Pioneer despliega el robot submarino ARGOS sin tripulación
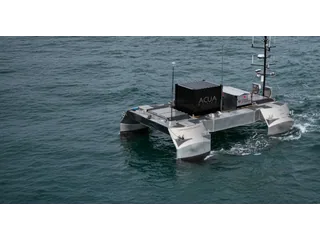
ACUA Ocean y Forssea prueban el lanzamiento, la inspección y la recuperación de ARGOS desde Pioneer. Los operadores controlan ambos vehículos desde tierra.
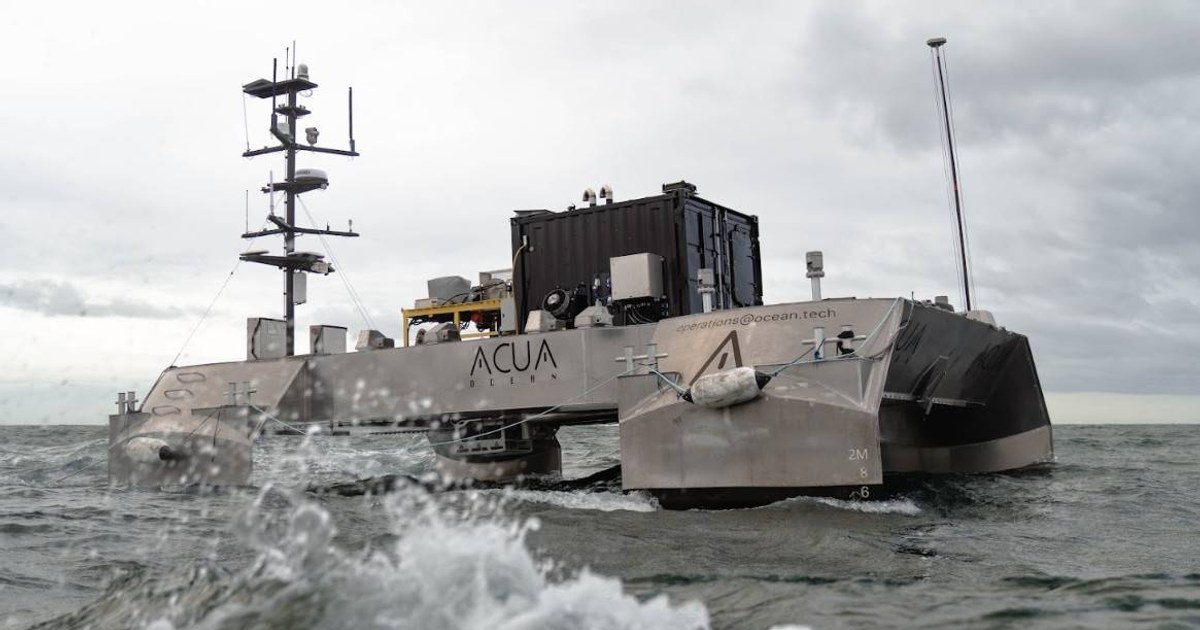
El buque sin tripulación Pioneer, de ACUA Ocean, ha lanzado, operado y recuperado el robot submarino ARGOS de Forssea Robotics bajo control desde tierra. Las empresas comunican más de 40 despliegues en una campaña de tres semanas en Plymouth, Reino Unido, cuyos resultados recoge MarineLink el 28 de septiembre [en]. El ensayo permite inspeccionar bajo el agua sin embarcar al equipo que pilota los vehículos; sigue siendo una prueba de integración, no el anuncio de un servicio contratado para un parque eólico.
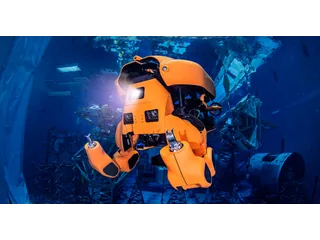
En agosto contamos cómo Pioneer desplegaba un dron aéreo cautivo. Ahora el cambio está bajo el casco: el barco transporta un ROV, un vehículo submarino conectado por cable, y coordina su entrada y salida del agua. Esa maniobra completa importa tanto como las imágenes que obtiene en el fondo.
Recuperar ARGOS exige controlar también el cable
Un cronista de The Beagle que asistió a la demostración [en] describe la viga construida para bajar ARGOS y liberarlo. El cabrestante del Pioneer debe soltar y recoger su cable conforme se mueve el robot. Cerca de una estructura submarina, un tramo suelto puede engancharse: trasladar al piloto a tierra no elimina ese problema mecánico.
El observador señala la captura del ROV al terminar como una de las partes más difíciles del ensayo. También vio la imagen submarina en un portátil a bordo de la embarcación que llevaba a los invitados. Su relato aporta una observación presencial del despliegue y la recuperación, aunque no verifica todas las cifras acumuladas durante la campaña.
Los resultados publicados por las empresas y recogidos por Offshore Engineer [en] incluyen seis días de trabajo en el mar dentro de esas tres semanas:
| Operación del ensayo | Resultado comunicado |
|---|---|
| Lanzamiento y recuperación | Ocho ciclos en un mismo día. |
| Inspección del fondo | Más de 20 metros de profundidad. |
| Cable desplegado | Hasta 35 metros. |
| Objetivos filmados | El pecio Poulmic, un elemento del fondo y un bloque de hormigón en Cawsand Bay. |
Las compañías también informan de operaciones con olas de dos metros al sur del rompeolas. Eso describe unas condiciones alcanzadas durante las pruebas; no establece por sí solo el límite de operación del conjunto en cualquier mar.
Dos vehículos, con los operadores en tierra
La operación se dirigió desde el centro de ACUA Ocean en Turnchapel Wharf, mientras Forssea supervisaba desde Sète, Francia. Sin tripulación a bordo no significa sin intervención humana: las maniobras se ordenaron remotamente.
La documentación de Forssea sobre sus ROV [en] explica esa combinación de control y asistencia. Ofrece supervisión mediante navegador, conexiones por satélite o 4G y modos de pilotaje manual asistido y semiautónomo. El posicionamiento dinámico ayuda a mantener el robot situado mientras el operador trabaja; la existencia de modos automáticos no demuestra que la inspección de Plymouth transcurriera sin supervisión.
Forssea distingue además el ARGOS convencional del ARGOS-X, orientado a integración en buques sin tripulación y trabajos de reconocimiento rápidos. El anuncio de esta campaña identifica el vehículo como ARGOS, por lo que no conviene trasladarle automáticamente todas las especificaciones de otra configuración.
Por su parte, ACUA describe el proyecto NORS [en] como un sistema que combina comunicaciones por satélite y posicionamiento GNSS para operar más allá de la vista del controlador. Agrega varias conexiones en lugar de depender del cambio entre una y otra. Esa arquitectura busca conservar el enlace de mando; no garantiza cobertura continua en cualquier emplazamiento. A la estabilidad del barco y la gestión del cable se añade así otro requisito: mantener comunicaciones suficientes para supervisar la misión.
La utilidad comercial depende de repetir la maniobra
ACUA anunció el contrato de desarrollo con la Agencia Espacial Europea en octubre de 2025 [en]. NORS continúa figurando como proyecto en curso. Los usuarios previstos incluyen operadores de energía marina e infraestructuras submarinas, para quienes la propuesta es enviar una plataforma menor a tareas que hoy requieren un barco de apoyo y personal en el mar.
Los despliegues repetidos permiten evaluar el ciclo de trabajo completo. Aun así, el recuento publicado no indica cuántos intentos se interrumpieron o requirieron intervención extraordinaria. Tampoco ofrece una comparación de coste por inspección ni horas de trabajo útil frente a una embarcación tripulada equivalente. Esos datos decidirían si la integración compensa para una campaña concreta.
El despliegue comercial de los Comanche de Nauticus, anunciado en septiembre, responde a esa misma demanda de inspección, con otra escala de equipo y personal offshore. Pioneer y ARGOS buscan trasladar también la operación de la plataforma de superficie a tierra. Para un parque eólico, antes de contratar el conjunto habría que acordar qué sensores se embarcan, quién supervisa cada vehículo y en qué condiciones se puede recuperar el ROV.
Fuentes
- ACUA Ocean — proyecto NORS, comunicaciones y usuarios previstos [en]
- ACUA Ocean — contrato con la ESA para desarrollar robótica submarina desplegada desde Pioneer [en]
- Forssea Robotics — ARGOS, ARGOS-X y modos de supervisión y control [en]
- MarineLink — anuncio de las empresas y resultados de la integración [en]
- Offshore Engineer — cifras de despliegue y objetivos inspeccionados [en]
- The Beagle — relato presencial del lanzamiento y la recuperación en Plymouth [en]
- Imagen: fotografía de ACUA Ocean cedida a Offshore Engineer [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.