
Robótica para casa, aprender y experimentar
Robots domésticos, humanoides, educativos y de escritorio: qué hacen hoy, cómo pueden ayudarte y qué falta para los que aún están en desarrollo. Noticias y guías en español.
Explora los robots
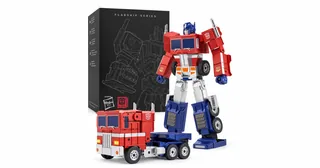
Flagship Optimus Prime (2026)
Robosen
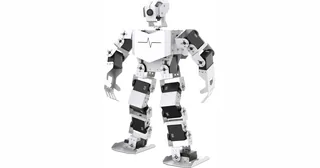
TonyPi
Hiwonder
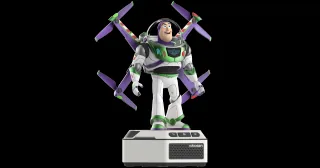
Mini Buzz Lightyear (Toy Story 5)
Robosen
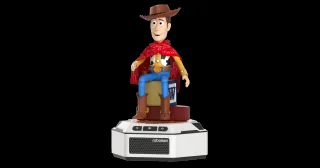
Mini Woody (Toy Story 5)
Robosen
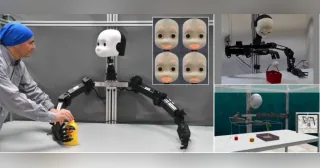
NICOL
Universität Hamburg Knowledge Technology
Nuvi
Luca Di Lorenzo
OHaNAS
Takara Tomy / NTT DOCOMO
PaPeRo i
NEC Platforms
LUMO L1
DOBOT
VEX 123
VEX Robotics
Actualidad
Últimas noticias de robótica
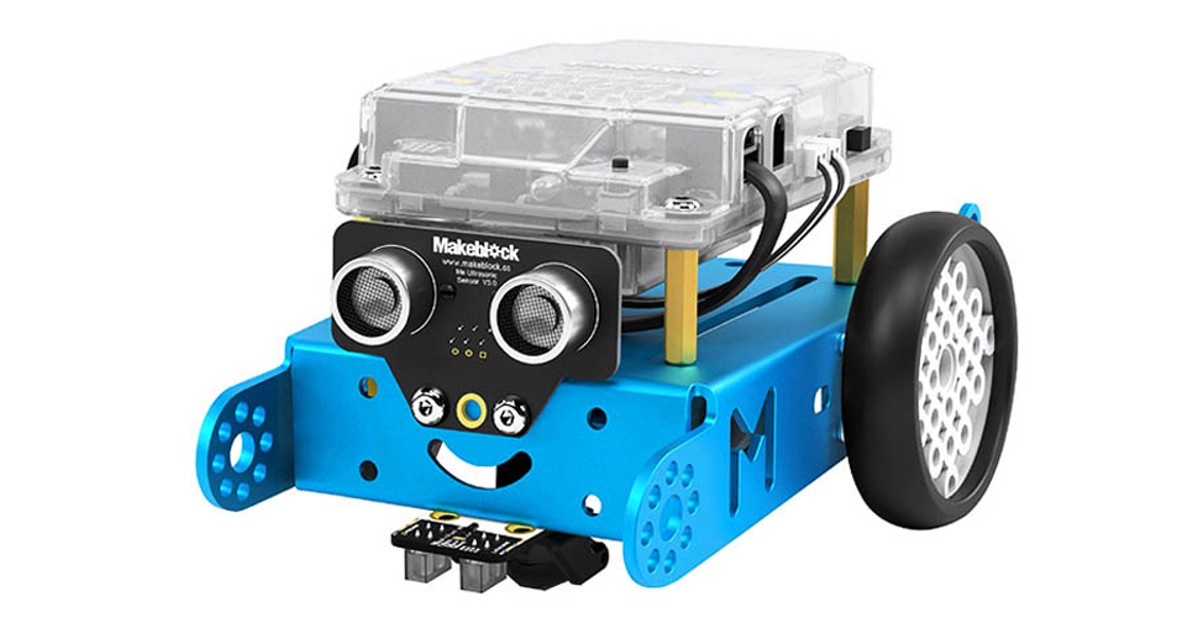
mBot: recuperar los modos de fábrica y la conexión a mBlock
El mBot original puede dejar de responder al mando tras cargar un programa. Cómo elegir el firmware, restaurarlo por USB y comprobar la conexión con mBlock.
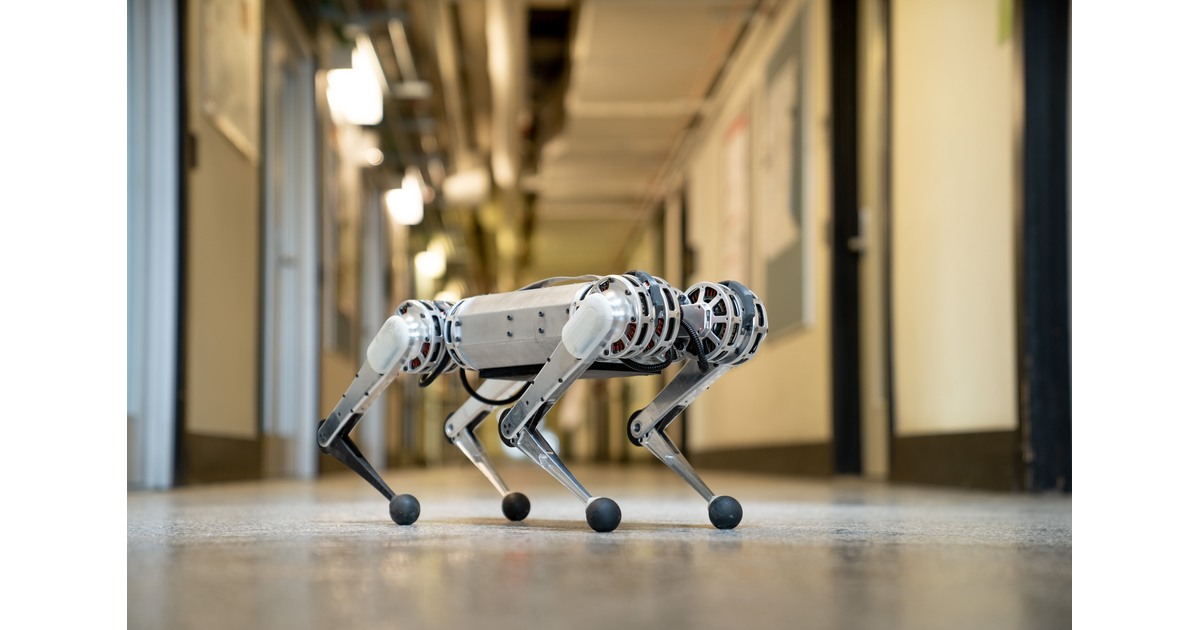
MIT Mini Cheetah: motores modulares para experimentar con la forma de correr
MIT Mini Cheetah combina doce motores sustituibles con una plataforma para probar controladores. Sus ensayos muestran cómo el software cambia la manera de correr.
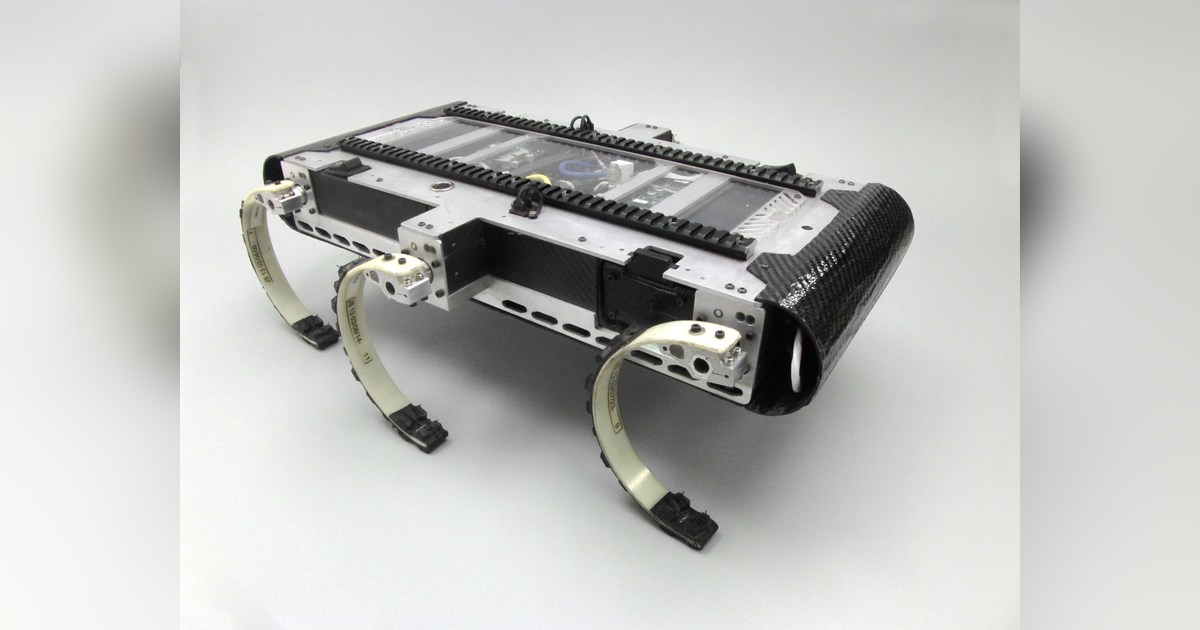
X-RHex: seis patas flexibles para llevar el laboratorio al terreno
X-RHex combina seis patas flexibles con soportes para sensores. El robot de Pensilvania permite estudiar cómo la carga y el contacto afectan a la movilidad real.
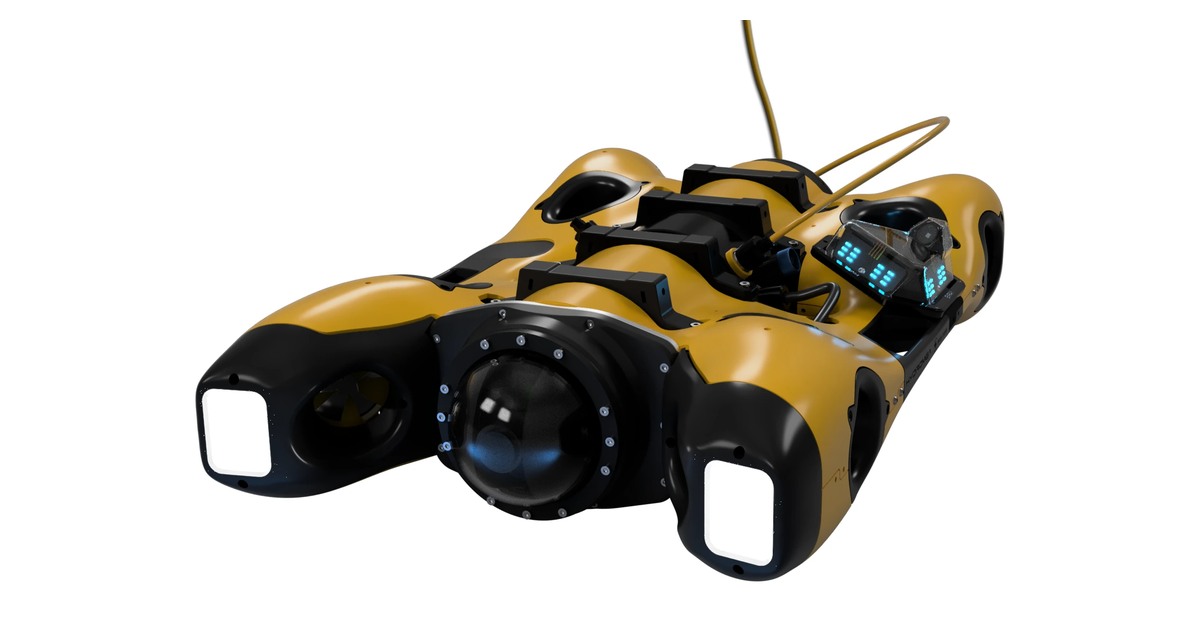
EXRAY: inspeccionar con cable o con un enlace óptico cercano
EXRAY combina un ROV compacto con un módulo inalámbrico opcional. El enlace óptico permite inspeccionar cerca del equipo conectado, bajo condiciones compatibles.
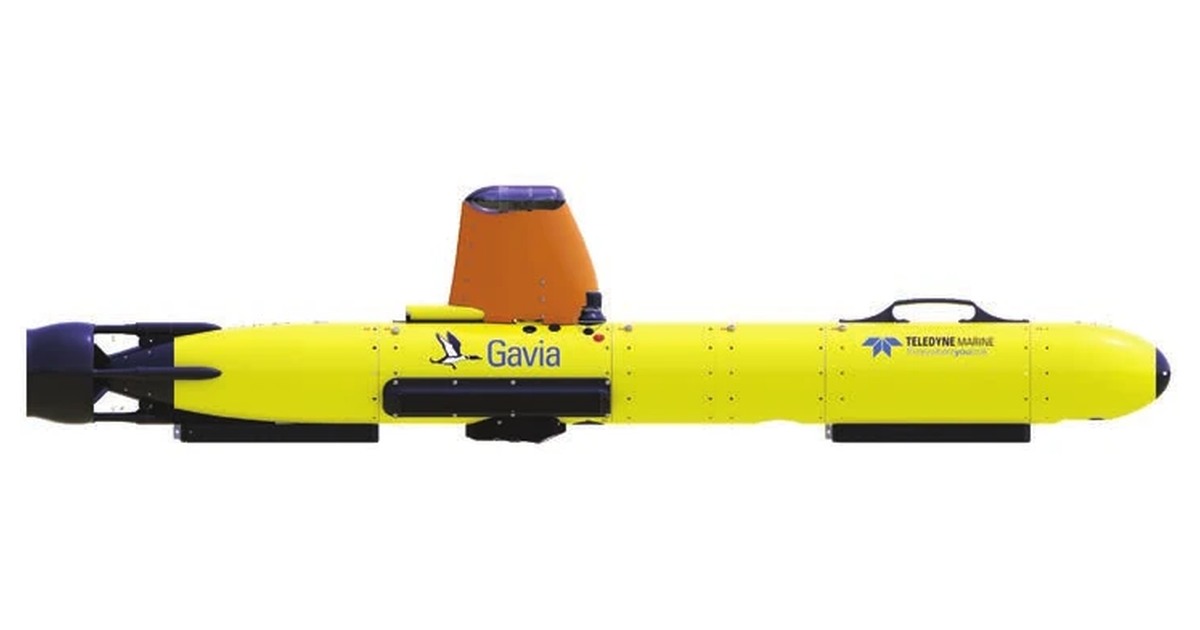
Gavia: preparar el AUV a partir de sus módulos
Gavia utiliza módulos para adaptar sensores y baterías a la campaña. La configuración elegida determina dimensiones, masa y duración del recorrido submarino.
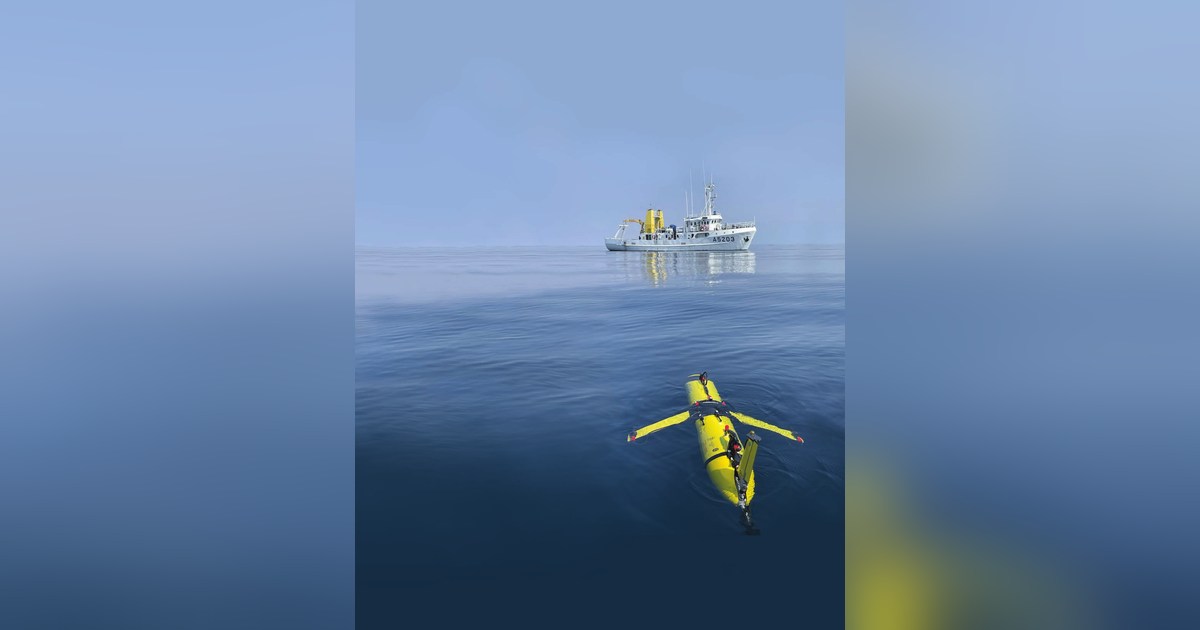
Slocum G3: medir durante una campaña larga con un planeador
Slocum G3 utiliza cambios de flotabilidad para medir la columna de agua. Sensores, baterías y comunicaciones determinan cuánto puede durar su campaña autónoma.
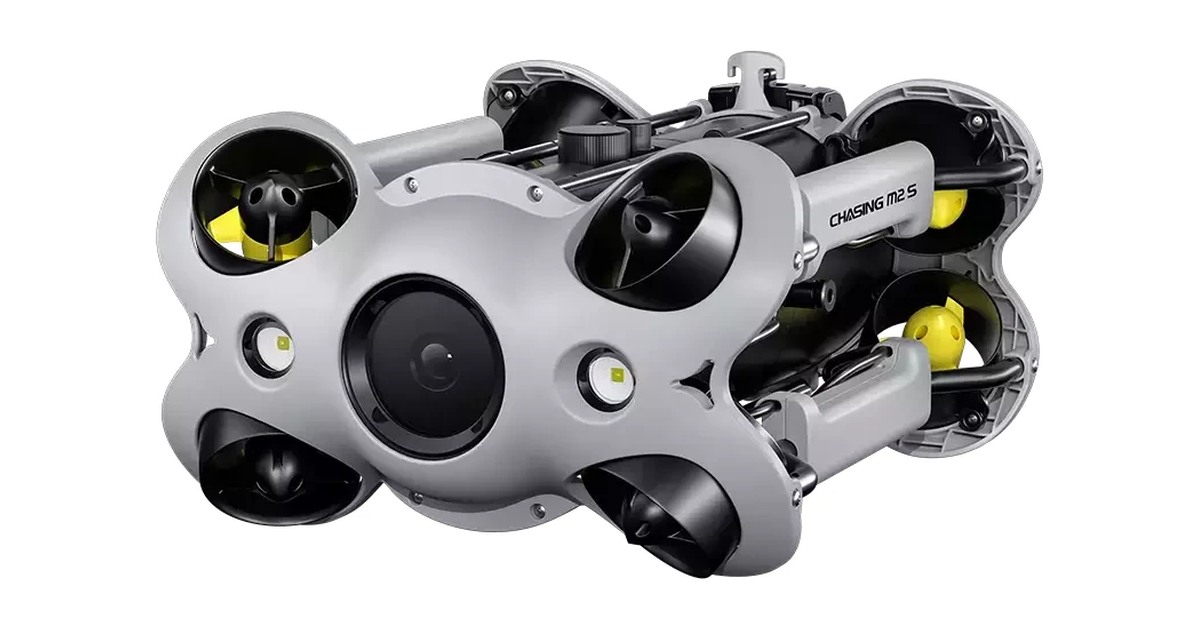
Chasing M2 S: elegir el paquete para la inspección
Chasing M2 S combina cámara 4K, luces y ocho propulsores. Los distintos paquetes añaden cable, baterías o herramientas según la inspección que se quiere realizar.
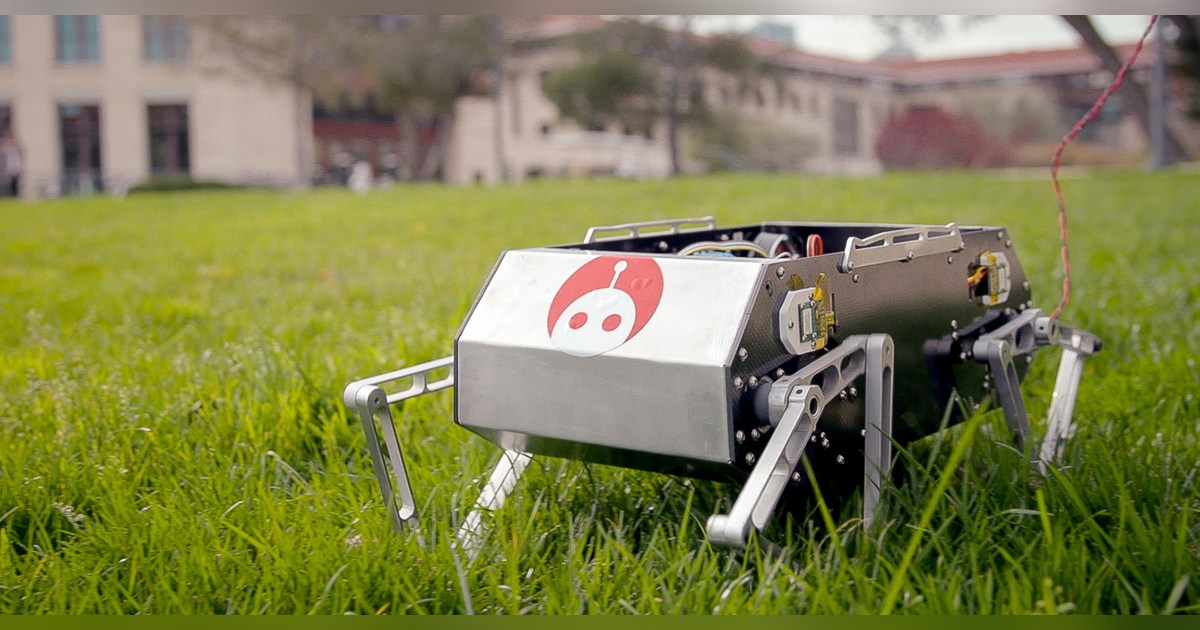
Stanford Doggo: cómo un cuadrúpedo abierto consigue rebotar sin muelles
Stanford Doggo genera resortes virtuales con sus motores. Su diseño abierto permite estudiar fuerzas y saltos, con las cautelas propias de un robot de laboratorio.
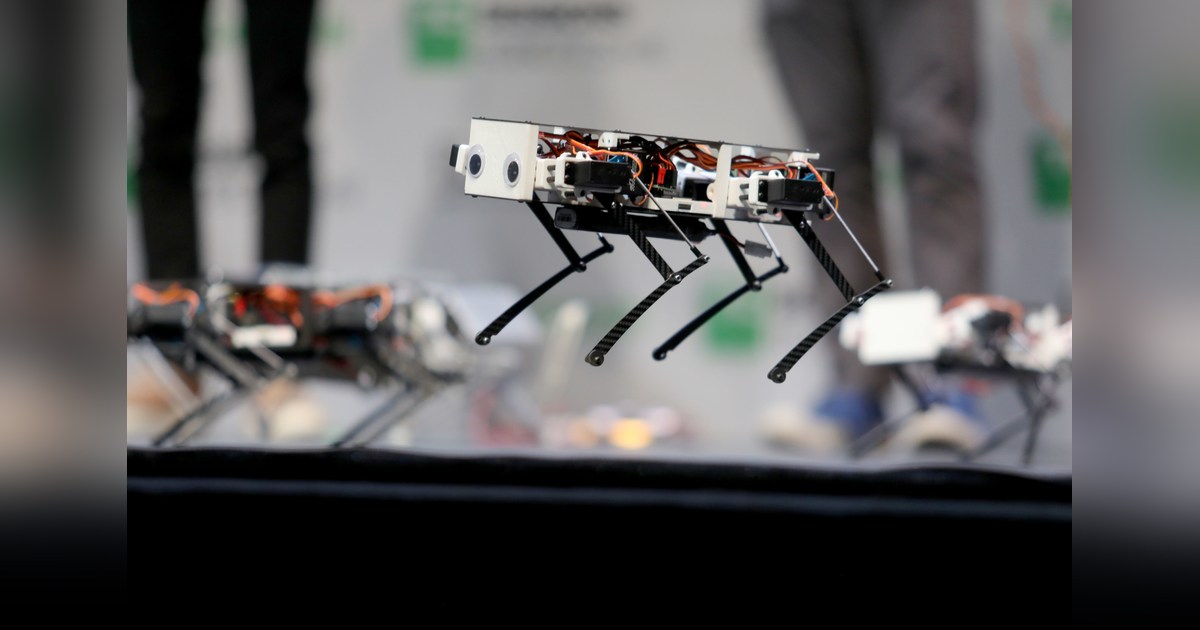
Stanford Pupper v1: aprender a caminar empieza por calibrar los servos
Stanford Pupper v1 usa doce servos y una Raspberry Pi para enseñar marcha y cinemática. Su documentación histórica exige distinguirlo de las generaciones posteriores.
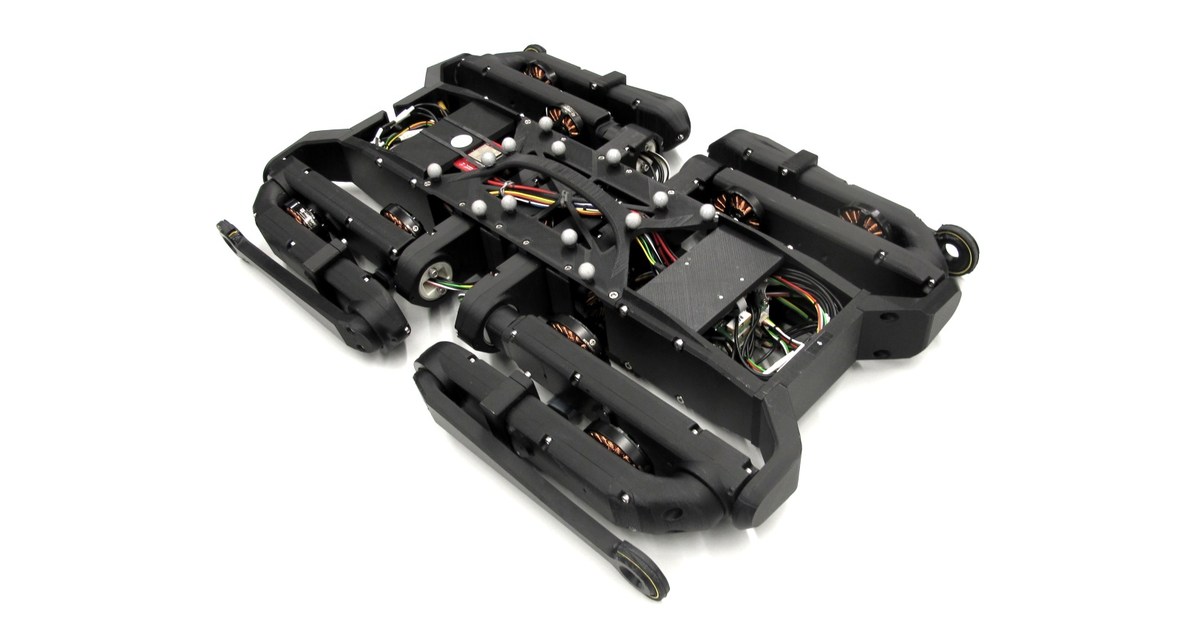
Solo12: un cuadrúpedo abierto para medir antes de programar la marcha
Solo12 abre el diseño de un cuadrúpedo con doce articulaciones. Su documentación permite revisar sensores, calibración y versiones antes de desarrollar la marcha.
Guías
Claves para entender la robótica
Orientación para explorar robots en casa, elegir un proyecto de aprendizaje y entender las capacidades que anuncian los fabricantes.
Robots educativos y juegos de robótica para aprender
Guía de robots educativos, kits y juegos de robótica: qué se puede programar, qué necesitas para empezar y cómo valorar una compra para casa o el aula.
Leer la guía Para empezarRobots de escritorio: compañía, programación y límites
Qué hace un robot de escritorio y qué comprobar antes de comprarlo: interacción, programación, privacidad, costes y diferencias frente a un robot doméstico.
Leer la guía ConceptosIA y robótica: cómo perciben, planifican y actúan los robots
Una guía sobre percepción, simulación, aprendizaje, control físico y límites.
Leer la guía Historia y seguridadLas tres leyes de la robótica y lo que significan hoy
Qué propuso Asimov y cómo se construye en realidad la seguridad de un robot.
Leer la guía