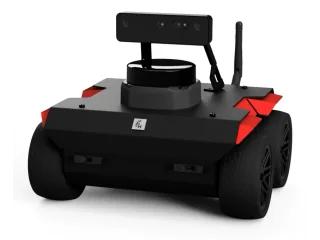
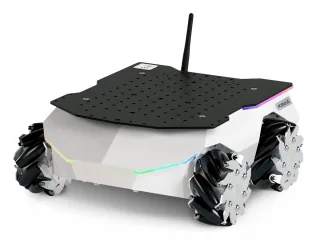
ROSbot 3 y XL reúnen control web y navegación en Husarion OS
Husarion OS añade Cockpit y navegación integrada a ROSbot 3 y XL. Qué cambia para aprender con el robot y por qué los equipos anteriores necesitan reinstalarse.
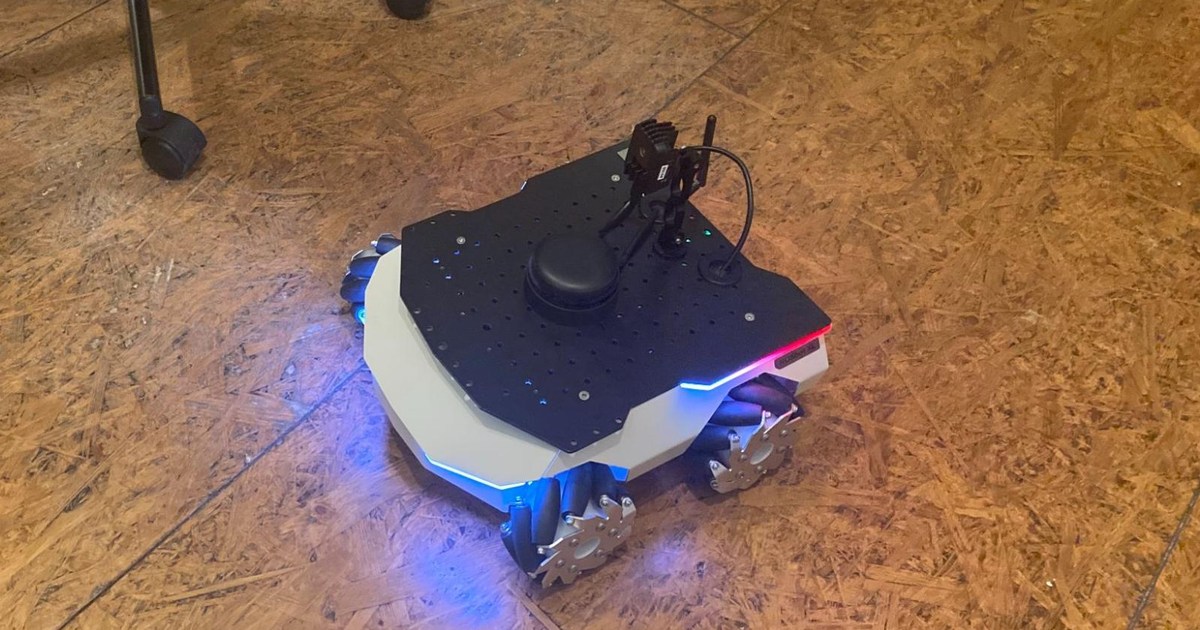
Husarion ROSbot 3 y ROSbot XL pueden manejarse desde un panel web y arrancar la navegación sin instalar un proyecto de demostración aparte. Husarion OS 2026.09.30 reúne esas herramientas para reducir la preparación de las prácticas de robótica móvil. Quien ya tiene un equipo con el sistema anterior debe reservar tiempo para reinstalarlo antes de aprovechar el cambio.
El anuncio del 8 de octubre [en] presenta Cockpit, una interfaz para móvil u ordenador, y la integración de Nav2 en el paquete de software rosbot. La mejora se dirige a quienes aprenden o desarrollan proyectos de robótica móvil.
La migración empieza por el ordenador del robot
La guía de instalación [en] ofrece imágenes distintas para Raspberry Pi, ordenadores amd64 y Jetson Orin. ROSbot 3 y XL comparten ahora una imagen por plataforma: el asistente de configuración selecciona el modelo de robot. Elegir solo por el aspecto del chasis puede llevar a descargar el archivo equivocado.
En ROSbot 3 con Raspberry Pi 5, el procedimiento específico [en] permite extraer la microSD y grabar la imagen Jazzy 2026.09.30 con una herramienta como Etcher. La guía general también contempla HOFI, el dispositivo USB de instalación de Husarion, y enlaza sus instrucciones. La documentación está en inglés y presupone manejar archivos del sistema y configurar el ordenador.
Reinstalar restablece el sistema. Antes de hacerlo, conviene copiar fuera del robot los programas propios, mapas y ajustes que se quieran conservar. Para una clase, esa preparación debe hacerse antes de la sesión, dejando margen para comprobar de nuevo red, cámara y movimiento. No interesa descubrir al empezar el ejercicio que falta una configuración guardada en la tarjeta anterior.
Mirar por la cámara y ordenar un trayecto son usos distintos
Cockpit reúne vídeo en directo, mando en pantalla, batería y diagnóstico. Conducir mientras se observa la cámara sirve para comprobar la respuesta de la base. La persona sigue decidiendo el movimiento.
La navegación usa otro recorrido: el paquete integra Nav2, SLAM Toolbox y filtros del láser. Con el paquete del RPLIDAR instalado, Husarion documenta el arranque mediante sudo rosbot.navigation-start. El beneficio consiste en ahorrar la descarga, compilación y mantenimiento de un repositorio de demostración separado.
La documentación de Nav2 sobre mapeado y localización [en] explica por qué instalar esos componentes no resuelve por sí solo la práctica. El robot necesita relacionar las medidas de sus sensores con su posición; los mapas de costes representan los obstáculos para planificar y controlar el movimiento. Un mapa visible no acredita que la posición estimada sea correcta.
Como ejercicio, se puede conducir primero por una zona despejada y comparar paredes y obstáculos con su representación. Después, pedir un destino cercano permite observar qué cambia cuando el programa decide la trayectoria. Nuestra guía de ROSbot 3 y sus sensores desarrolla qué aportan el LiDAR, la cámara y las ruedas a esa comparación.
Compartir ajustes evita repetirlos en cada sensor
El controlador ROSbot ROS 1.0.0, presentado en agosto [en], ya incorporaba configuración compartida entre la base y sus accesorios. Los paquetes compatibles husarion-rplidar y husarion-depthai heredan el dominio, el espacio de nombres y el transporte de ROS 2. En un aula con varios robots, los espacios de nombres permiten separar sus canales de órdenes y datos. No es una capacidad estrenada por Cockpit: el panel facilita administrarla.
Elegir los sensores sigue siendo parte del presupuesto
El hardware sigue condicionando el ejercicio. La tienda europea anuncia ROSbot 3 con garantía estándar y sin baterías de repuesto a 2.749 euros [en], con LiDAR C1 y OAK-D Lite. El ROSbot XL Basic con Raspberry Pi 5, garantía estándar y sin batería adicional figura a 4.049 euros [en]; ese paquete básico no incluye los sensores de los paquetes superiores. Nuestra explicación de las configuraciones de XL ayuda a distinguirlos.
Las condiciones de venta [en] contemplan envíos a la UE y calculan IVA y portes durante el pedido. Para España, esas cifras de catálogo no son un total entregado ni confirman una unidad disponible: interesa solicitar presupuesto con configuración y plazo antes de organizar una actividad alrededor de una compra.
Fuentes
- Husarion — anuncio de Husarion OS 2026.09.30, Cockpit y navegación integrada, 8 de octubre [en]
- Husarion — imágenes por plataforma e instalación del sistema [en]
- Husarion — reinstalación de ROSbot 3 y 3 PRO mediante microSD [en]
- Open Navigation — requisitos de mapeado, localización y mapas de costes de Nav2 [en]
- Husarion — controlador ROSbot ROS 1.0.0 y configuración compartida, 11 de agosto [en]
- Husarion Store — ROSbot 3, versión estándar sin baterías adicionales [en]
- Husarion Store — ROSbot XL Basic con Raspberry Pi 5, garantía estándar y sin batería adicional [en]
- Husarion Store — IVA, portes y condiciones de envío a la Unión Europea [en]
- Imagen: fotografía real de ROSbot XL publicada por Husarion en su demostración de software de marzo de 2024; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.