
Área de cobertura
Robots autónomos, drones y vehículos
Noticias de robots autónomos, drones y vehículos sin conductor para transporte, reparto, agricultura, inspección y seguridad en entornos reales.
Qué cubrimos
Seguimos sistemas que navegan y toman decisiones con mínima intervención humana, atendiendo a su dominio operativo, supervisión y límites de seguridad.
Temas principales
- Drones y aeronaves
- Vehículos autónomos
- Reparto y última milla
- Inspección y seguridad
Últimas noticias y análisis
291 artículos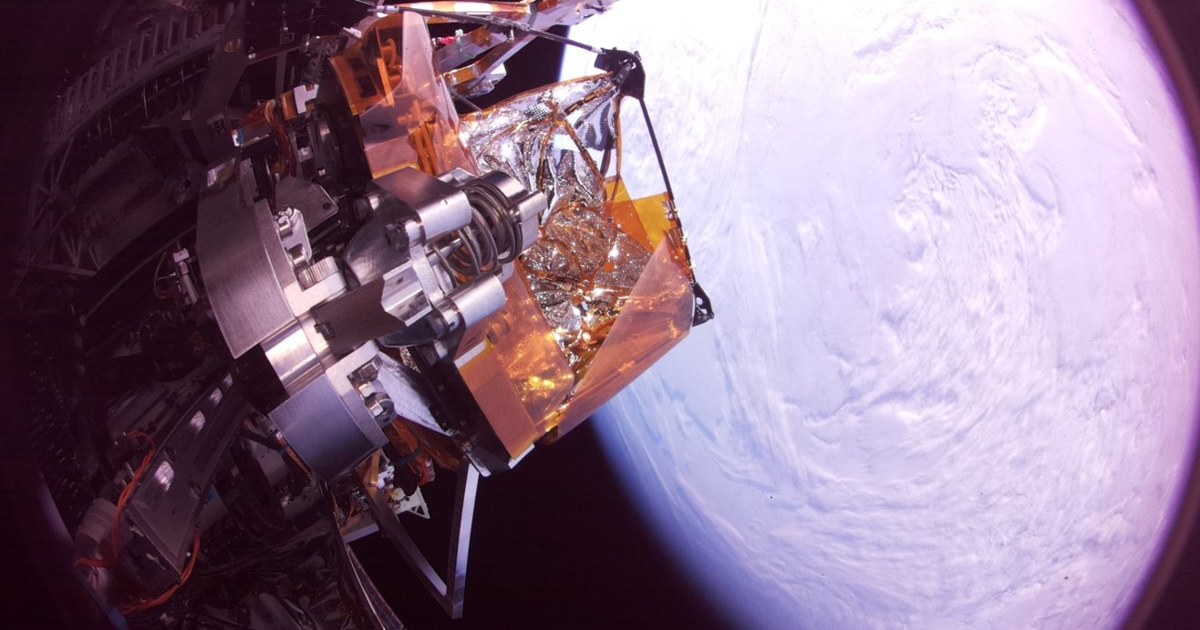
ASTRA monta una estructura en órbita con piezas que llevaba guardadas
El robot ASTRA de Caltech ha ensamblado una sección de antena en el espacio. La prueba muestra cómo construir en órbita, aunque necesitó apoyo desde tierra.
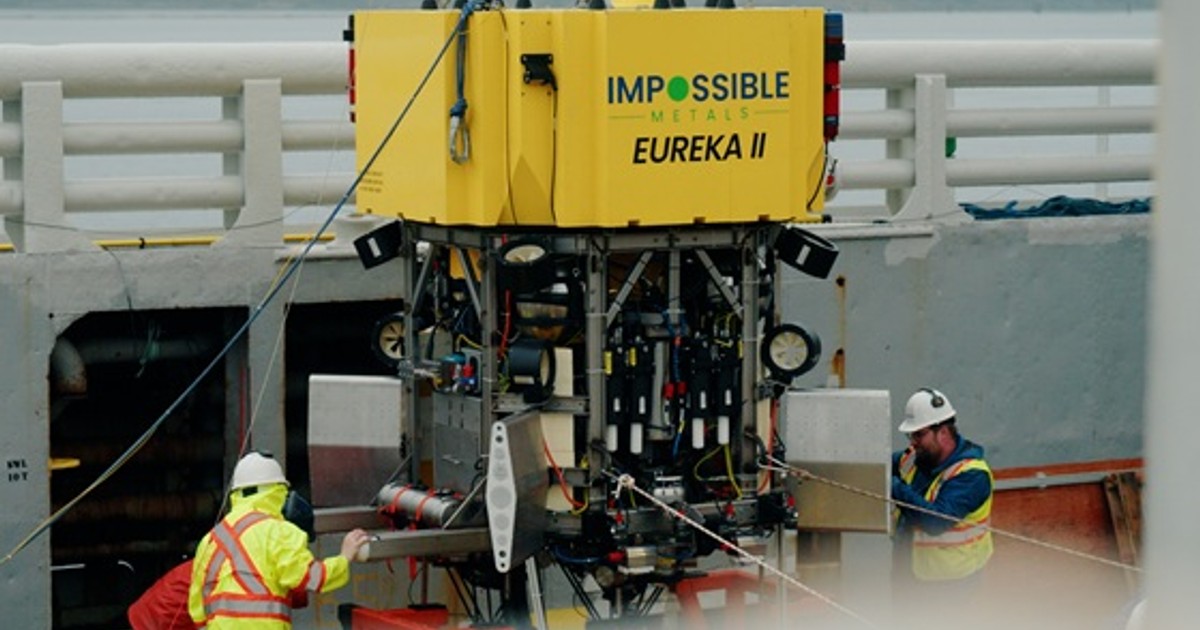
Eureka recoge minerales a más de 4.000 metros sin rodar sobre el fondo
El robot submarino Eureka recupera muestras del Pacífico eligiendo qué rocas recoger. Impossible Metals anuncia una prueba científica a más de 4.000 metros.
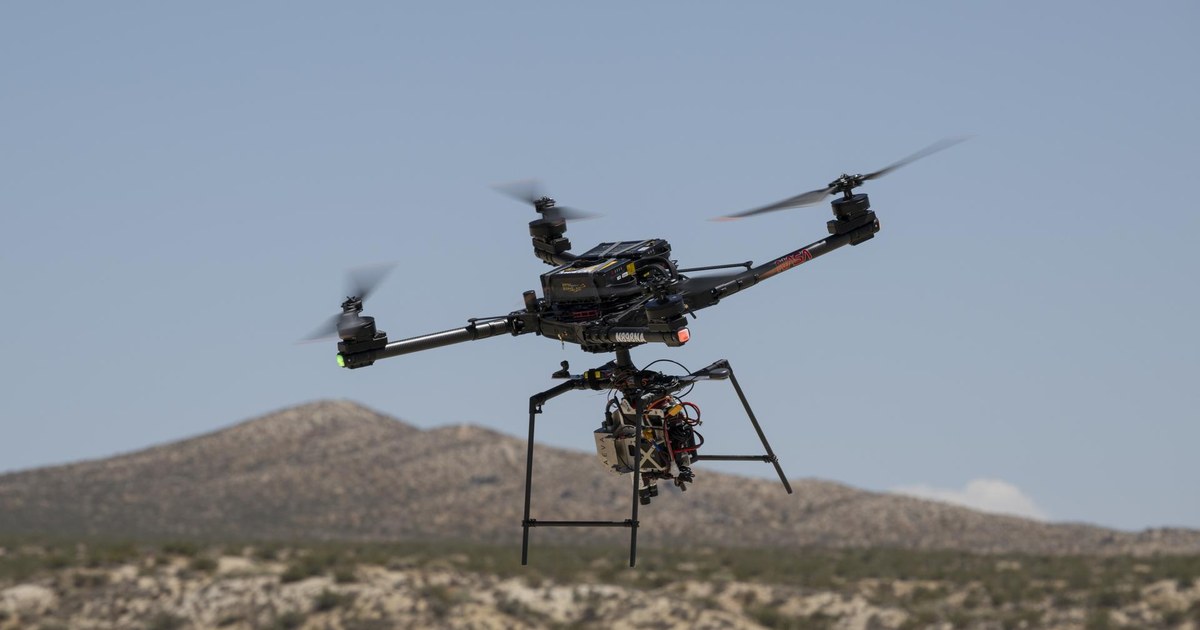
NASA prueba con un dron cómo elegir dónde aterrizar en la Luna
El sistema SPLICE reconoce el relieve y puede desviar un dron hacia una zona más segura. NASA publica los resultados de un ensayo terrestre de aterrizaje lunar.
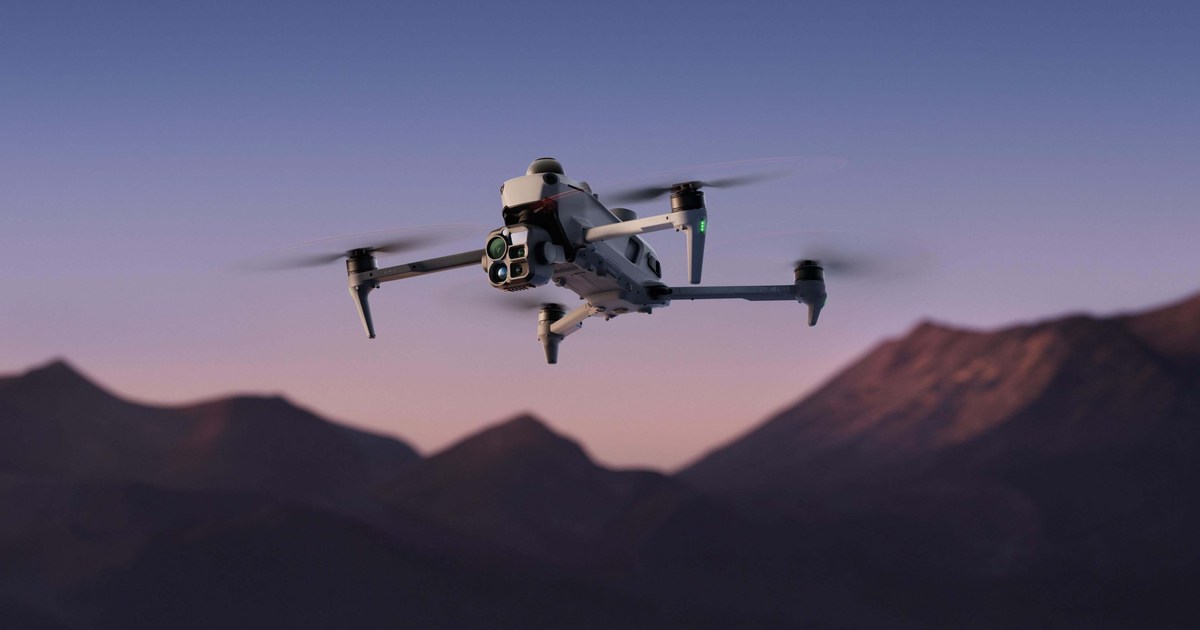
DJI presenta un dron térmico que detecta cables de noche
El Matrice 5T combina cámara térmica, LiDAR y radar para búsquedas e inspecciones. Una prueba con una cuerda ilustra qué cambia al detectar obstáculos finos.
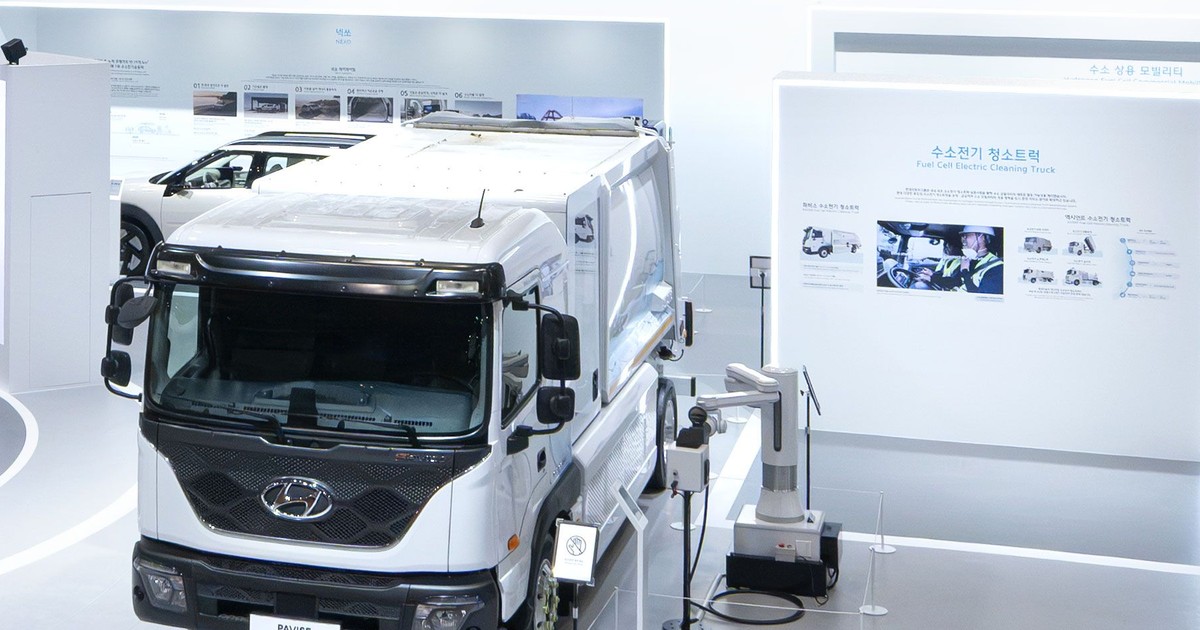
Hyundai muestra un robot que reposta hidrógeno a un camión
El brazo robótico ACR-H reconoce la toma de un camión de limpieza y conecta la manguera de hidrógeno. Hyundai lo muestra en una feria, aún como prueba de concepto.
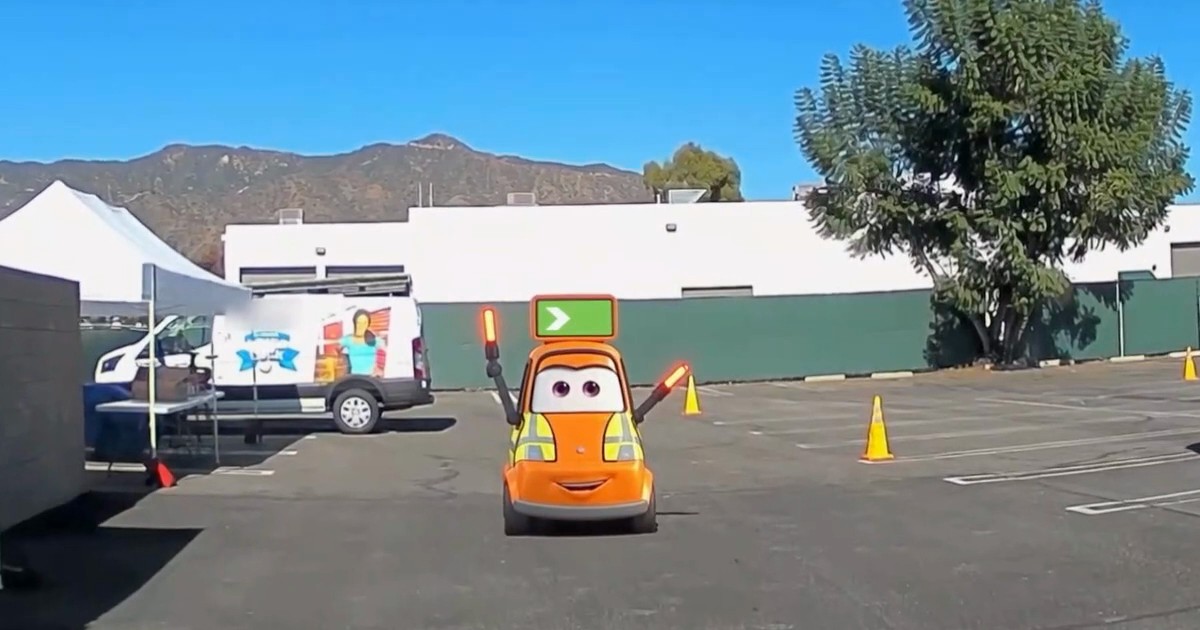
Disney explora robots para el aparcamiento y las gafas 3D
Disney muestra sus proyectos con FieldAI y Physical Intelligence: robots para apoyar el aparcamiento y colocar gafas 3D antes de limpiarlas entre pases.
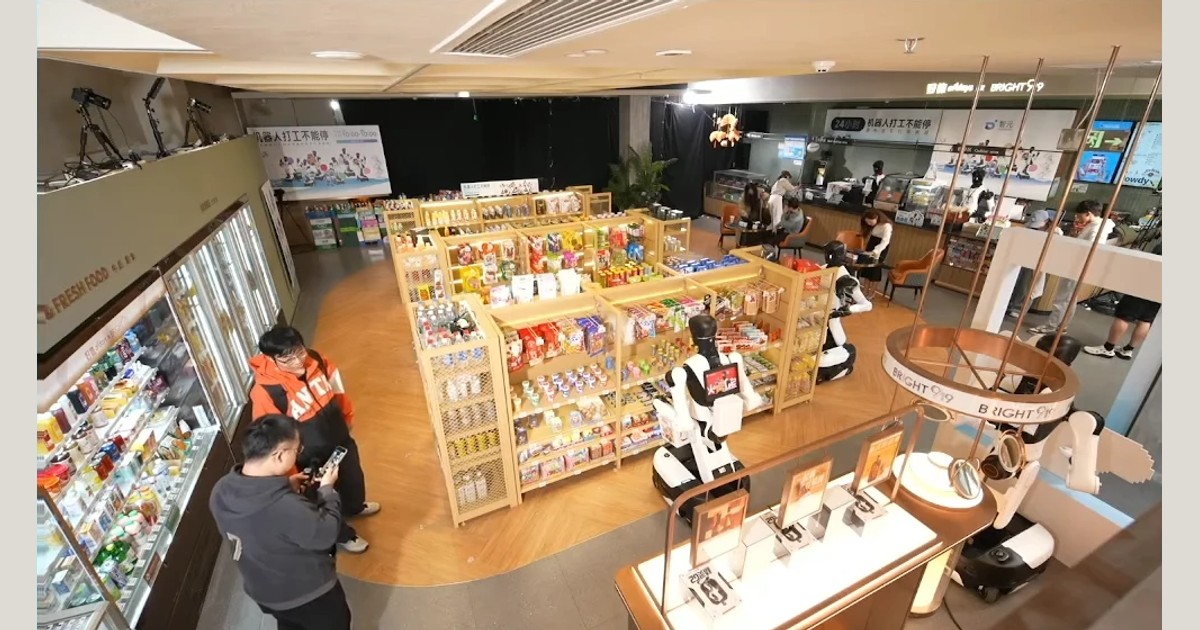
Seis robots de AGIBOT pasan 24 horas atendiendo una tienda
AGIBOT reúne seis G2 con ruedas en una tienda de Shanghái para servir café, reponer productos y atender clientes durante una prueba retransmitida de 24 horas.
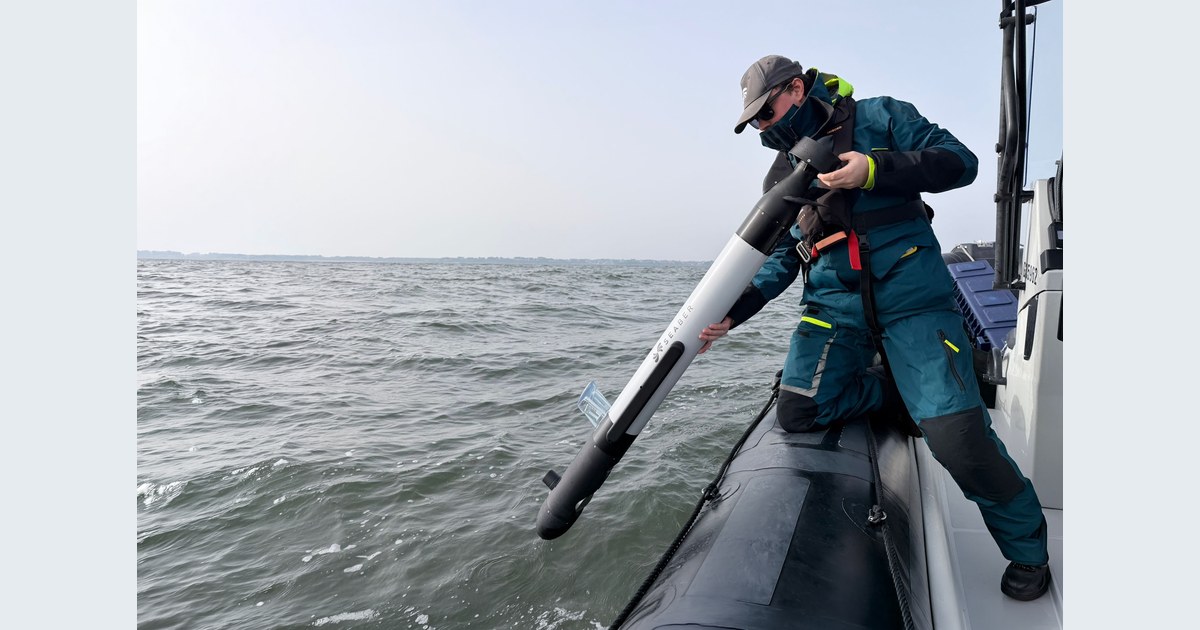
RAVEN explora el fondo marino con un robot de trece kilos
SEABER presenta RAVEN, un robot submarino que una persona puede desplegar. Combina sonar y sensores para cartografiar el fondo y localizar objetos sumergidos.
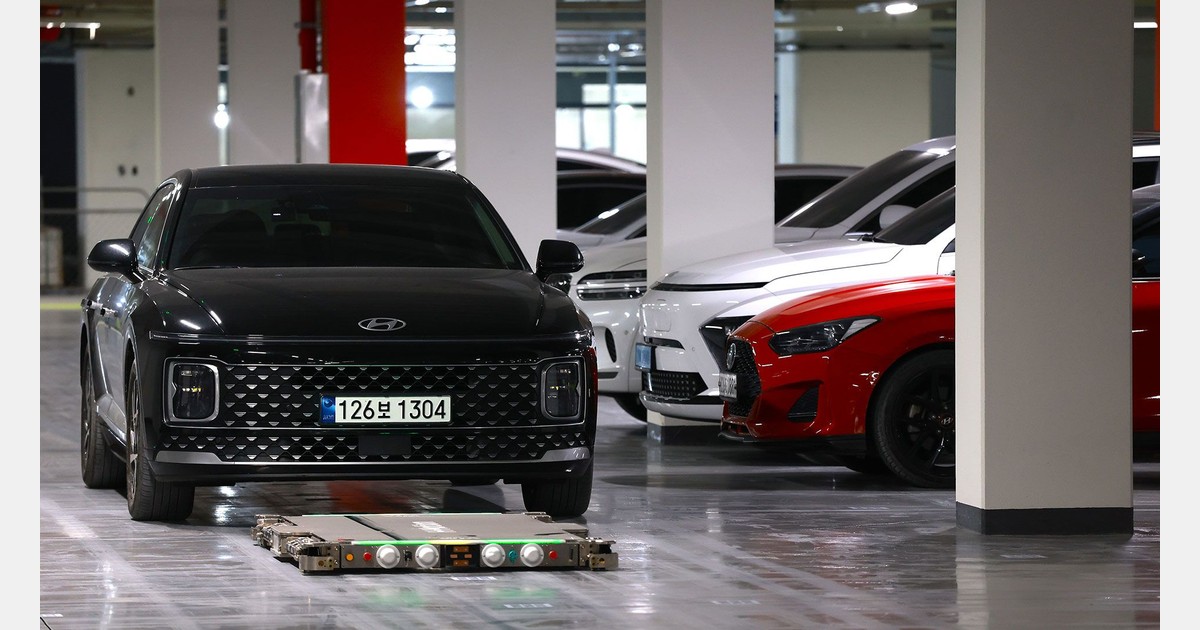
Hyundai pone a sus robots a sacar coches aparcados en doble fila
Hyundai demuestra en un garaje residencial cómo dos robots planos levantan y recolocan coches. Los vecinos pueden pedir su vehículo desde una pantalla en casa.
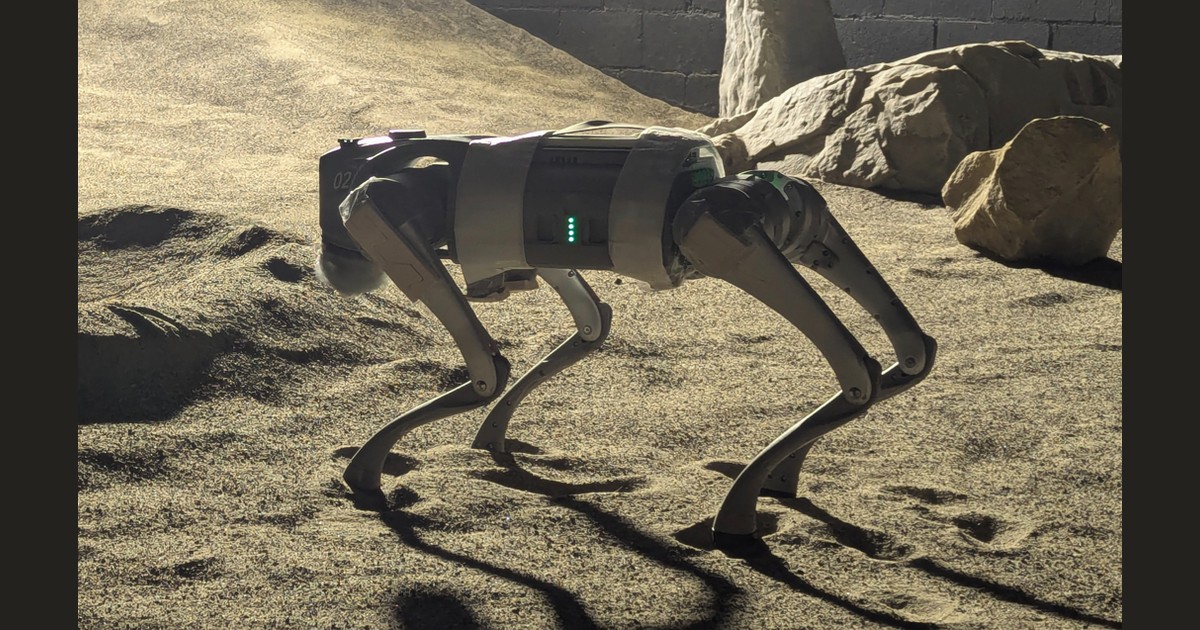
Rocky ensaya sus pasos en una Luna de arena en Ottawa
El cuadrúpedo Rocky practica sobre terreno lunar simulado en Canadá. El proyecto estudia cómo trasladar al robot real lo aprendido en un entorno virtual.
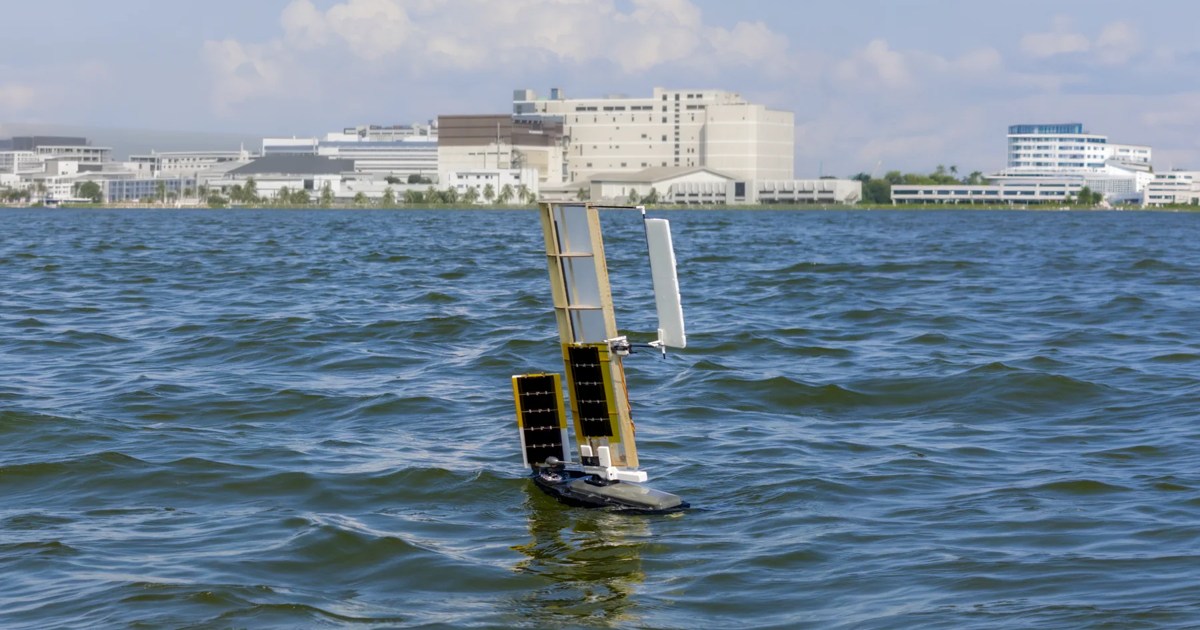
ALBATROSS cae como una semilla y después navega a vela
El robot ALBATROSS utiliza sus alas para frenar la caída y navegar a vela. SUTD ha probado el descenso desde 150 metros y la navegación autónoma en embalses.
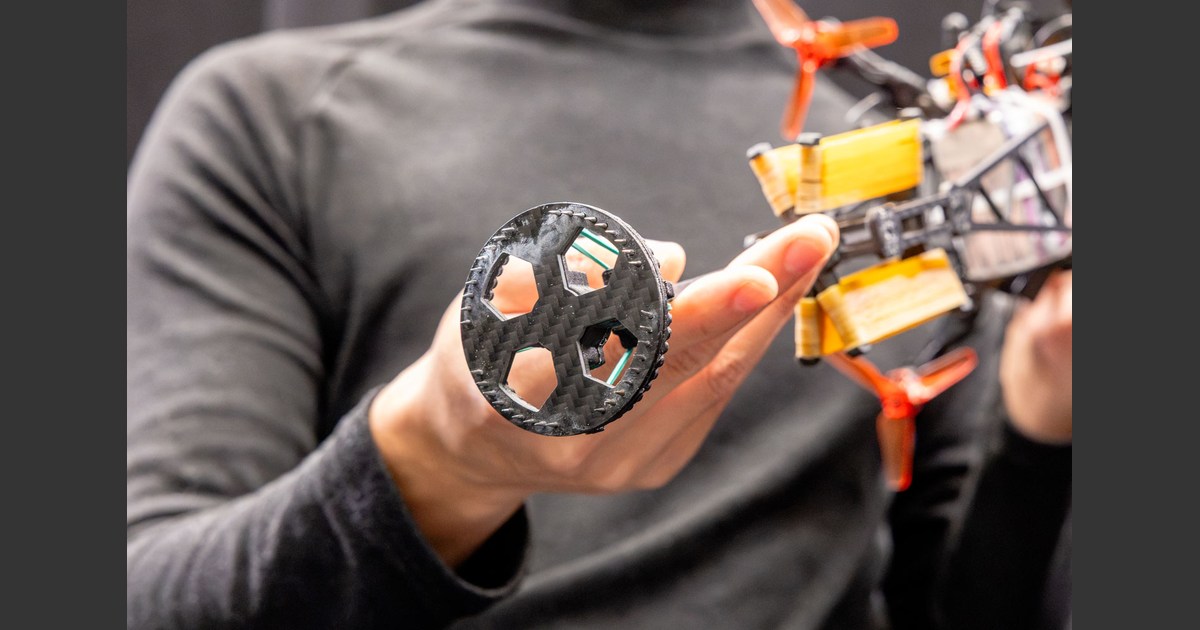
Hopcopter estrena un pie flexible para saltar sobre arena y hielo
La Universidad de Toronto presenta un nuevo pie para Hopcopter, un robot de una sola pata. Su apoyo articulado y con púas evita que se hunda o resbale al saltar.
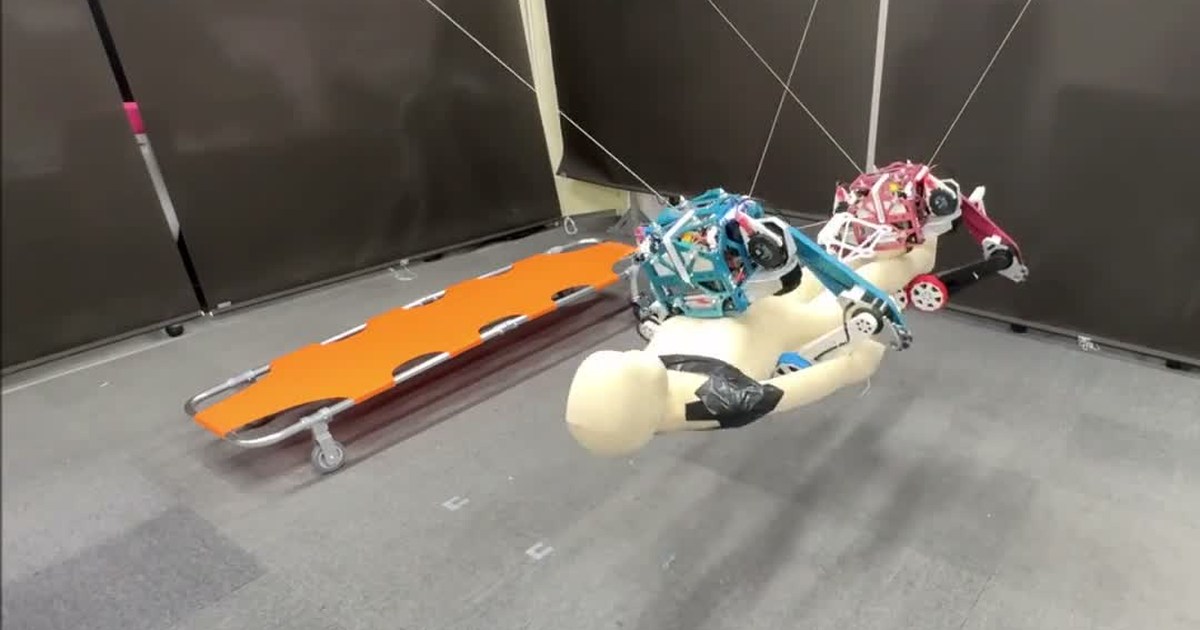
TwinX levanta un maniquí con dos robots suspendidos de cables
Dos robots de la Universidad de Tokio levantan un maniquí y lo pasan a una camilla colgados de cables. TwinX ensaya cómo compartir la carga y cambiar de forma.
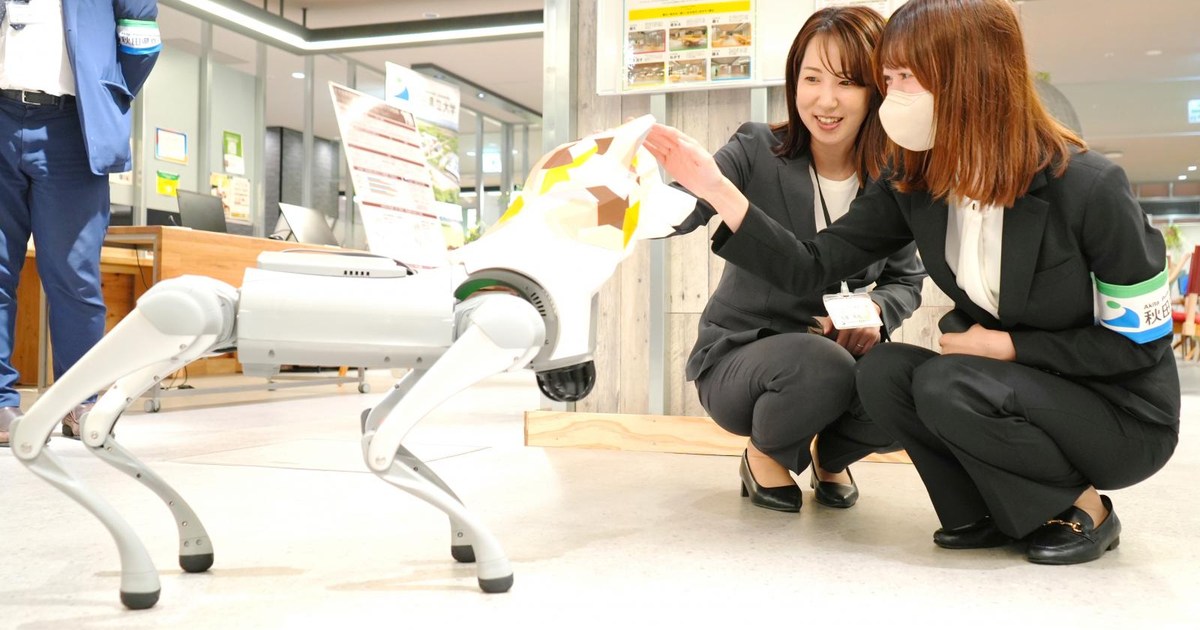
Hacchan, el perro robot que Akita prepara para ahuyentar osos
La Universidad Prefectural de Akita presenta Hacchan, un perro robot que usará ladridos para alejar osos de los pueblos. Las patrullas autónomas siguen en desarrollo.
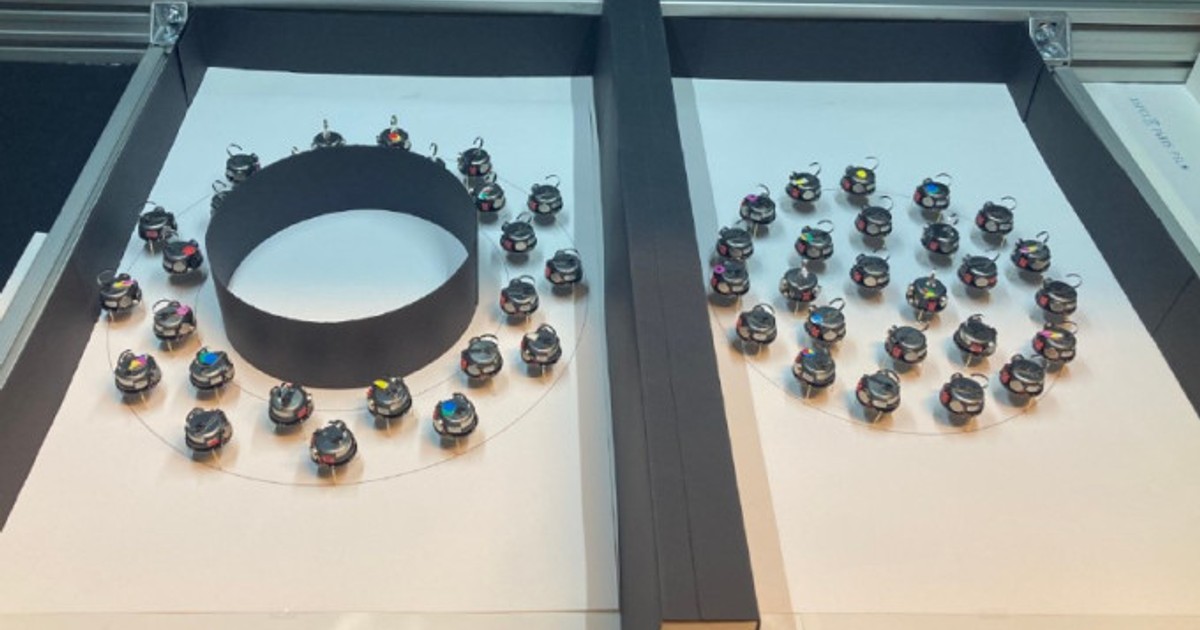
Estos pequeños robots distinguen un círculo de un anillo hablando entre vecinos
Un enjambre de 25 robots reconoce la forma de su recinto mediante mensajes de corto alcance. El experimento compara Kilobots y Pogobots sin construir un mapa.
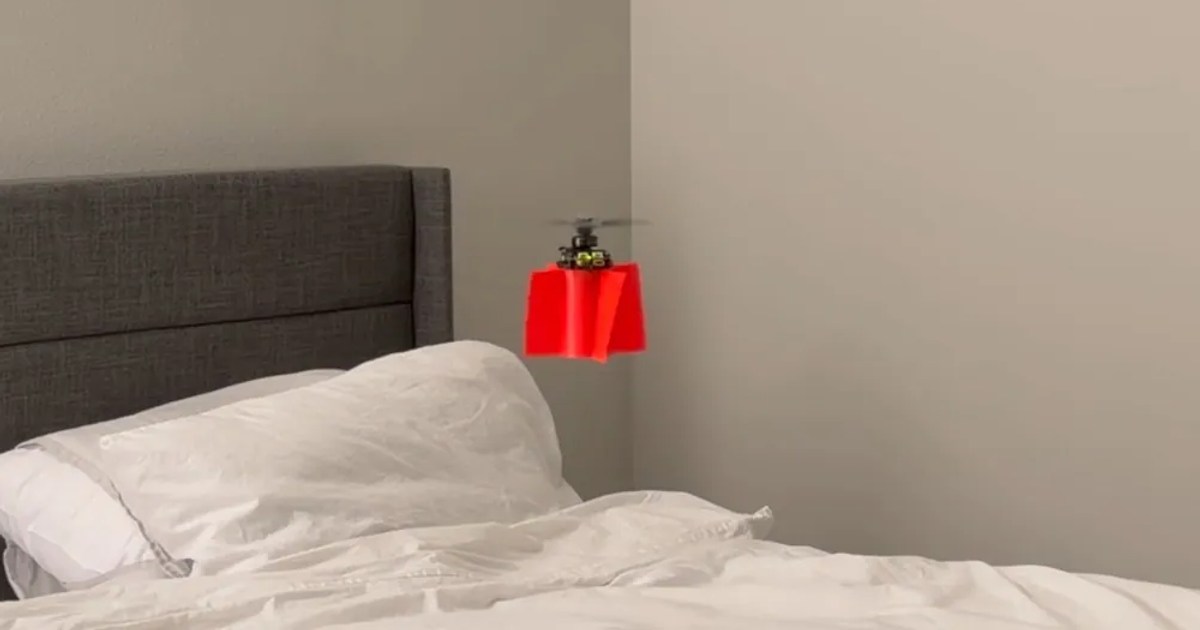
Joshua Bird construye un dron que vuela con un solo motor
El pequeño dron de Joshua Bird se dirige con una hélice articulada y cambios rápidos de velocidad. Su prototipo aún necesita una baliza para orientarse.
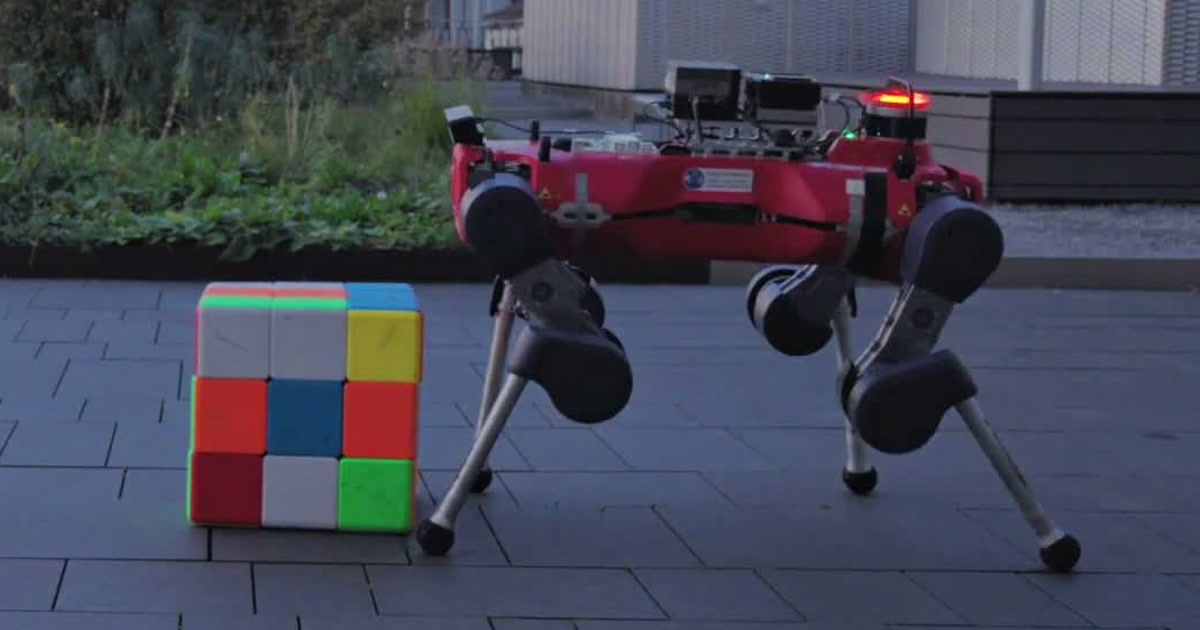
Un perro robot de ETH resuelve un cubo de Rubik con las patas
ANYmal sujeta y gira un cubo de Rubik gigante sin añadir brazos. ETH Zúrich muestra tres resoluciones autónomas y explica cómo coordina visión, equilibrio y contacto.
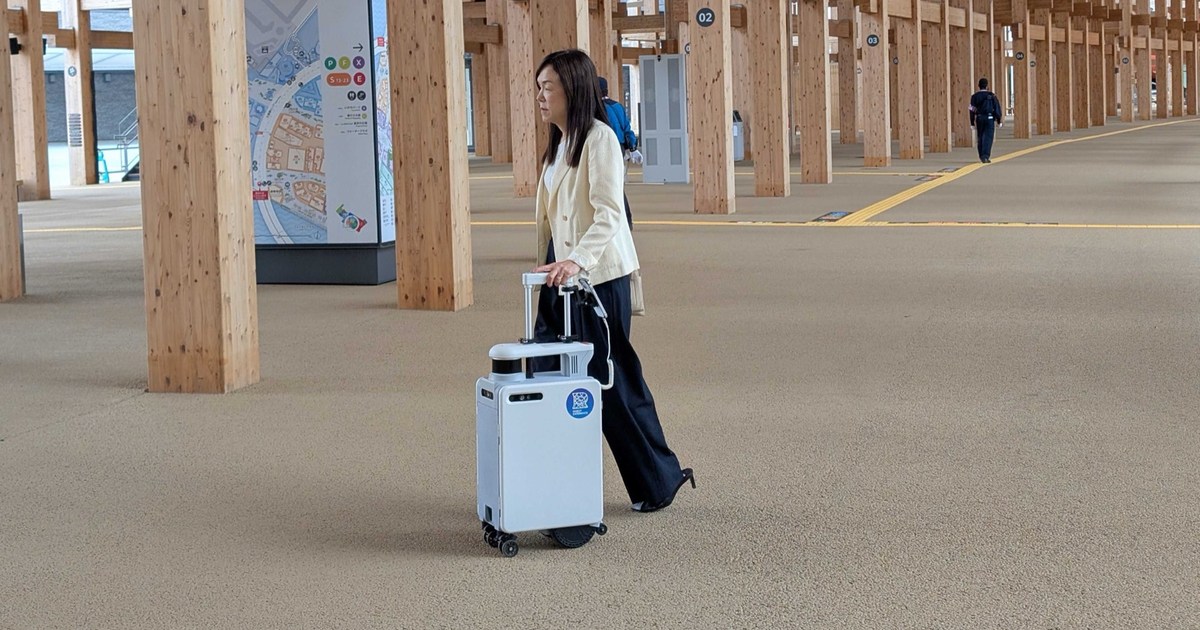
Una maleta robótica guía a personas con discapacidad visual por Tokio
AI Suitcase se prueba en Toranomon Hills con rutas entre tiendas y restaurantes. La maleta guía desde el asa y ensaya un servicio de préstamo supervisado.
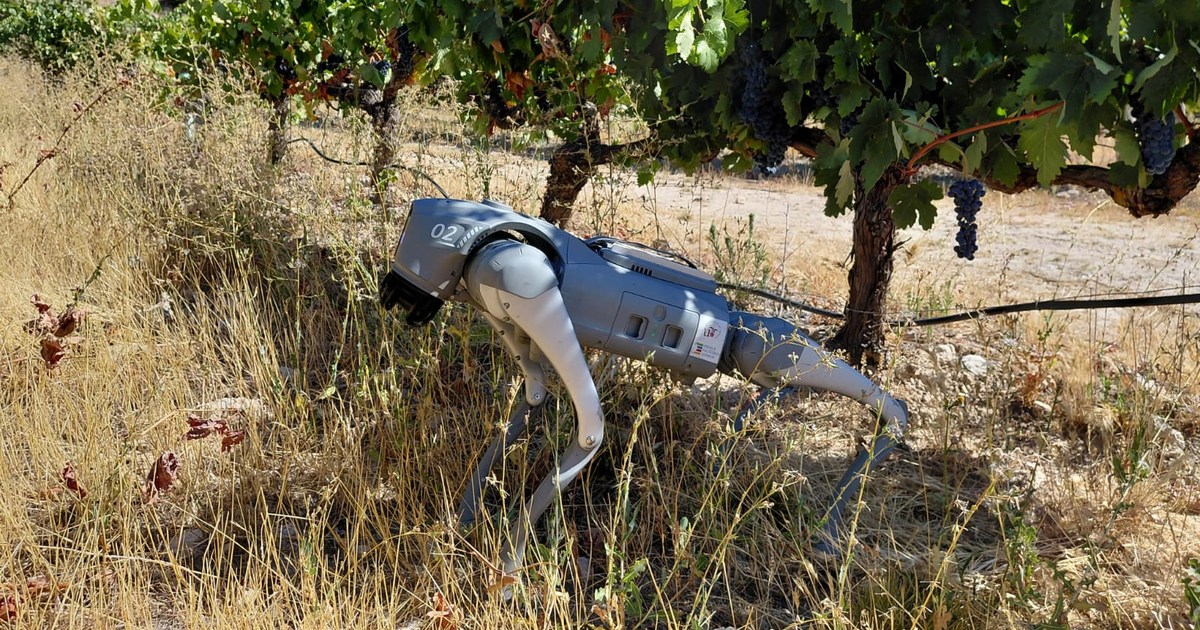
AGRHOUND lleva un perro robot al campo para estudiar los cultivos
CTAEX muestra un perro robot que llevará sensores entre viñedos y cultivos de mora. AGRHOUND busca observar las plantas desde el suelo y aún desarrolla su autonomía.
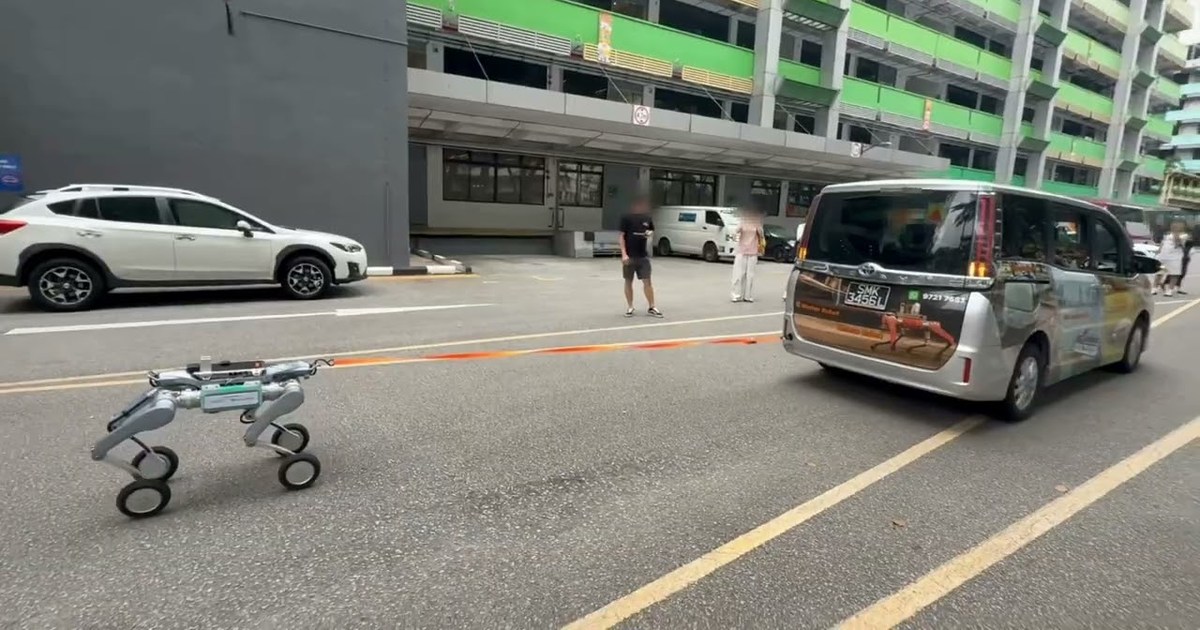
El robot Unitree A2 remolca un coche en una demo de rescate
Weston Robot muestra al Unitree A2 con ruedas remolcando un monovolumen y arrastrando un trineo con una persona. Qué enseña esta demostración de rescate.
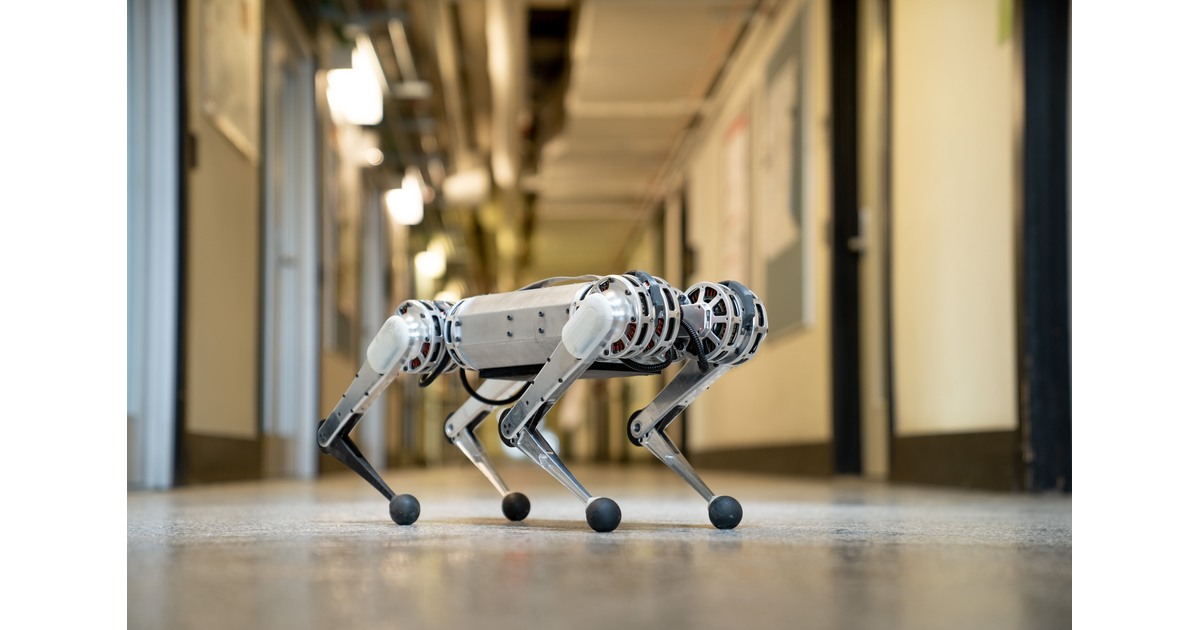
MIT Mini Cheetah: motores modulares para experimentar con la forma de correr
MIT Mini Cheetah combina doce motores sustituibles con una plataforma para probar controladores. Sus ensayos muestran cómo el software cambia la manera de correr.
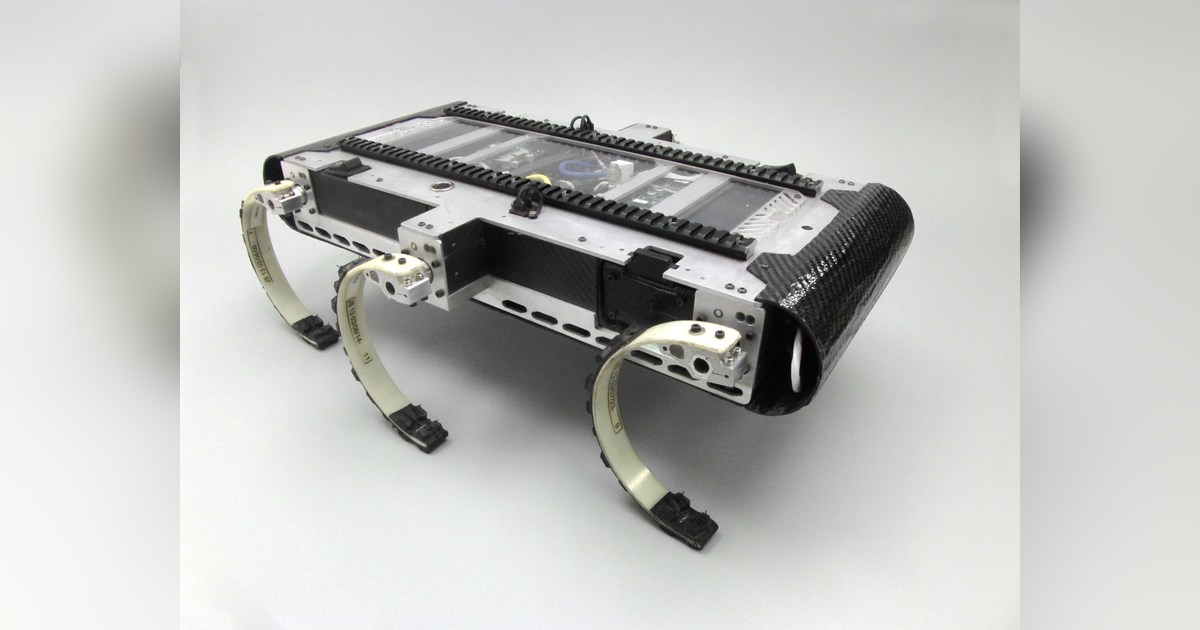
X-RHex: seis patas flexibles para llevar el laboratorio al terreno
X-RHex combina seis patas flexibles con soportes para sensores. El robot de Pensilvania permite estudiar cómo la carga y el contacto afectan a la movilidad real.
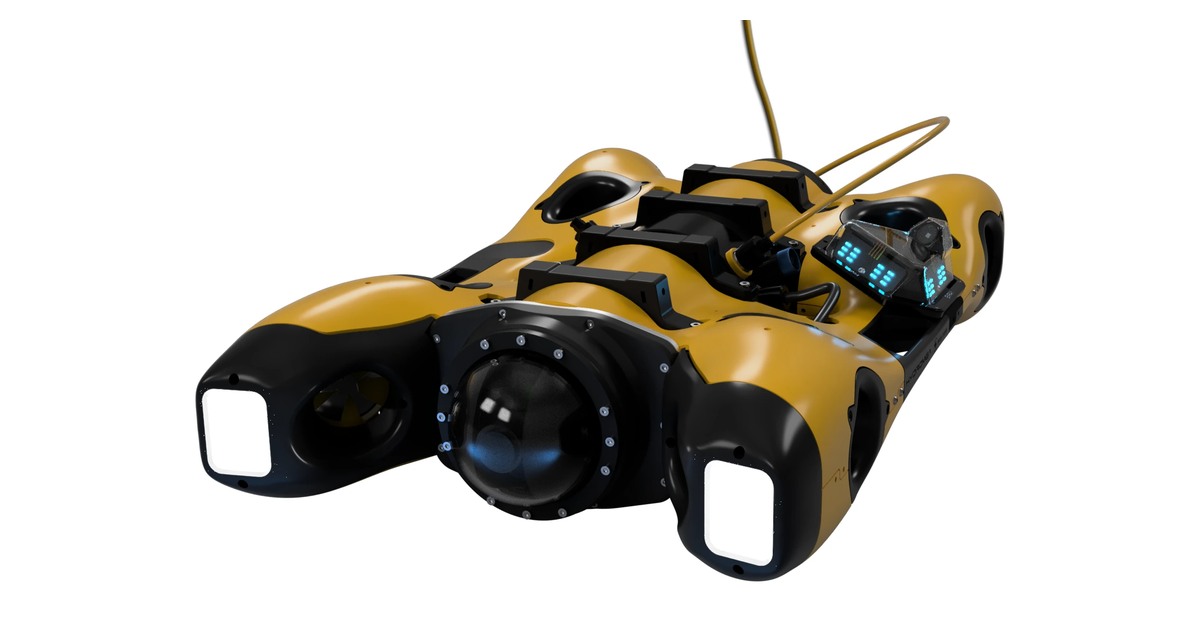
EXRAY: inspeccionar con cable o con un enlace óptico cercano
EXRAY combina un ROV compacto con un módulo inalámbrico opcional. El enlace óptico permite inspeccionar cerca del equipo conectado, bajo condiciones compatibles.
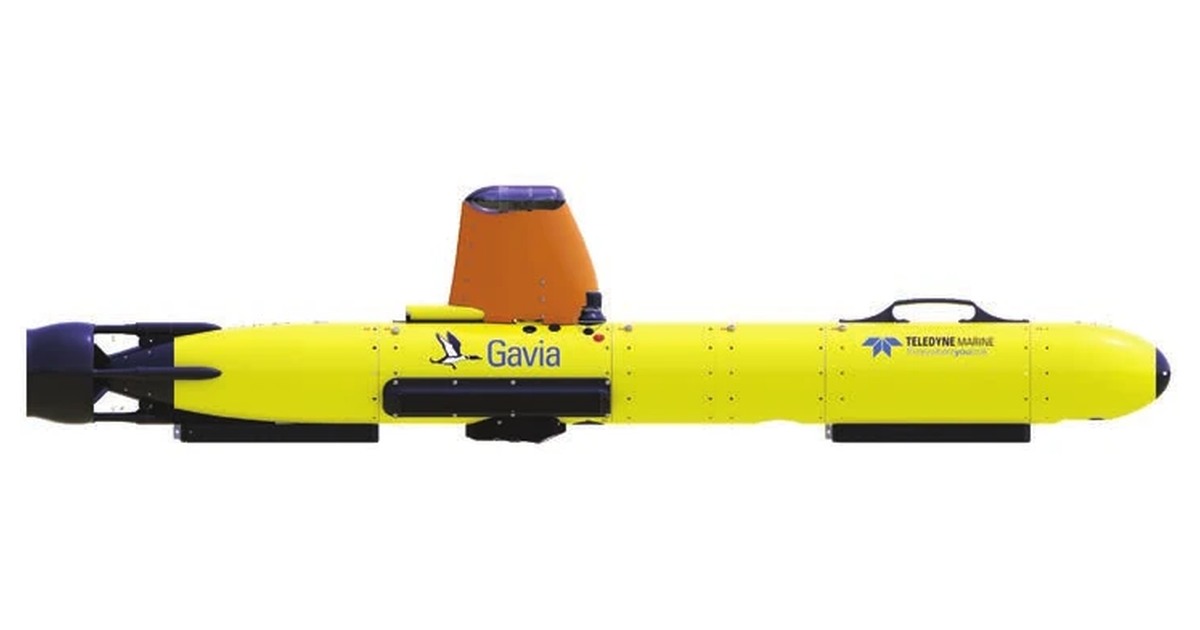
Gavia: preparar el AUV a partir de sus módulos
Gavia utiliza módulos para adaptar sensores y baterías a la campaña. La configuración elegida determina dimensiones, masa y duración del recorrido submarino.