
Archivo
Robots autónomos, drones y vehículos: página 5
Archivo de robots autónomos, drones y vehículos en robotica.es, página 5 de 13. Noticias y análisis publicados en español.
Página 5 de 13 · 291 artículos
Artículos de la página 5
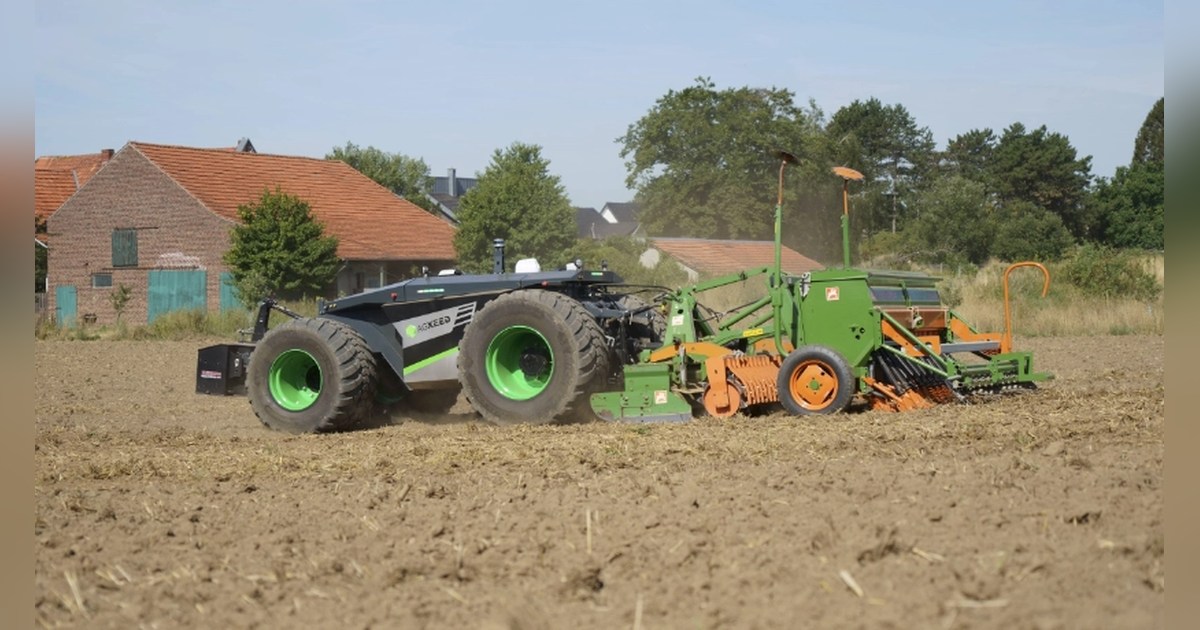
AgBot W4: elegir ruedas y medir el conjunto con el apero
El AgBot W4 ofrece distintas combinaciones de ruedas. La anchura de transporte, los enganches y la geometría del apero determinan el espacio que necesita.
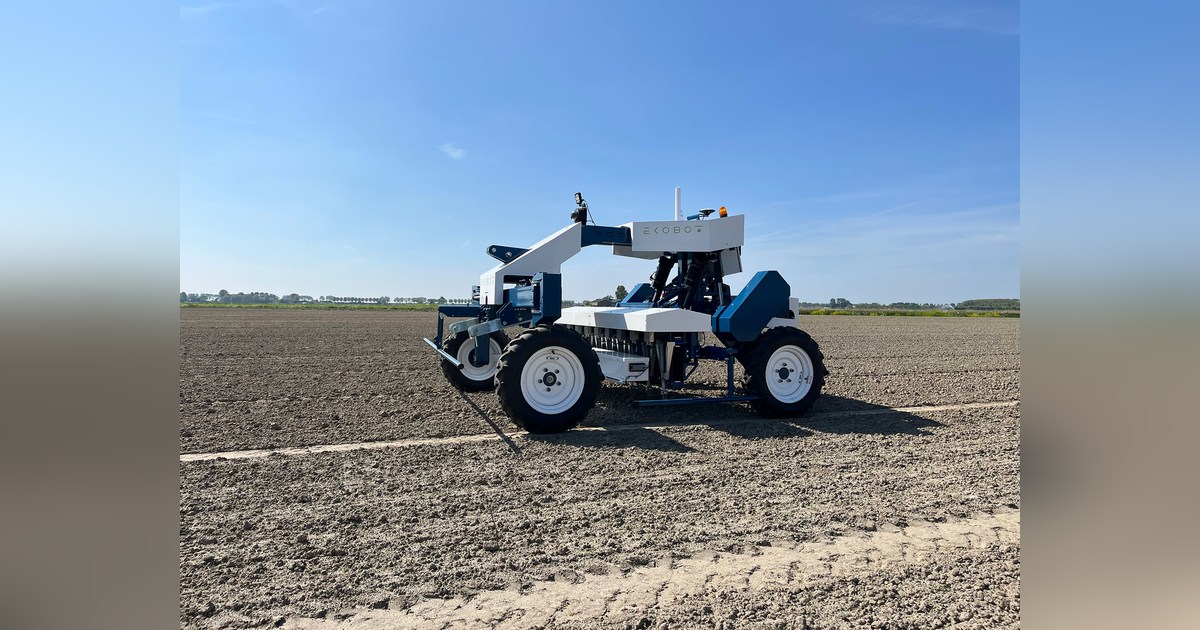
Ekobot WEAI: organizar baterías y filas para el deshierbe mecánico
WEAI combina reconocimiento visual y deshierbe mecánico en varias filas. La ficha necesita aclarar jornada, cambios de batería y condiciones de capacidad.
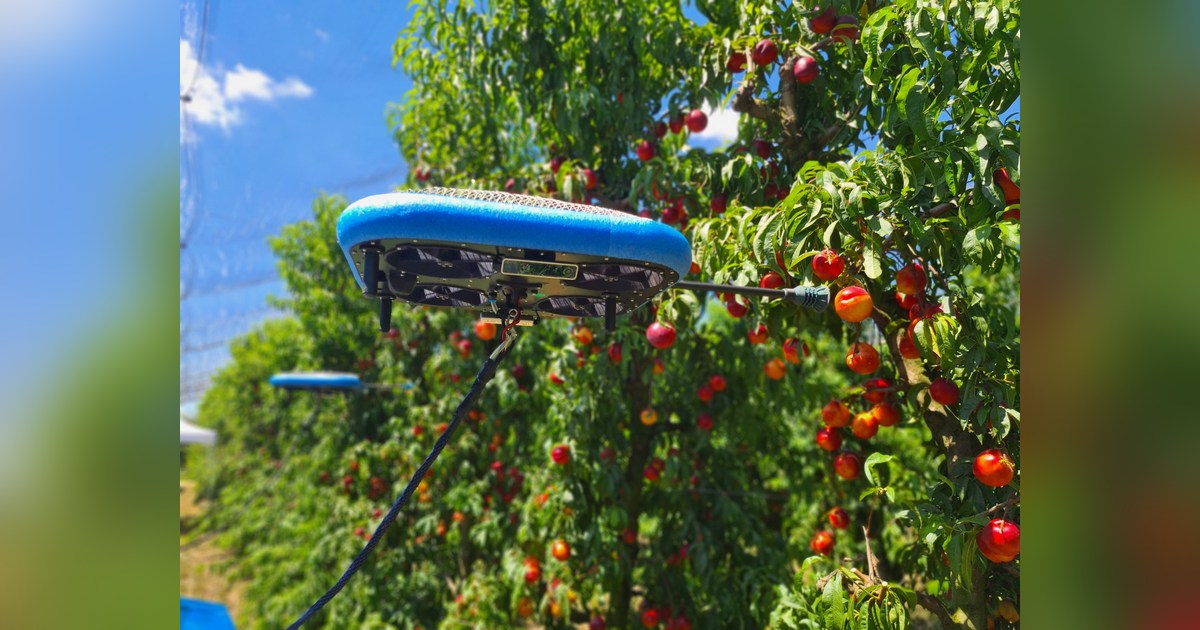
Tevel FAR: reconocer la fruta, acercarse y sostenerla durante la recolección
Tevel FAR combina detección de fruta, maniobras entre hojas y control durante el contacto. Su rendimiento debe valorarse para el cultivo y el sistema completo.
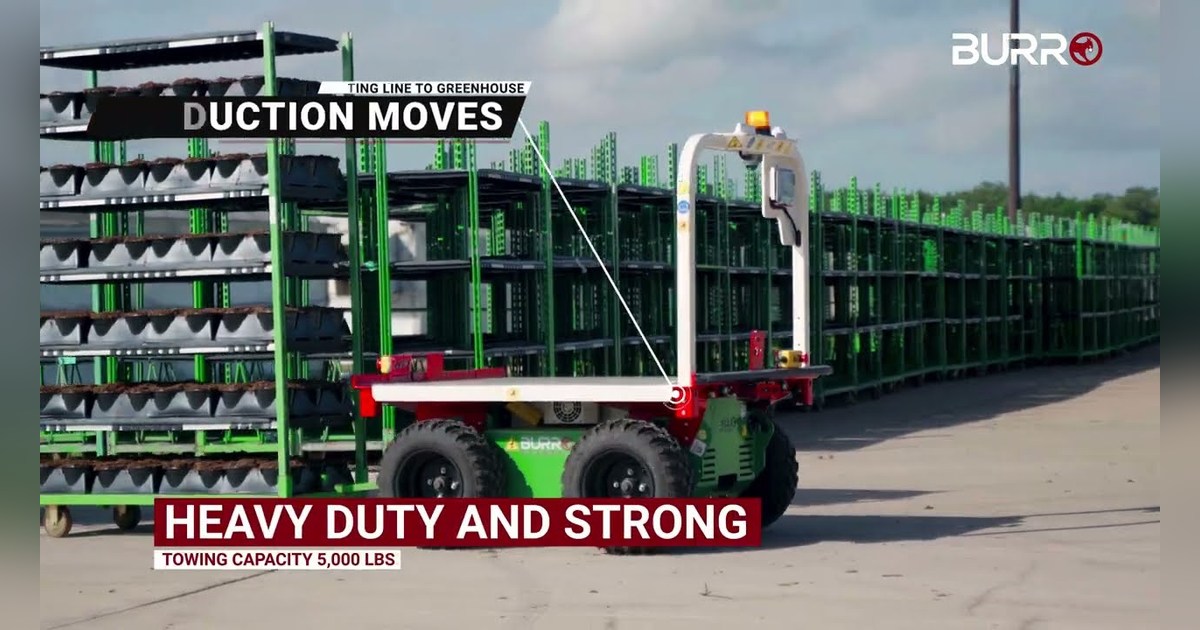
Burro Grande 15: llevar una carga y remolcar otra son capacidades distintas
Burro Grande 15 distingue carga transportada y carga remolcada. Terreno, velocidad y remolque definen las condiciones de uso de sus capacidades publicadas.
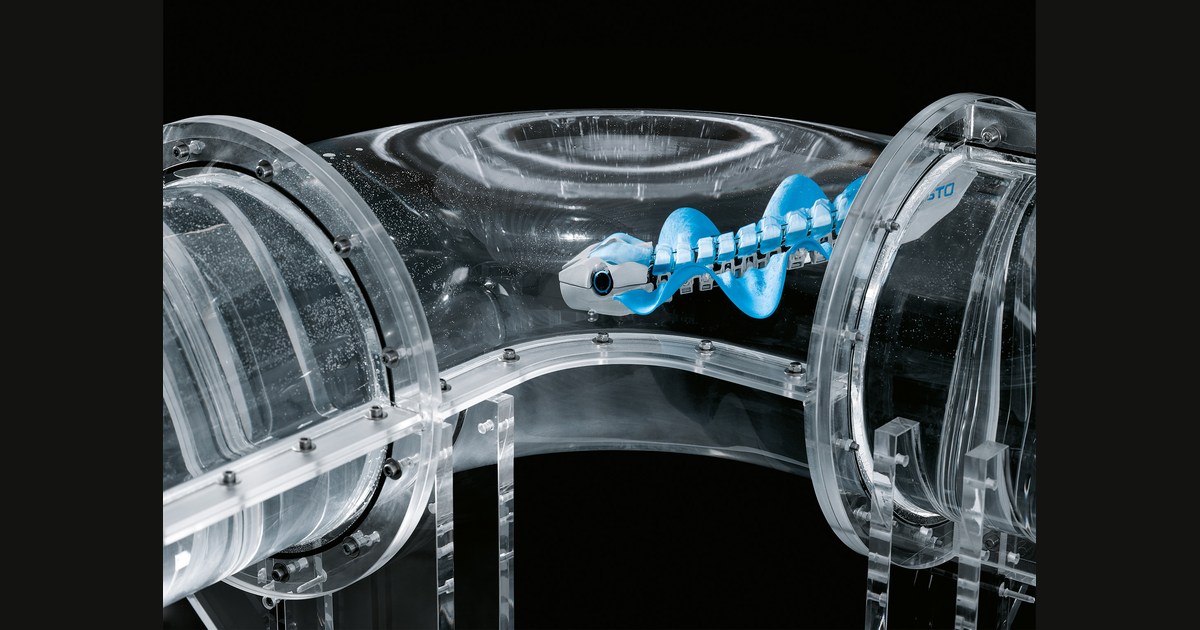
BionicFinWave: dos aletas ondulantes para recorrer tubos llenos de agua
BionicFinWave se desplaza por tubos llenos de agua mediante aletas ondulantes. El demostrador de Festo permite estudiar propulsión flexible y control de trayectoria.
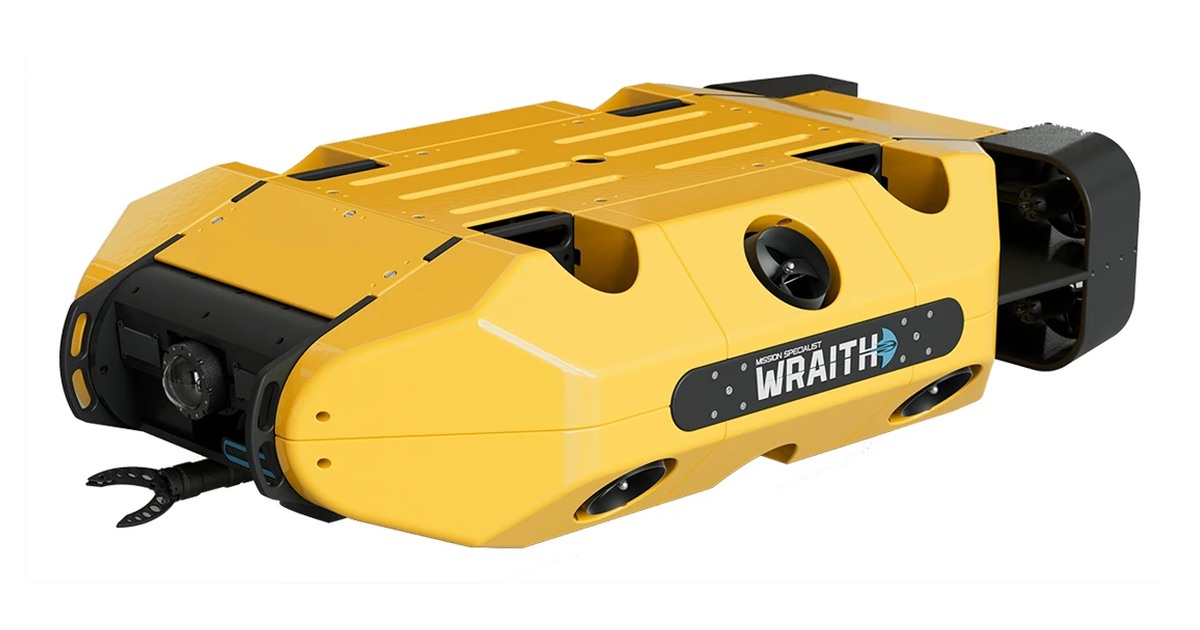
Wraith: diez propulsores para cambiar la postura submarina
Wraith controla la postura del vehículo con diez propulsores. Su configuración expedicionaria combina baterías submarinas y comunicación mediante fibra óptica.
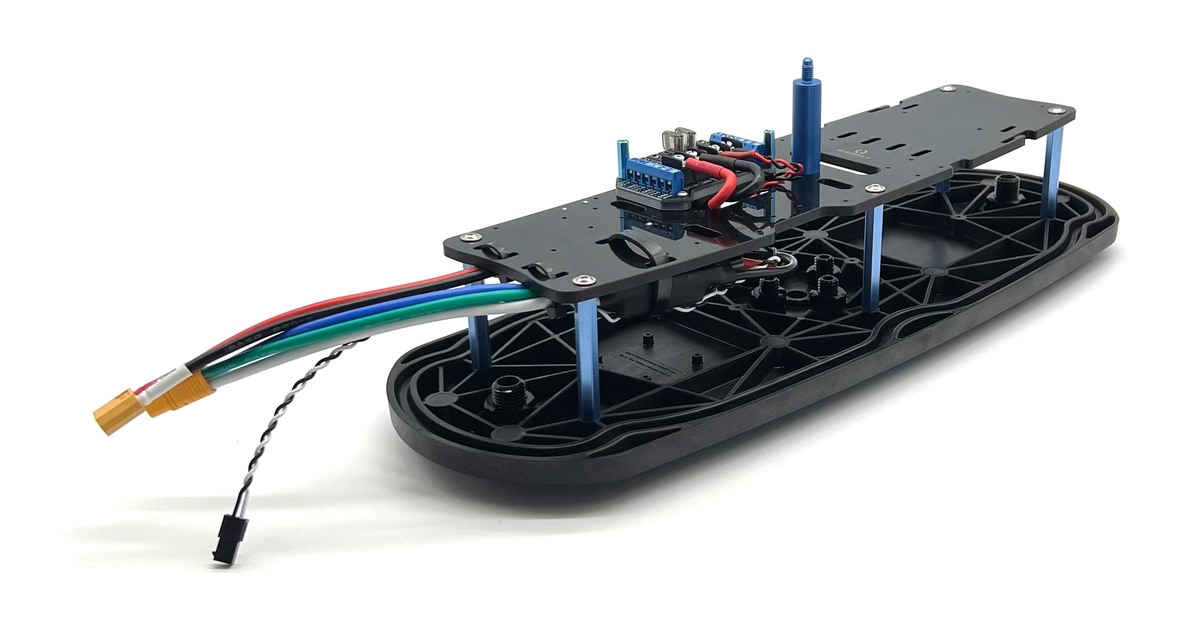
BlueBoat: repartir el espacio entre baterías y sensores
BlueBoat deja espacio entre sus cascos para instalar sensores. Sus 15 kg de capacidad se reparten entre la instrumentación y las baterías de la misión.
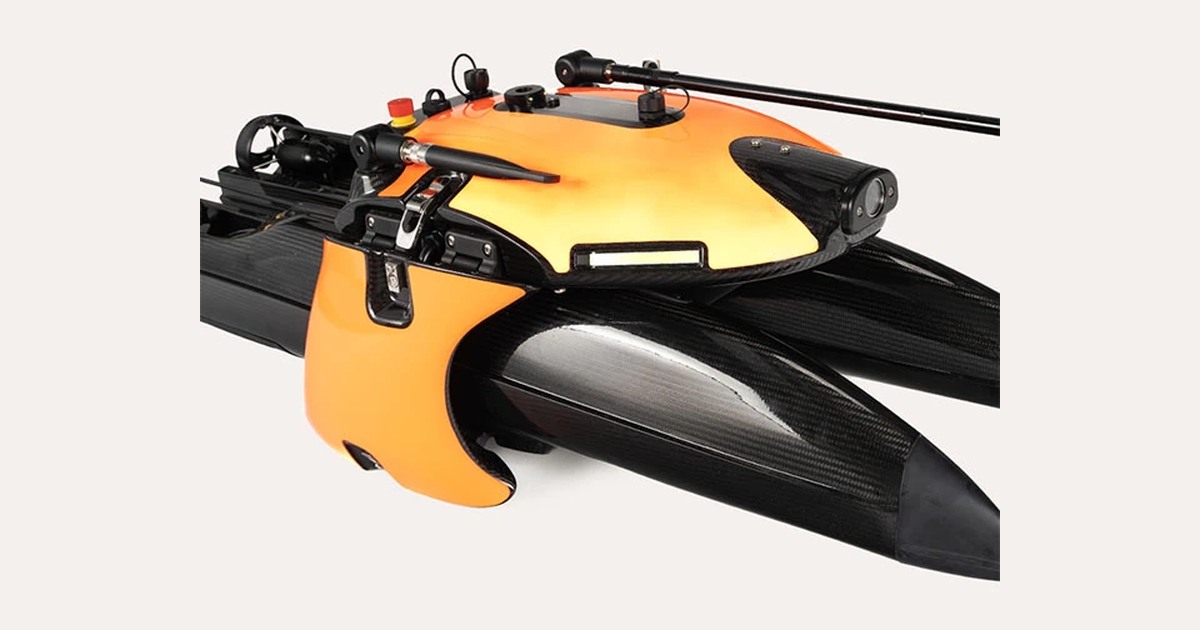
Sonobot 5: elegir el sonar y cómo situar cada medición
Sonobot 5 recorre rutas supervisadas para medir el fondo desde la superficie. La elección de sonar y posicionamiento determina qué información recoge.
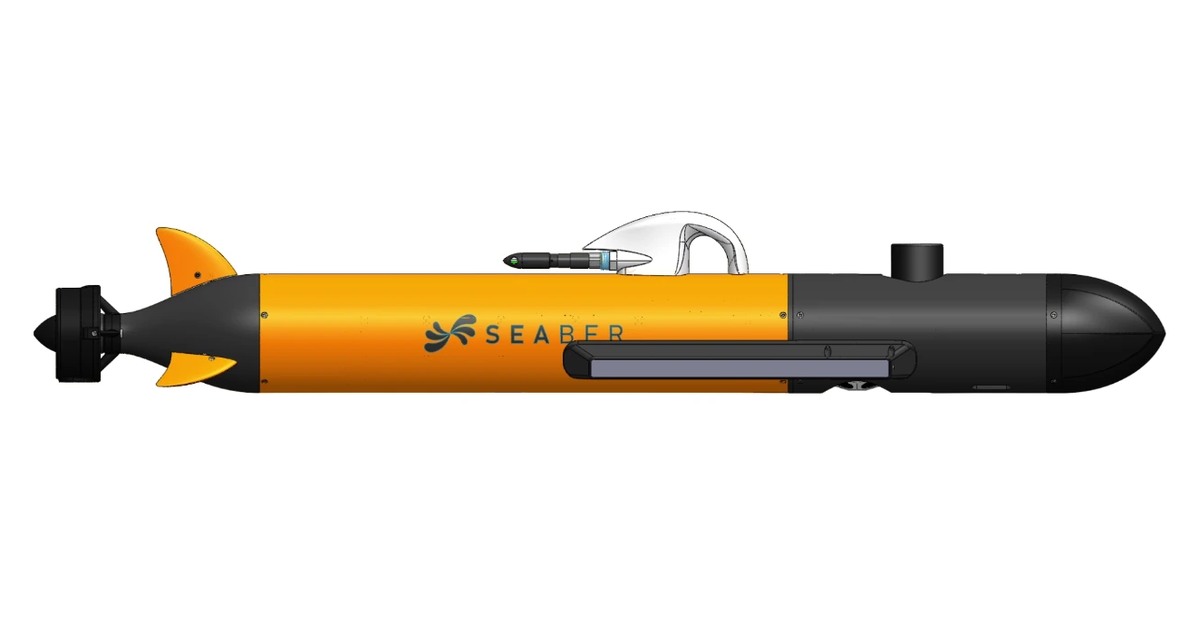
MARVEL: seguir la misión sumergida mediante una boya
MARVEL incorpora comunicación acústica con una boya para seguir la misión bajo el agua. Sus configuraciones cambian el instrumento de medición instalado.
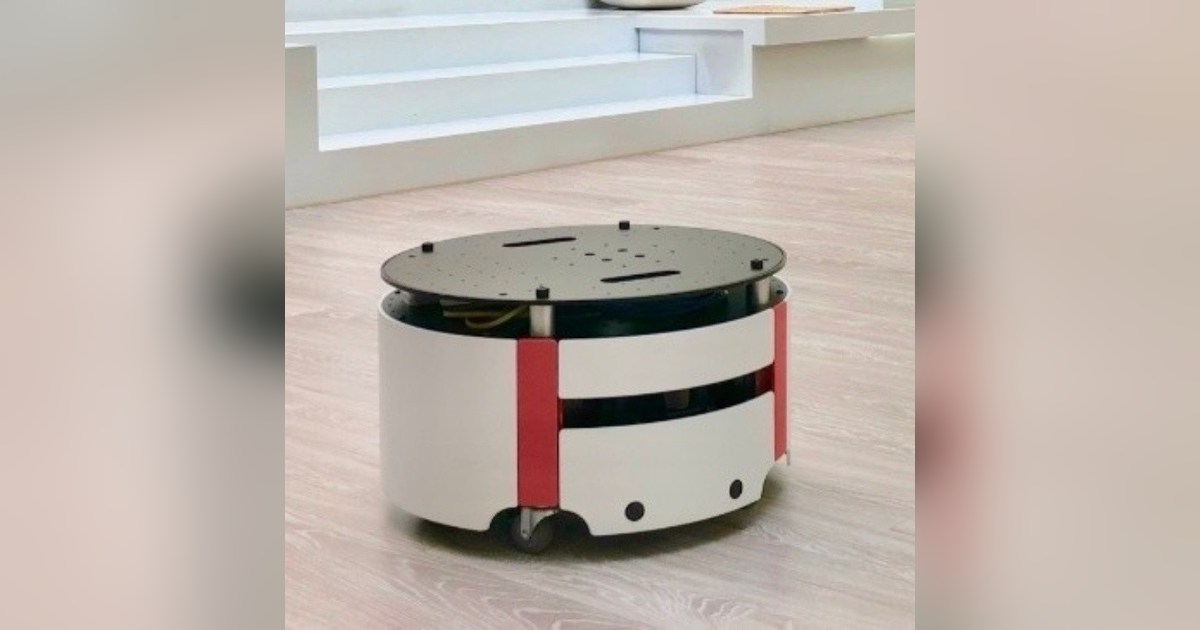
Caster: una base ROS que separa el robot del puesto de trabajo
Caster es una base diferencial de investigación con paquetes ROS para el hardware y el ordenador de desarrollo. Revisamos esa separación y sus límites documentales.
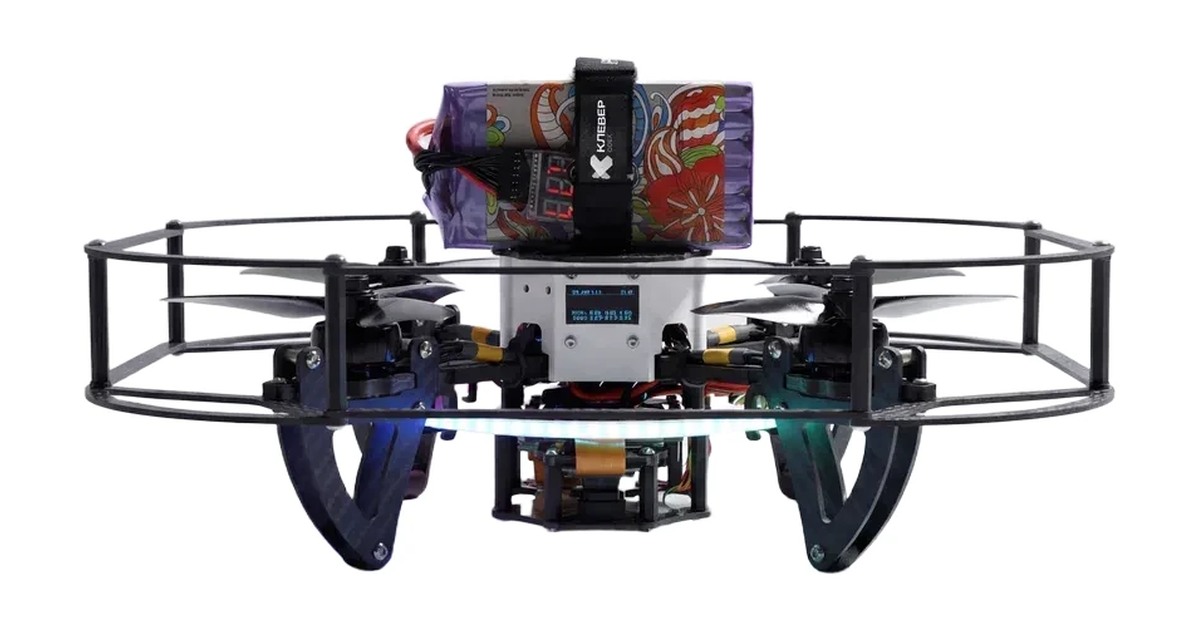
Clover 5 CODE: repartir el control de vuelo entre PX4 y Raspberry Pi
Clover 5 CODE es un cuadricóptero programable documentado con Raspberry Pi 5 y PX4. Revisamos la separación entre control de vuelo, visión y lógica de la misión.
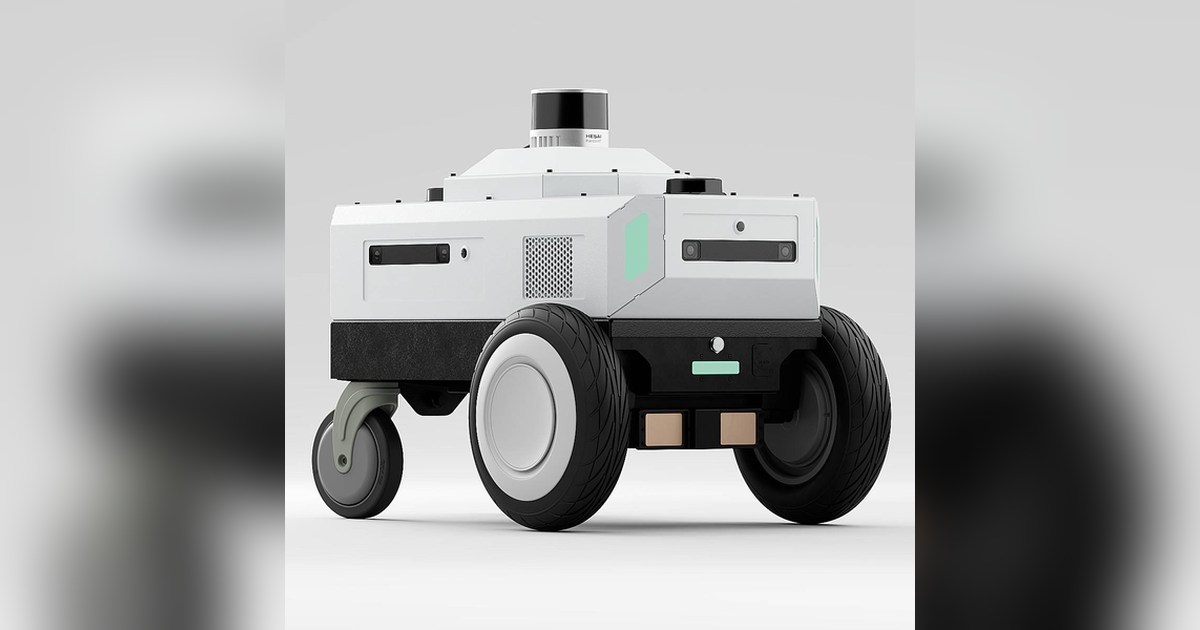
Nova Carter: una plataforma de sensores para desarrollar navegación autónoma
Nova Carter combina una base Segway, Jetson AGX Orin y sensores de visión y lidar. Permite investigar navegación, con una estación de carga ofrecida como opción.
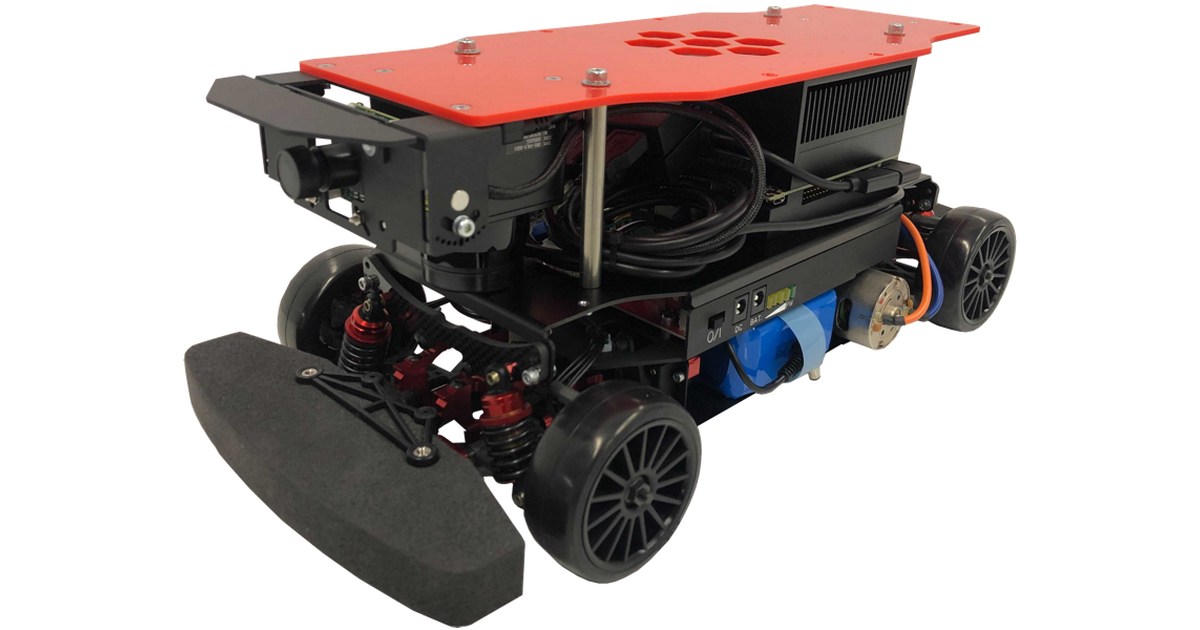
RoboCar 1/10X: estudiar dirección de coche sin confundir las generaciones
RoboCar 1/10X es un vehículo de investigación con dirección Ackermann y sensores. Sus controladores ROS 2 requieren comprobar ordenador, sistema y funciones portadas.
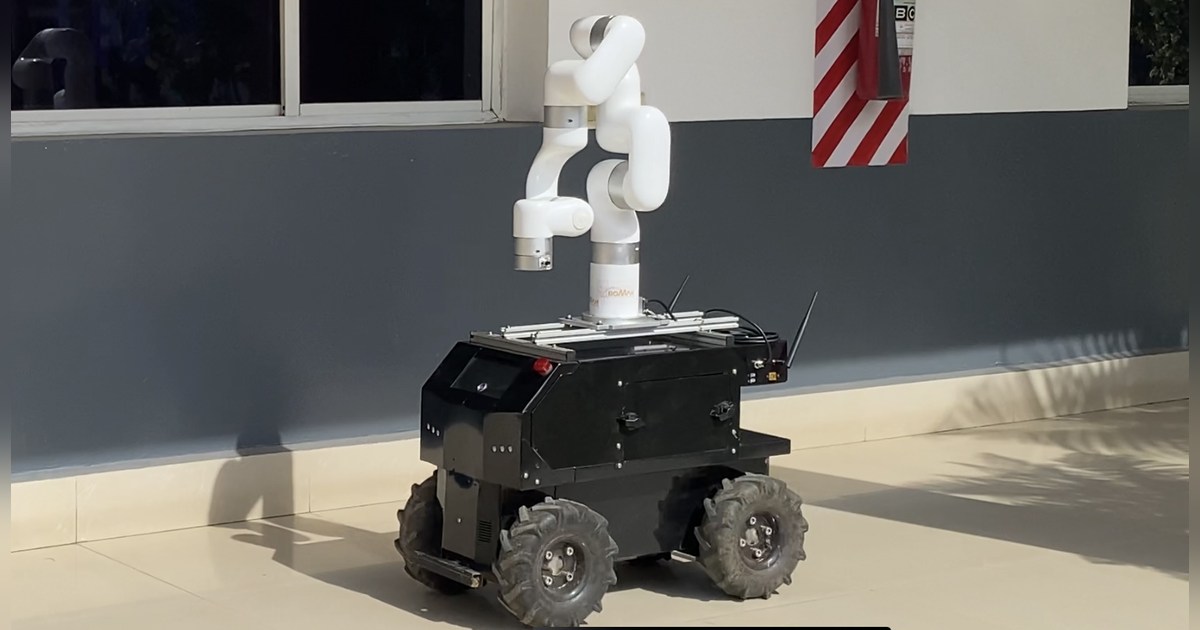
XMachines X100: una base de investigación que también obliga a calcular la alimentación
XMachines X100 es una plataforma móvil para sensores y herramientas de investigación. Revisamos su carga y las salidas de alimentación antes de añadir periféricos.
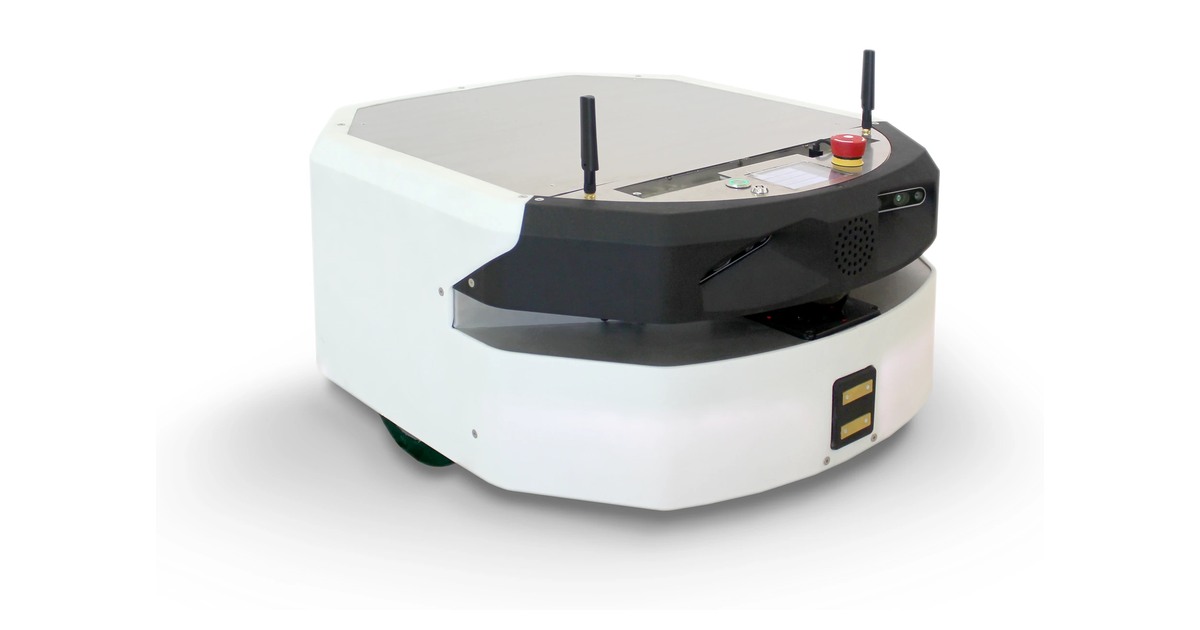
TIAGo Base AI: investigar qué ve una base móvil cuando el lidar no basta
TIAGo Base AI combina lidar, dos cámaras RGB-D y cómputo NVIDIA para navegación en interiores. Revisamos percepción, rutas y la versión del software contratado.
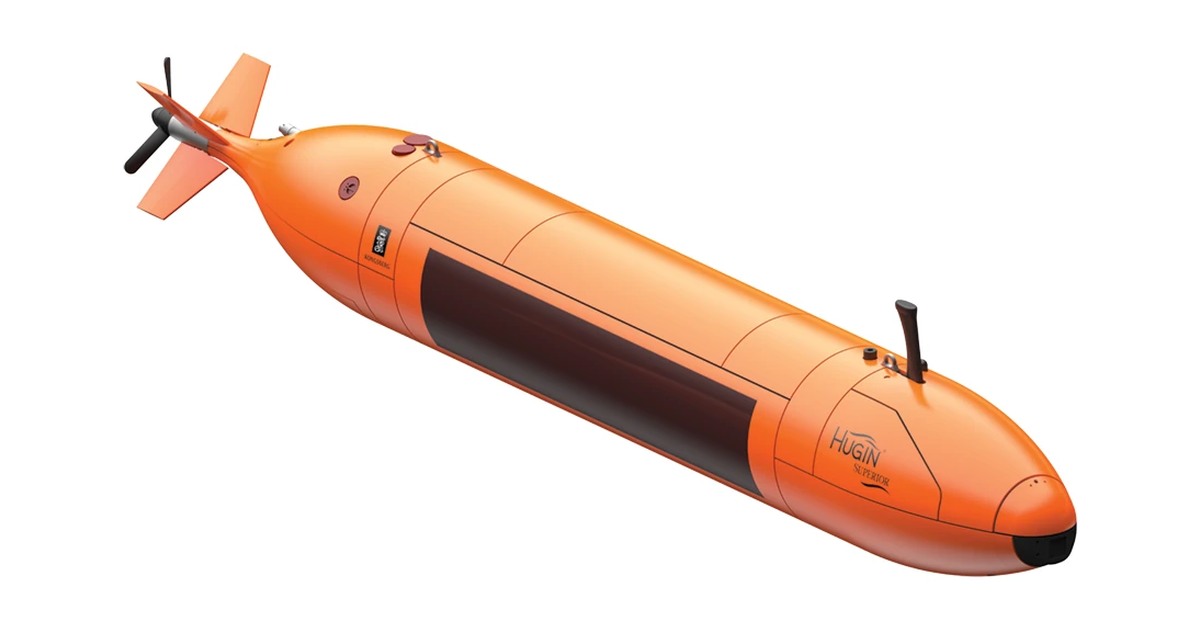
HUGIN Superior: varios sensores sobre la misma trayectoria
HUGIN Superior integra imagen acústica, batimetría y sensores ambientales. Su autonomía depende de qué instrumentos permanecen activos durante la campaña.
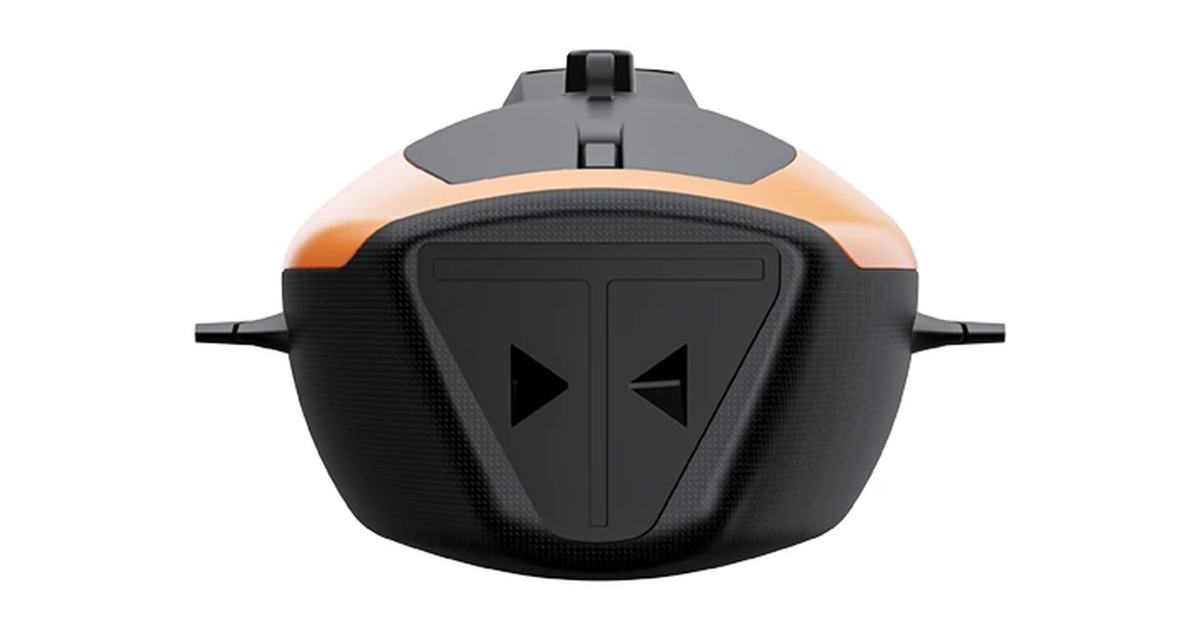
HUGIN Edge: objetivos de misión y recuperación preparada
HUGIN Edge adapta su recorrido a objetivos de misión y sensores embarcados. La recuperación y la recarga automáticas requieren una instalación compatible.
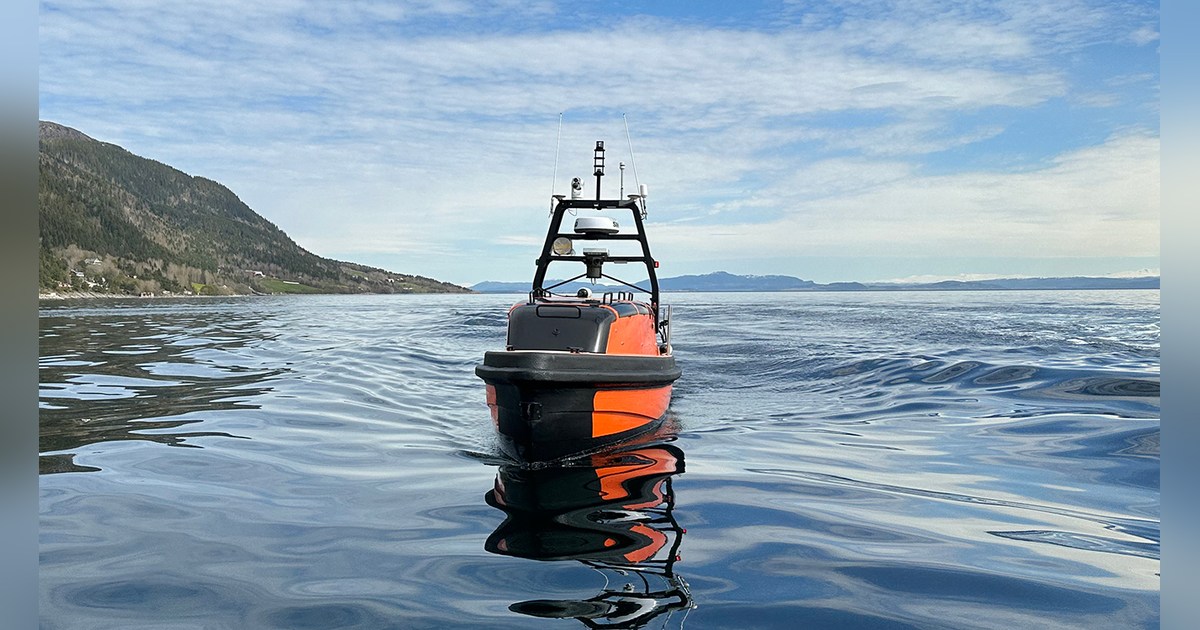
Sounder USV: instalar sensores y comprobar la versión
Sounder USV integra sonares en una embarcación transportable en contenedor. La página y la ficha sin góndola publican prestaciones que deben confirmarse por versión.
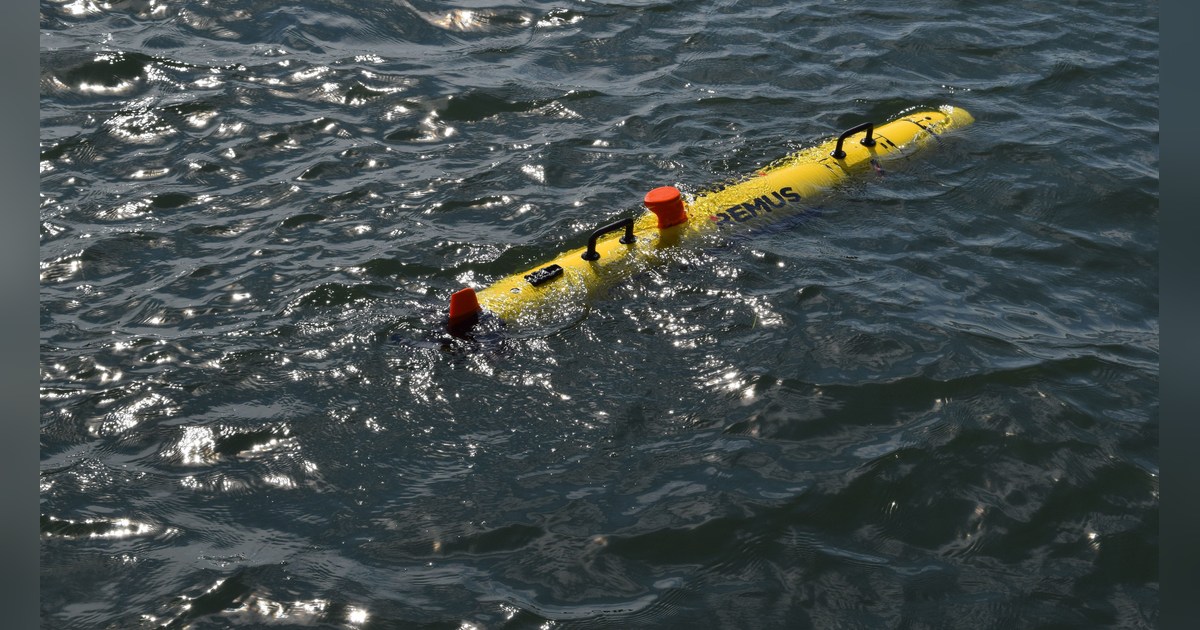
REMUS 130: preparar batería y datos en un AUV portátil
REMUS 130 permite desplegar un AUV entre dos personas para recoger datos a cien metros. Batería, sensores y revisión posterior forman parte de la campaña.
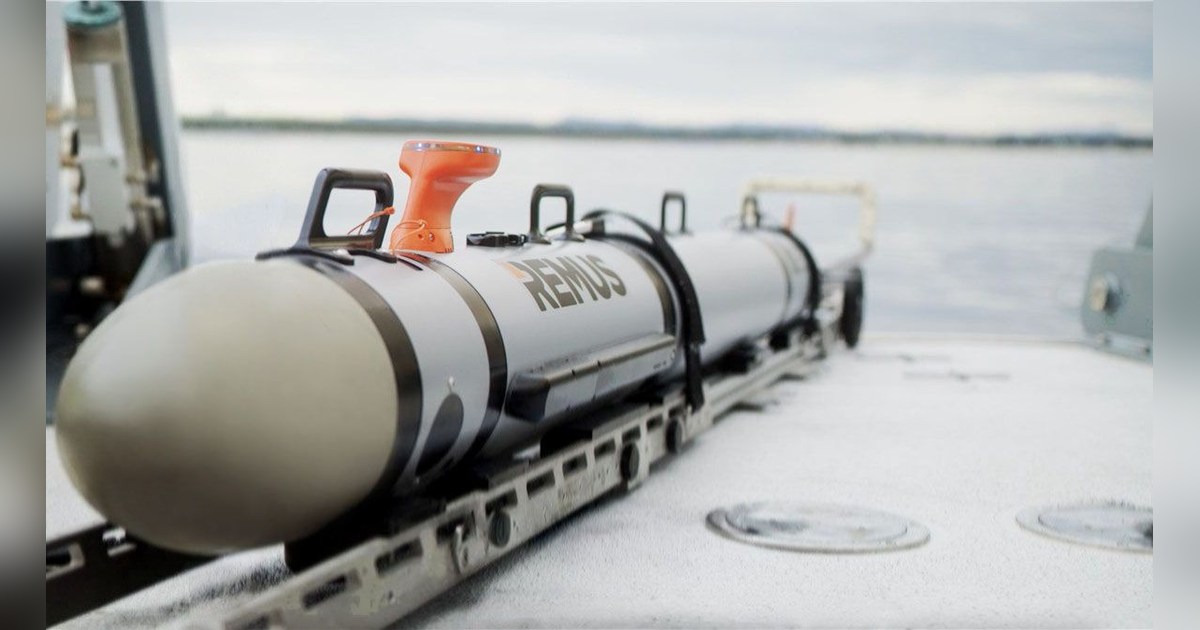
REMUS 300: más batería también cambia la masa del AUV
REMUS 300 ofrece tres baterías para ajustar la campaña submarina. La autonomía aumenta junto con la longitud y la masa del vehículo que se debe desplegar.
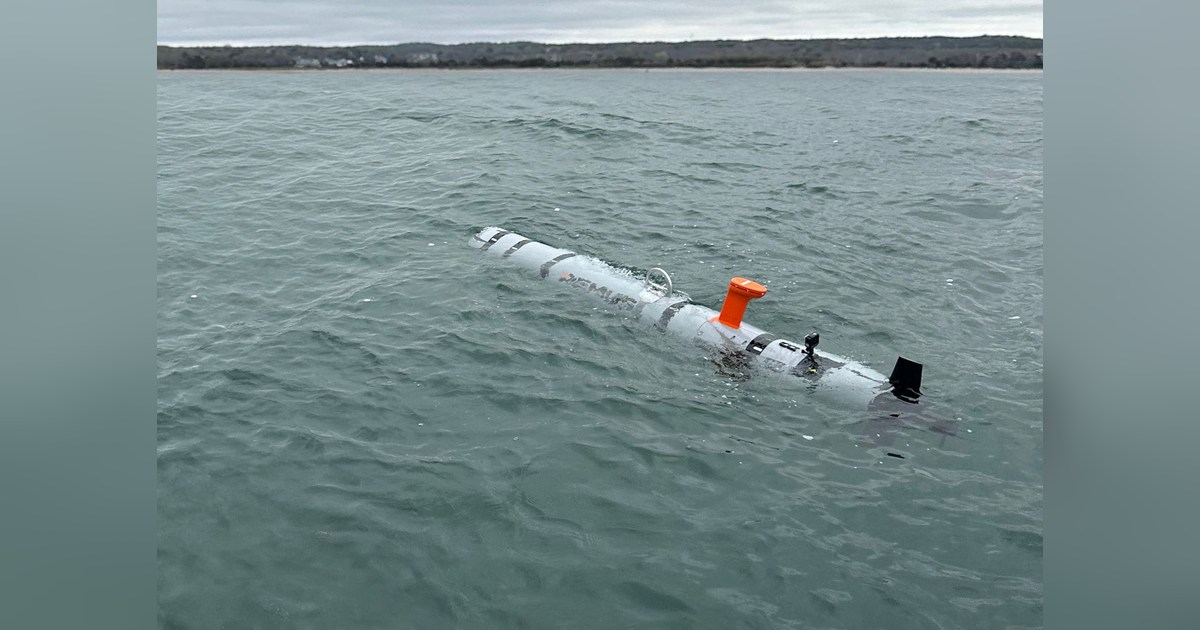
REMUS 620: relacionar los módulos con la duración de misión
REMUS 620 relaciona energía y carga útil mediante módulos. Las 110 horas anunciadas corresponden a una configuración base concreta con tres baterías.
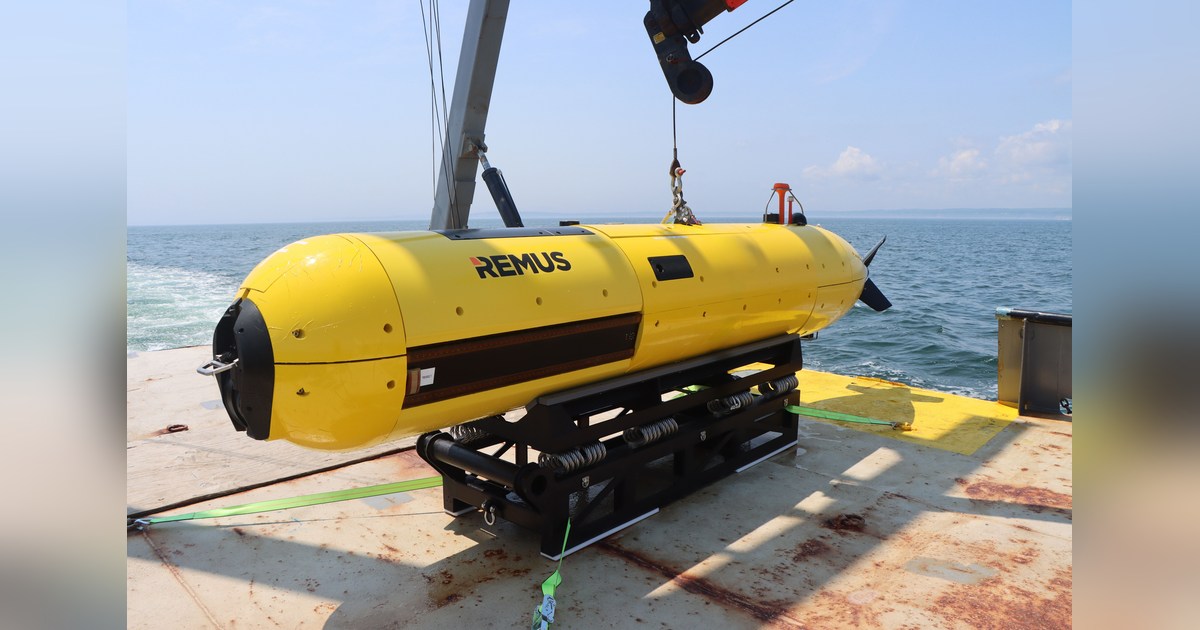
REMUS 6000: energía y recuperación para campañas profundas
REMUS 6000 recoge datos a gran profundidad con batería e instrumentos embarcados. Su tamaño requiere organizar energía, datos y recuperación desde un buque.
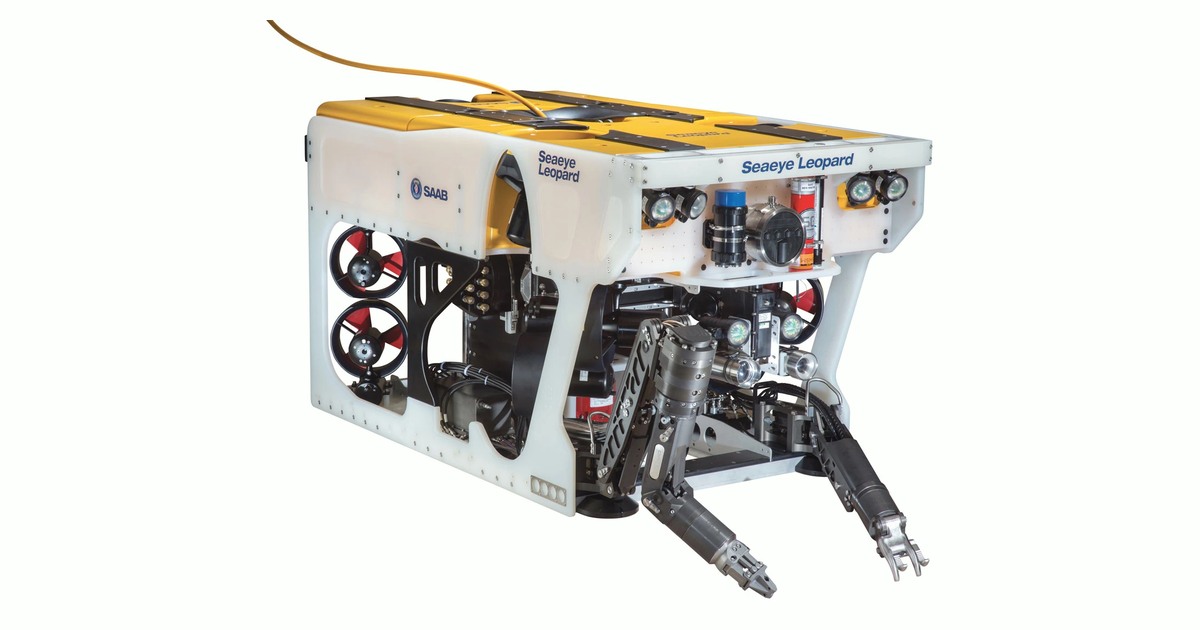
Leopard: relacionar profundidad y carga del equipo instalado
Leopard ofrece espacio para patines y herramientas dentro de un ROV de once propulsores. La carga disponible cambia entre las versiones de dos y tres kilómetros.
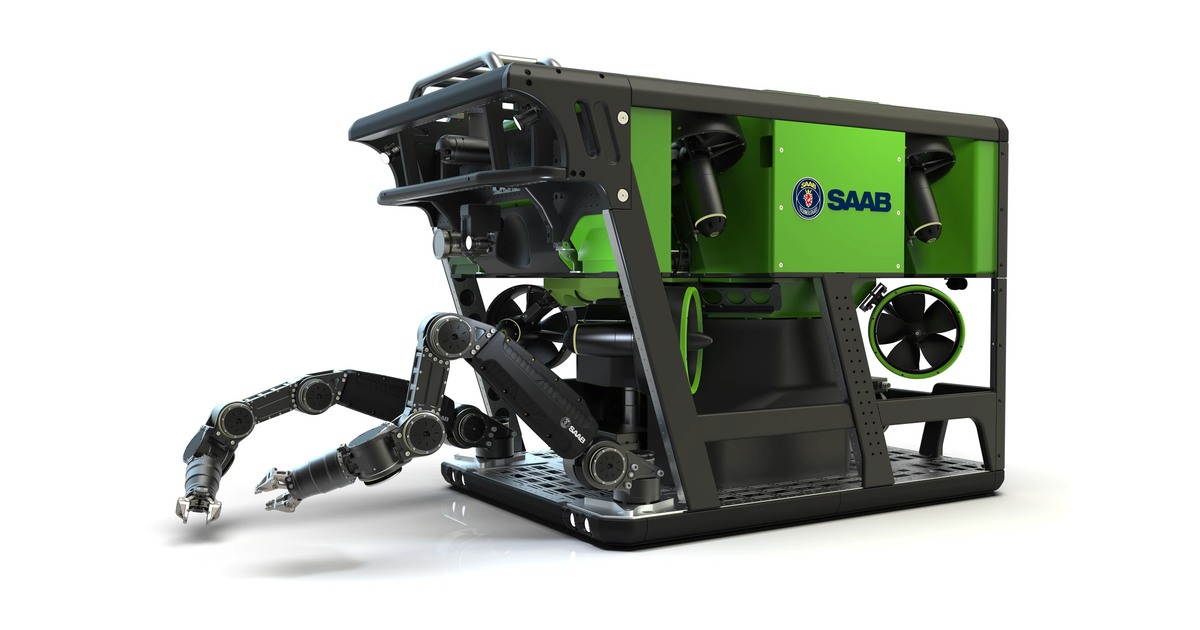
SR20: propulsión y manipulación eléctricas bajo el agua
SR20 integra propulsores y manipuladores eléctricos para intervención submarina. Las pruebas documentadas permiten situar el desarrollo de la plataforma.