
Archivo
Robots autónomos, drones y vehículos: página 6
Archivo de robots autónomos, drones y vehículos en robotica.es, página 6 de 13. Noticias y análisis publicados en español.
Página 6 de 13 · 291 artículos
Artículos de la página 6
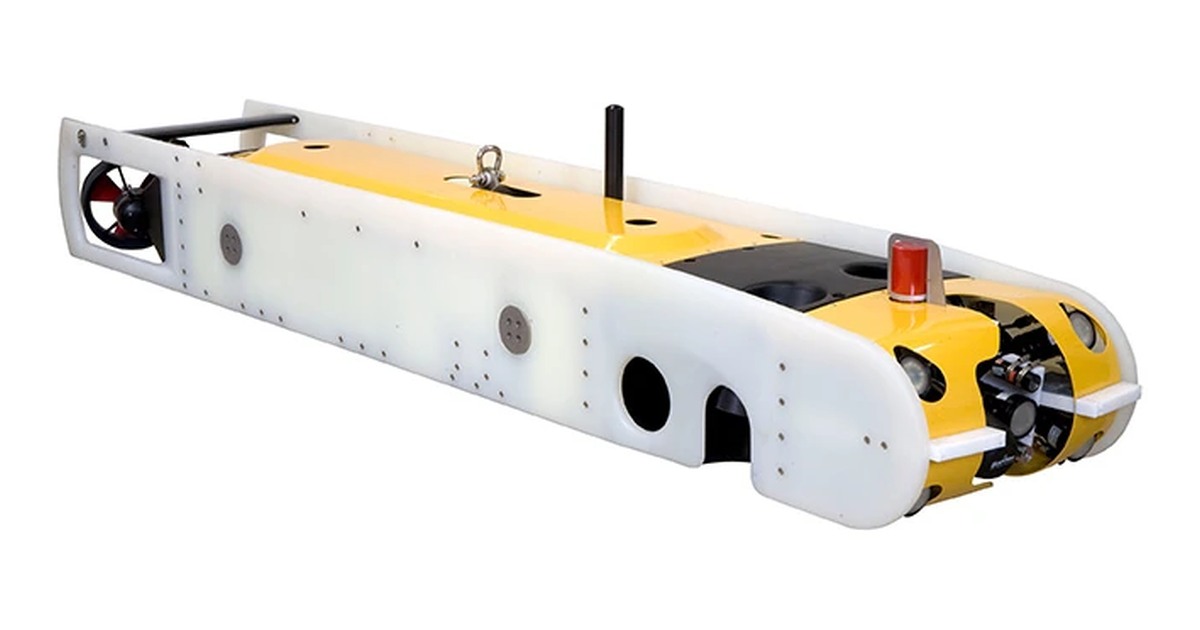
Sabertooth: una estación para operar y recargar bajo el agua
Sabertooth alterna misión autónoma y control remoto. Su concepto de residencia necesita una estación submarina para recargar, transferir datos y recibir órdenes.
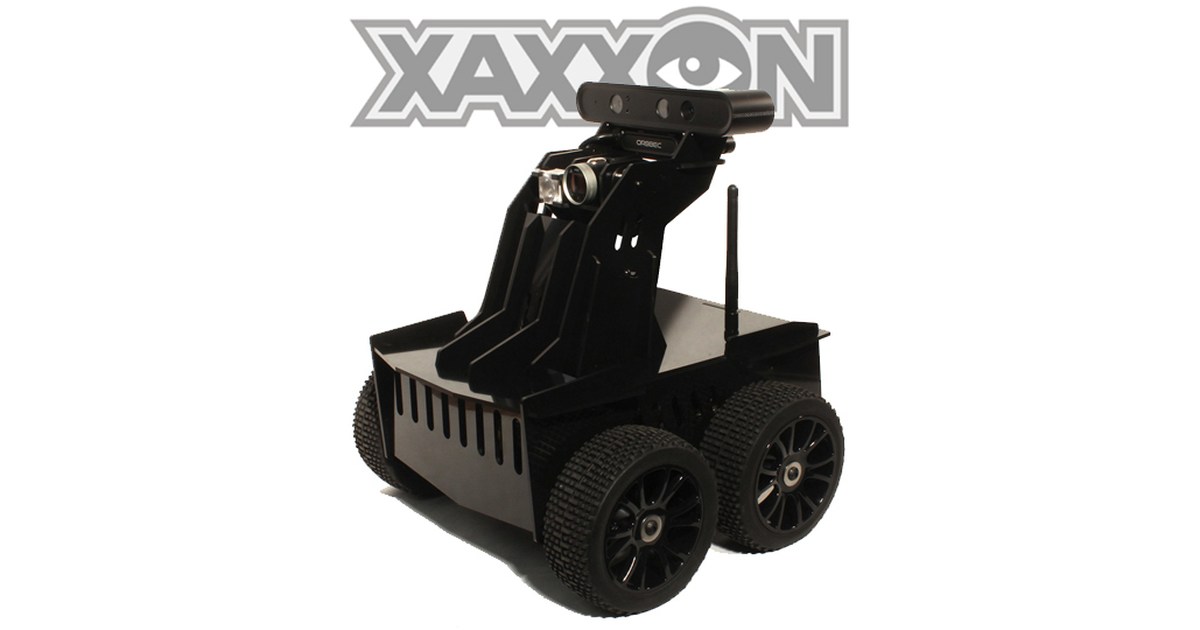
Oculus Prime: mirar hacia atrás también forma parte de la recarga
Oculus Prime SLAM Navigator combina teleoperación y navegación mediante mapas. Su recarga por cámara muestra por qué el atraque debe incluirse en las pruebas del robot.
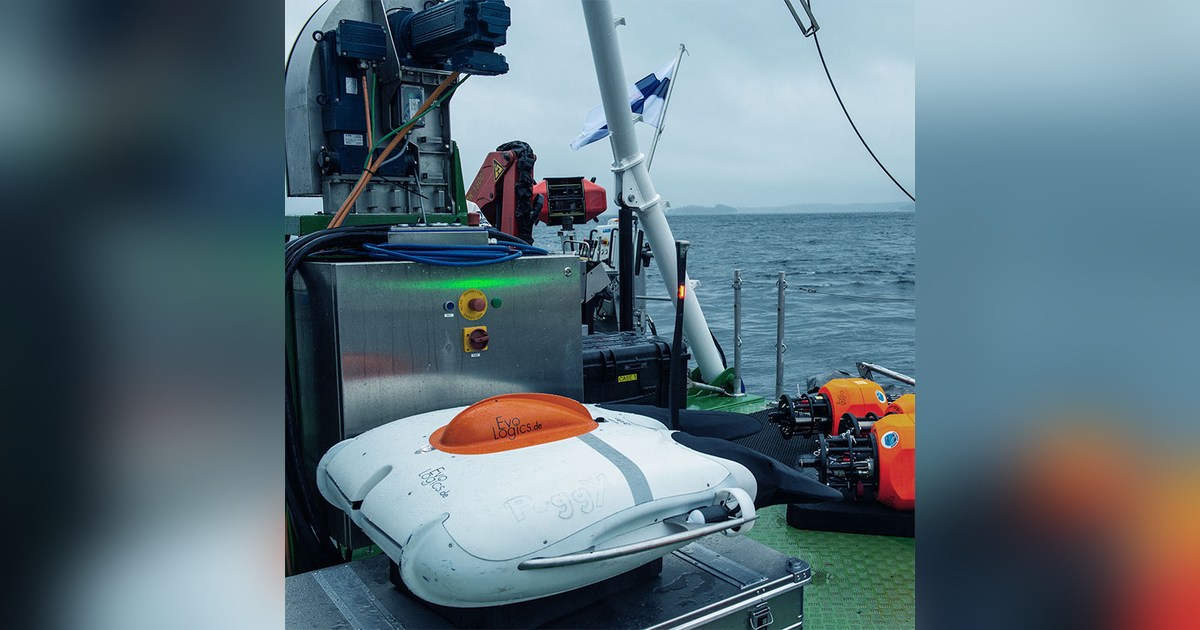
Poggy: mantener la postura con colas flexibles y propulsores
Poggy combina colas Fin-Ray accionadas y propulsores para ajustar la postura. Sus sensores permiten configurar inspección y medición a baja velocidad.
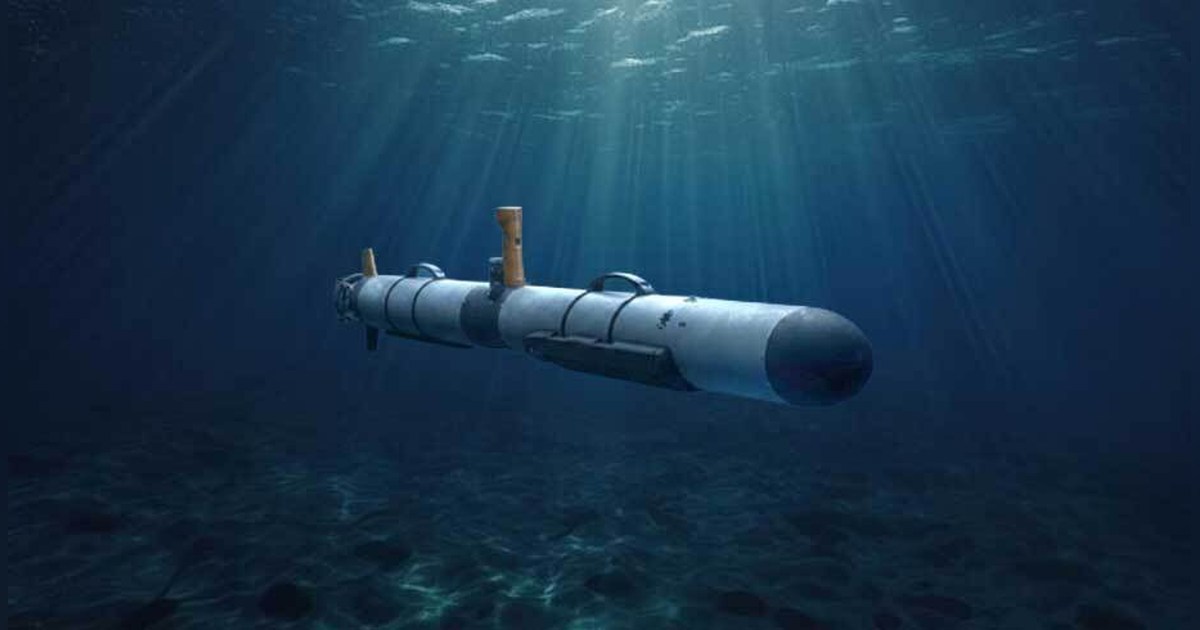
Iver3 580: sensores y enlaces para una campaña costera
Iver3 580 recoge datos costeros con navegación autónoma y un casco para 200 metros. Los enlaces acústicos y satelitales necesitan completar el equipo operativo.
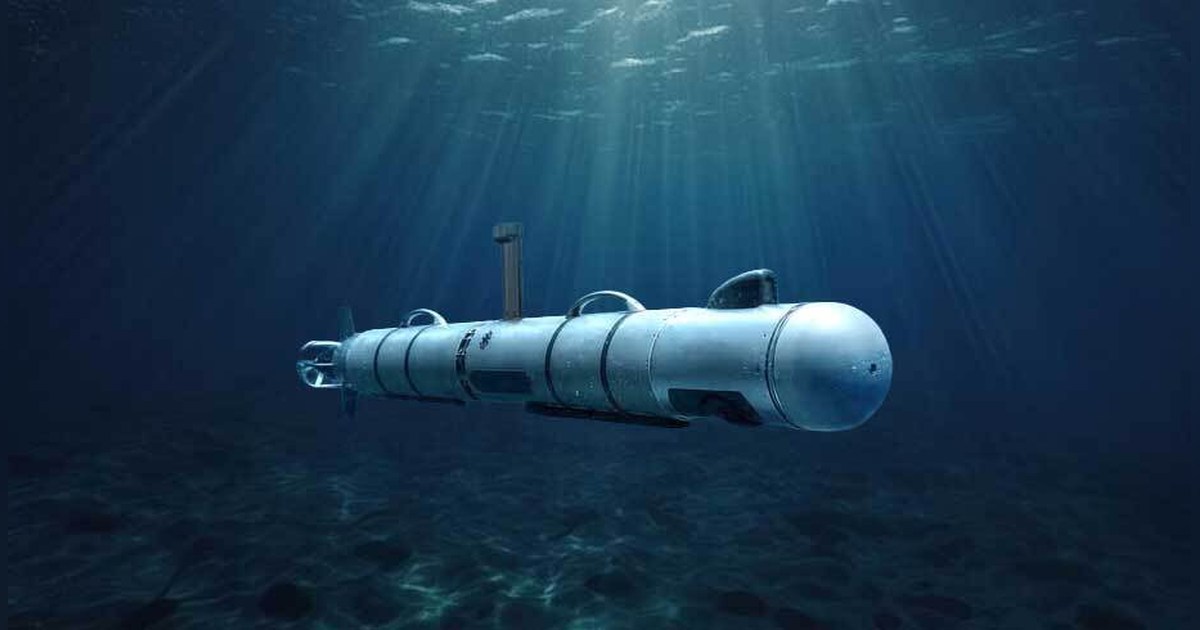
Iver4 580: cambiar la batería entre campañas submarinas
Iver4 580 separa batería e instrumentación para preparar misiones sucesivas. Su casco de 300 metros y los sensores definen el conjunto de medición submarina.
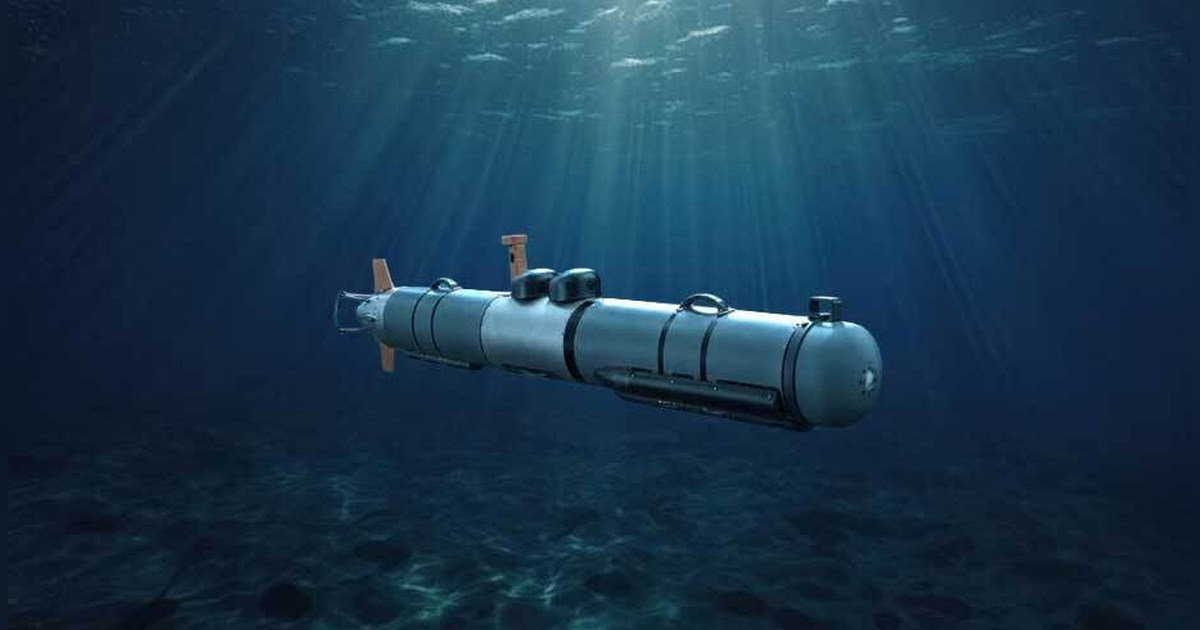
Iver4 900: elegir batería para el recorrido submarino
Iver4 900 ofrece baterías NiMH o de ion de litio para adaptar duración y alcance. La campaña debe relacionar energía, sensores y recuperación del vehículo.
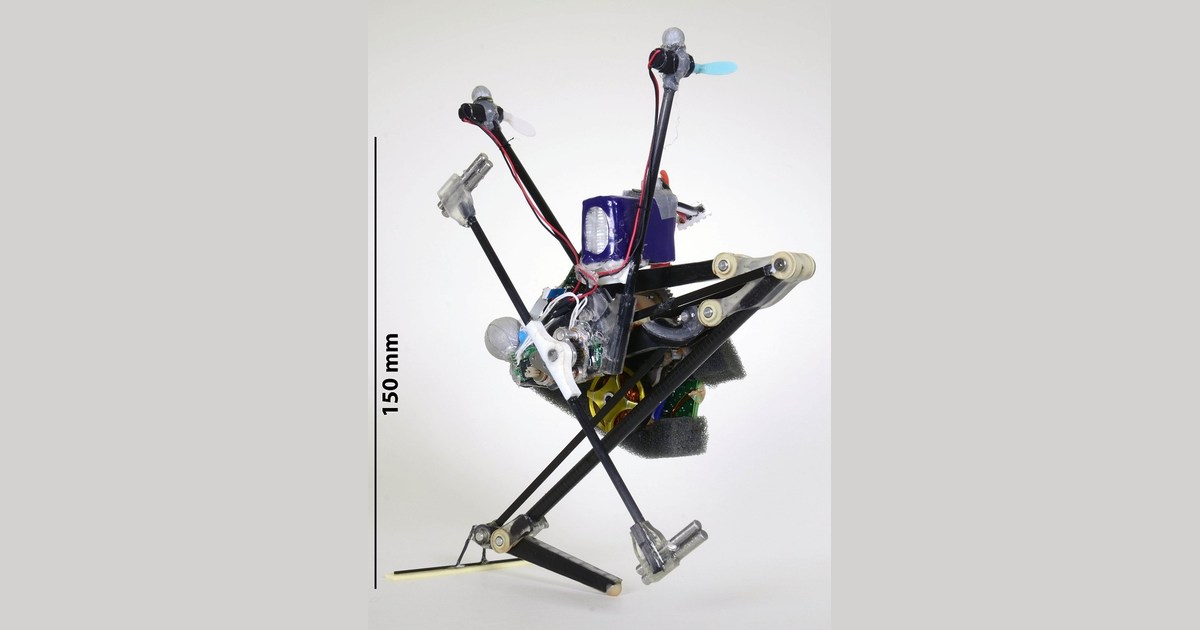
Salto-1P: por qué aterrizar con precisión es más difícil que saltar alto
Salto-1P estudia saltos con una sola pata. El robot de Berkeley permite analizar el lanzamiento, la orientación en vuelo y la precisión necesaria para aterrizar.
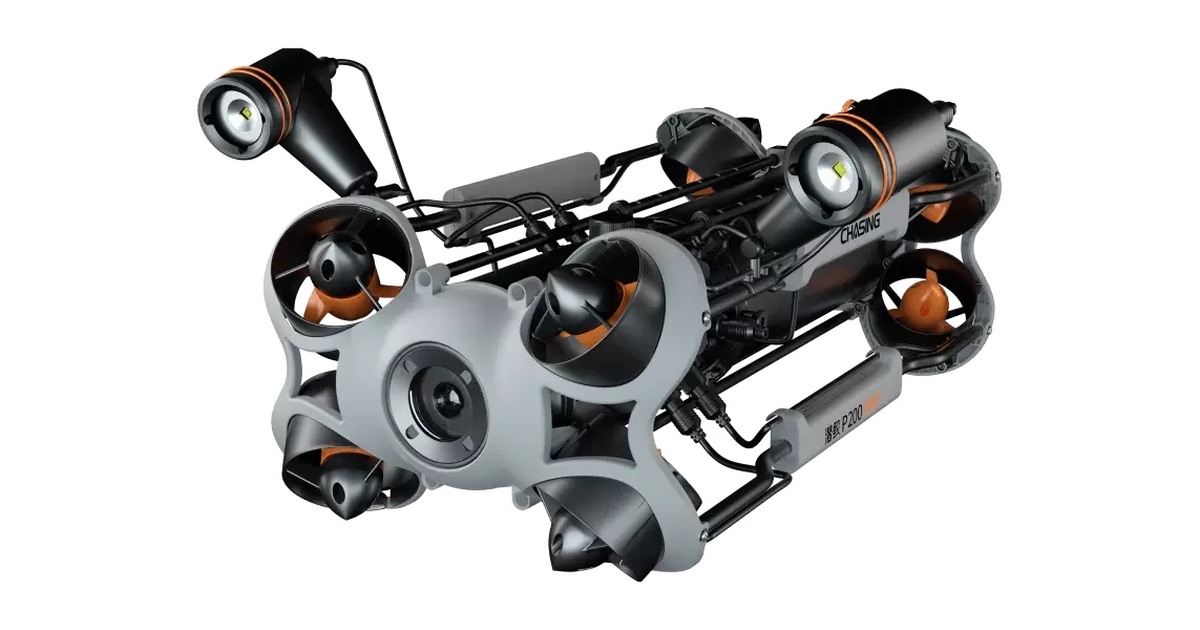
Chasing M2 PRO MAX: conectar herramientas y preparar la alimentación
Chasing M2 PRO MAX añade cinco puertos para herramientas y sensores. La batería o la alimentación desde superficie condicionan la duración y logística del trabajo.
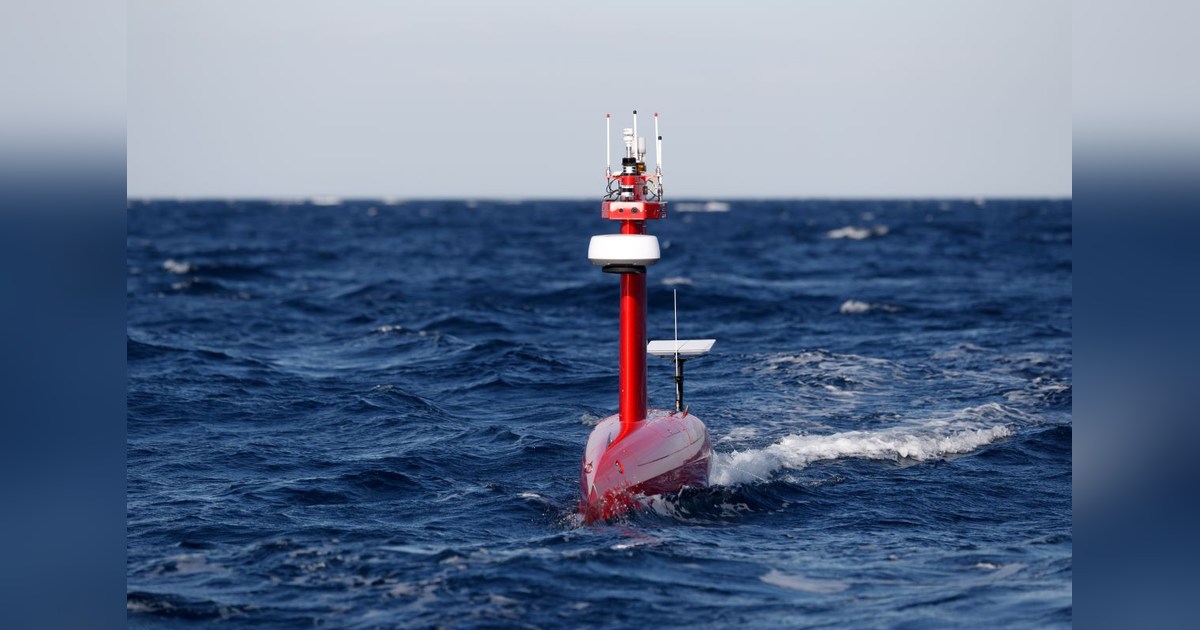
DriX H-8: colocar los sensores bajo el casco y ajustar la campaña
DriX H-8 sitúa sus sensores en una góndola bajo el casco. La velocidad elegida, el calado y los medios de recuperación definen la campaña de medida supervisada.
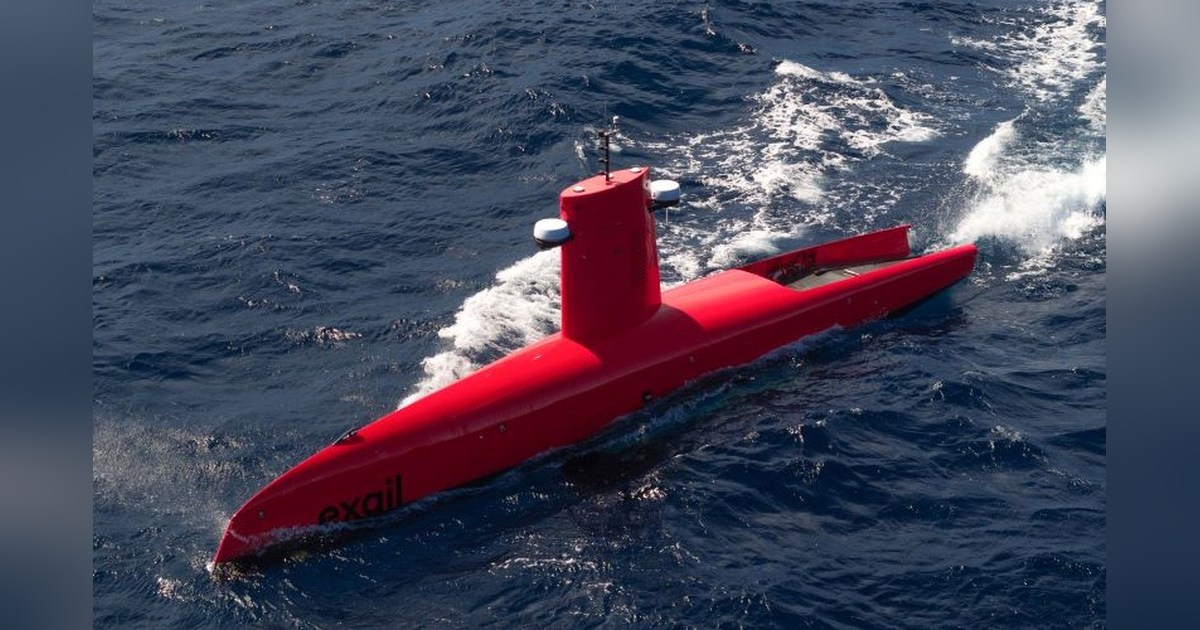
DriX O-16: preparar una campaña con instrumentos y vehículos submarinos
DriX O-16 reúne instrumentos y espacio de cubierta para desplegar vehículos submarinos. La integración y los enlaces de supervisión definen la campaña completa.
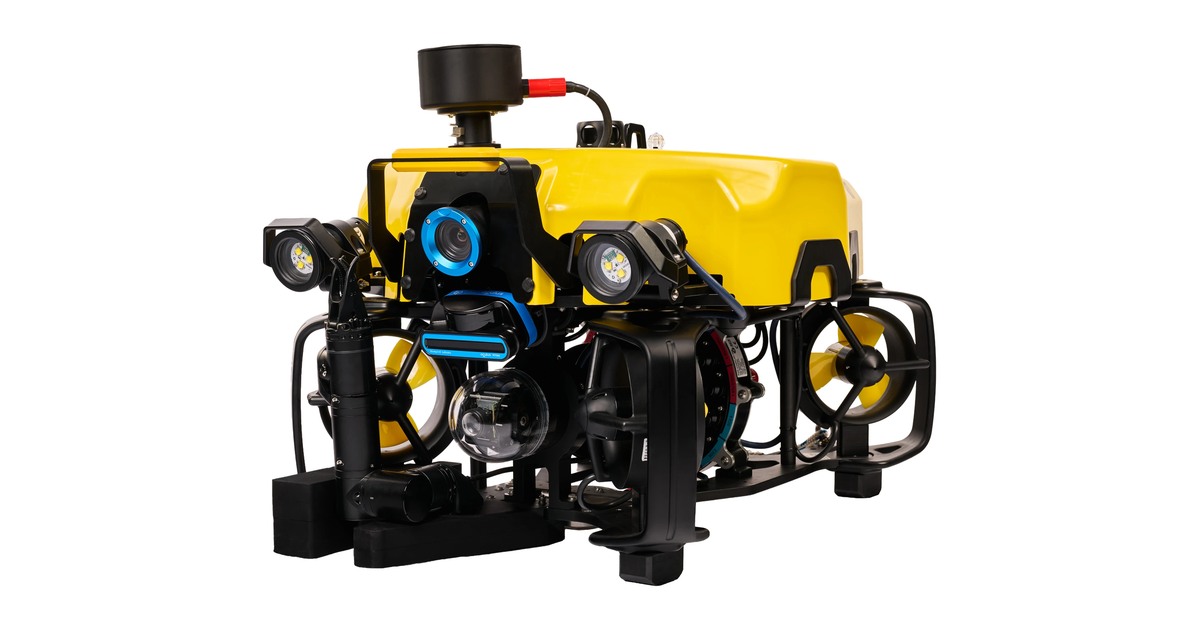
R7: combinar cámara y sonar para revisar estructuras sumergidas
R7 reúne cámaras, sonar y herramientas configurables para inspección submarina. El caso de Jan De Nul muestra cómo adaptarlo a estructuras y trabajos de obra.
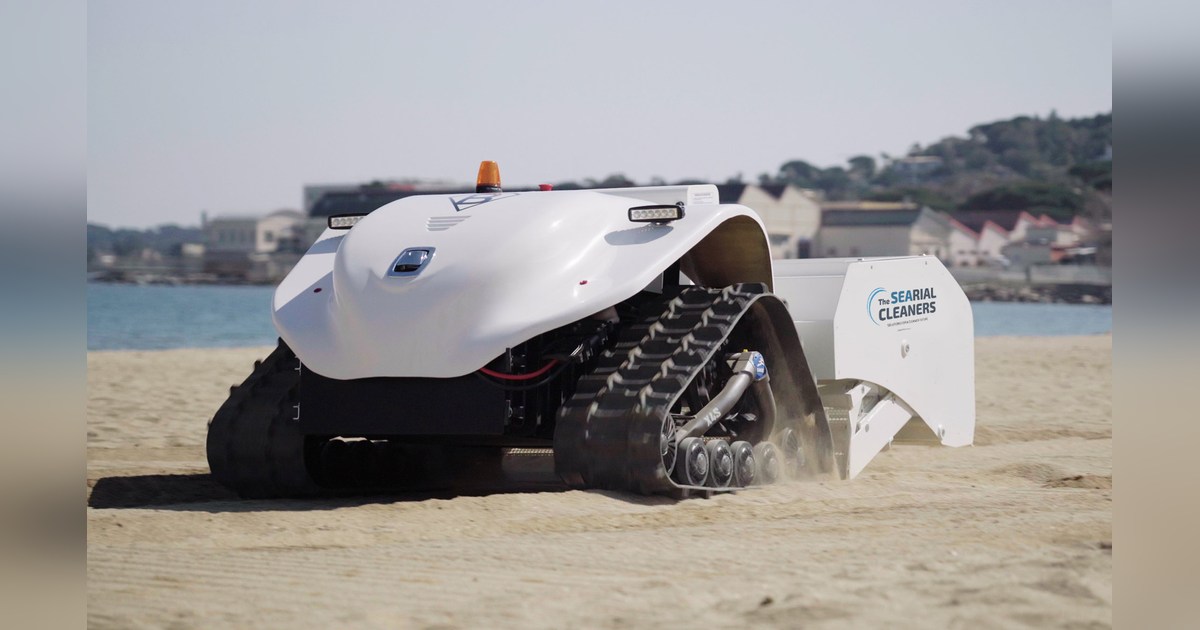
BeBot: limpiar la arena con un tamiz y un operador a distancia
BeBot utiliza orugas eléctricas y un tamiz para recoger residuos de la arena. Un operador controla el recorrido, la profundidad de trabajo y el vaciado del depósito.
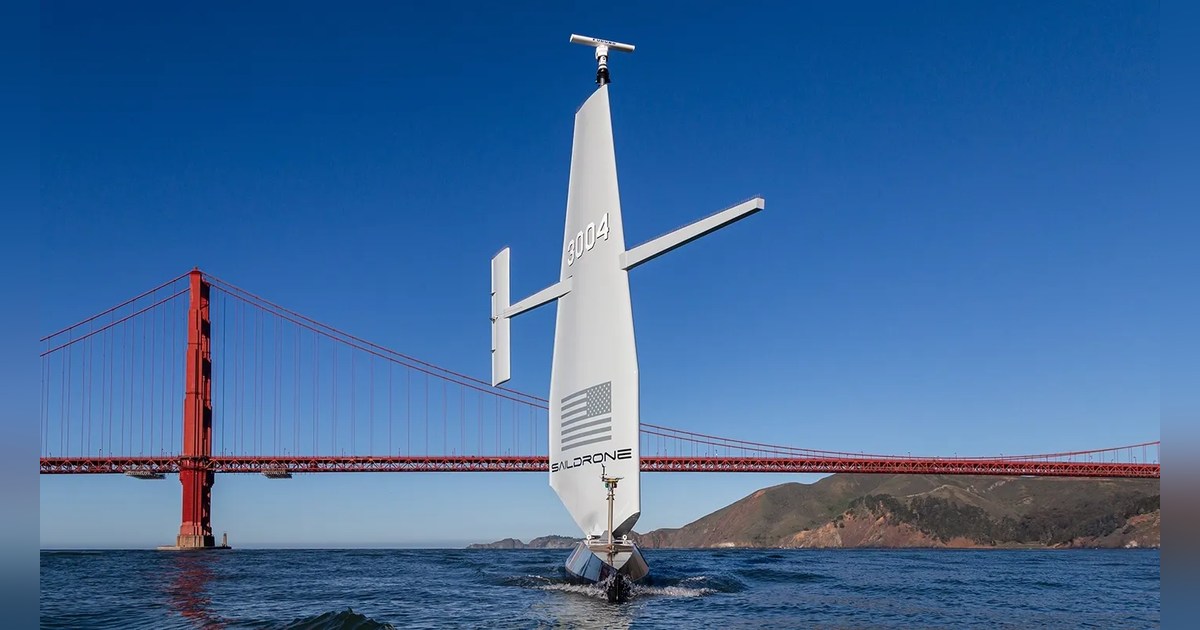
Surveyor: entender el barco y contratar la campaña de datos
Surveyor combina una embarcación autónoma de veinte metros con instrumentos de cartografía. Saildrone la opera mediante un servicio de campañas y entrega de datos.
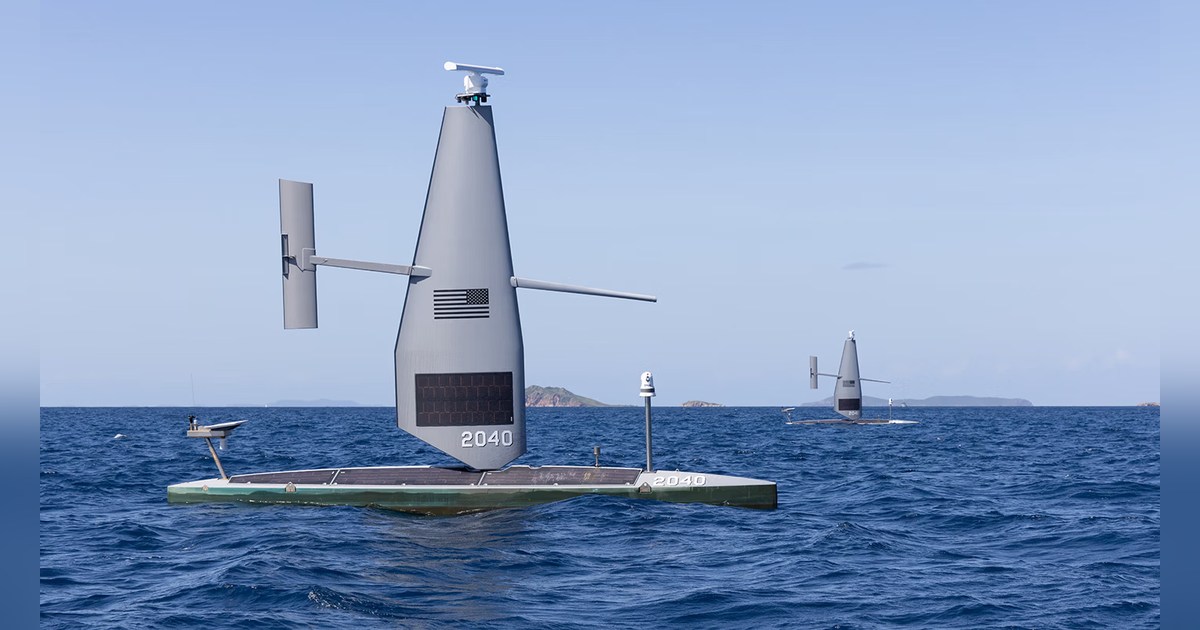
Voyager: preparar una campaña costera con una plataforma autónoma
Voyager combina motor eléctrico, ala y sensores para campañas costeras. Saildrone gestiona el recorrido y la entrega de datos según los objetivos del proyecto.
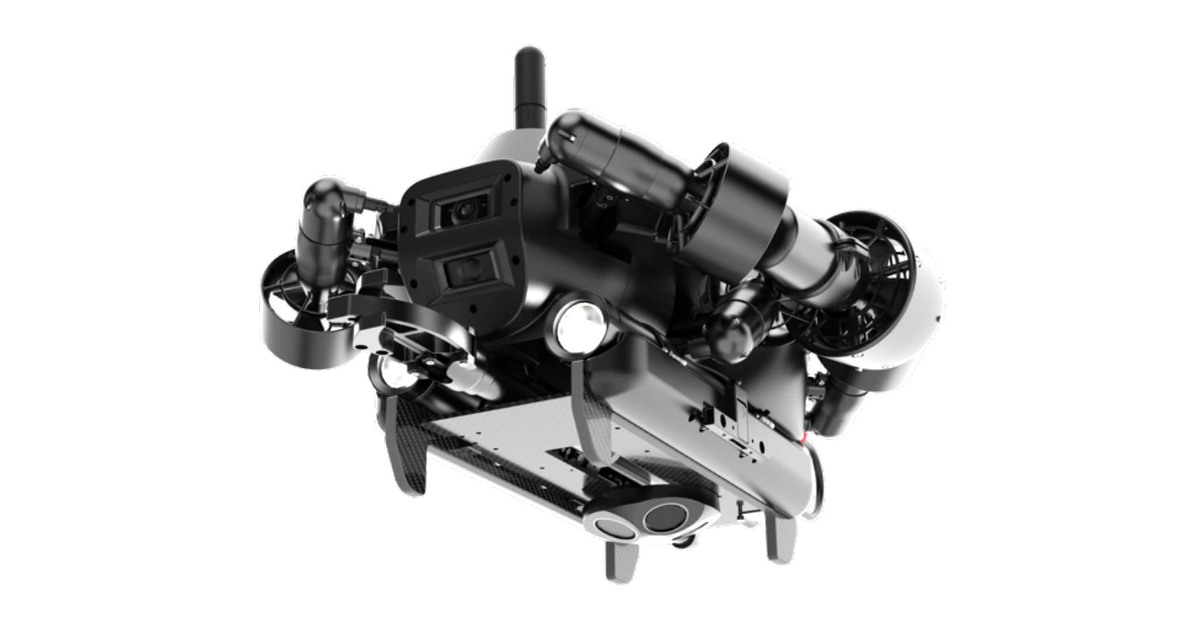
FIFISH W6 NAVI: mantener la posición y preparar la inspección
FIFISH W6 NAVI añade navegación y mantenimiento de posición a un ROV de doble cámara. El sonar, la energía y las herramientas se configuran para la inspección.
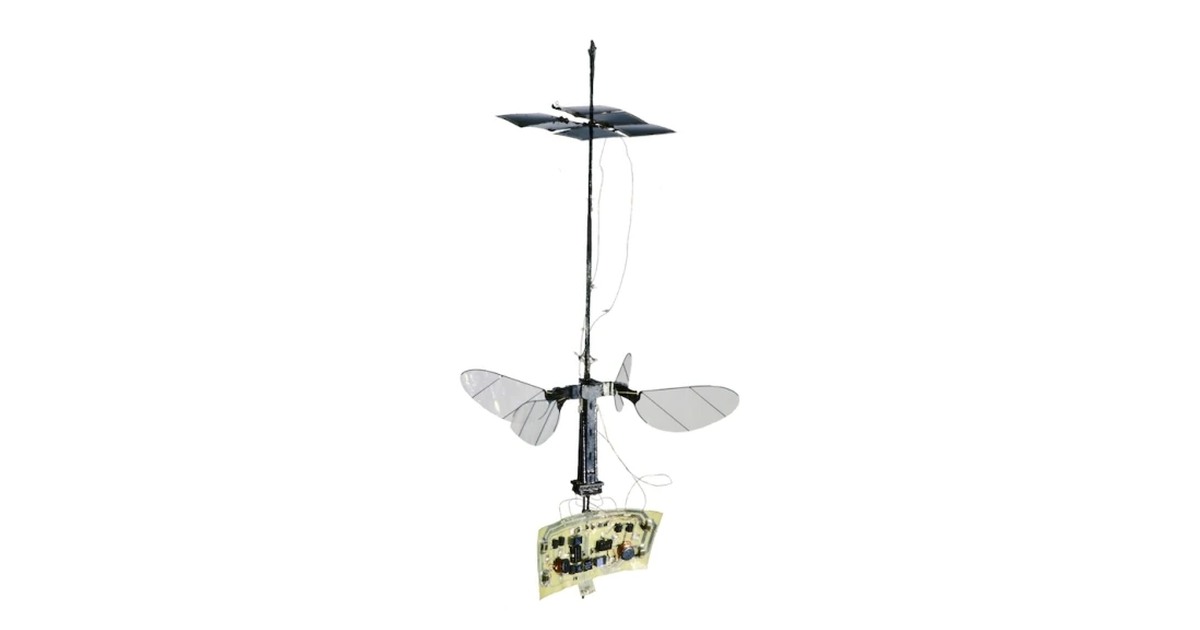
RoboBee X-Wing: quitar el cable de alimentación no basta para volar fuera
RoboBee X-Wing logró volar sin cable de alimentación con cuatro alas y células solares. El prototipo de Harvard aún dependía de iluminación intensa en laboratorio.
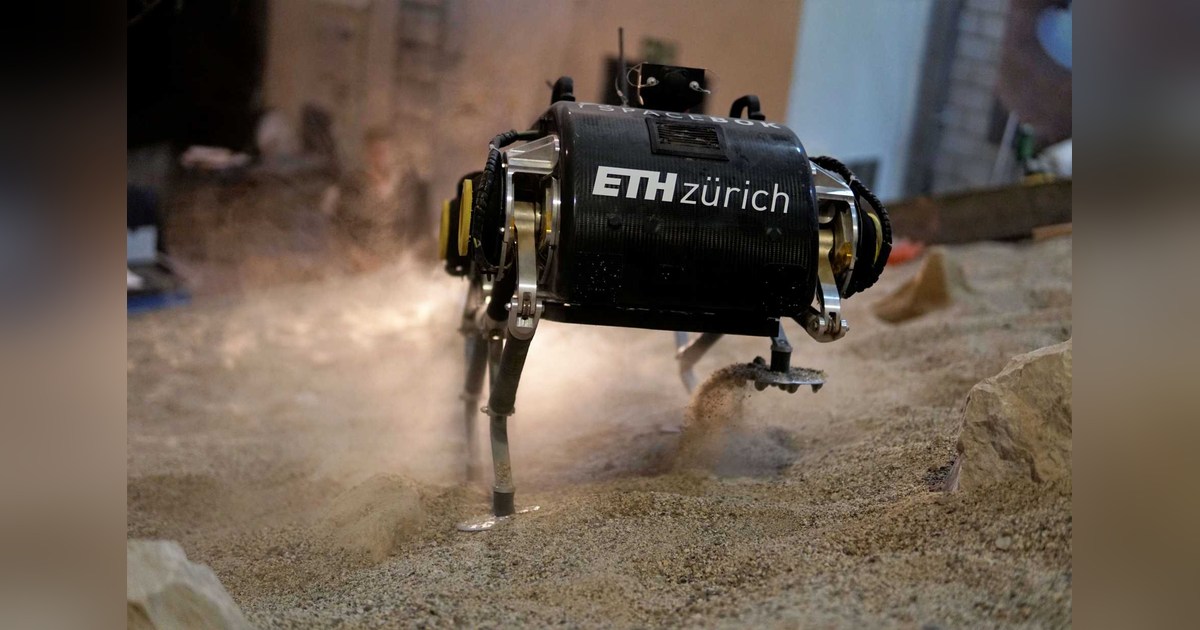
SpaceBok: un cuadrúpedo terrestre para ensayar movilidad espacial
SpaceBok estudia saltos y movilidad sobre suelos difíciles para exploración espacial. El cuadrúpedo de ETH es una plataforma terrestre sin cualificación espacial.
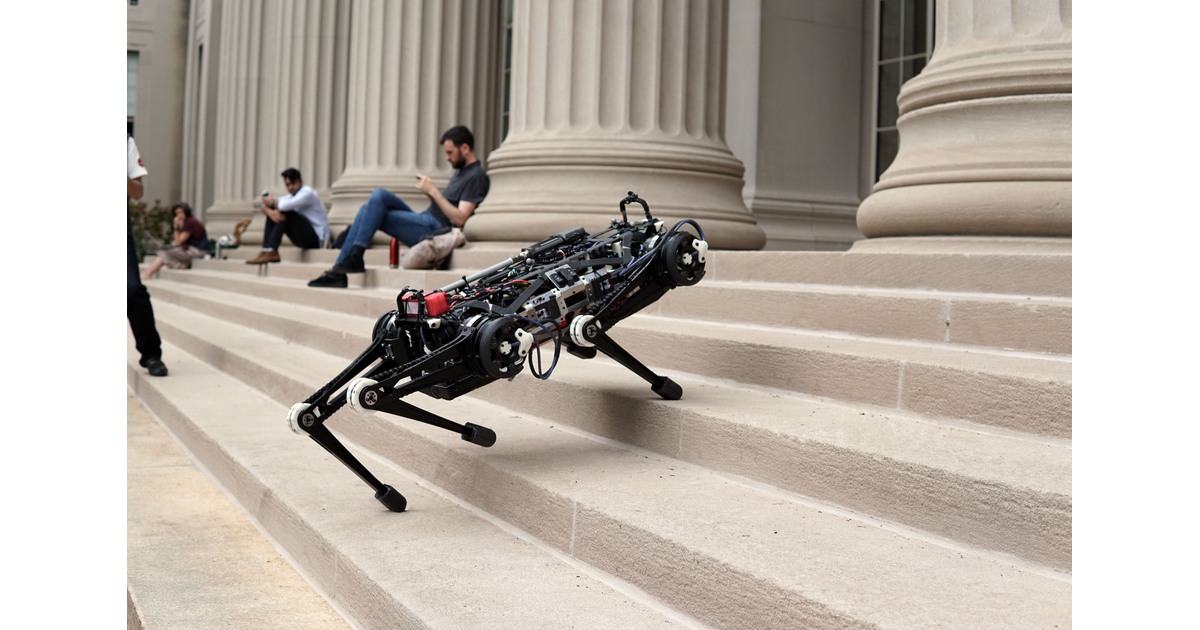
MIT Cheetah 3: caminar entre obstáculos sin depender de la cámara
MIT Cheetah 3 estudió marcha entre obstáculos sin depender de visión externa. Sus ensayos explican el papel del contacto y las fuerzas para mantener el equilibrio.
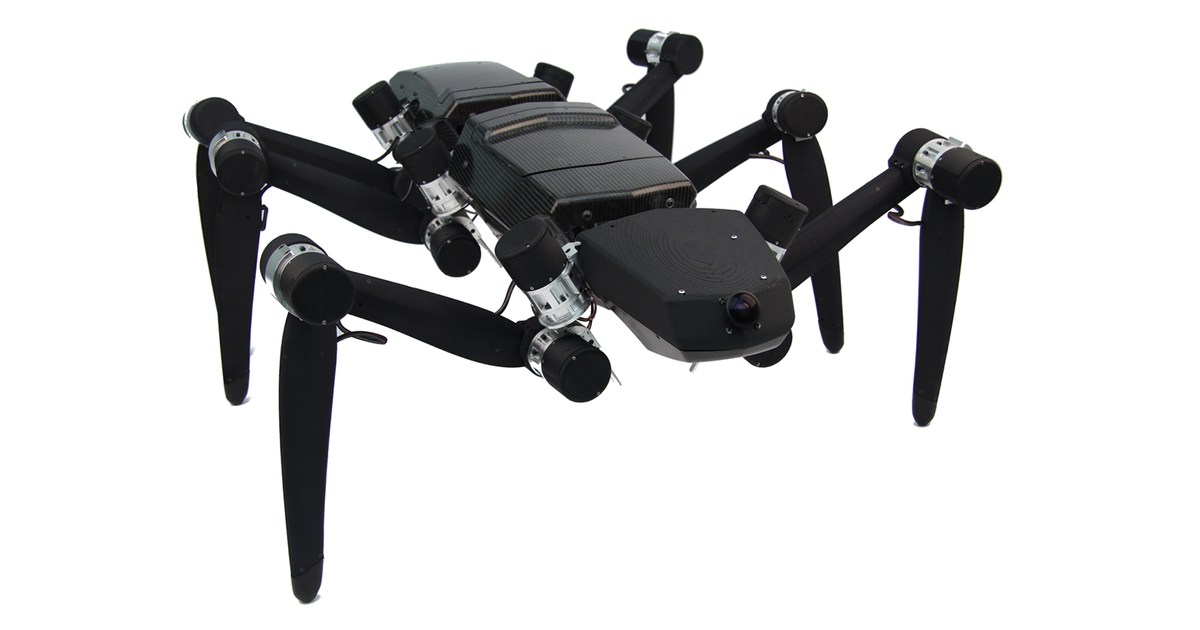
HECTOR: seis patas elásticas y visión inspirada en insectos
HECTOR combina seis patas con articulaciones elásticas y visión inspirada en insectos. El robot de Bielefeld permite estudiar contacto, percepción y navegación.
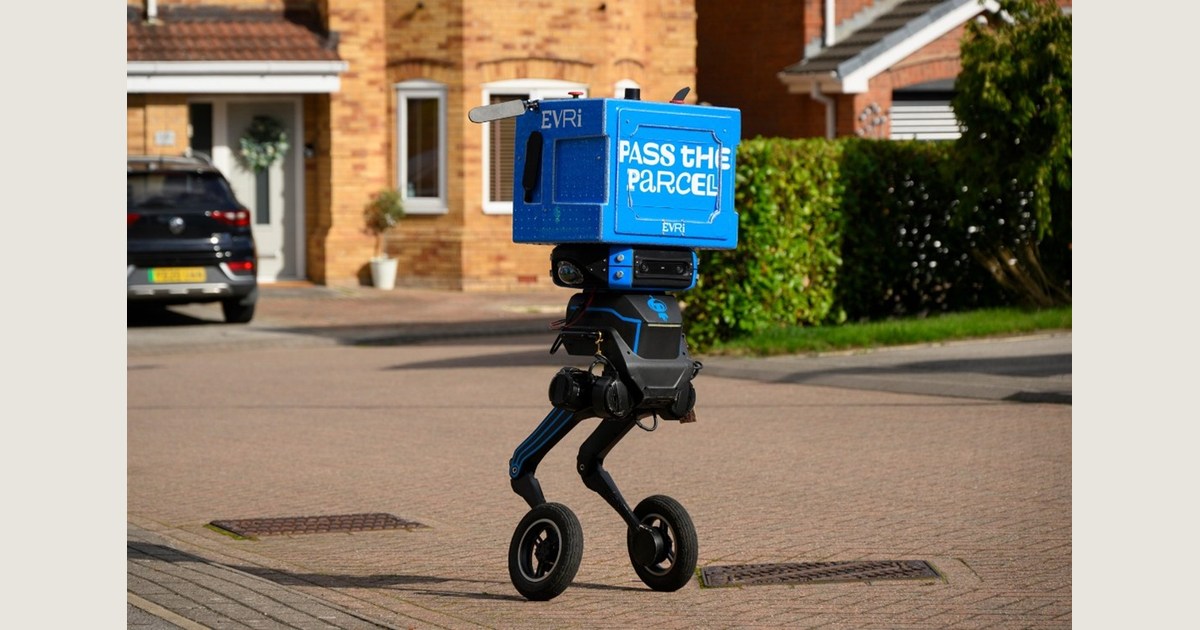
Evri prueba IRIS: patas y ruedas para el reparto en Barnsley
Evri ensaya el robot IRIS de Refined Robotics en Barnsley. Sus patas con ruedas buscan salvar escalones; el piloto evaluará cómo puede apoyar a los repartidores.
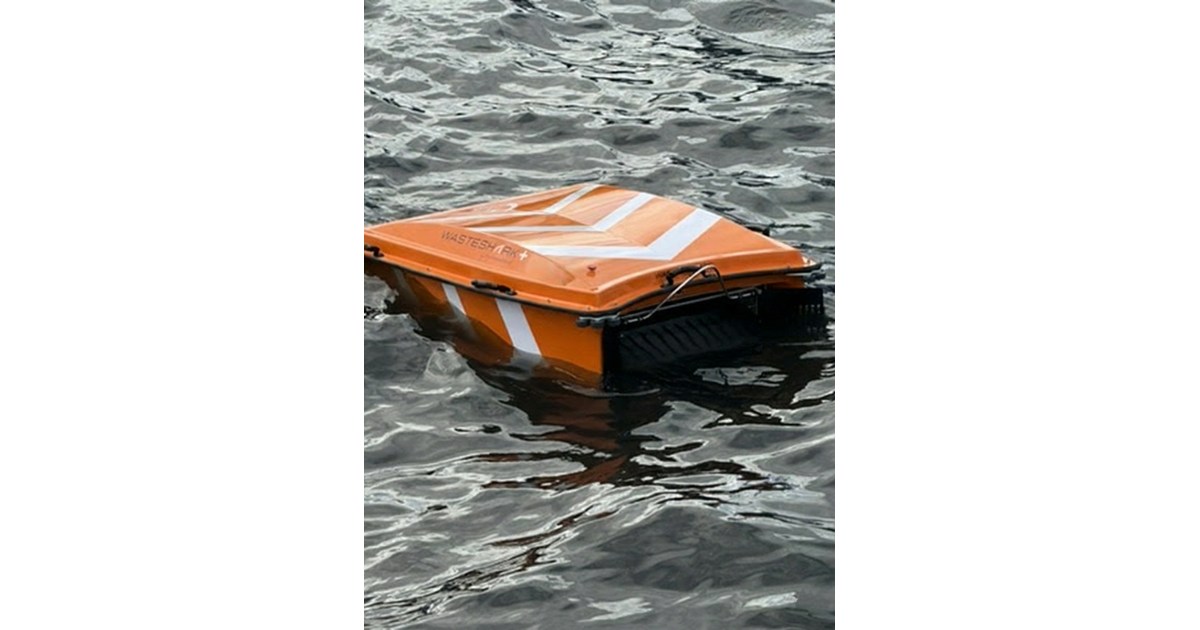
WasteShark Plus: recoger residuos flotantes sigue necesitando una operación
RanMarine distingue el control remoto de Plus de la navegación de Plus Pro. La recogida, la descarga y el destino de los residuos forman una misma operación.
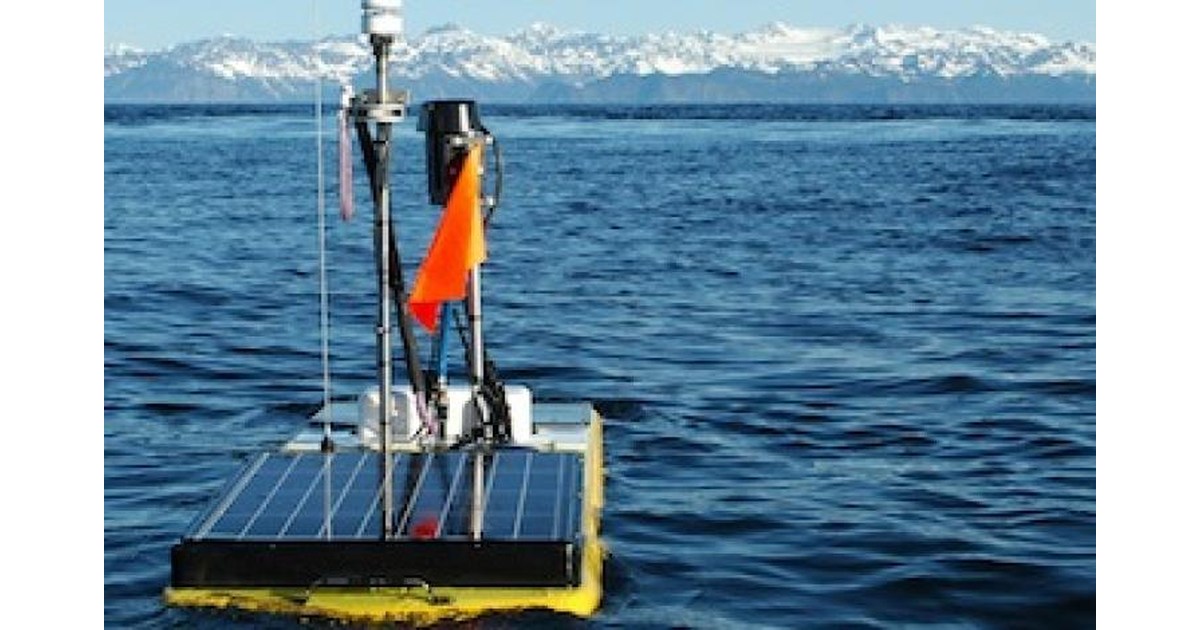
Wave Glider: convertir el movimiento de las olas en un recorrido
Wave Glider combina un flotador y un elemento sumergido para aprovechar energía del oleaje. Los sensores, las comunicaciones y la misión requieren otra preparación.
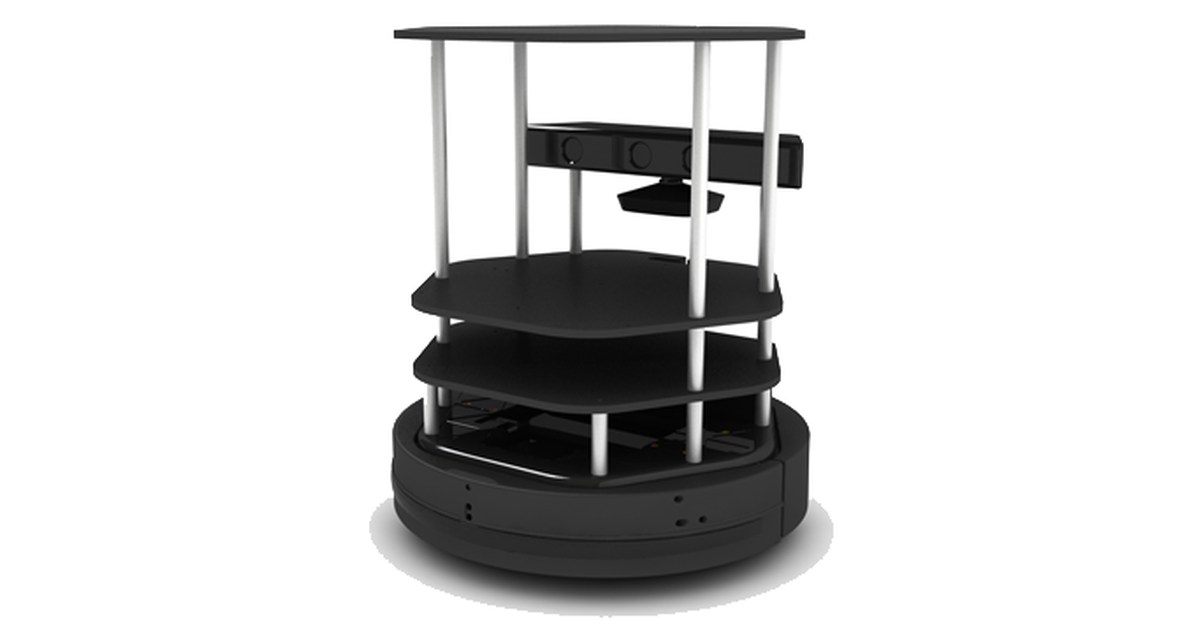
TurtleBot 2: una base móvil para experimentar con navegación y lenguaje
TurtleBot 2 combina una base Kobuki, cámara de profundidad y ROS. Un estudio lo utilizó para aprender nombres de lugares mediante frases habladas.
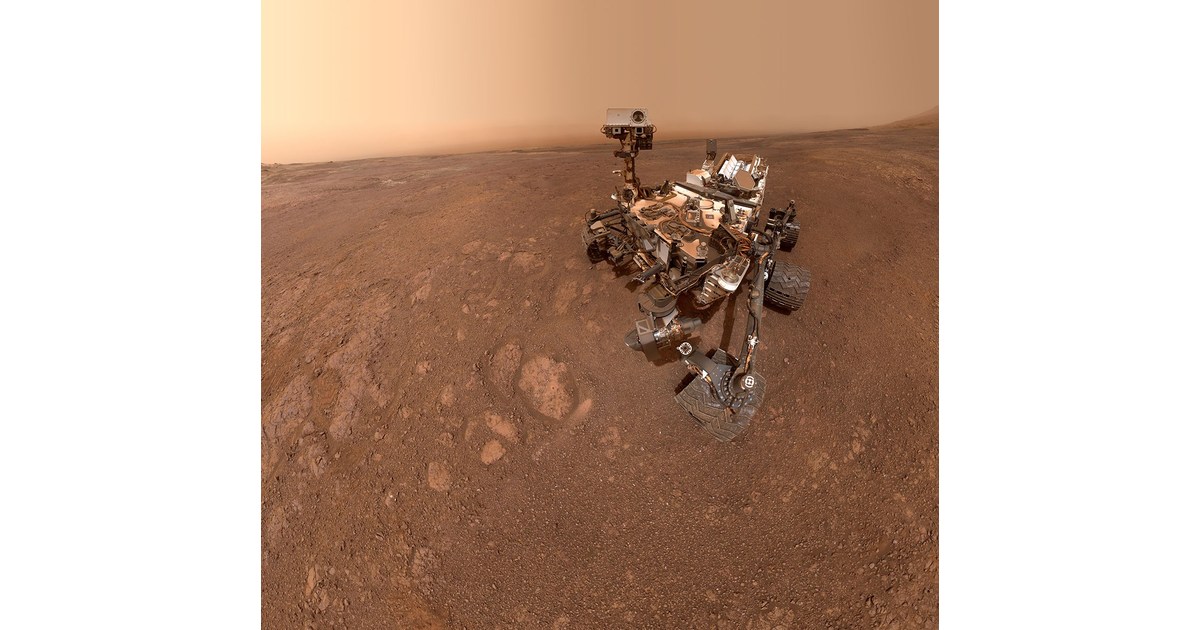
Curiosity: cómo un laboratorio robótico estudia moléculas en Marte
El rover Curiosity prepara y analiza muestras en su propio laboratorio. Un estudio de 2026 muestra lo que puede aportar la química húmeda de SAM.