TurtleBot 2: una base móvil para experimentar con navegación y lenguaje
TurtleBot 2 combina una base Kobuki, cámara de profundidad y ROS. Un estudio lo utilizó para aprender nombres de lugares mediante frases habladas.
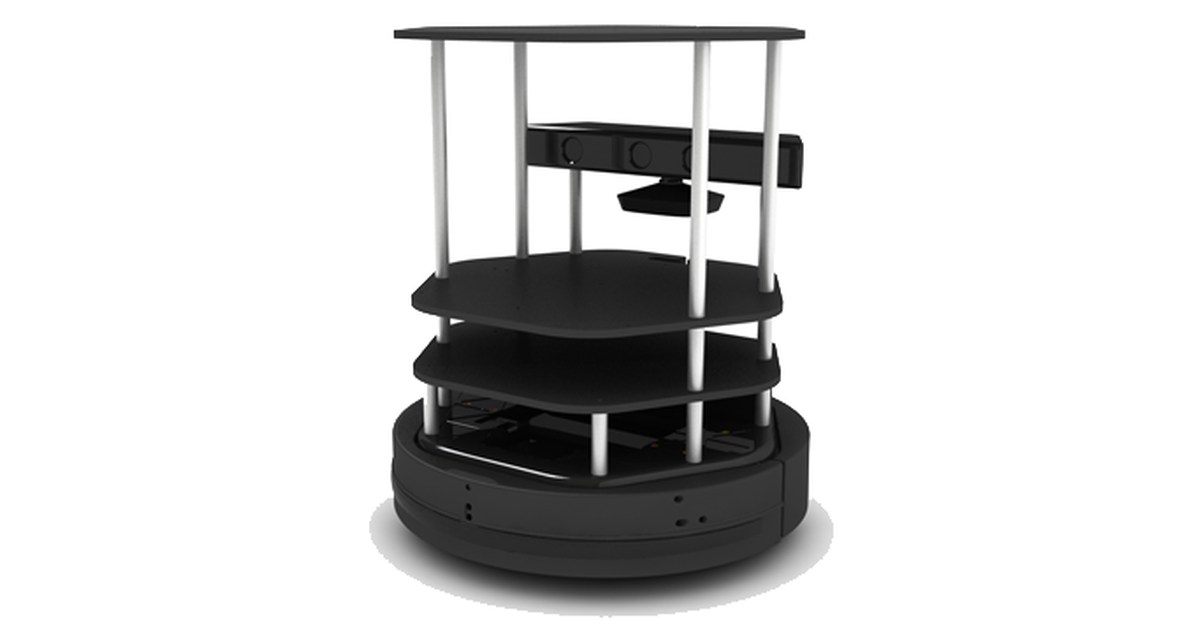
TurtleBot 2 permite experimentar con programas que relacionan sensores, movimiento y mapas. Su configuración de referencia reúne una base Kobuki, una cámara de profundidad y un ordenador con ROS. La estructura de plataformas permite montar componentes sobre la base.
La presentación oficial [en] describe un kit abierto para desarrollar aplicaciones móviles. Esta segunda generación tiene una arquitectura distinta a TurtleBot 3 y TurtleBot 4. Compartir el nombre de familia no hace intercambiables sus instrucciones de instalación ni todos sus accesorios.
La base móvil no contiene por sí sola toda la aplicación
La plataforma combina un vehículo con un ordenador y sensores. ROS proporciona herramientas para organizar programas y comunicaciones entre componentes. El resultado depende de los paquetes instalados y de cómo se configura el sistema.
La cámara de profundidad aporta información espacial del entorno observado. Un programa puede utilizarla para navegación o para otros experimentos. No significa que cualquier unidad llegue preparada para reconocer todos los objetos o ejecutar órdenes de voz.
La documentación distingue también configuraciones relacionadas como TurtleBot 2e y 2i. Conviene identificar qué base, cámara, ordenador y estructura hay en una unidad concreta antes de trasladar especificaciones de una variante a otra.
Un experimento aprendió nombres de lugares
Un estudio de Akira Taniguchi, Tadahiro Taniguchi y Tetsunari Inamura, presentado en 2016 [en] propuso aprender palabras relacionadas con lugares a partir de frases habladas. El método vinculaba esa información con la localización del robot.
Los autores lo implementaron tanto en el entorno de simulación SIGVerse como en un TurtleBot 2 físico. Los experimentos mostraron adquisición de nombres de lugares y uso de los conceptos aprendidos para reducir incertidumbre en la localización.
Es un sistema de investigación con un método y unas condiciones específicos. No demuestra que el kit comercial incorpore ese aprendizaje ni que pueda mantener cualquier conversación. El reconocimiento acústico y el resto de componentes preparados por los investigadores forman parte de la experiencia.
Por qué resulta útil distinguir cada componente
El ejemplo conecta preguntas distintas: dónde cree estar el robot, qué palabras se han pronunciado y a qué lugar pueden referirse. Estudiarlas por separado ayuda a entender qué información aporta cada parte del sistema.
Una actividad inicial puede centrarse en comprobar qué ve la cámara y cómo responde la base antes de introducir un mapa. Después se puede observar cómo cambia la estimación de posición al desplazarse. Añadir lenguaje tiene sentido cuando esas relaciones ya son comprensibles.
Para recuperar un TurtleBot 2 interesa consultar la generación exacta de sus herramientas. Una guía antigua puede depender de versiones concretas del sistema operativo y de ROS. La disponibilidad de una página histórica no confirma soporte actual de todas esas versiones.
TurtleBot 2 conserva interés como plataforma documentada de investigación y enseñanza. Su utilidad depende del proyecto y de la preparación del equipo. En robots educativos puede compararse con vehículos de iniciación; el catálogo permite diferenciar las generaciones físicas de la familia.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.