
Área de cobertura
Inteligencia artificial y robótica
Noticias y análisis sobre inteligencia artificial y robótica: modelos de visión, control, aprendizaje, simulación e IA física aplicada a robots reales.
Qué cubrimos
Explicamos la capa de software que permite a un robot percibir, razonar, aprender y actuar, sin confundir una demo controlada con autonomía general.
Guía: cómo se combinan la IA y la robóticaTemas principales
- IA física y modelos VLA
- Visión y percepción
- Simulación y entrenamiento
- Control y autonomía
Últimas noticias y análisis
317 artículos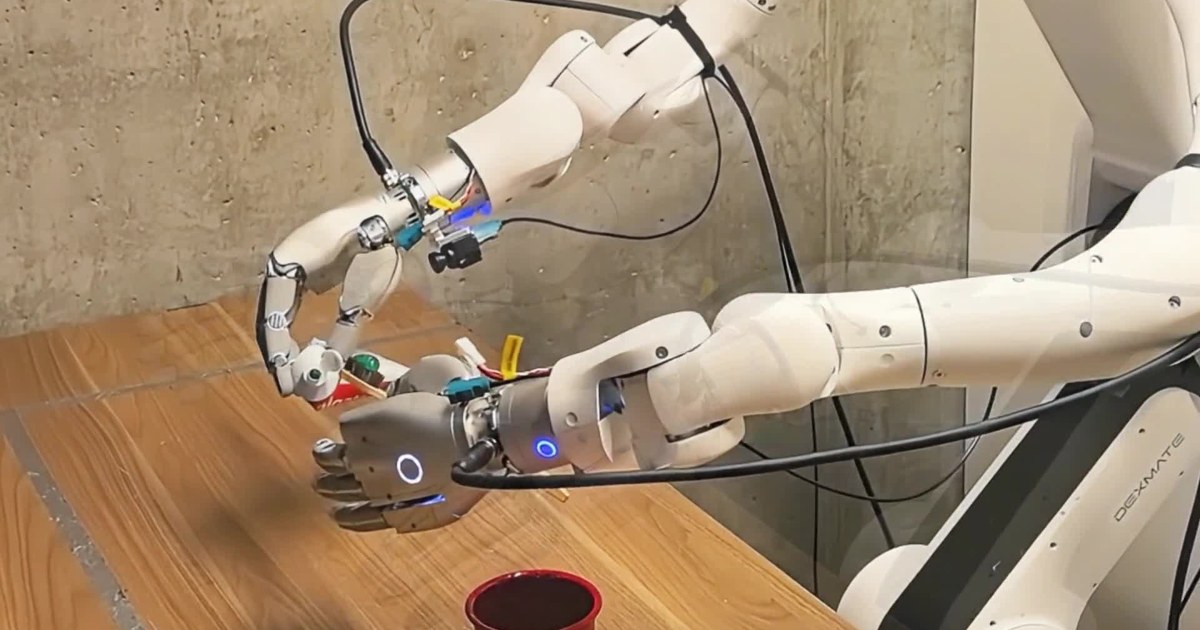
T-Rex usa el tacto para que unas manos robóticas manejen objetos delicados
Panasonic presenta para CoRL T-Rex, un sistema que corrige los movimientos con sensores en los dedos. Sus pruebas incluyen huevos, páginas y pasta de dientes.
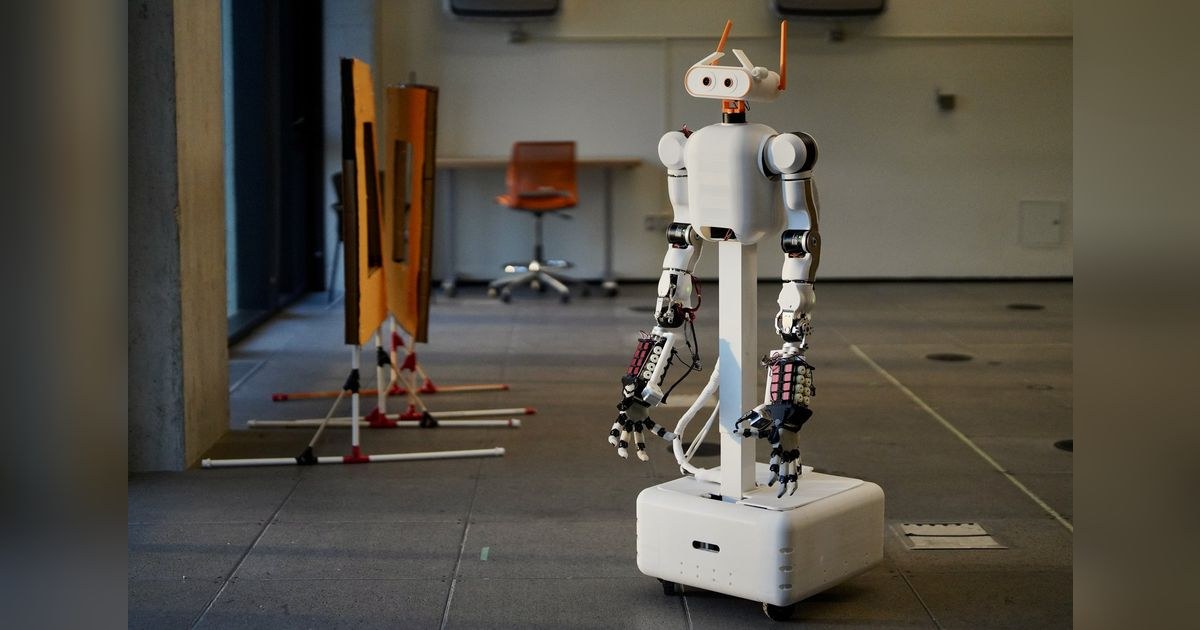
MABEL combina manos y un cuerpo extensible para alcanzar las baldas altas
MABEL une dos manos articuladas, ruedas y una columna de escritorio elevable. Sus planos abiertos permiten reproducir un robot que trabaja a distintas alturas.
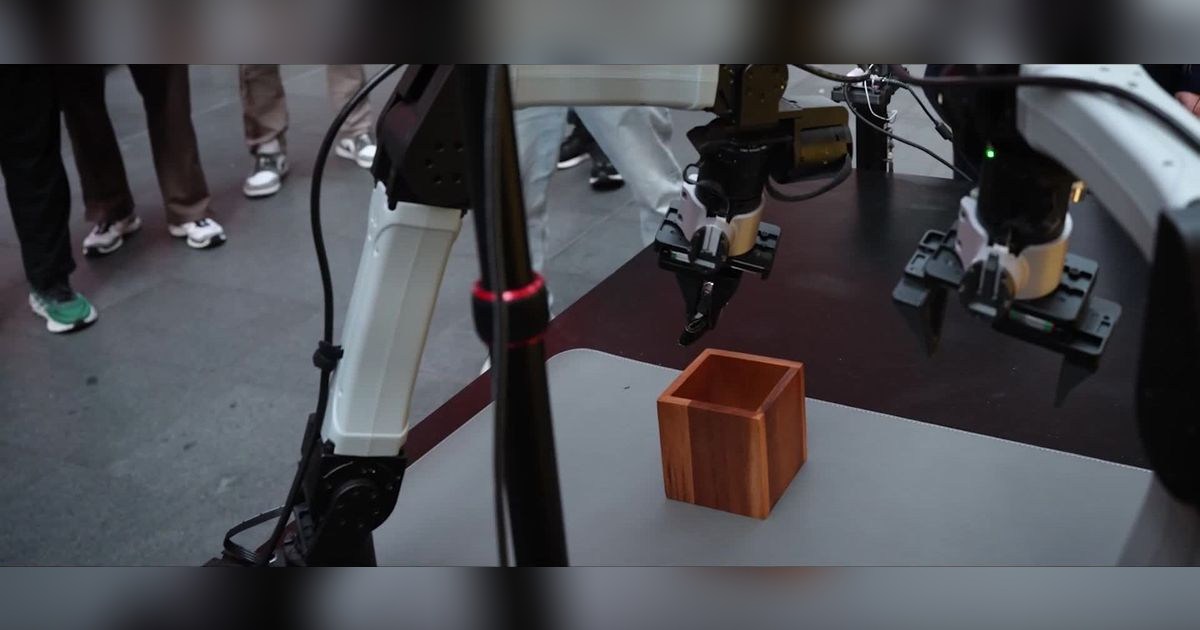
Los viajeros enseñan nuevas tareas al robot de Machenta en King’s Cross
Machenta lleva sus brazos robóticos a una estación de Londres para que el público les enseñe tareas con objetos propios. El vídeo muestra la prueba del 3 de noviembre.
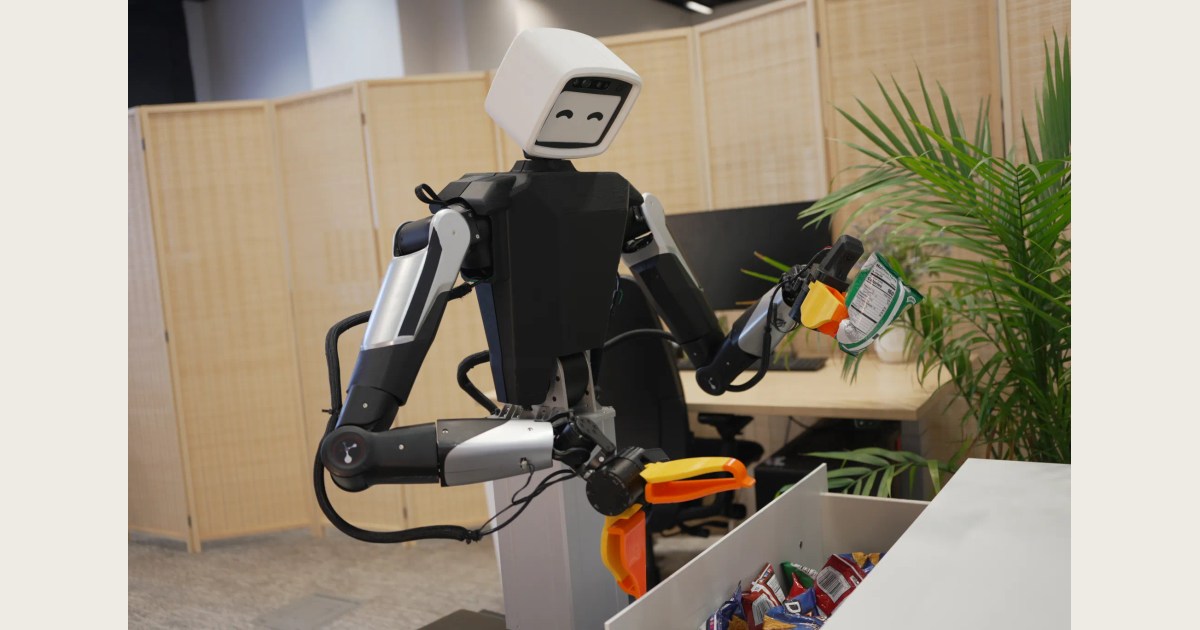
El robot Pixel aprende a abrir la nevera y colgar una chaqueta
Pixel, un robot con ruedas y dos brazos de Carnegie Mellon, aprende tareas con demostraciones humanas. Sus ensayos explican por qué copiar las manos no basta.
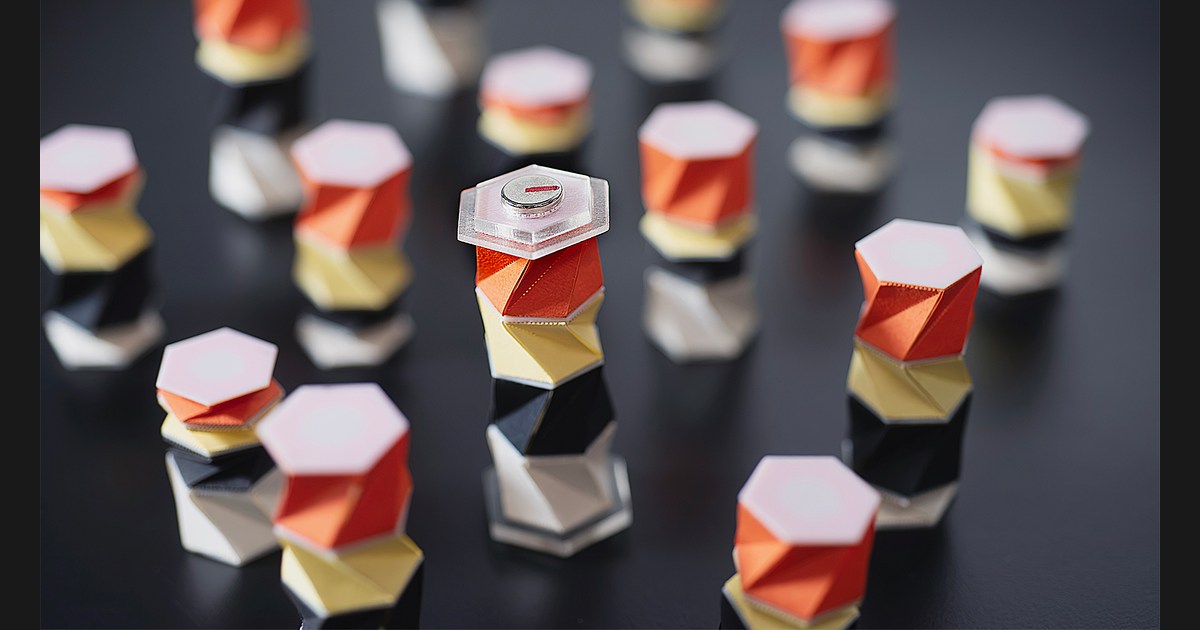
Un robot de origami adopta 16 formas con un solo imán
Un prototipo de Princeton usa un imán y pulsos magnéticos externos para plegar cuatro tramos por separado. Cada combinación se mantiene cuando cesan los pulsos.
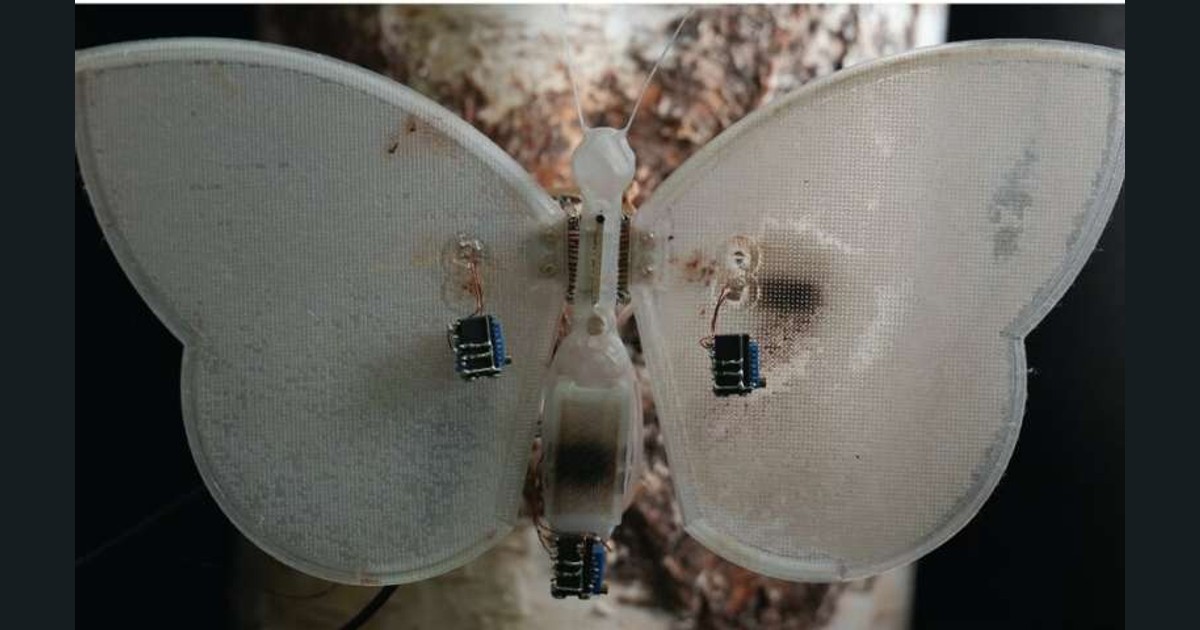
Una polilla robótica crea un sensor de luz dentro de su cuerpo
Investigadores de Tartu e IIT hacen circular un líquido por una polilla robótica para formar un sensor ultravioleta. Después, la luz activa el movimiento de sus alas.
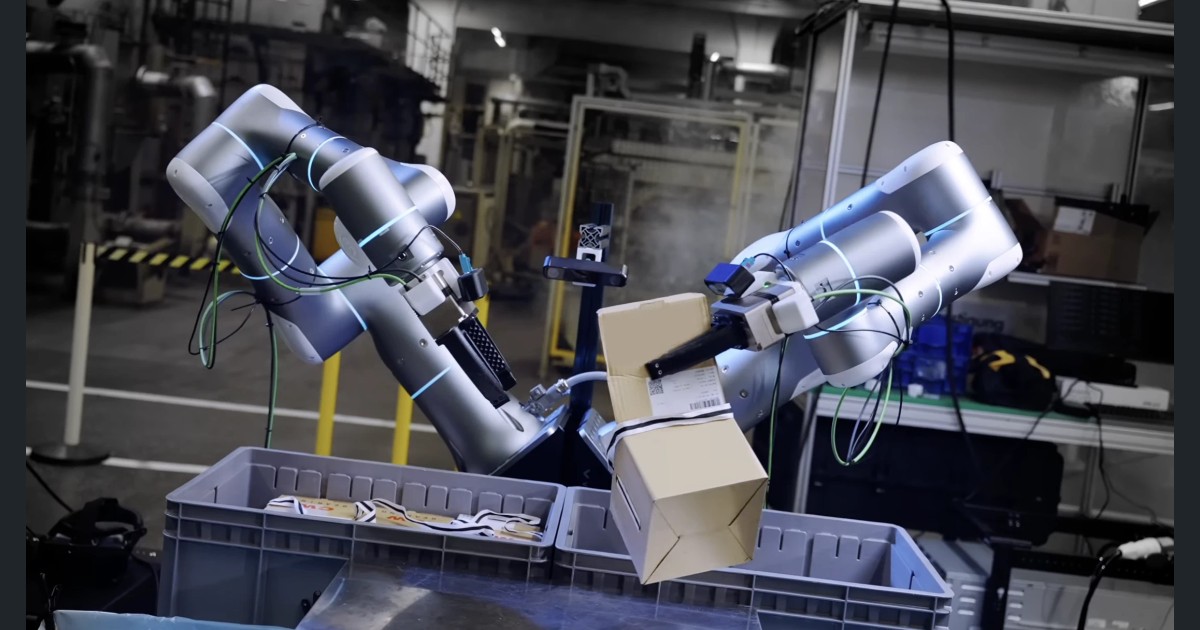
El robot de Rhoda corrige sus errores al desembalar piezas
Rhoda muestra dos brazos capaces de rectificar al separar rodamientos y embalajes. Una visita a su laboratorio enseña cómo responde el robot a los imprevistos.
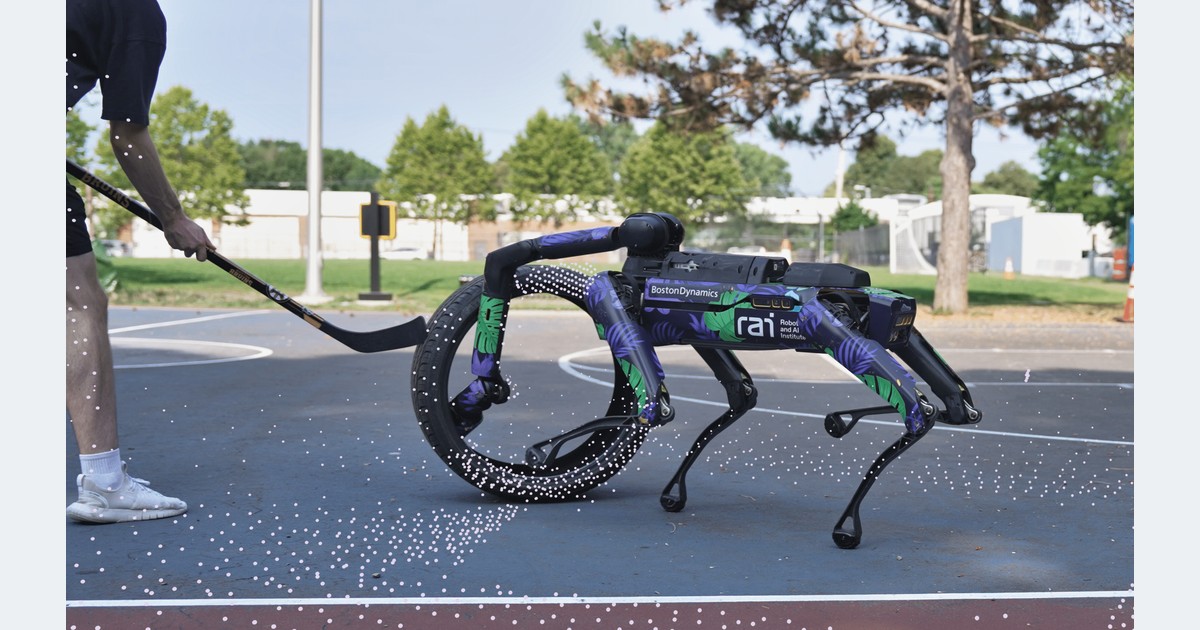
Spot saca al exterior su habilidad para mover un neumático
El RAI Institute enseña a Spot a mover un neumático con sus propias cámaras y ordenador. La demo sale del laboratorio, aunque aún confunde otros objetos.
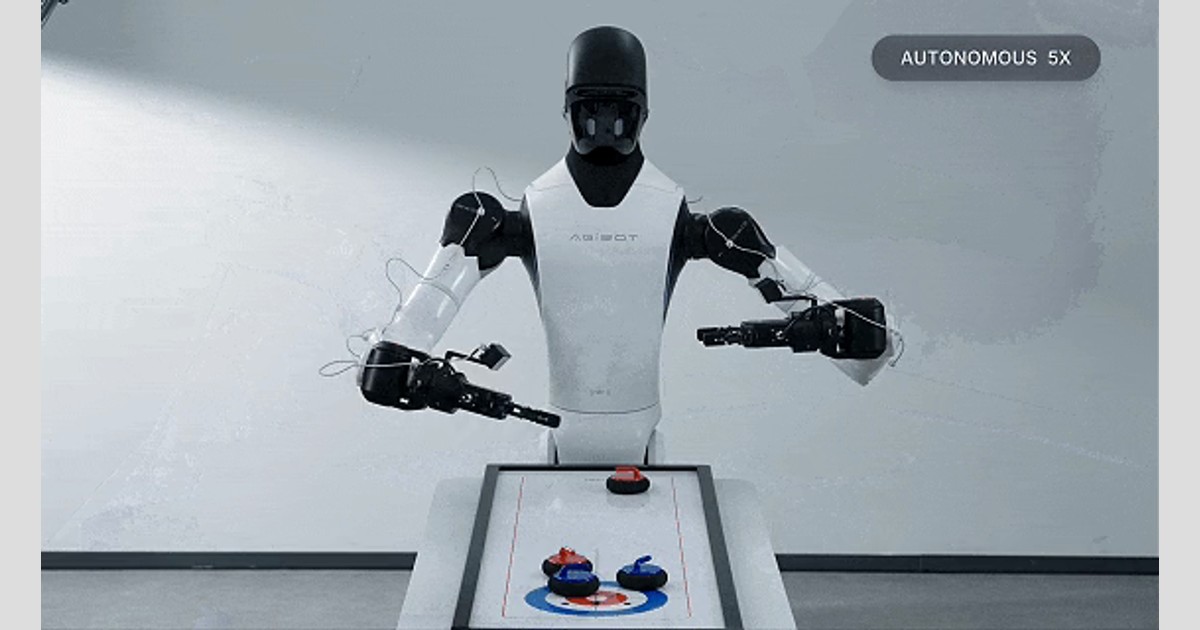
AGIBOT pone a sus robots a practicar curling y sacar bloques de una torre
AGIBOT muestra robots jugando al curling y retirando bloques de una torre con GO-3 Preview. Las demos ilustran cómo combina práctica física y aprendizaje virtual.
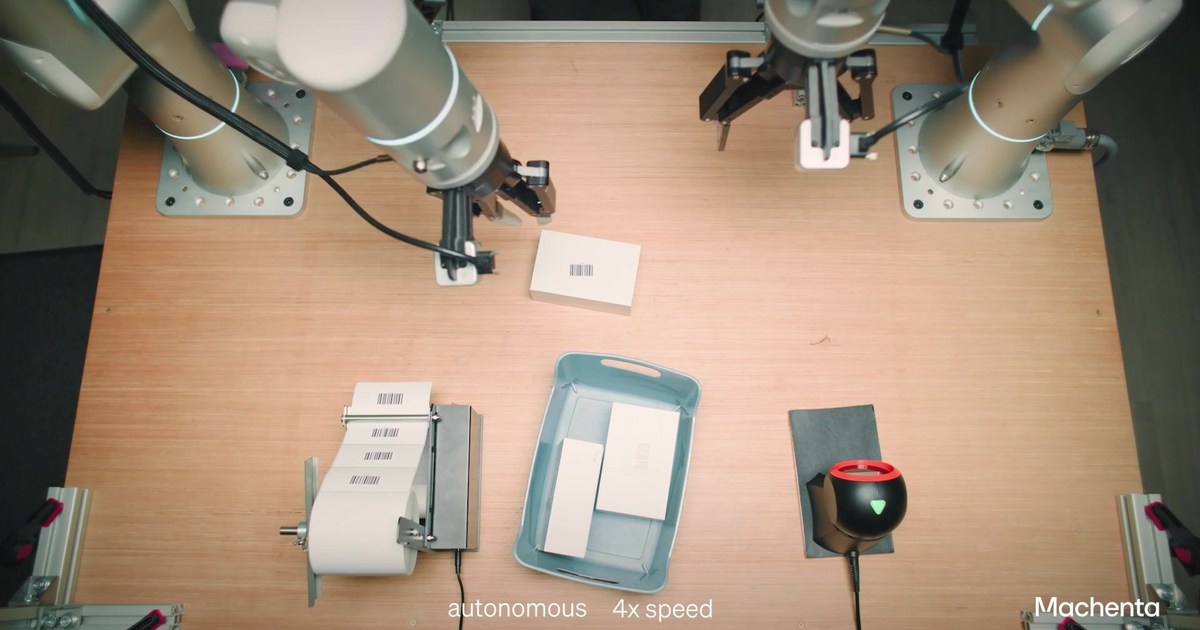
Machenta enseña a robots nuevas tareas con una sola demostración
Machenta muestra brazos robóticos que repiten una tarea tras recibir un único ejemplo, incluso al mover los objetos. Las pruebas incluyen ordenar y empaquetar.
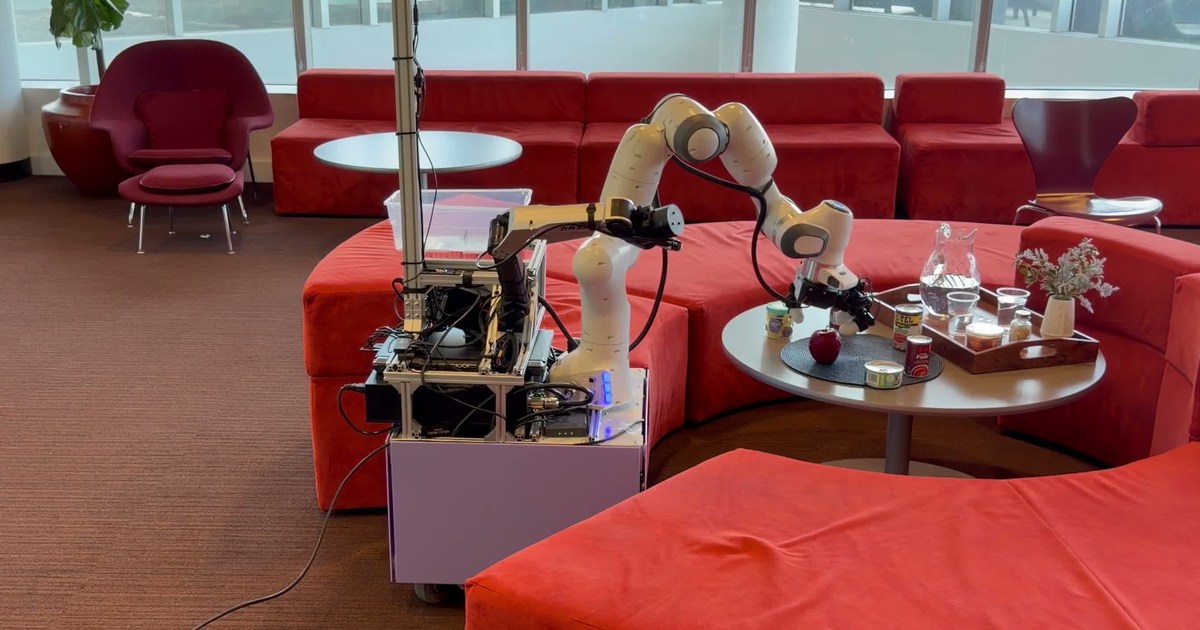
Un robot de Carnegie Mellon aprende a coger objetos entre muebles
COWBOY coordina las ruedas, el brazo, la mano y la cámara para alcanzar objetos entre muebles. El sistema de Carnegie Mellon se entrenó en simulación.
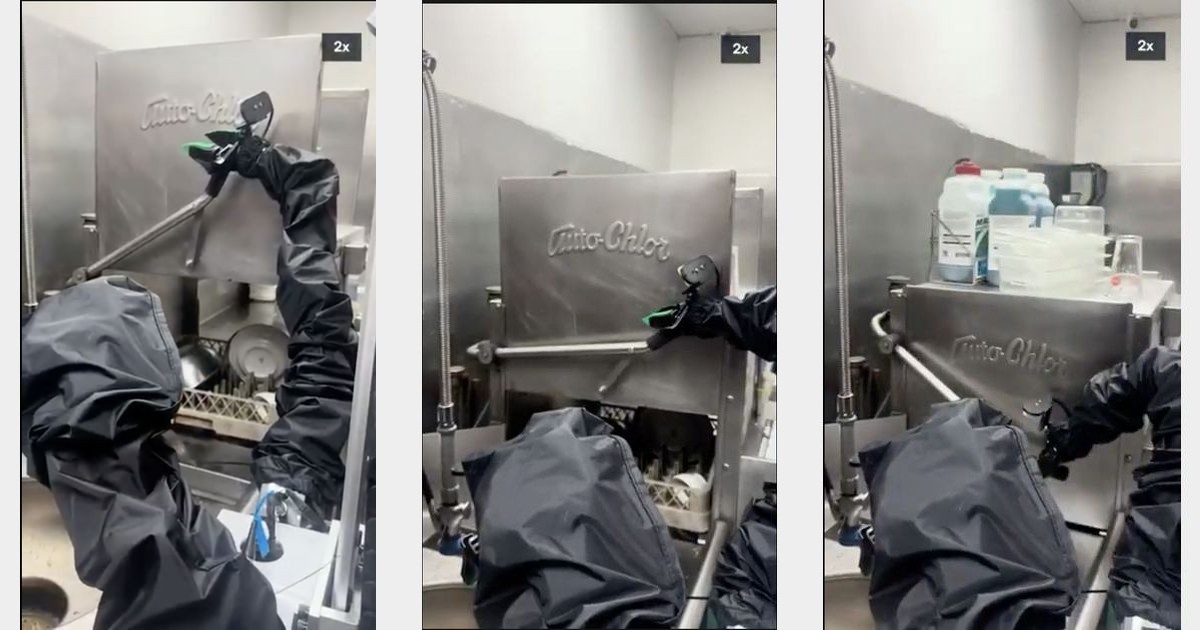
El robot de Argon aprende en simulación a cerrar un lavavajillas real
Argon Robotics muestra un robot que cierra un lavavajillas tras entrenarse en un mundo virtual. La demo distingue lo aprendido en simulación de lo probado en cocina.
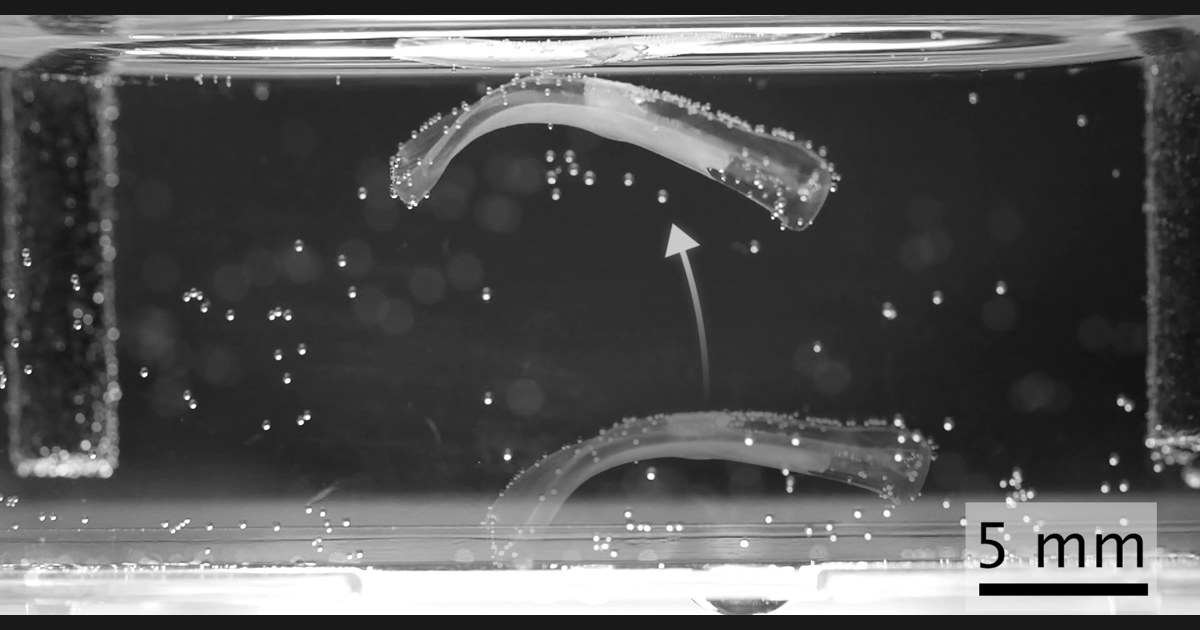
Estos pequeños robots de ETH Zúrich saltan con músculo vivo
ETH Zúrich muestra robots de 1,5 centímetros que saltan, nadan y agarran objetos con tejido muscular vivo y un soporte blando. Aún dependen del laboratorio.
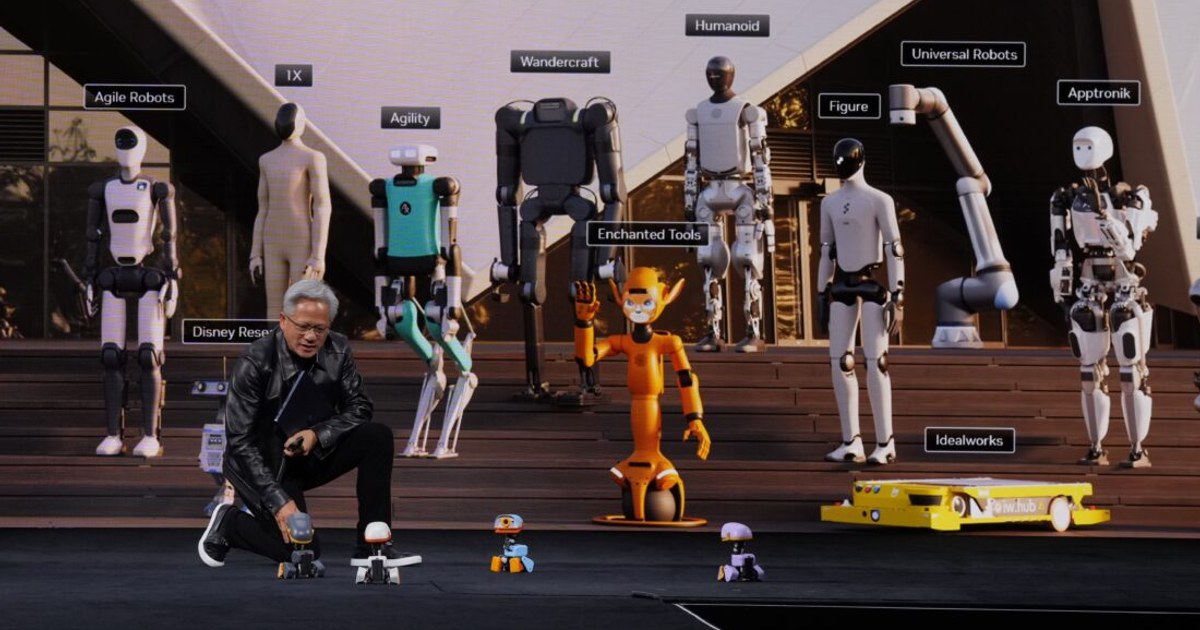
Jensen Huang muestra Microduck con Hermes en GTC Berlín
Jensen Huang lleva Microduck, de Pollen Robotics, a GTC Berlín con una demo de Hermes que combina agentes, simulación y entrenamiento en la nube.
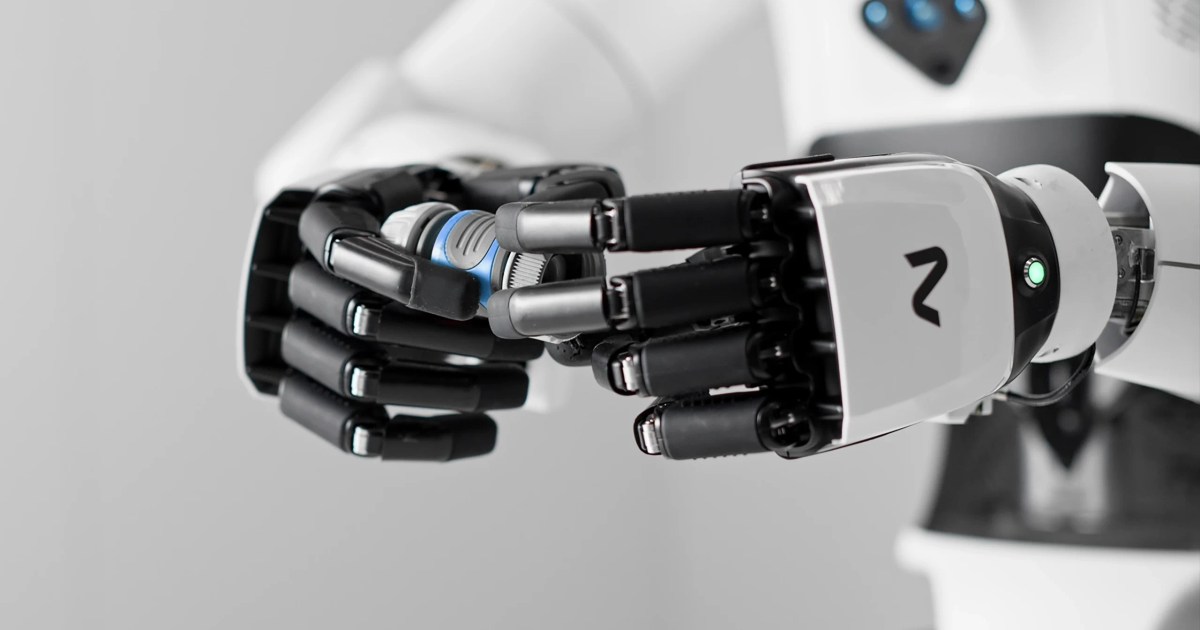
NEURA presenta Neuron AI con tacto, sonido y memoria
Neuron AI combina visión, tacto, sonido y memoria para controlar robots de NEURA. Qué anuncia el modelo, qué aporta a la manipulación y qué falta por medir.
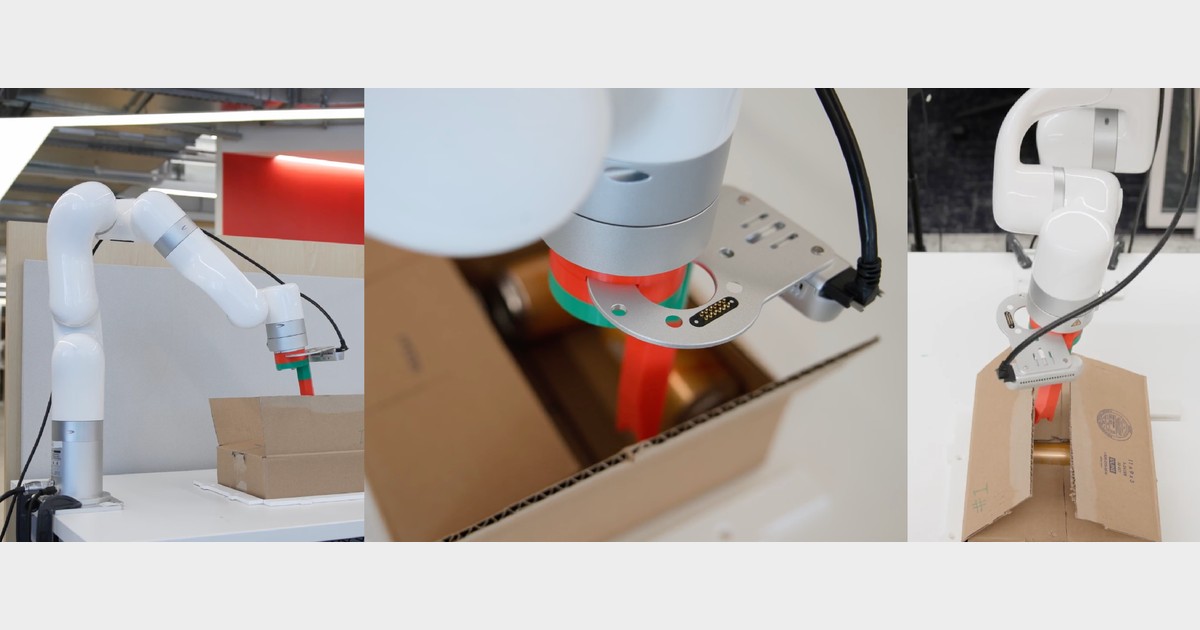
BoxBot combina visión e IA para cortar y abrir cajas
Viam BoxBot corta cinta con control visual y abre solapas con SmolVLA. Sus datos y código permiten estudiar el montaje, aún sin resultados de fiabilidad publicados.
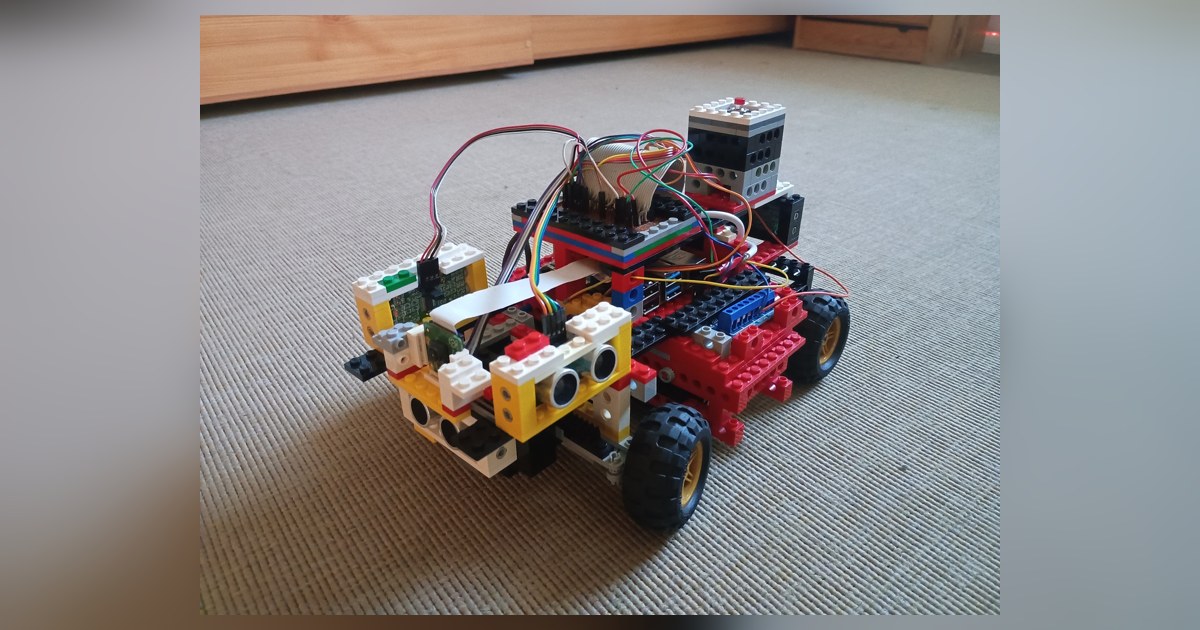
HunBCSZIG une piezas LEGO y un botón para iniciar la marcha
Este vehículo educativo húngaro de 2026 combina piezas LEGO, Raspberry Pi y cuatro ultrasonidos. Sus programas separan la espera del botón y la conducción.
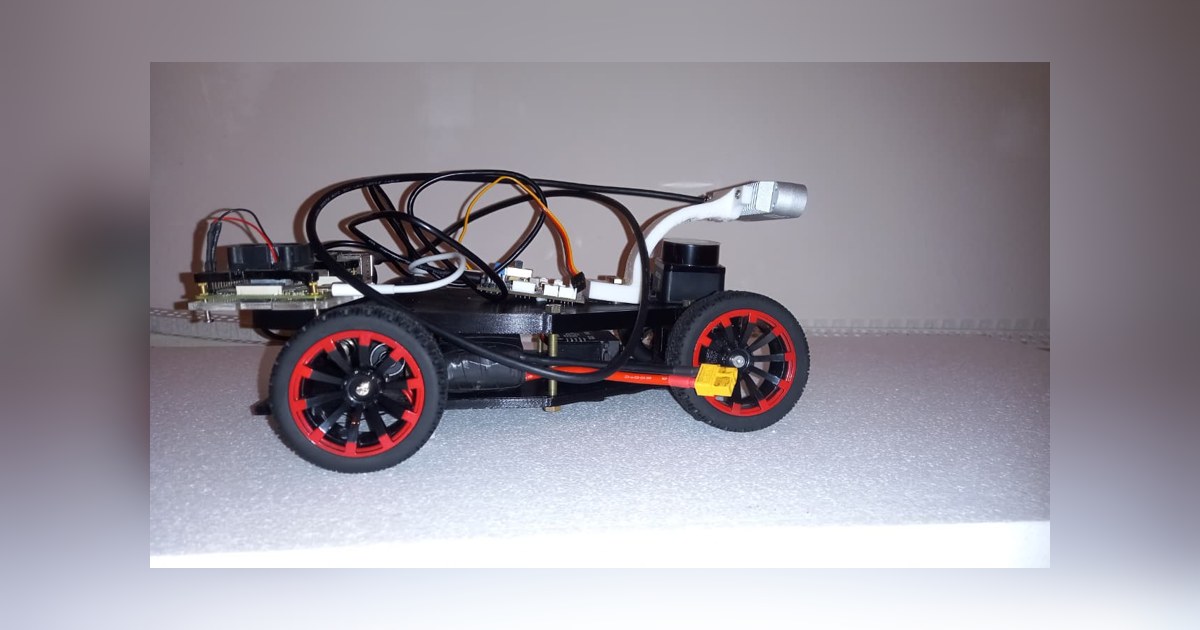
Hoqqa combina aluminio y piezas impresas para aprender a girar
Hoqqa, del equipo Village Boys de Azerbaiyán, es un coche educativo de 2025 con soportes propios. Su documentación permite estudiar montaje de sensores y dirección.
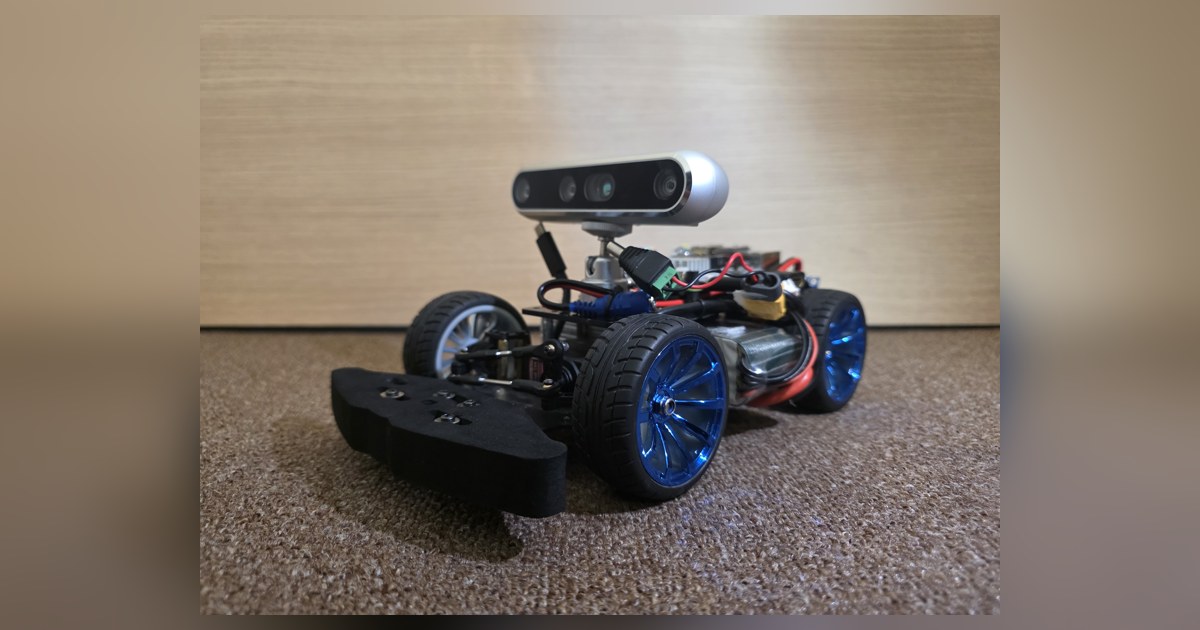
MegTech prueba profundidad antes de contar vueltas completas
MegTech es un coche educativo de 2025 con Raspberry Pi 5 y cámara RealSense D455. Su ensayo de conducción permite distinguir una medida de profundidad de una vuelta.
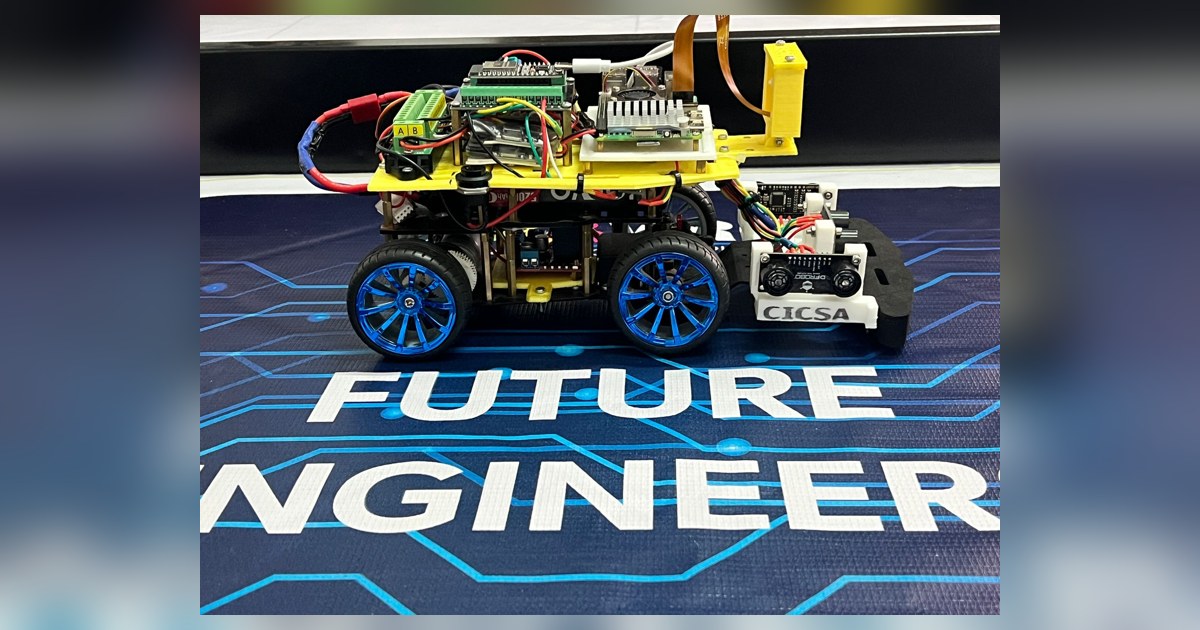
CICSA convierte el color de una imagen en órdenes de marcha
CICSA documenta un coche educativo de 2025 con Raspberry Pi 5 y ESP32. Su programa de cámara muestra cómo las regiones de color se convierten en mensajes de control.
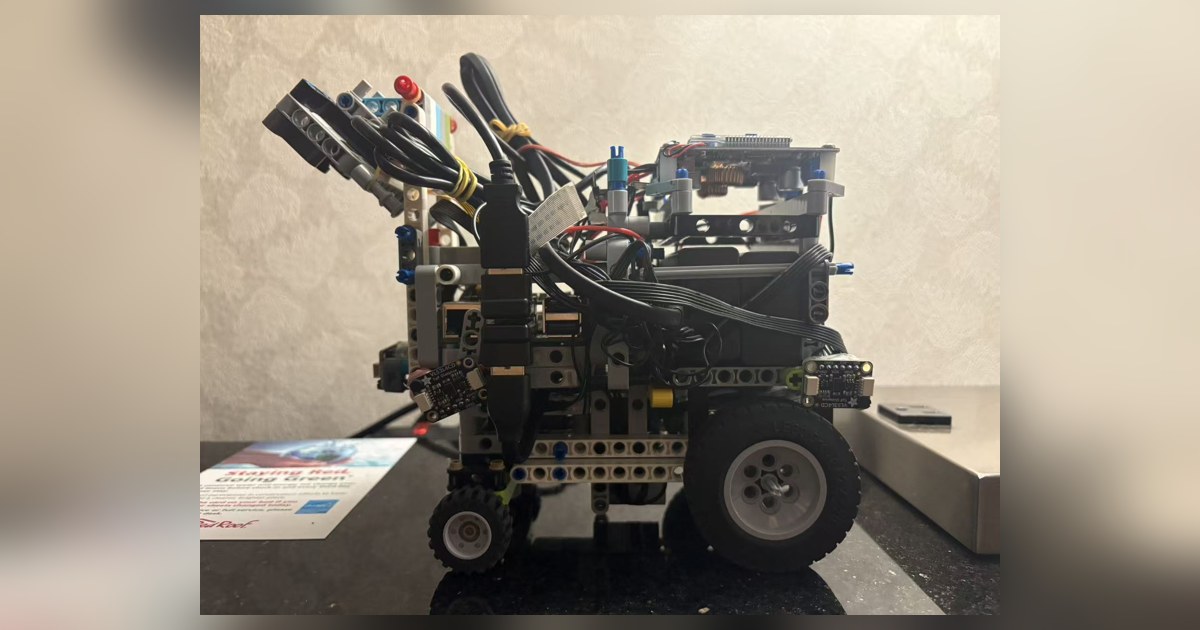
Top Scholars V2 une mecánica LEGO y datos de conducción
Top Scholars reconstruye su vehículo educativo V2 con Raspberry Pi 5, Build HAT y motores LEGO. El código permite examinar cómo un modelo produce órdenes de marcha.
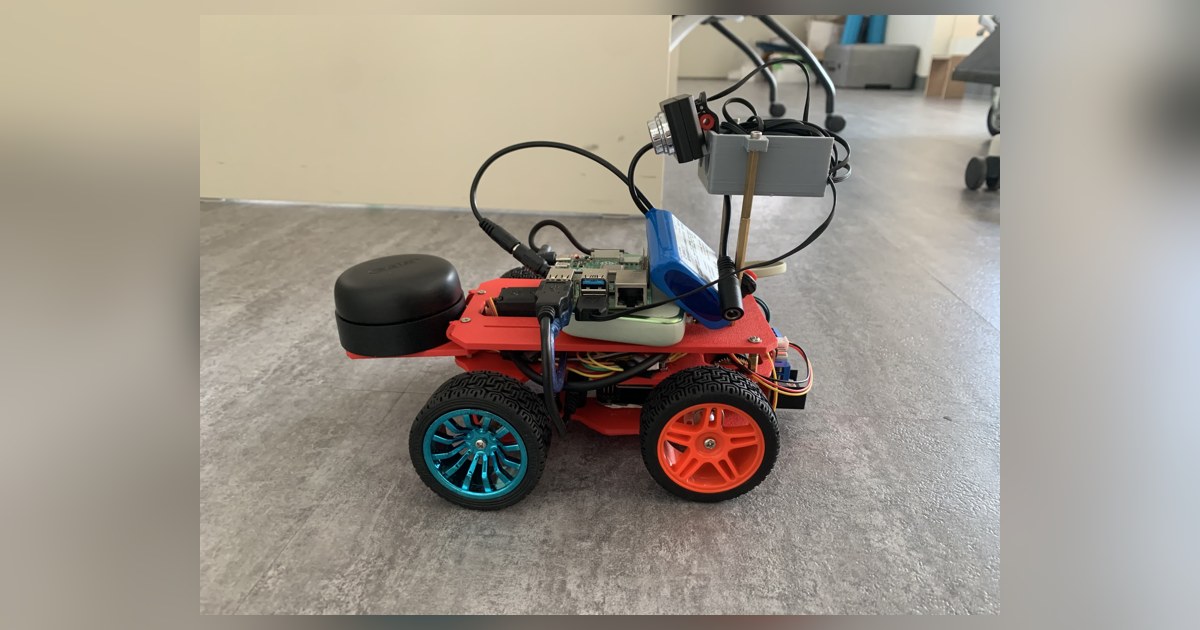
Compass 2026 mueve el lidar para rediseñar su pequeño coche
Compass documenta un vehículo educativo de 2026 con chasis impreso, Raspberry Pi y ESP32. Su evolución permite estudiar la posición del lidar y los límites de visión.
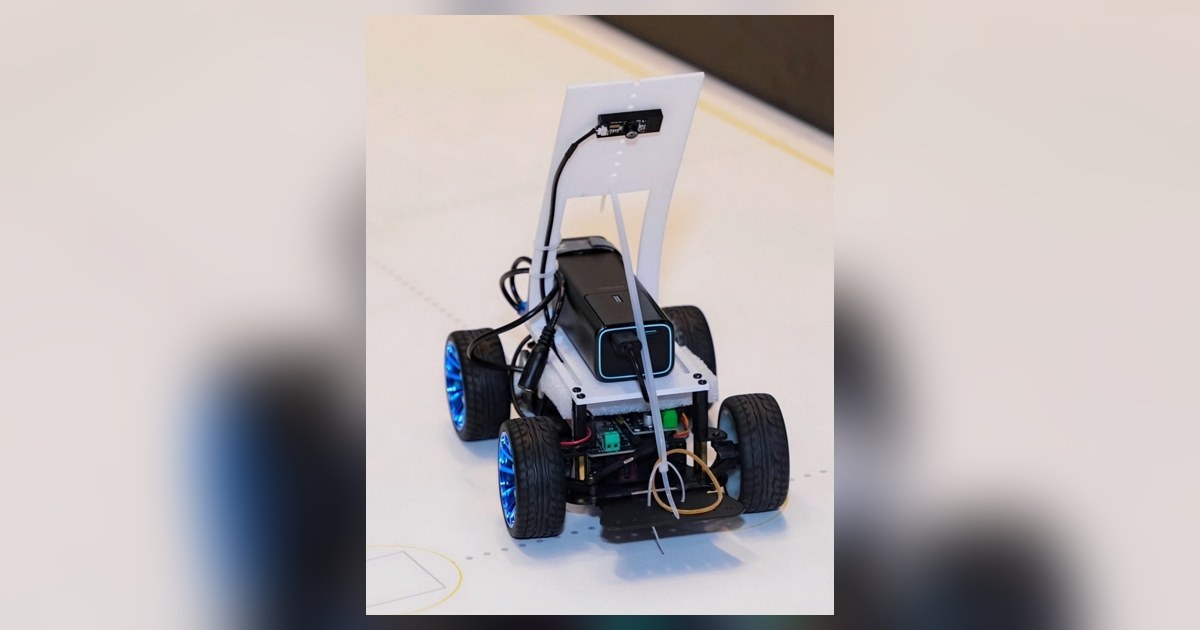
Nanjing BSSN concentra visión y control en una sola placa
El vehículo educativo Nanjing BSSN de 2026 utiliza una cámara USB y control directo desde Orange Pi. Su programa exige completar la configuración antes de moverlo.
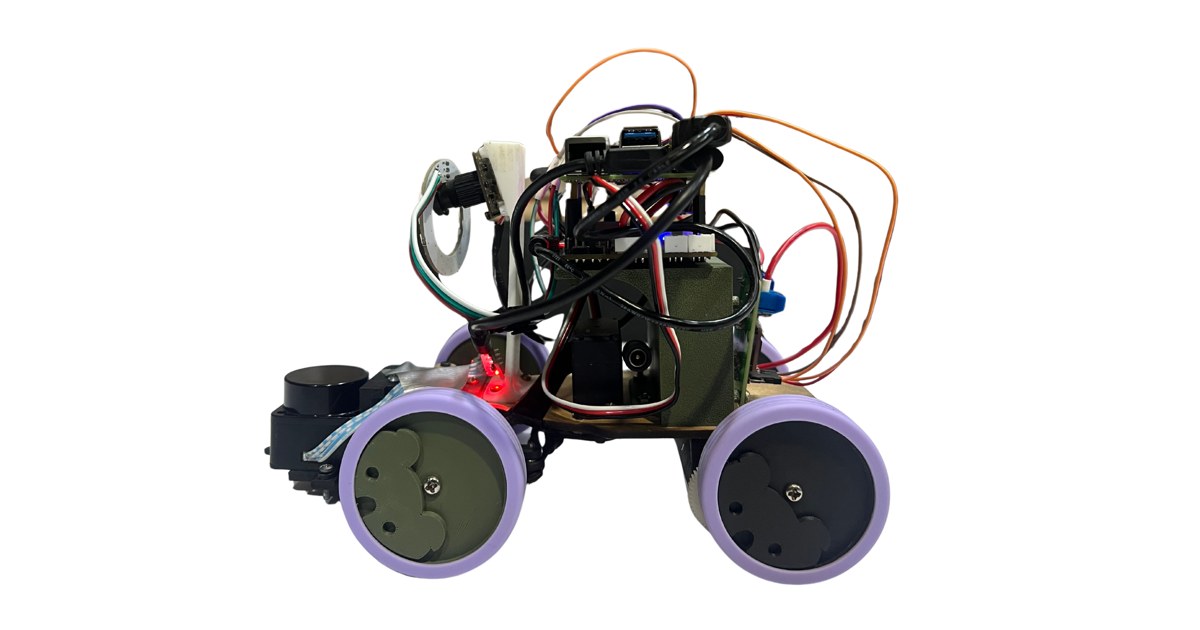
Sami 2026 baja el lidar y añade luz propia a su cámara
Sami, de Robotek Perú, combina ruedas y soportes propios con un lidar delantero y un aro de iluminación. La revisión de 2026 permite estudiar percepción y montaje.