
Archivo
Inteligencia artificial y robótica: página 2
Archivo de inteligencia artificial y robótica en robotica.es, página 2 de 14. Noticias y análisis publicados en español.
Página 2 de 14 · 317 artículos
Artículos de la página 2
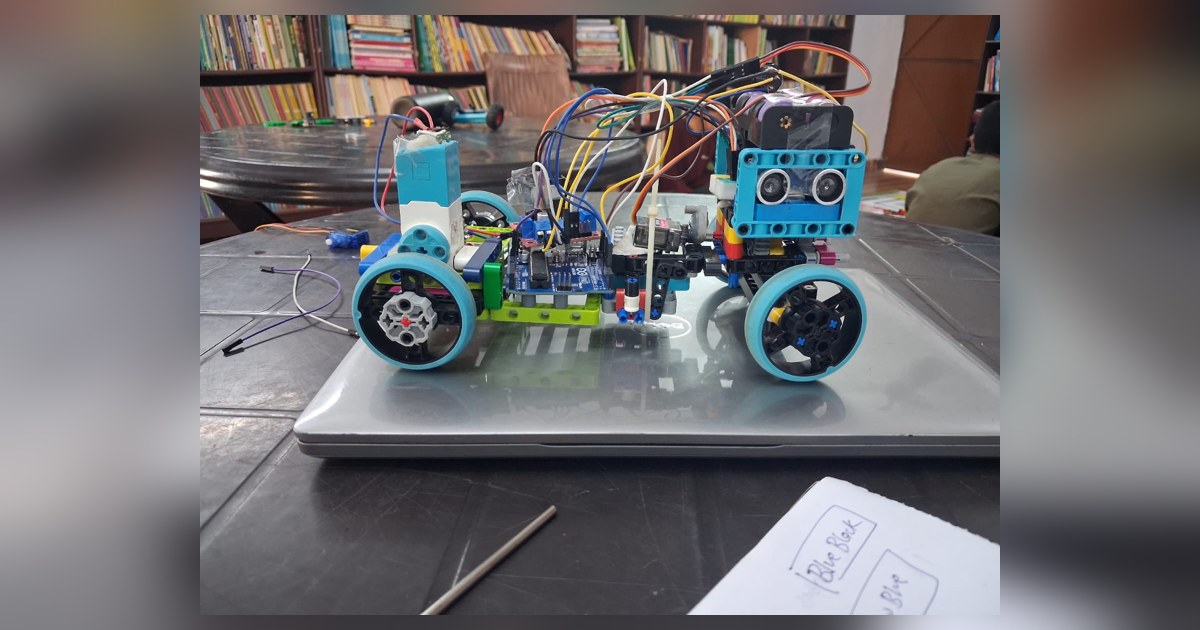
Aurum TriMech prueba su coche antes de cerrar la navegación
Aurum TriMech publica un prototipo educativo de 2026 y un ensayo básico de motor, dirección y distancia. Sus mediciones pendientes permiten distinguir montaje y objetivo.
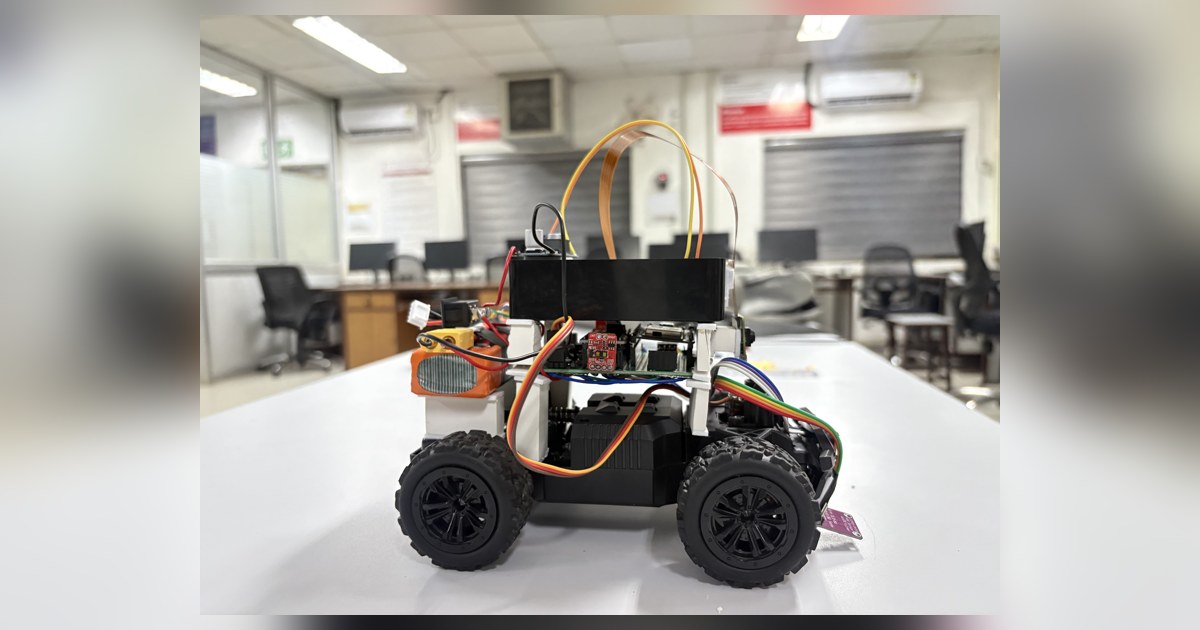
El coche de Astra Maleri cambia sus placas y reúne dos modos
Team Astra de Devanshi Maleri documenta su coche educativo de 2026 con Raspberry Pi 4 y ESP32. El montaje comparte sensores, pero cambia quién decide la dirección.
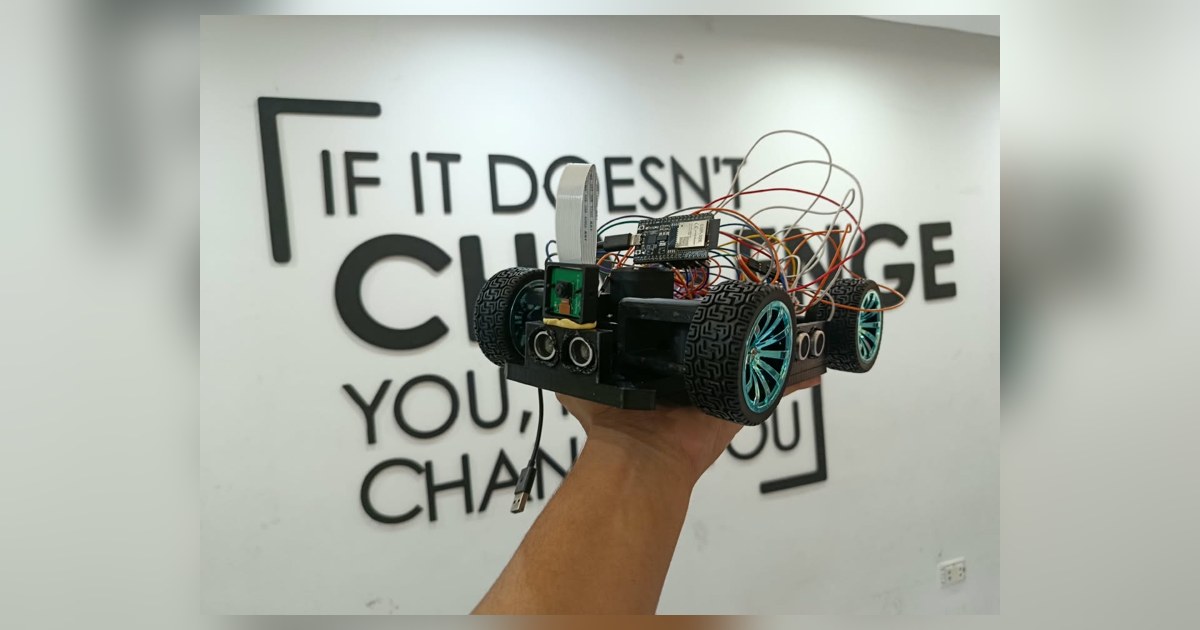
RCBC divide su dirección impresa para corregir la holgura
RCBC documenta un coche educativo construido para 2026 con dirección propia. Su evolución muestra por qué una pieza móvil impresa puede necesitar tornillos y ajustes.
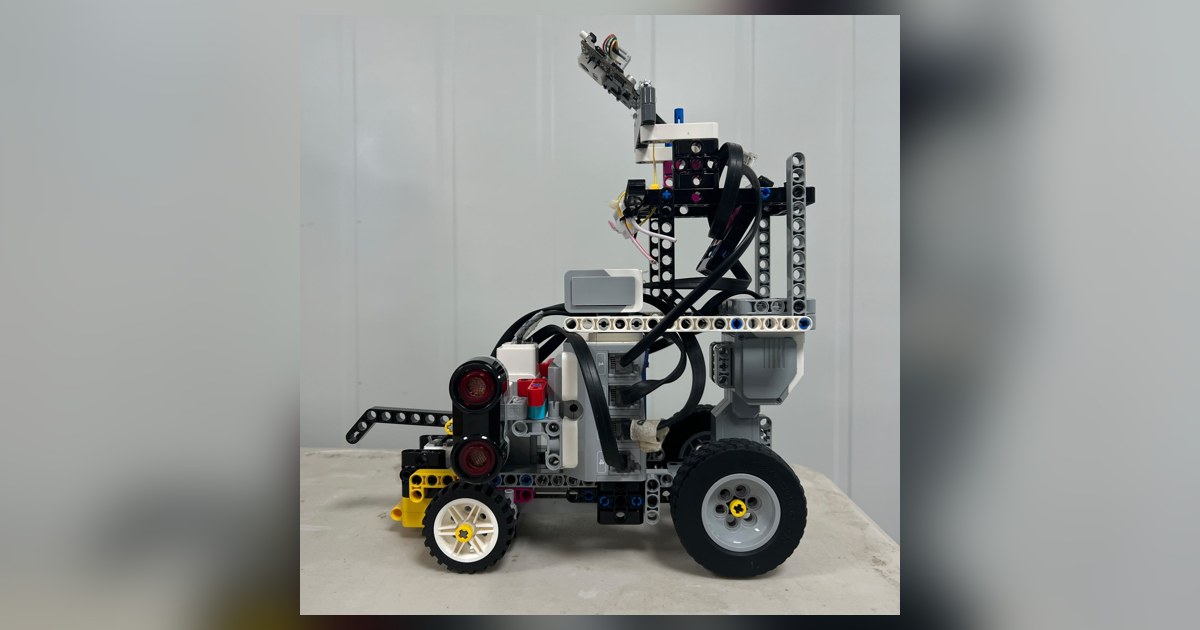
Piolín V4 cambia el giroscopio por una cámara entre pruebas
PiolínTech construye un coche educativo EV3 para 2026 que intercambia el sensor del puerto S1. Su programa de cámara permite comprobar detecciones antes de conducir.
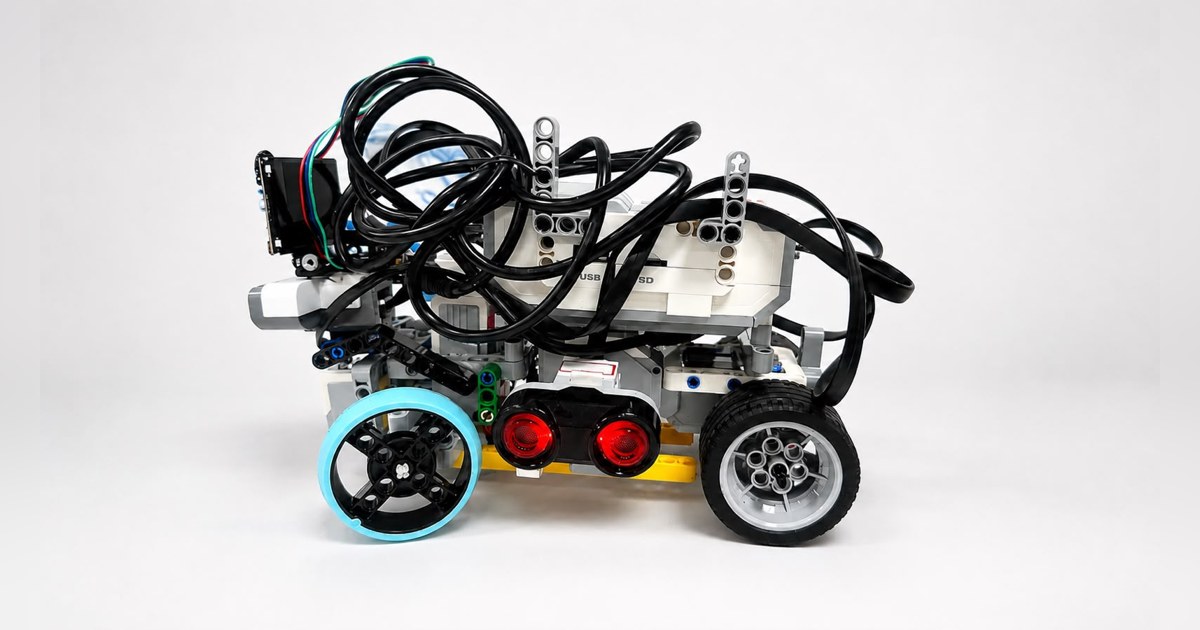
Cheese v4 retira una cubierta que rozaba la pista al avanzar
Cheese v4, el coche educativo de Go!Cheese para 2026, simplifica su estructura y cambia el montaje del sensor de color tras descubrir que una cubierta rozaba la pista.
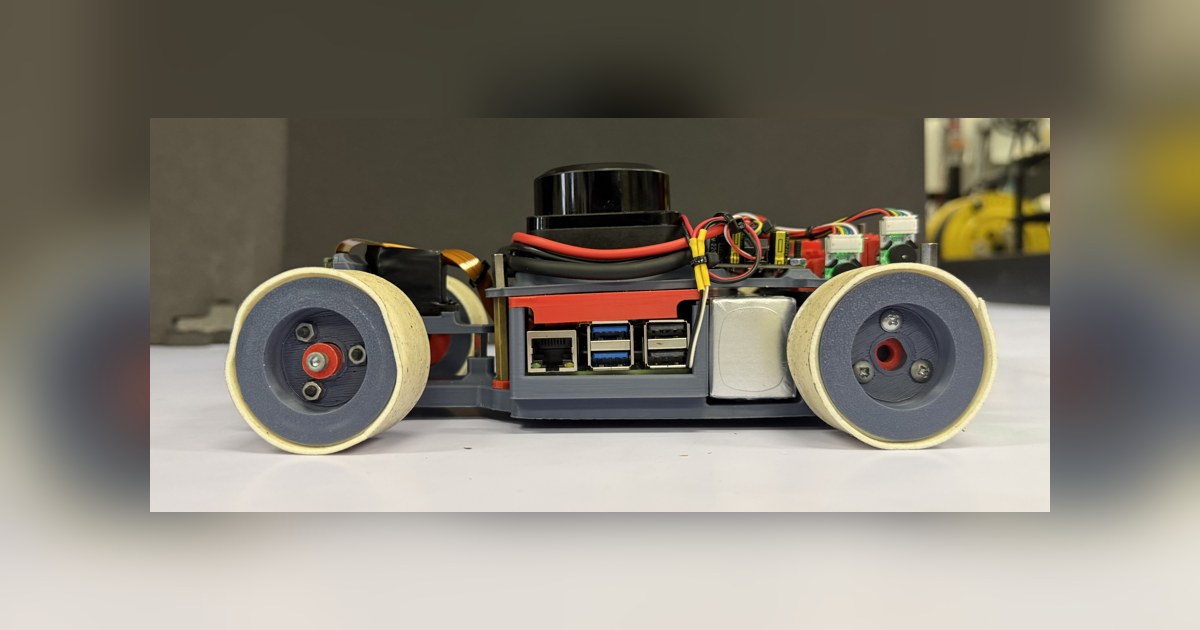
iLARP une dos motores antes de repartir la tracción trasera
KMITL iLARP construye un coche educativo para 2026 con dos motores unidos al diferencial. Su documentación también comprueba cómo el montaje cambia los ejes del lidar.
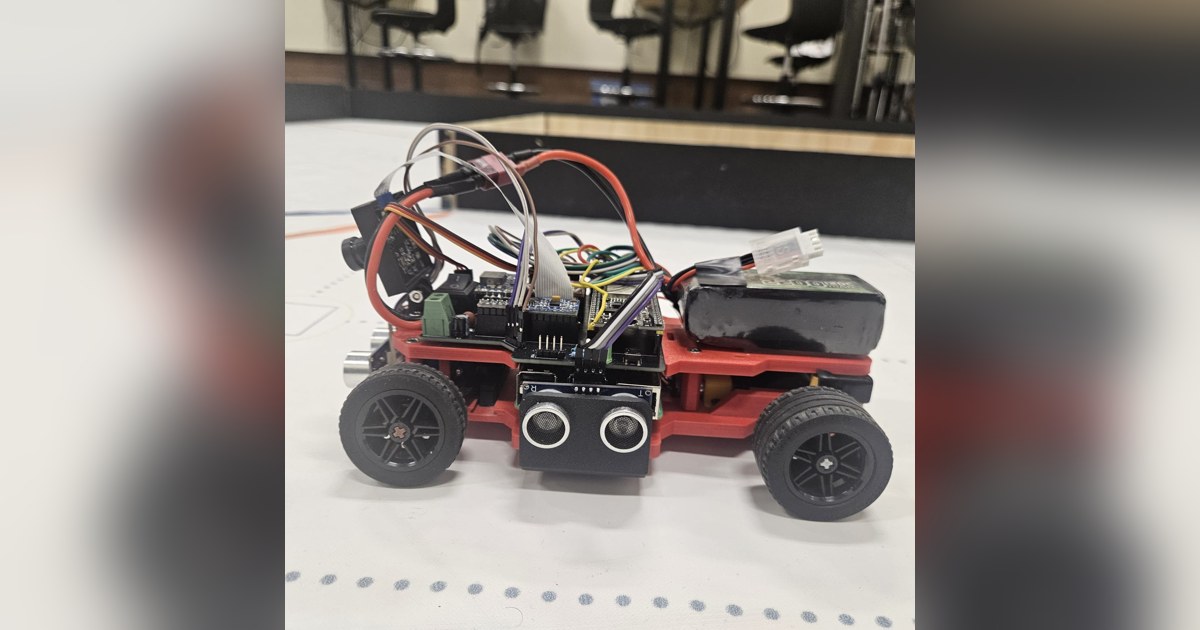
FoxRobotics recalibra el control al acelerar su procesamiento
El coche educativo de FoxRobotics, desarrollado en 2026, cambió su control tras mejorar la alimentación. Procesar más fotogramas alteró los ajustes de sus maniobras.
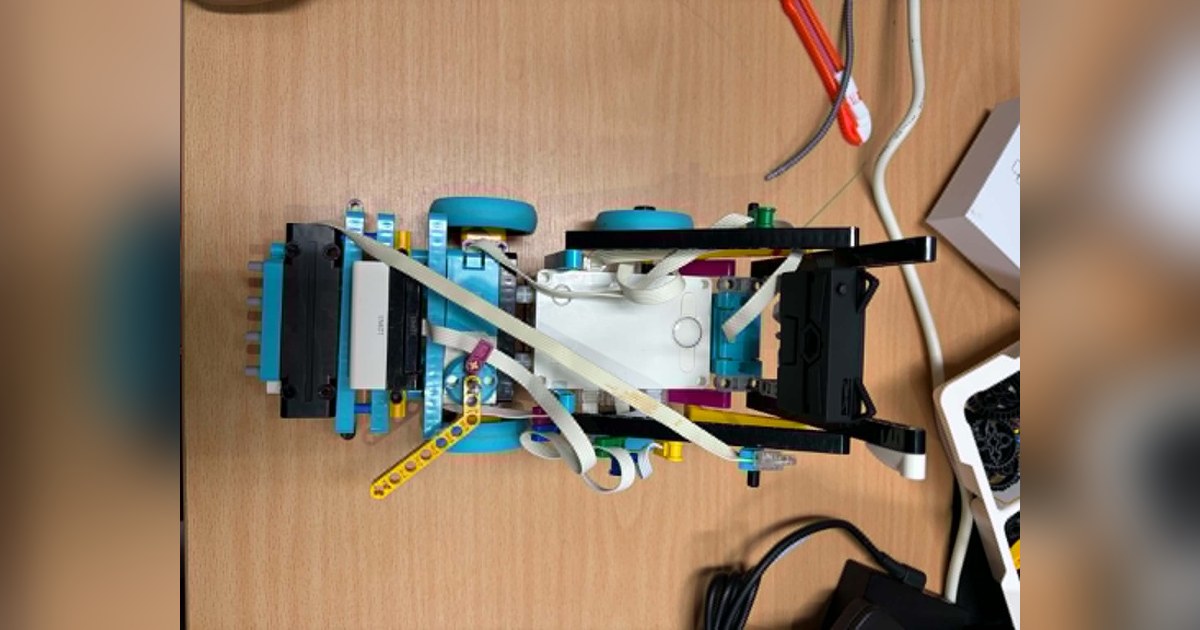
CIS.exe reparte el recorrido entre cámara y marcas del suelo
CIS.exe construye un coche educativo con SPIKE Prime y HuskyLens para 2026. Su programa separa detección de obstáculos, marcas del suelo y recuento de vueltas.
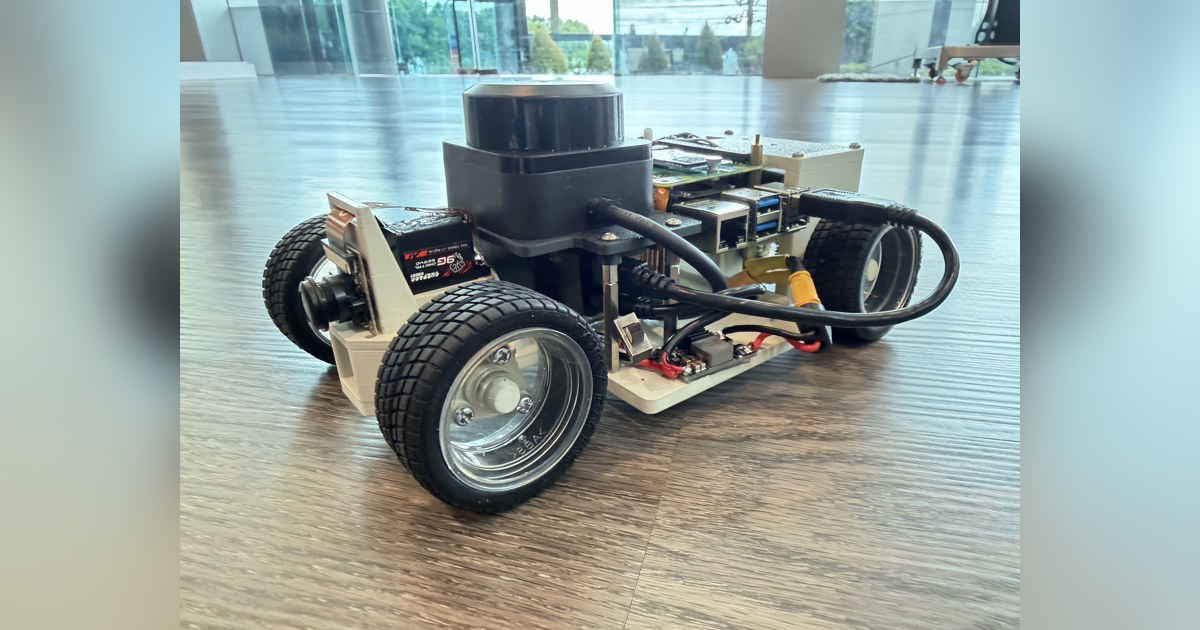
Veloz reordena su chasis para despejar la vista del lidar
KMIDS Veloz acorta y reorganiza su coche educativo de 2026 para despejar el lidar. Sus piezas desmontables permiten cambiar sensores sin imprimir toda la estructura.
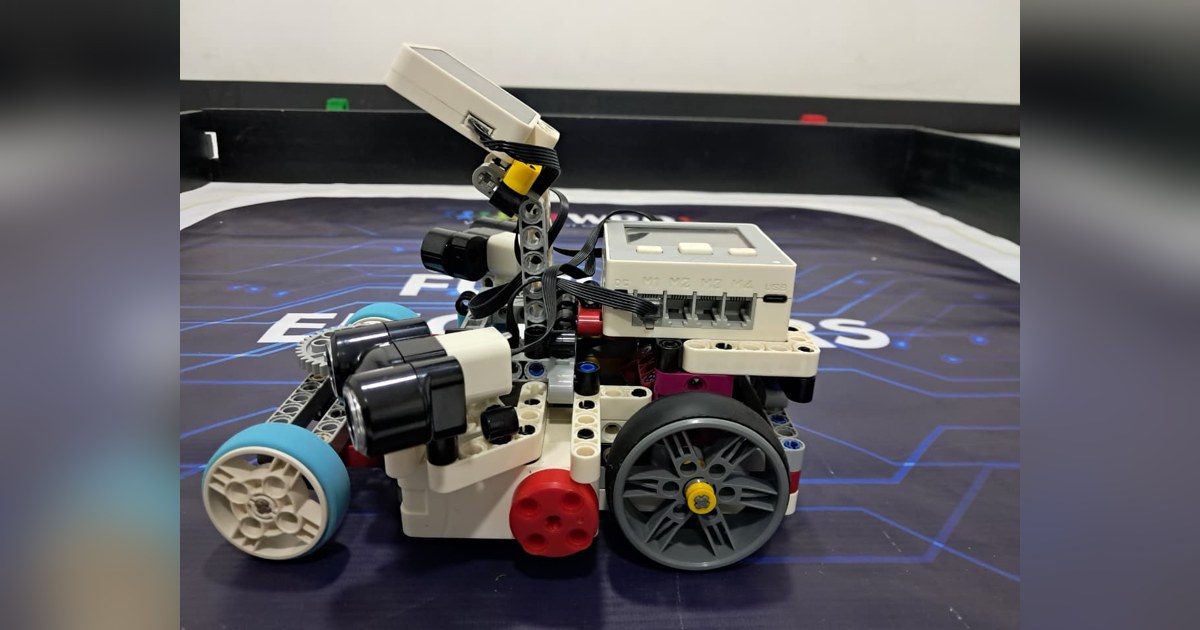
Nova combina referencias de imagen y maniobras de escape
Nova, el coche educativo de Valledupar para 2026, combina cámara y ultrasonidos. Su código muestra cómo calcula la dirección y cuándo ejecuta un retroceso de escape.
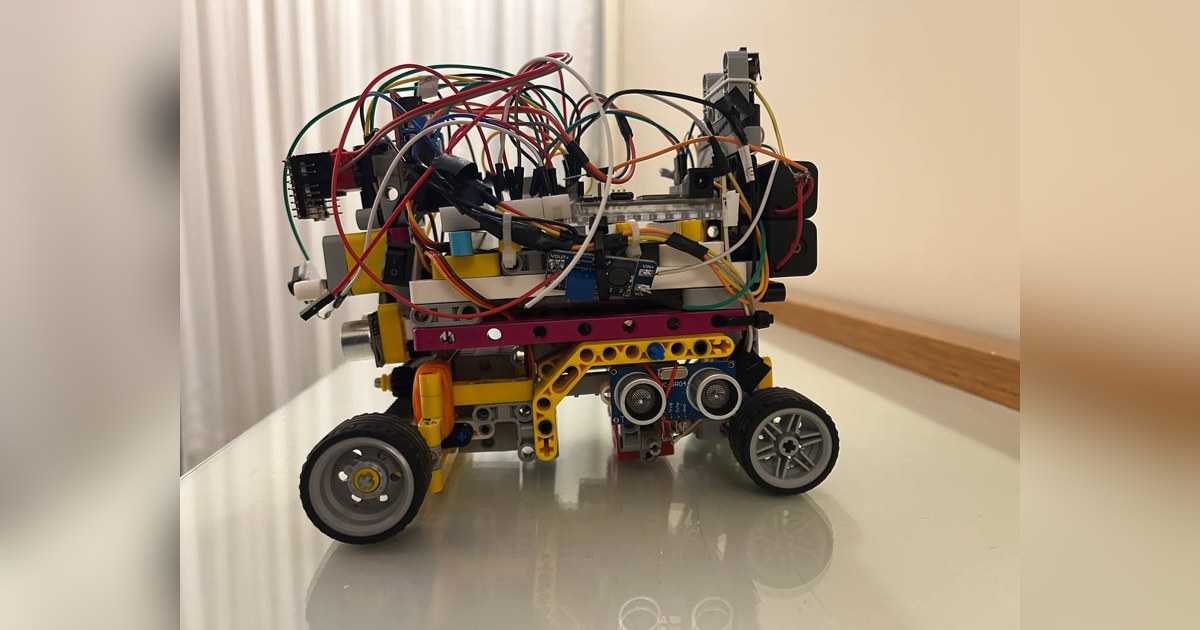
Eule Tech conserva el último aviso de pared antes de girar
Eule Tech combina ultrasonidos, Arduino UNO R4 y Nicla Vision en su coche educativo de 2026. Su programa evita confundir un eco perdido con un frente despejado.
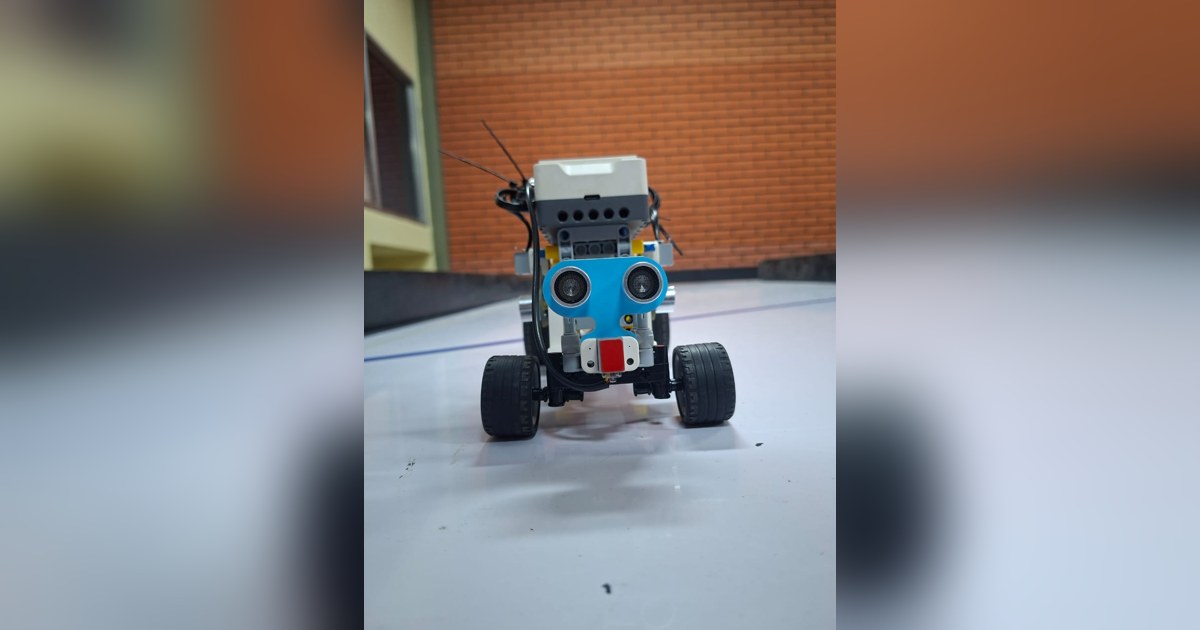
REDCODE ajusta sus ultrasonidos para que no midan el suelo
REDCODE construye un coche educativo para 2026 con micro:bit y piezas LEGO. Su bitácora explica cómo la altura de los ultrasonidos cambió las lecturas de pared.
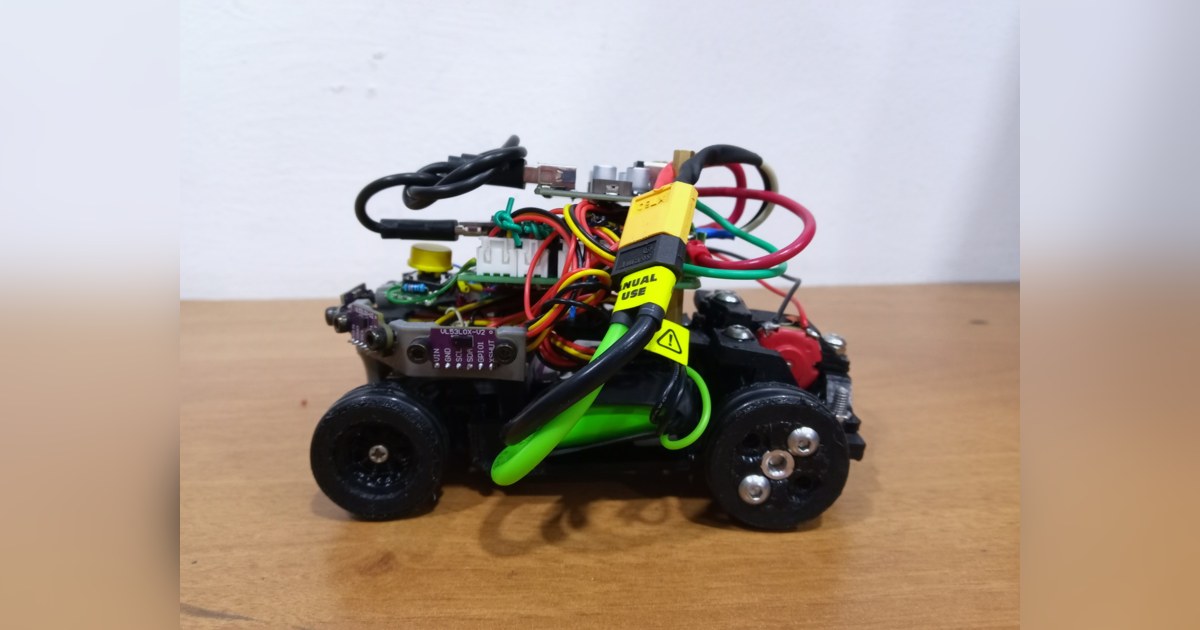
Eva01 adapta su chasis a los tornillos disponibles en el taller
Eva01, el coche educativo de Génesis para 2026, adapta un chasis abierto con piezas impresas. Sus pruebas muestran por qué agrandar todos los agujeros debilitaba la dirección.
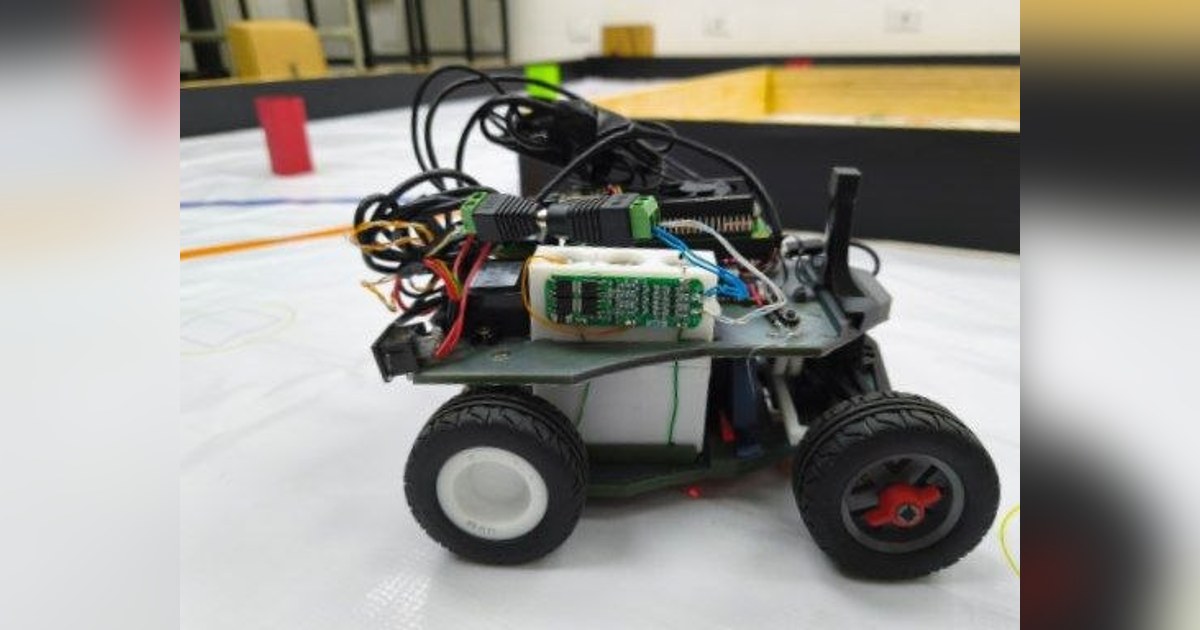
GreenTech Momboy espera a que toda la cola supere el obstáculo
GreenTech Momboy construye un coche educativo de 2026 con visión geométrica. Mantener la maniobra cuando el pilar sale de la imagen evita regresar demasiado pronto.
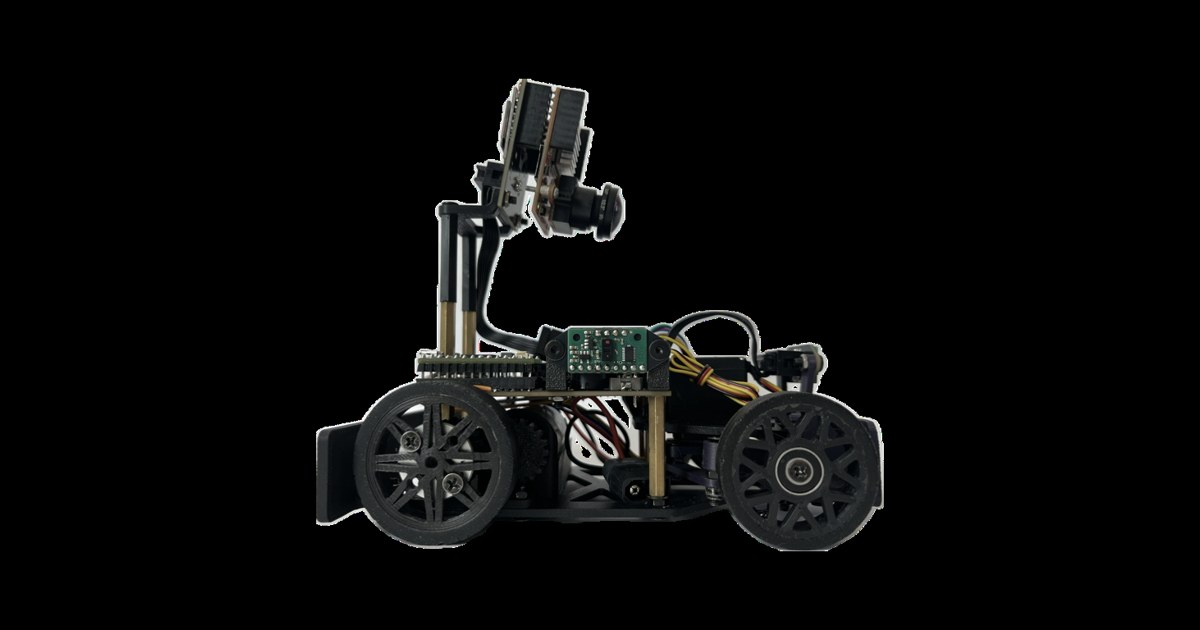
Pistonudo distingue una distancia nueva de una lectura inválida
Pistonudo, el coche educativo de chaBots para 2026, combina sensores de distancia por zonas y cámara. Su código muestra cómo selecciona las lecturas útiles de pared.
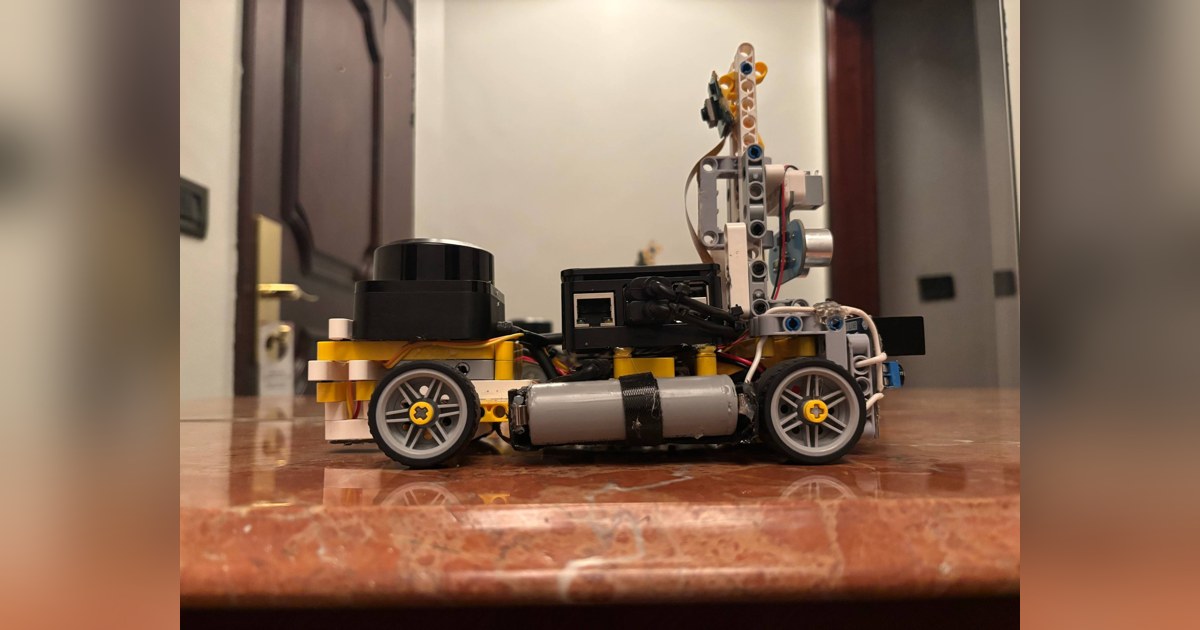
Los Cedros estudia cuándo su lidar está viendo una rueda propia
Los Cedros construye un coche educativo de 2026 con lidar, cámara y Pico 2. Sus registros muestran cómo los ecos de ruedas y soportes pueden bloquear una maniobra.
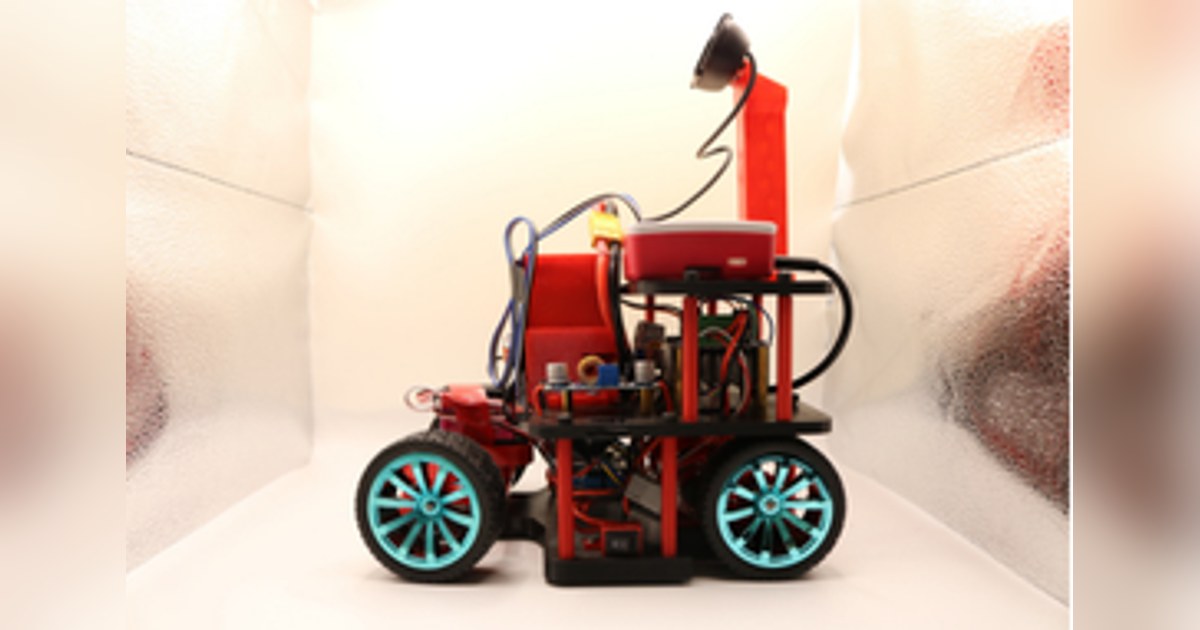
DeluluBots refuerza el punto donde el motor desgastaba el engranaje
DeluluBots construye un coche educativo con diferencial impreso y chasis propio. Su revisión de 2026 refuerza ejes y el acoplamiento del motor tras detectar desgaste.
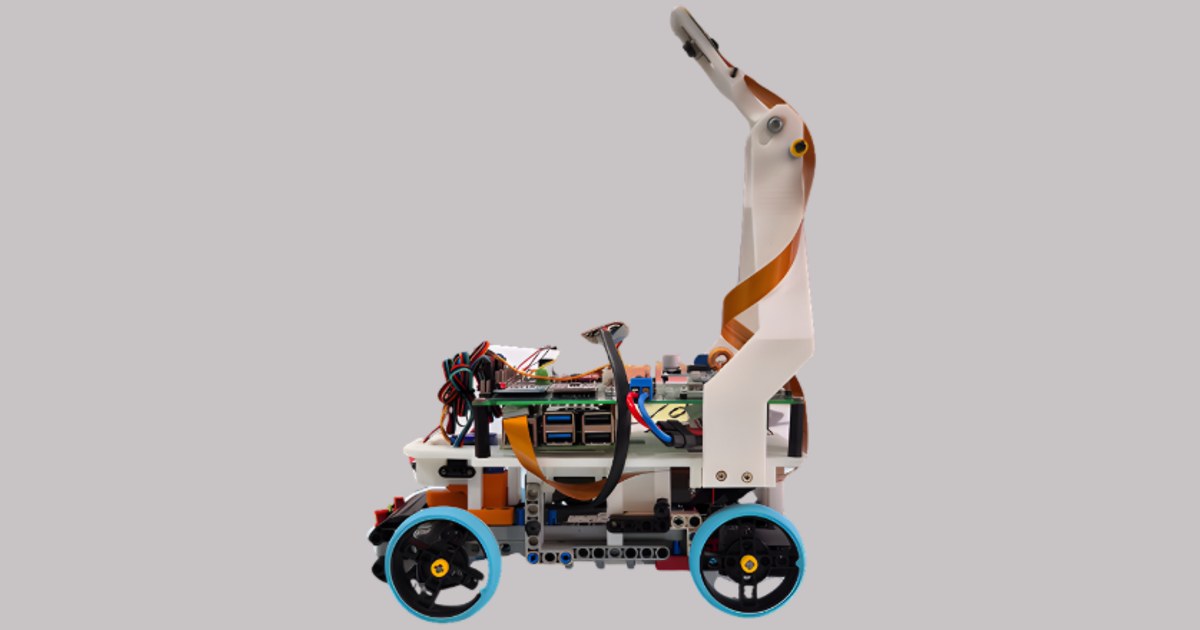
NEO fija la cámara después de probar tres soportes distintos
NEO, el coche educativo de Team Astra para 2026, prueba soportes de cámara ajustables y fijos. La rigidez del mástil importa tanto como los parámetros de visión.
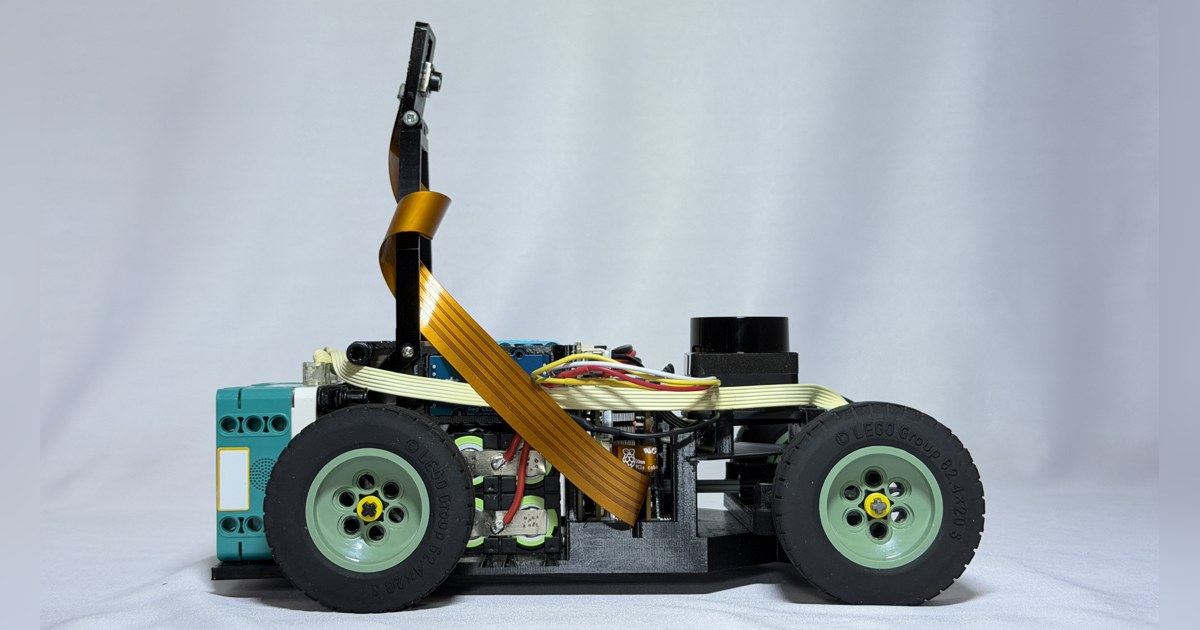
The Maker baja el lidar y simplifica su dirección para 2026
CSS reconstruye The Maker para 2026 con chasis propio, dirección delantera y lidar. Su montaje explica cómo un sensor puede dejar de ver paredes por estar demasiado alto.
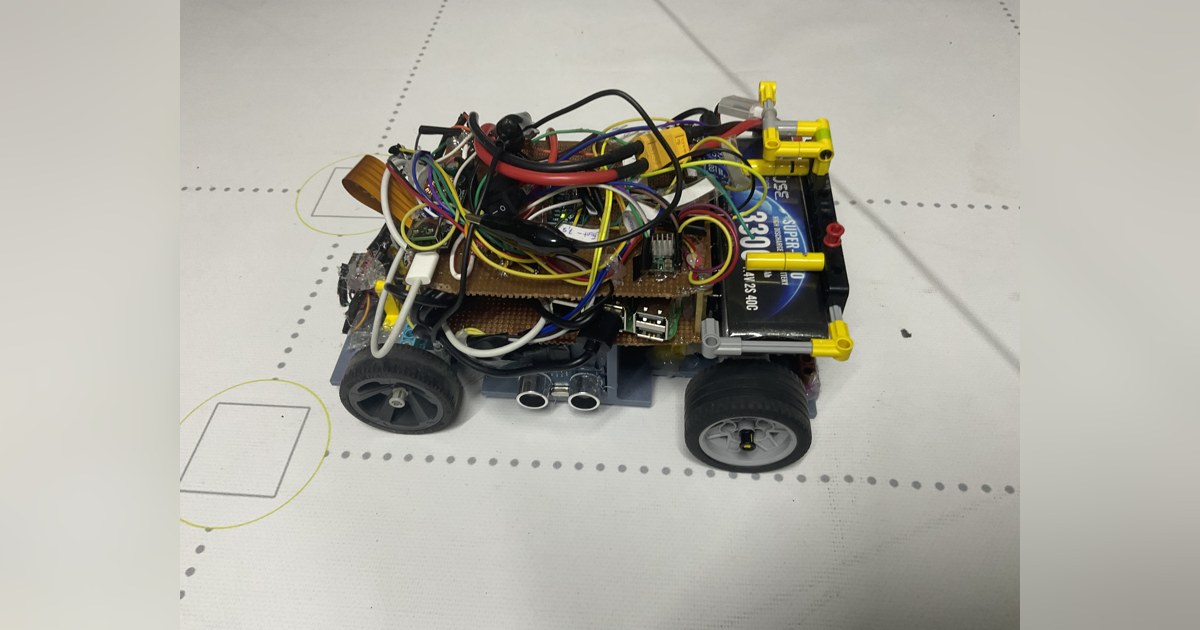
Flame imprime el chasis y conserva la mecánica LEGO que resiste
Flame construye un coche educativo con chasis impreso, transmisión LEGO y Raspberry Pi 5. Sus pruebas de 2026 explican qué piezas propias fallaron y cuáles conservó.
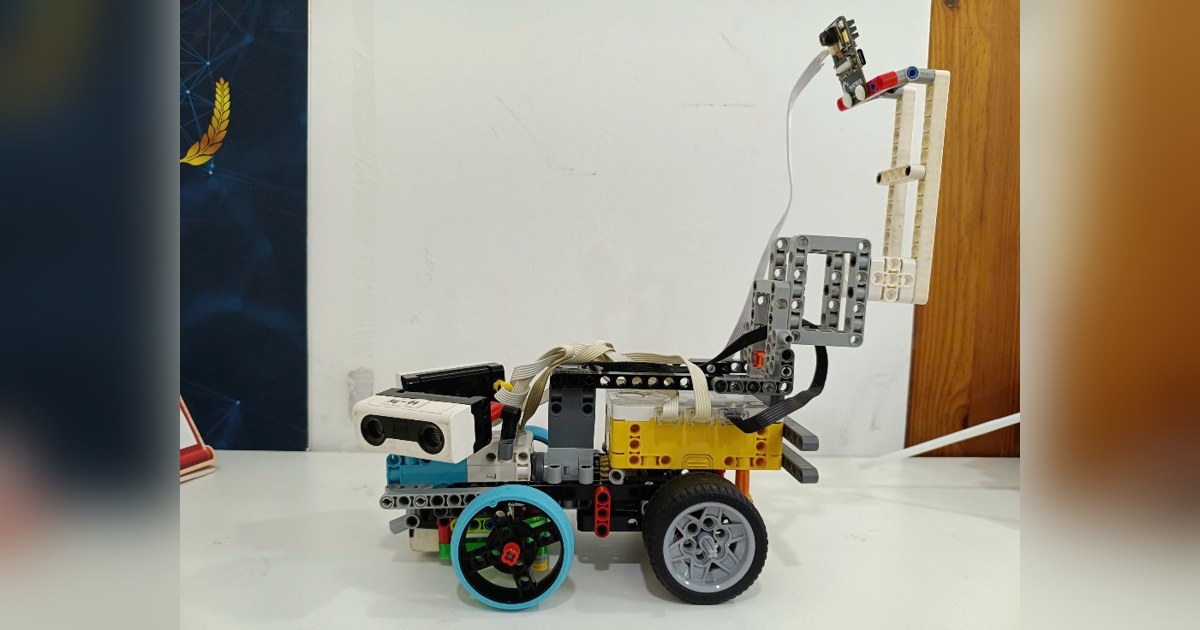
XLR8 eleva la cámara trasera y revisa el equilibrio del coche
XLR8 construye un coche educativo de 2026 con LEGO SPIKE y una cámara trasera elevada. Refuerza su soporte y revisa el equilibrio para sostener esa nueva vista.
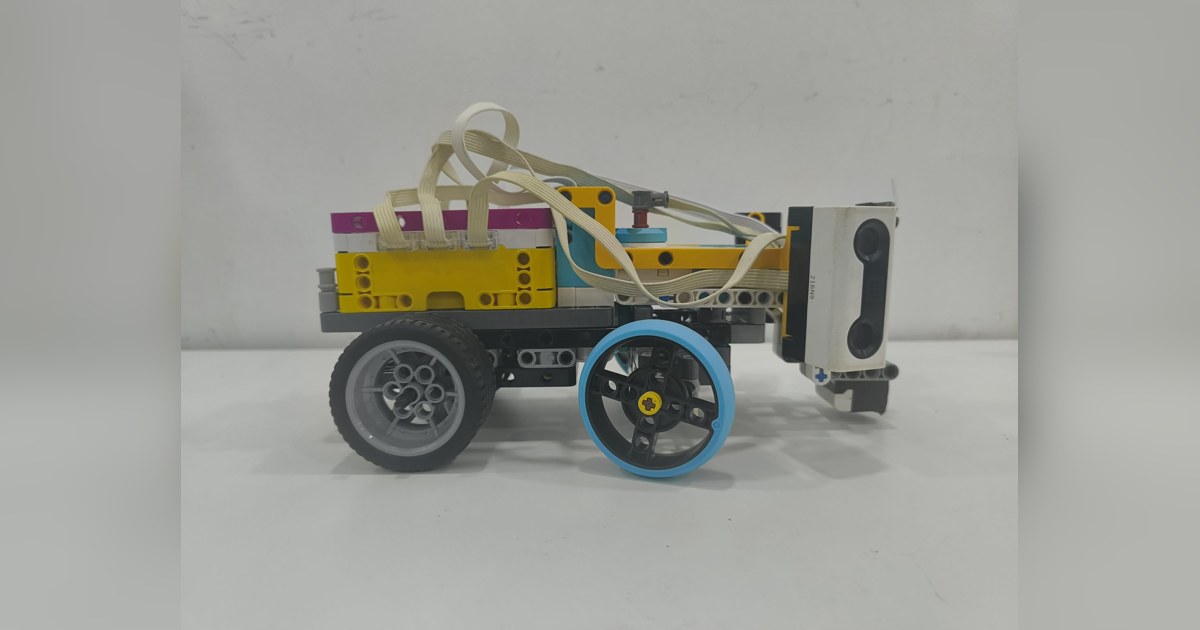
FAST 5 baja la cámara y separa las fases de una maniobra
FAST 5 construye un coche educativo con LEGO SPIKE y cámara Matrix M-Vision. La segunda revisión baja la cámara, mientras el software público sigue necesitando ajustes.
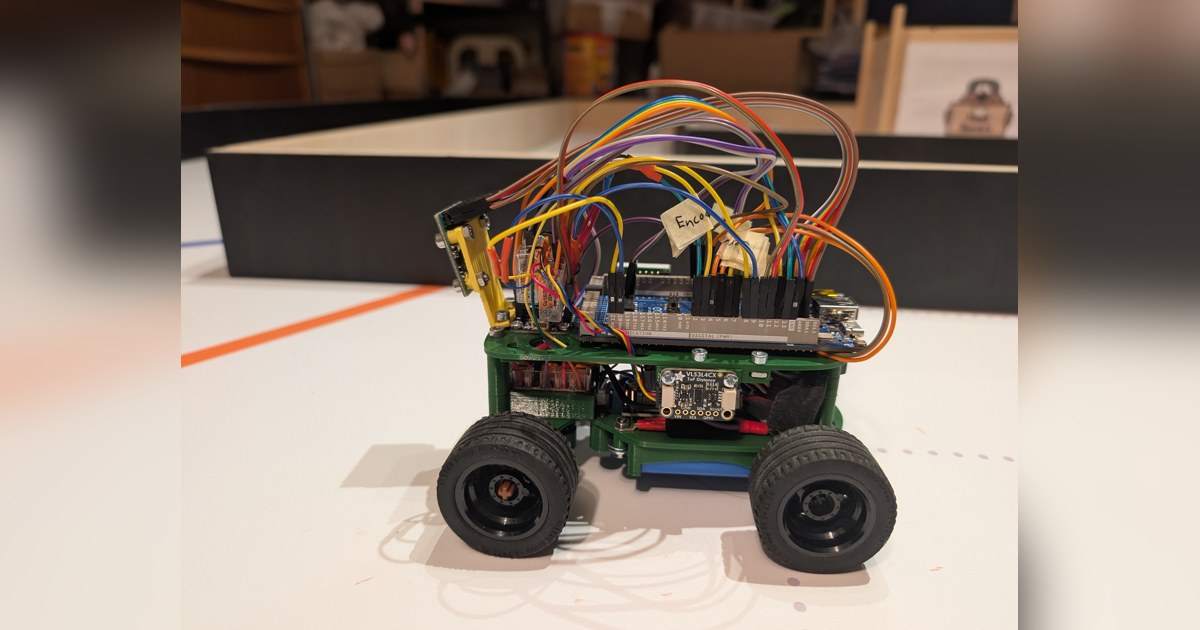
Flawil Beavers: una reductora nueva y sensores en dos núcleos
Flawil Beavers construye un coche educativo con chasis impreso y Arduino GIGA. Su evolución de 2026 aborda tirones a baja velocidad y lecturas de distancia atrasadas.
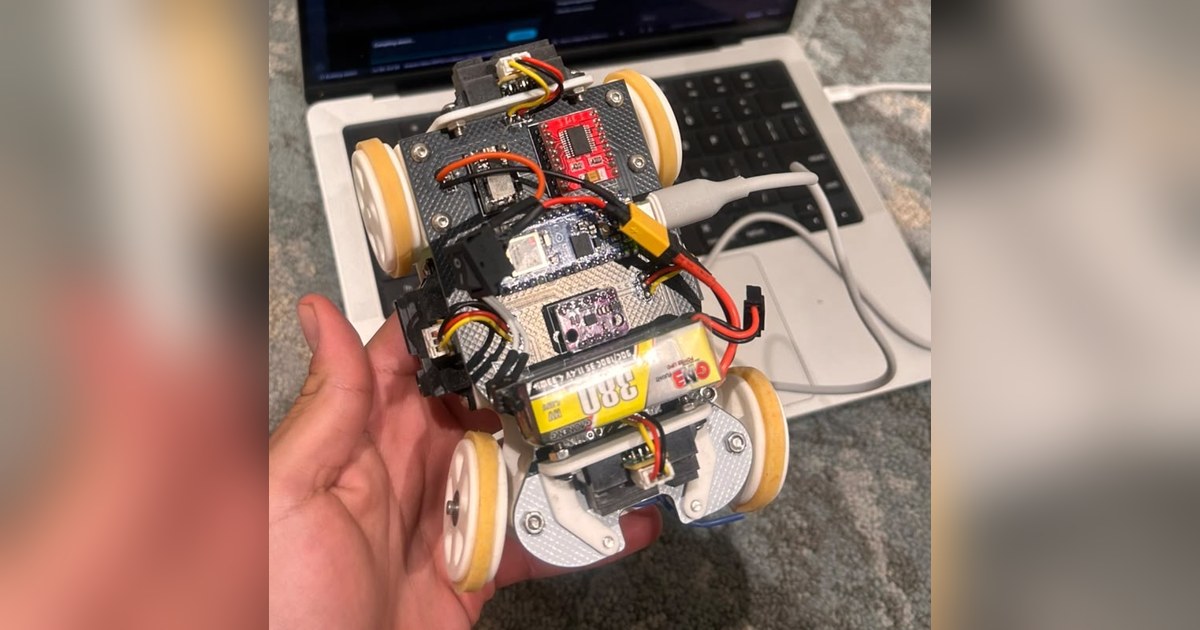
X67: cuando la placa de circuito también sostiene las ruedas
X67 construye un coche educativo de 2026 cuya placa sirve como chasis. El diario de octubre muestra ajustes de dirección y sensores, con integración todavía pendiente.