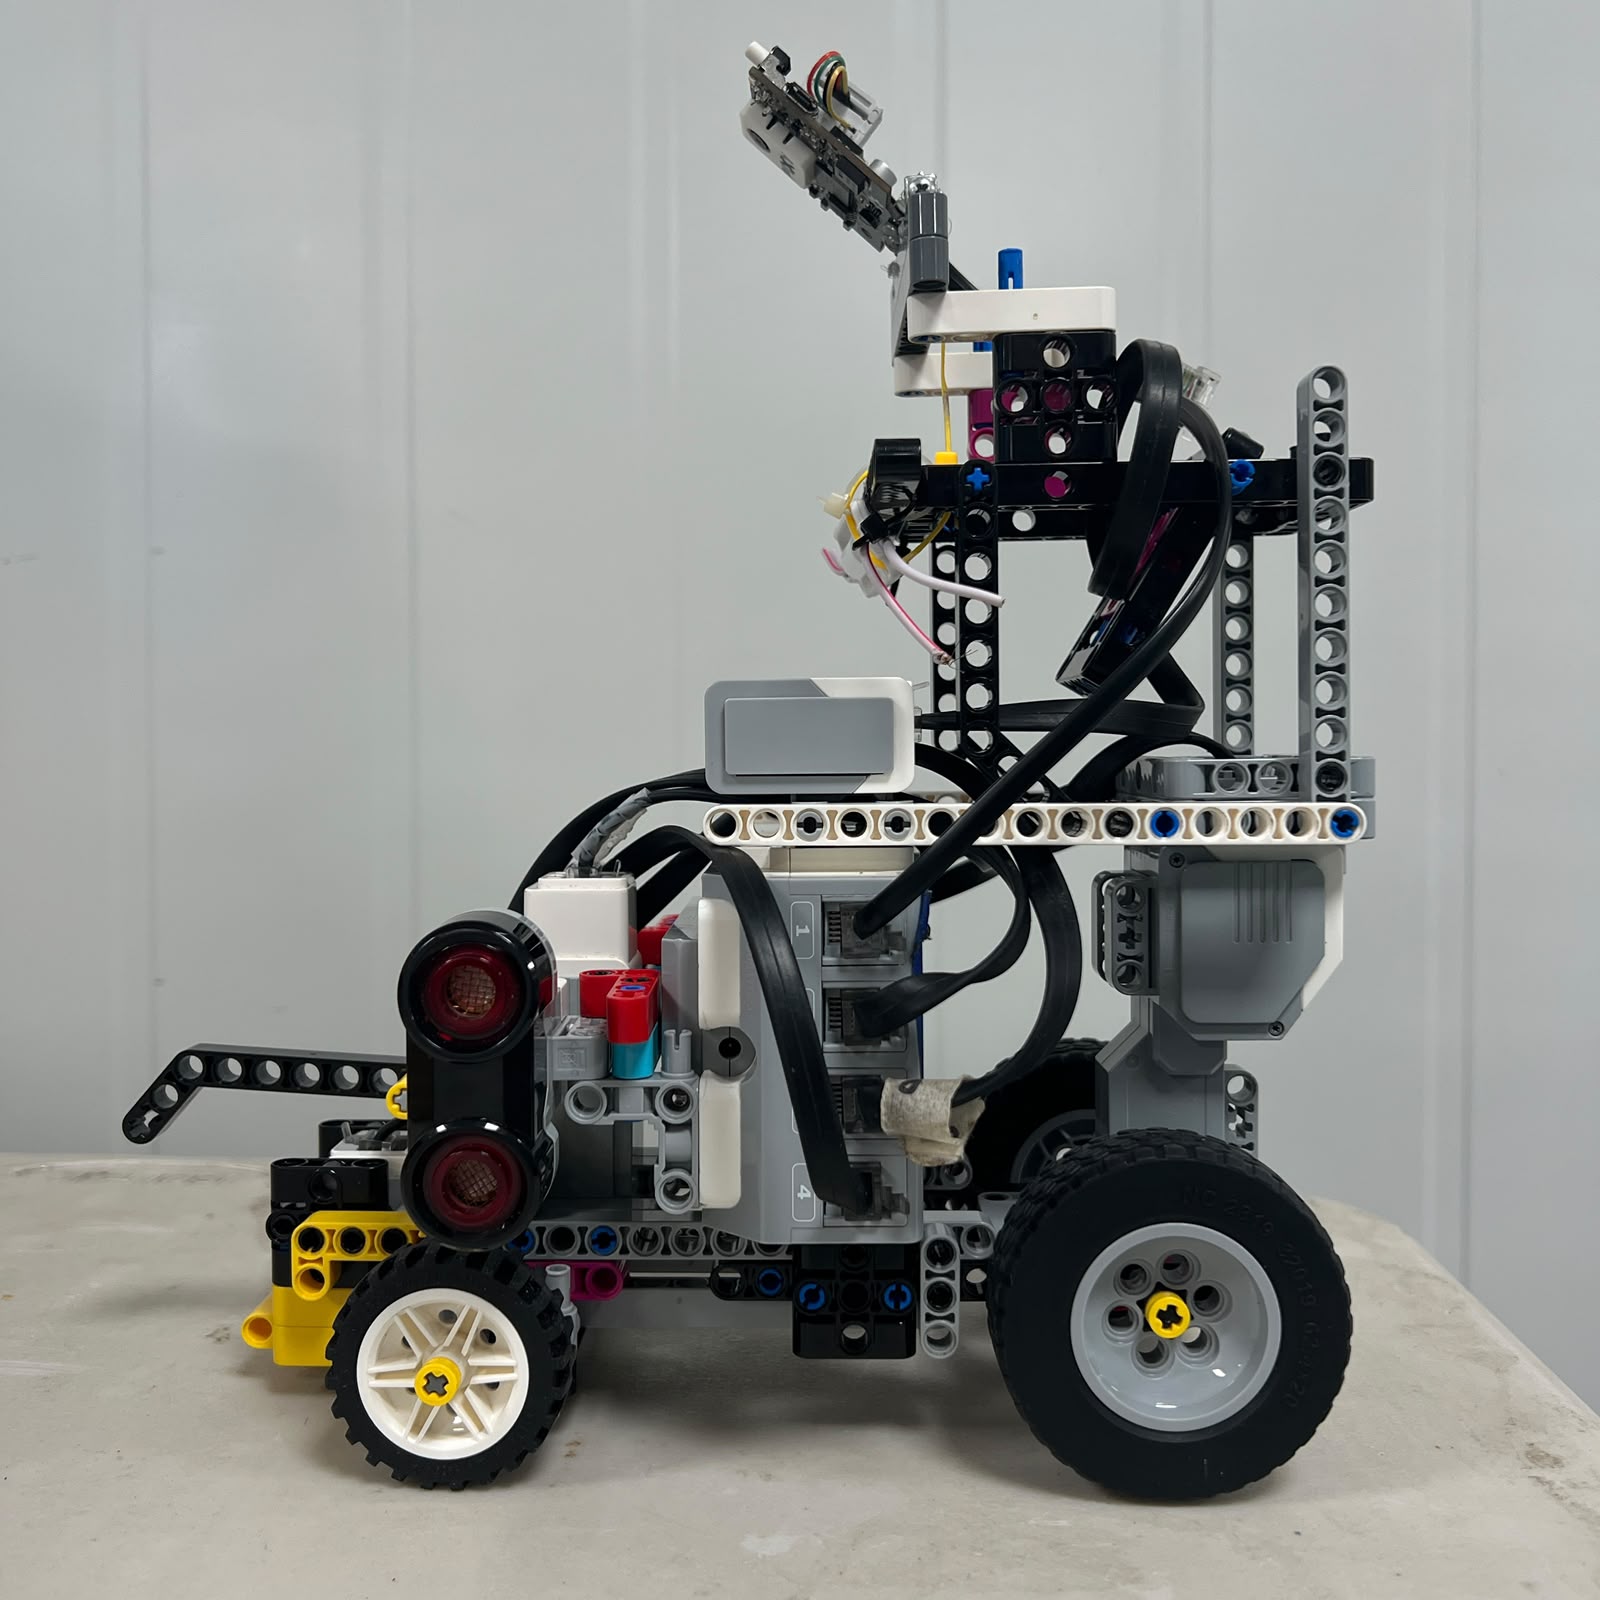
Piolín V4 cambia el giroscopio por una cámara entre pruebas
PiolínTech construye un coche educativo EV3 para 2026 que intercambia el sensor del puerto S1. Su programa de cámara permite comprobar detecciones antes de conducir.
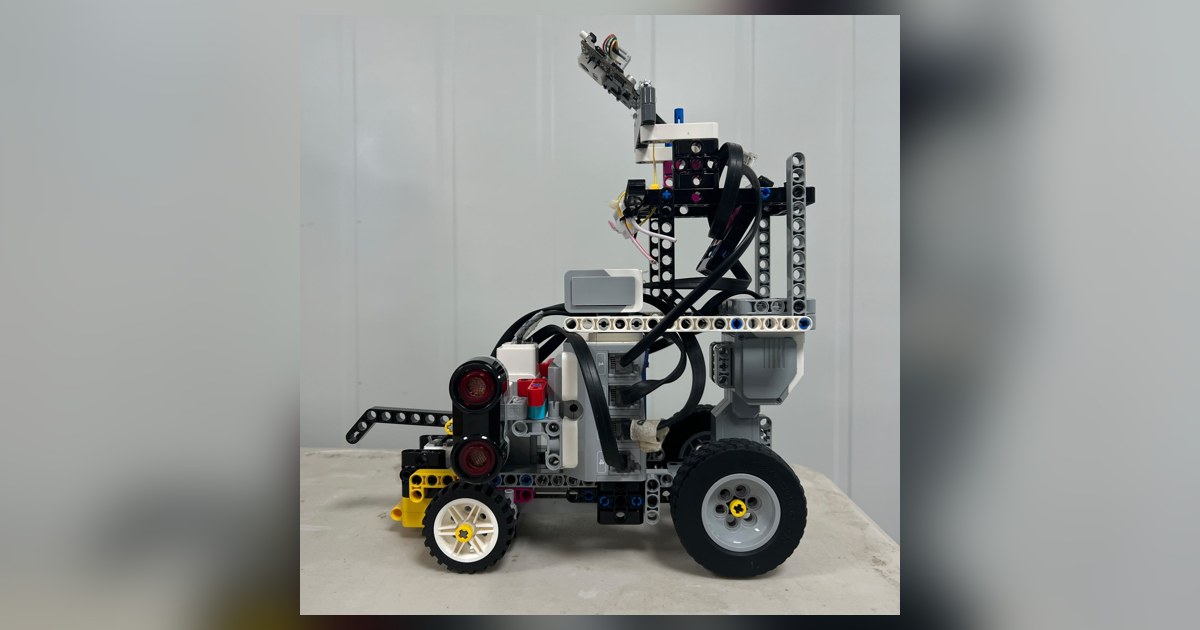
Piolín V4 utiliza una misma estructura de coche para dos pruebas, pero cambia lo que conecta a uno de sus puertos. El vehículo educativo de PiolínTech para 2026 lleva un LEGO MINDSTORMS EV3, dirección delantera y dos sensores laterales de ultrasonidos. El espacio reservado al giroscopio se entrega a una Pixy2.1 cuando el equipo prepara la prueba de obstáculos de colores. Esa elección permite entender una restricción concreta de los robots de aula: las conexiones disponibles también diseñan su comportamiento.
El proyecto comenzó en junio de 2025 y conserva sus anteriores montajes. La documentación de 2026 identifica V4 como la referencia física actual, con fotografías de la estructura, sus soportes y la transmisión. Las distintas configuraciones pertenecen a un mismo vehículo; intercambiar el sensor o ejecutar otro programa no crea un robot adicional.
Un puerto para dos necesidades
El motor Large del puerto A impulsa el coche y el Medium del B actúa sobre la dirección. Los sensores de distancia permanecen en S2 y S3, a izquierda y derecha, mientras S4 observa las marcas del suelo. La distribución deja S1 como la conexión que cambia entre ejercicios.
En la prueba abierta, el giroscopio aporta una referencia de giro. Para reconocer obstáculos, el equipo lo retira e instala Pixy2.1, una cámara que devuelve regiones asociadas a firmas de color. El giroscopio y la cámara no están conectados simultáneamente en esta arquitectura. La ficha del robot recoge ese intercambio para evitar presentar ambos recursos como una percepción disponible a la vez. El mapa del montaje actual explica los puertos y sus funciones.
La diferencia afecta a la navegación. Un ángulo acumulado puede ayudar a estimar la orientación, mientras que una región de color indica dónde aparece un objeto en la imagen. No son mediciones equivalentes: una cámara sin calibración no sustituye automáticamente la referencia del giroscopio ni transforma el tamaño de un bloque en centímetros.
Comprobar la visión antes de mover el coche
El archivo publicado para la segunda ronda aísla la comunicación entre EV3 y Pixy. Inicializa la cámara, espera una pulsación deliberada y solicita los bloques detectados. Si recibe varios, selecciona el de mayor área, calculada con su anchura y altura, y muestra la firma, el centro y la geometría.
Este ensayo tiene una utilidad práctica: permite comprobar que los colores aprendidos por la cámara llegan al controlador sin mezclar un fallo de percepción con uno de la transmisión. La explicación del equipo deja claro que ese archivo no inicializa los motores ni los otros sensores. Mostrar una indicación de paso por un lado tampoco significa que el robot haya ejecutado la maniobra. La documentación del programa distingue el diagnóstico de la conducción autónoma.
Lo que falta por integrar
La memoria general describe ideas para mantener un objetivo cuando desaparece de la imagen y confirmar que el chasis lo ha rebasado. Son cuestiones de desarrollo que no deben atribuirse al ensayo de cámara como funciones ya implementadas. También hay que alinear la numeración de firmas de PixyMon con las constantes del archivo elegido: distintos documentos conservan configuraciones de color diferentes.
Piolín V4 resulta útil como proyecto educativo por esa separación entre montaje, percepción y movimiento. Ofrece un coche construido y una prueba concreta que se puede estudiar; demostrar la navegación completa con obstáculos y aparcamiento requiere integrar y validar otros controladores sobre esa misma estructura.
Fuentes
- Montaje V4, conexiones y evolución de PiolínTech [en]
- Explicación del programa actual de detección con Pixy2.1 [en]
Imagen: Fotografía publicada por Equipo PiolínTech de PiolínTech Piolín V4 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.