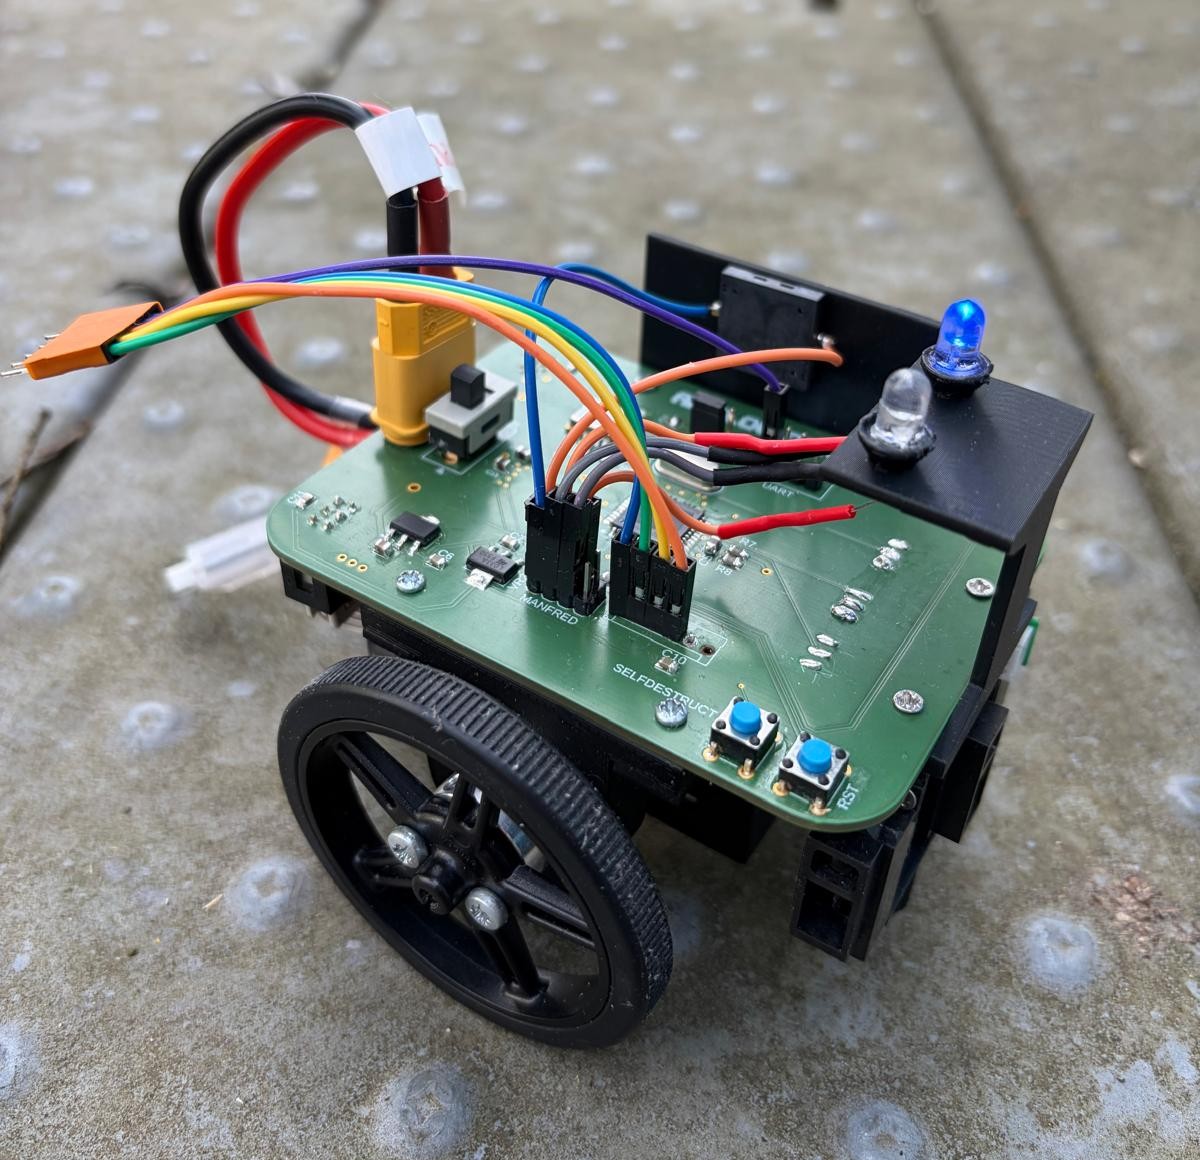
Recorte de una fotografía del equipo de Airflow Don, con placa verde, ruedas, sensores y cableado sobre el cuerpo.

Equipo Airflow Don de la TUM

Airflow Don

Airflow Don combina una placa propia, sensores infrarrojos y motores con encoders. Su proyecto de 2025-2026 explica el mapa, el control y sus límites reales.

Ficha actualizada el .

Informe y diseño del proyecto

Información y disponibilidad

Prototipo universitario de la Universidad Técnica de Múnich, documentado para el semestre de invierno de 2025. Se comparten fotografías, informe y firmware.

Para qué sirve

Estudiar electrónica propia, regulación de ruedas y navegación sobre un mapa construido por el robot.

Qué tener en cuenta

  • Los resultados se refieren al laberinto de 6 × 6; no validan el problema clásico de 16 × 16.
  • Los giros y la detección del centro de cada celda conservan error acumulado.
  • La comunicación BLE tuvo un alcance práctico reducido durante las pruebas.

Datos documentados

Control
Microcontrolador dsPIC33FJ128MC804 en PCB propia Fuente ↗
Movimiento
Dos motores de corriente continua con encoders y TB6612FNG Fuente ↗
Percepción
Tres sensores infrarrojos: izquierdo, frontal y derecho Fuente ↗
Ensayo documentado
Laberinto reducido de 6 × 6 con objetivo predefinido Fuente ↗
Regulación
Control PI de velocidad y corrección proporcional con paredes Fuente ↗

Quién está detrás

Equipo Airflow Don de la TUM

Equipo Airflow Don de la TUM documenta el diseño y la construcción de Airflow Don.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Airflow Don