Los Cedros estudia cuándo su lidar está viendo una rueda propia
Los Cedros construye un coche educativo de 2026 con lidar, cámara y Pico 2. Sus registros muestran cómo los ecos de ruedas y soportes pueden bloquear una maniobra.
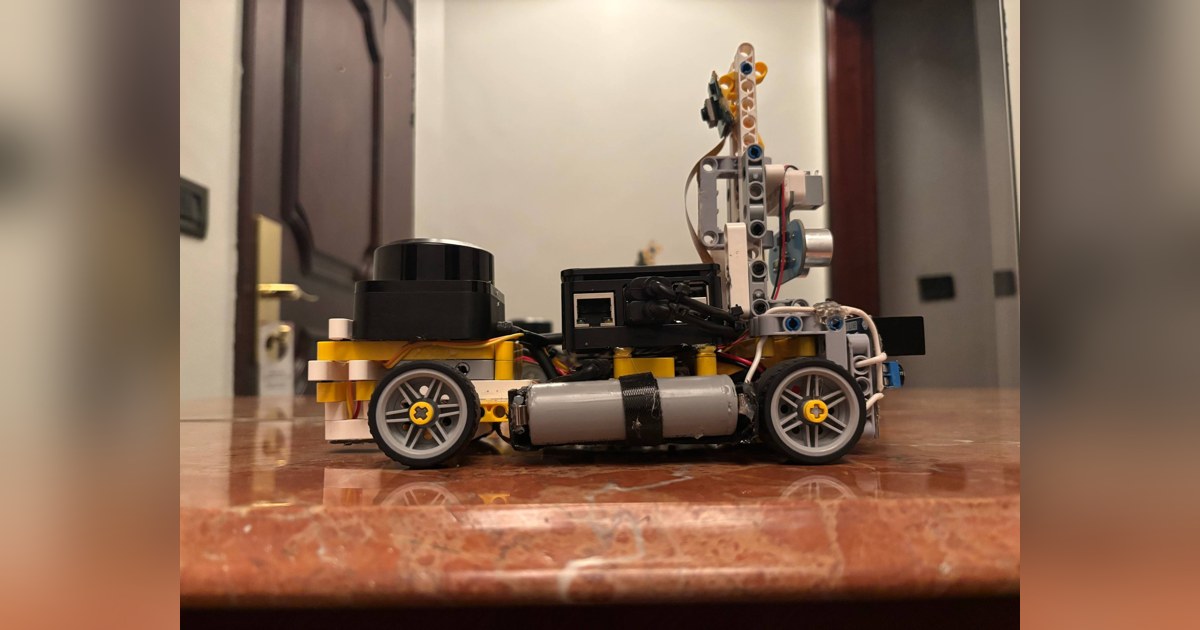
El coche educativo de Los Cedros puede detectar algo muy cercano que pertenece al propio coche. Cuando una rueda entra en el barrido del lidar o un soporte tapa su parte trasera, el control recibe distancias que pueden parecer obstáculos. Los registros del proyecto de 2026 explican cómo ese problema llegó a interrumpir sus maniobras.
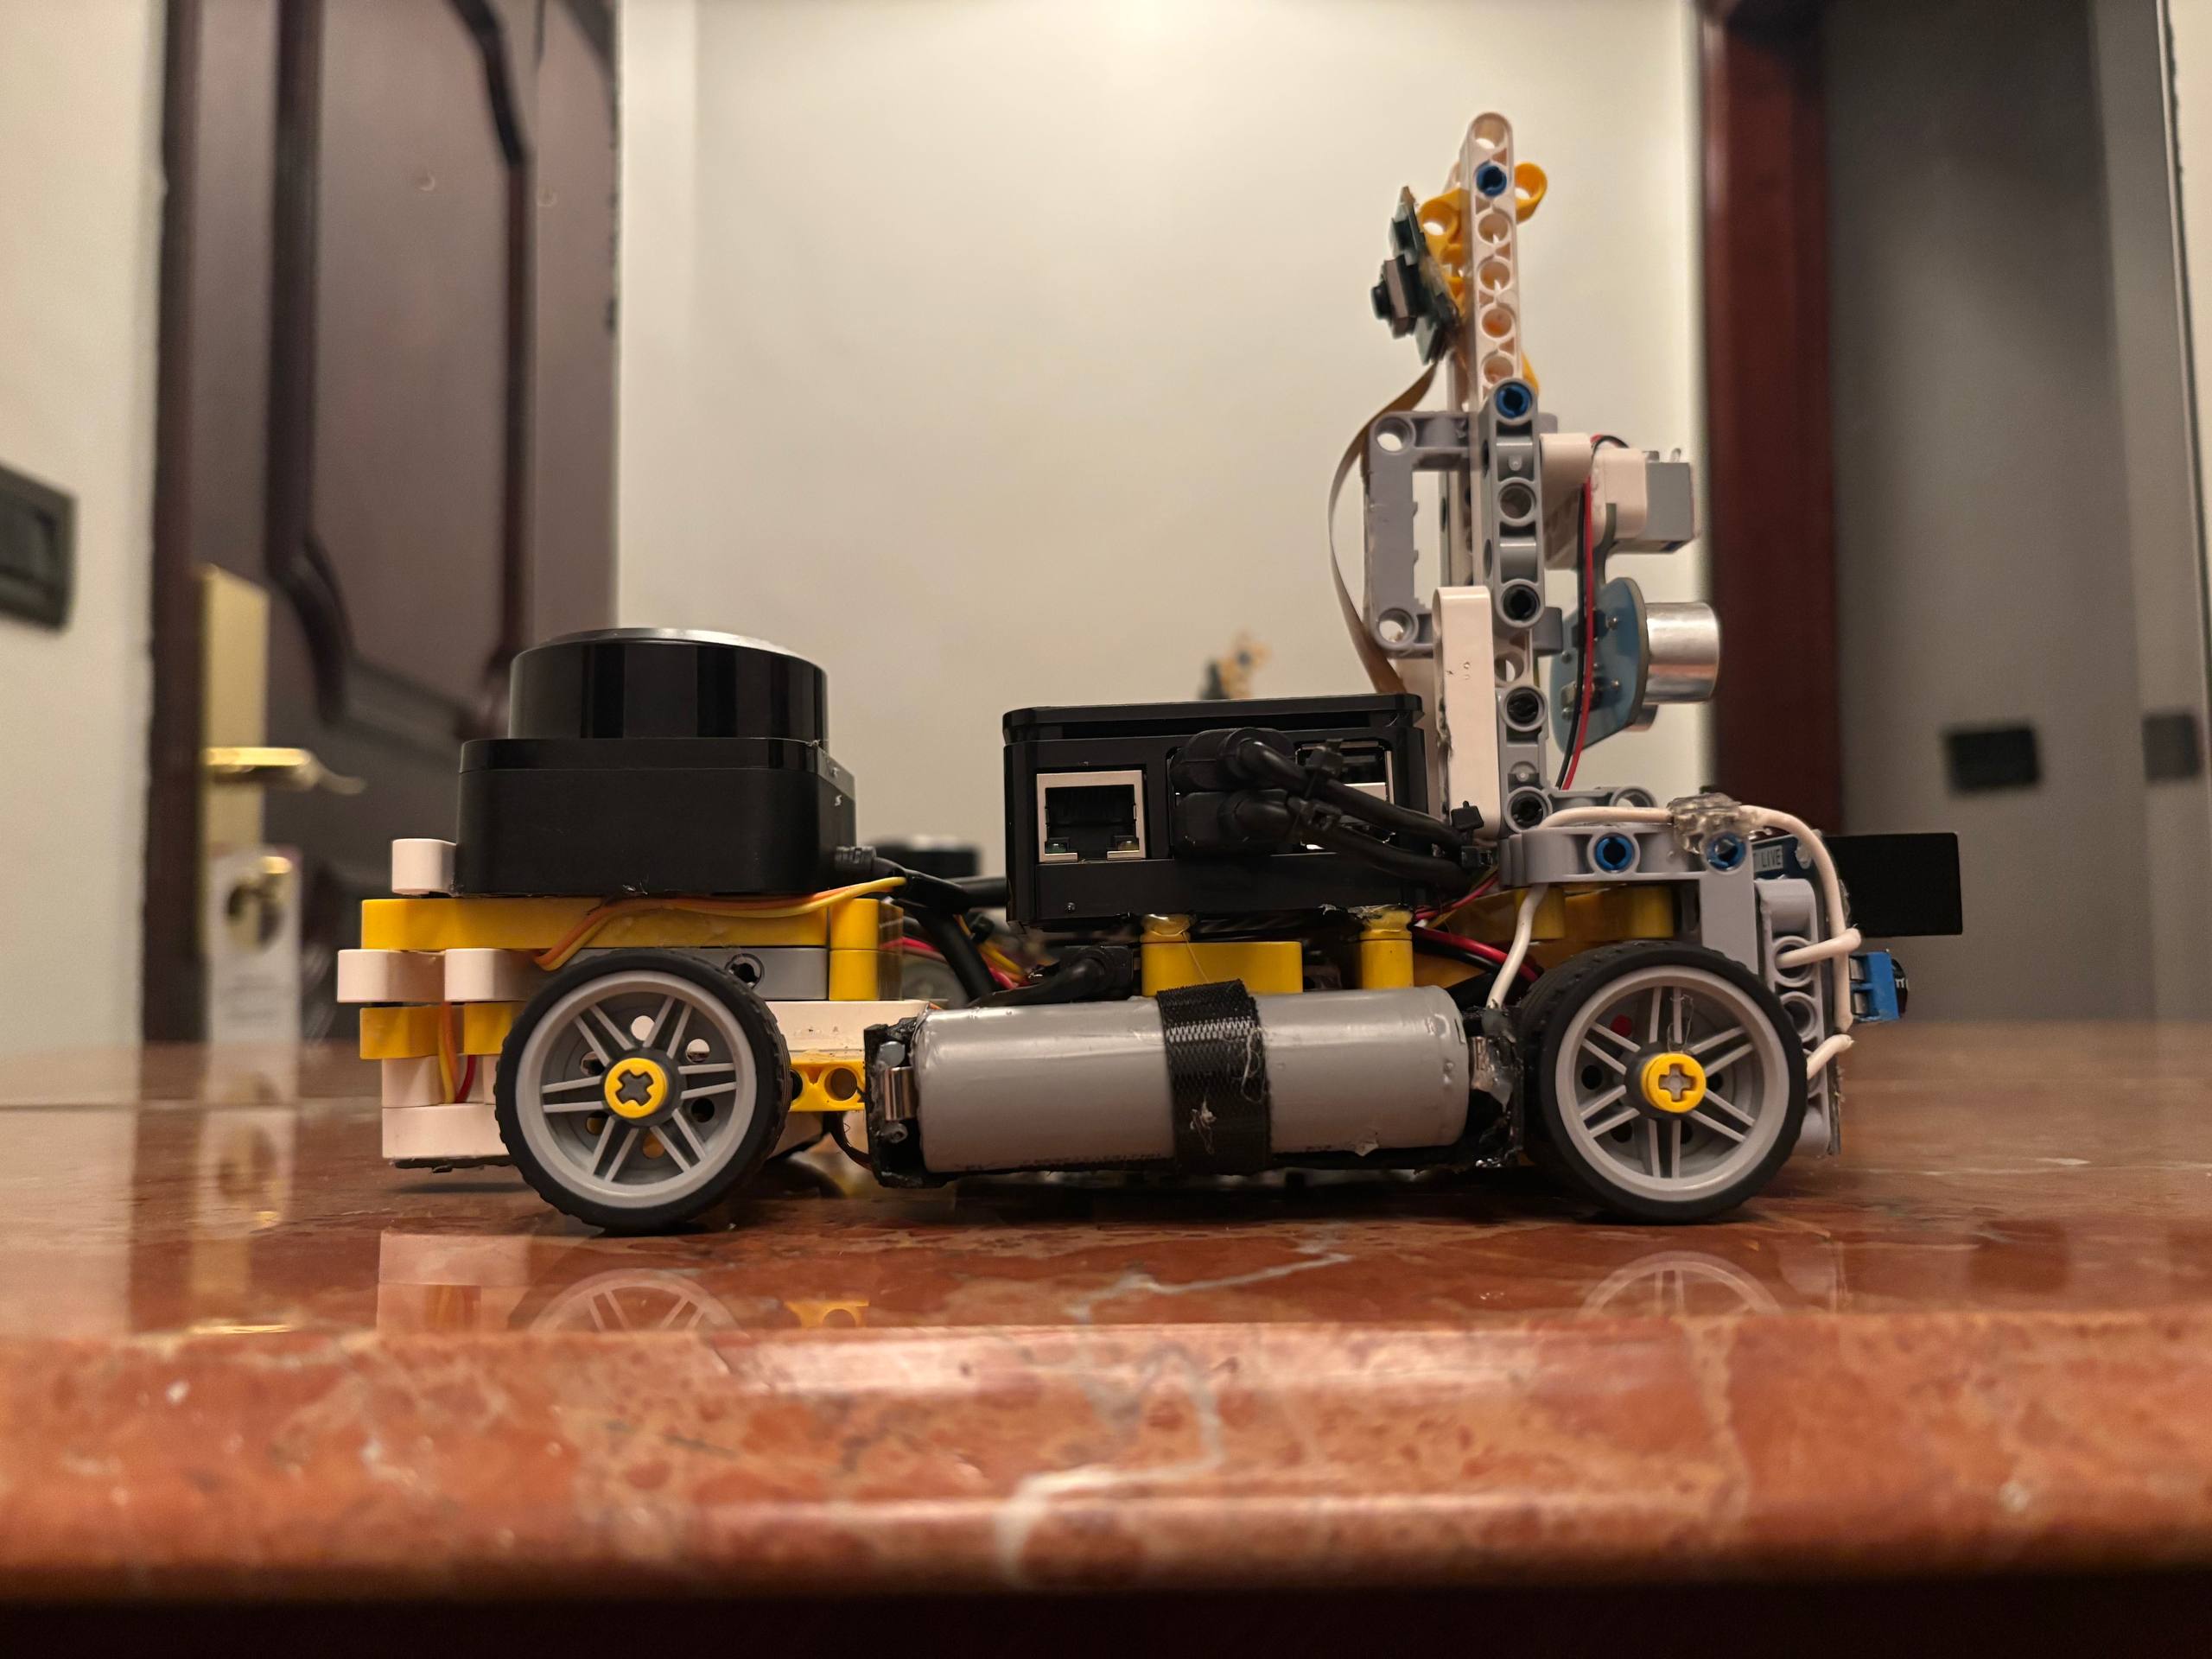
El equipo del Colegio Los Cedros de Valera, Venezuela, publica fotografías del montaje V5, con lidar adelantado, cámara en un mástil trasero y electrónica distribuida entre Raspberry Pi 5 y Pico 2.
Una rueda también devuelve una distancia
Con la dirección girada, una rueda delantera puede invadir el plano que explora el sensor. El historial de cambios describe ensayos donde ese eco impedía avanzar en la maniobra de salida del aparcamiento: el programa interpretaba un obstáculo a pocos centímetros.
Para estudiar su origen, el equipo compara cómo cambia la lectura al variar la orientación. Una pared y una pieza que permanece casi a la misma distancia del lidar presentan comportamientos diferentes. La dirección de las ruedas también puede modificar el radio del eco entre ensayos.
Esa observación ayuda a construir filtros, pero necesita la geometría del vehículo. Descartar sin más todas las distancias cortas quitaría también información sobre objetos reales próximos. El sector frontal y los laterales no tienen la misma cantidad de chasis delante del sensor.
La parte trasera conserva una zona tapada
El soporte de cámara y el del ultrasonido generan otro tipo de interferencia: una zona trasera que el lidar no puede explorar libremente. Sus propios ecos pueden alternar con resultados fuera de rango y provocar decisiones inconsistentes.
Los Cedros coloca un HC-SR04 mirando hacia atrás para obtener una medida en esa región. No es equivalente a recuperar un barrido completo. El ultrasonido proporciona una distancia dentro de su cono, mientras el lidar describe puntos en otras direcciones; extrapolar una pared trasera desde esos puntos no produce necesariamente la misma lectura.
El registro de banco del 6 de septiembre señala esa diferencia y revisa dimensiones, posición de sensores y espacio de aparcamiento. También muestra que girar las ruedas modifica la anchura que ocupa el coche durante una maniobra.
Adelantar la percepción cambia el reparto
El montaje documentado sitúa el lidar bajo y hacia delante. La cámara se instala atrás, elevada para mirar por encima del conjunto, y el sensor de color observa el suelo antes del eje delantero. Cada postura ofrece una referencia distinta de las paredes, los pilares y las marcas de pista.
La revisión V5 añade un acelerador Hailo-8 sobre la Pi y baja la Pico 2 al piso del chasis para liberar espacio. Esa reorganización también acorta algunas conexiones hacia los actuadores. Las fotografías permiten comprobar la placa montada y el recorrido de los componentes.
Las medidas necesitan pertenecer a la misma revisión
Los archivos conservan dimensiones y máscaras de distintas etapas. El historial reconoce constantes pendientes de unificación y correcciones que todavía requieren validación en pista. Combinar una silueta antigua con una posición de lidar posterior puede alterar el cálculo de holgura incluso cuando el robot está parado.
El valor educativo del proyecto está en mostrar cómo una medición plausible puede describir la pieza equivocada. Los Cedros ofrece un vehículo construido en 2026 y registros concretos para estudiar esas situaciones, con límites visibles en cobertura y coherencia entre versiones.
Fuentes
- Documentación y fotografías del vehículo de Los Cedros
- Historial de cambios con estudios de ecos y calibración
- Registro de mediciones de banco del 6 de septiembre de 2026
Imagen: Fotografía publicada por Team Los Cedros, Valera de su vehículo educativo Los Cedros V5 Future Engineers 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.