REDCODE ajusta sus ultrasonidos para que no midan el suelo
REDCODE construye un coche educativo para 2026 con micro:bit y piezas LEGO. Su bitácora explica cómo la altura de los ultrasonidos cambió las lecturas de pared.
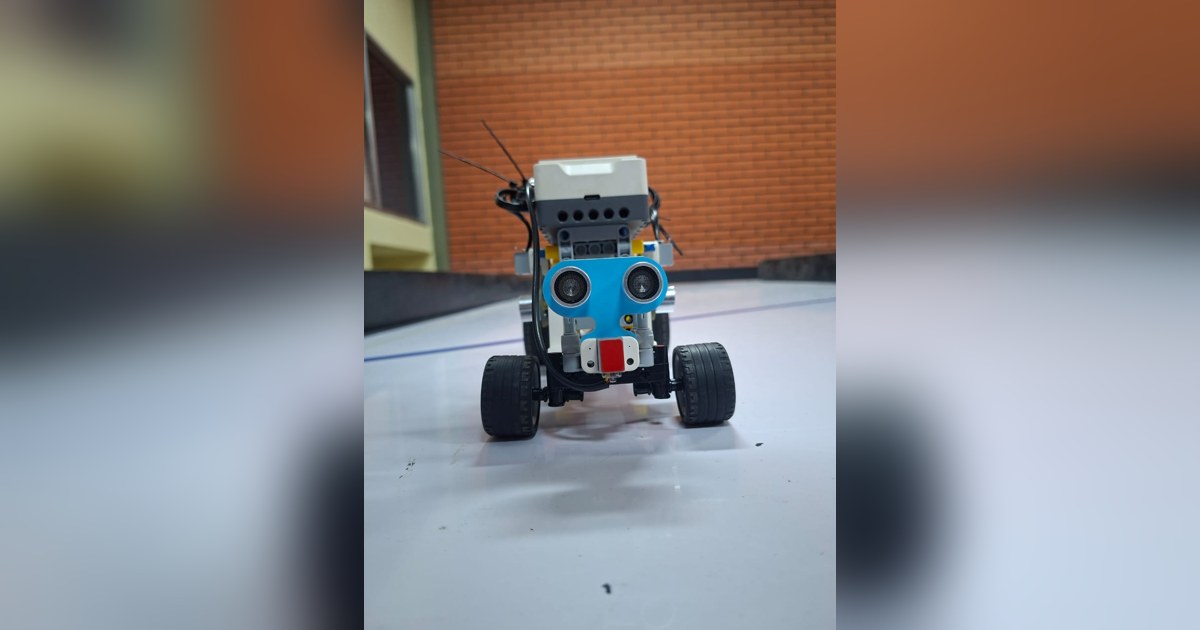
REDCODE es un coche educativo construido por estudiantes del Liceo Los Robles, en Venezuela, para la temporada 2026. Su documentación reúne una estructura LEGO, una micro:bit y tres sensores ultrasónicos. El proceso de montaje muestra que una lectura errónea puede empezar en la posición del sensor, antes de llegar al programa.
Las fotografías del vehículo acompañan una bitácora de ocho etapas. El equipo describe pruebas de dirección, distribución del cableado y navegación entre paredes, con cambios físicos y ajustes del controlador.
El eco que venía de la superficie de la pista
Durante la calibración inicial, los sensores producían distancias que no correspondían a las paredes esperadas. La bitácora de REDCODE atribuye el problema a su cercanía al suelo.
El equipo elevó los soportes y añadió una ligera inclinación. Esa intervención modifica las superficies que pueden devolver un eco al receptor. Ajustar después los parámetros del programa sobre una referencia mejor orientada tiene más sentido que intentar corregir únicamente los números recibidos.
El sensor frontal mira hacia la zona que el coche tiene por delante. Los otros dos aportan referencias de las paredes laterales. Esa distribución ofrece observaciones en tres direcciones; no equivale a una exploración continua de todo el entorno.
La holgura también altera las correcciones
La primera fase mecánica distribuyó el controlador y la expansión en la zona central del chasis. Después se añadieron apoyos de vigas para reducir el juego del eje delantero.
Si el mecanismo tiene holgura, una orden pequeña al servo puede no producir inmediatamente el mismo cambio en las ruedas. El ajuste de dirección depende, por tanto, tanto de los apoyos y enlaces como de los valores elegidos en el programa.
REDCODE utiliza tracción trasera y dirección delantera. Su estructura modular permite variar la posición de los sensores y reforzar una unión sin fabricar otro chasis. El cableado también se organiza para que no alcance las ruedas durante el movimiento.
Comparar los dos lados para corregir el rumbo
El esquema de navegación utiliza la diferencia entre las distancias laterales como error de centrado. Cuando una referencia queda más próxima que la otra, el controlador modifica la dirección para corregir el desplazamiento.
La documentación llama PID a este control, aunque la fórmula publicada muestra una parte proporcional y otra derivativa. No incluye en esa expresión un término integral. La bitácora explica además que el equipo redujo la brusquedad de las primeras respuestas mediante ajustes de la ganancia proporcional.
El sensor frontal añade una condición de aproximación: cuando la distancia cae por debajo del umbral elegido, el programa reduce la potencia de tracción. El propósito es dar margen a la maniobra de giro, en lugar de mantener la misma orden de avance hasta alcanzar la pared.
Qué permiten concluir las pruebas descritas
La bitácora relata filtrado de fluctuaciones, recorridos en pista y ajustes de velocidad y dirección. No acompaña esos resultados con registros numéricos que permitan comparar consumo, velocidad o repetibilidad entre versiones.
También conviene separar detección de distancia e identificación visual. Los ultrasonidos pueden aportar proximidad, pero los tres dispositivos descritos no identifican por sí solos el color de un obstáculo.
REDCODE resulta útil como proyecto de aula para estudiar montaje, ecos y correcciones de trayectoria. Su mayor aportación documental está en conectar un problema observado con un cambio de soporte o de control; las afirmaciones generales de autonomía completa requieren pruebas más detalladas para medir su alcance.
Fuentes
- Construcción y arquitectura del vehículo REDCODE 2026 [es]
- Bitácora de ensamblaje, lecturas y pruebas en pista [es]
Imagen: Fotografía publicada por Equipo REDCODE, Liceo Los Robles de su vehículo educativo REDCODE 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.