
Archivo
Inteligencia artificial y robótica: página 5
Archivo de inteligencia artificial y robótica en robotica.es, página 5 de 6. Noticias y análisis publicados en español.
Página 5 de 6 · 140 artículos
Artículos de la página 5
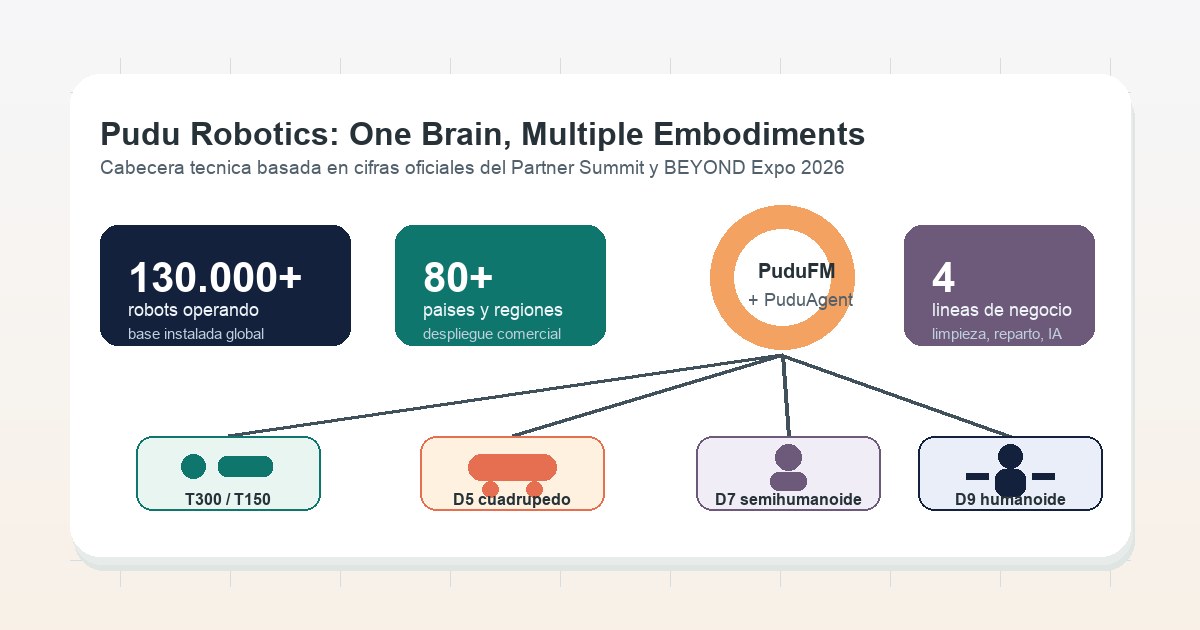
Pudu usa 130.000 robots como palanca para la IA física
Pudu Robotics presenta en BEYOND Expo su estrategia de IA física: 130.000 robots desplegados, PuduFM y una arquitectura para varios cuerpos.
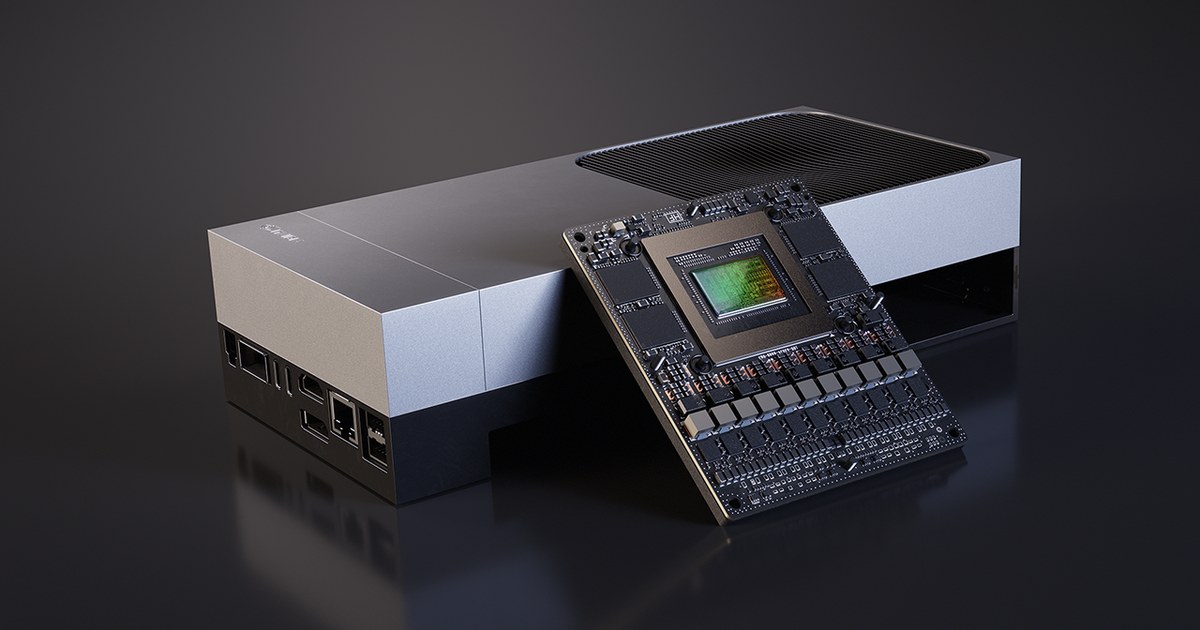
NVIDIA abre GR00T N1.6 y Cosmos para acelerar la IA física
NVIDIA libera nuevos modelos Cosmos y GR00T N1.6, integra Isaac con LeRobot y refuerza Jetson Thor como base de inferencia para robots humanoides.
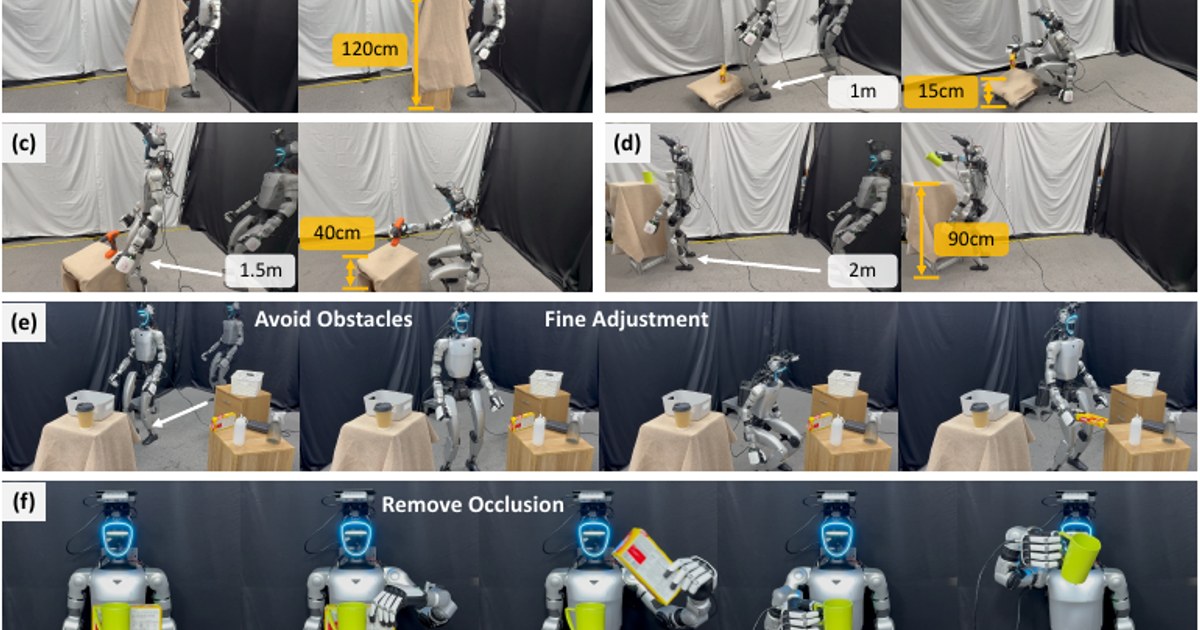
Active Spatial Brain apunta a humanoides que manipulan en 3D
Un paper en arXiv propone dividir la manipulación de cuerpo completo en percepción espacial activa y generación de acciones generalizables.
SAE WCX pone seguridad y gobierno en el centro de la IA física
Un white paper de SAE WCX 2026 desplaza la conversación sobre IA física desde la demo hacia seguridad, confianza y despliegue real.
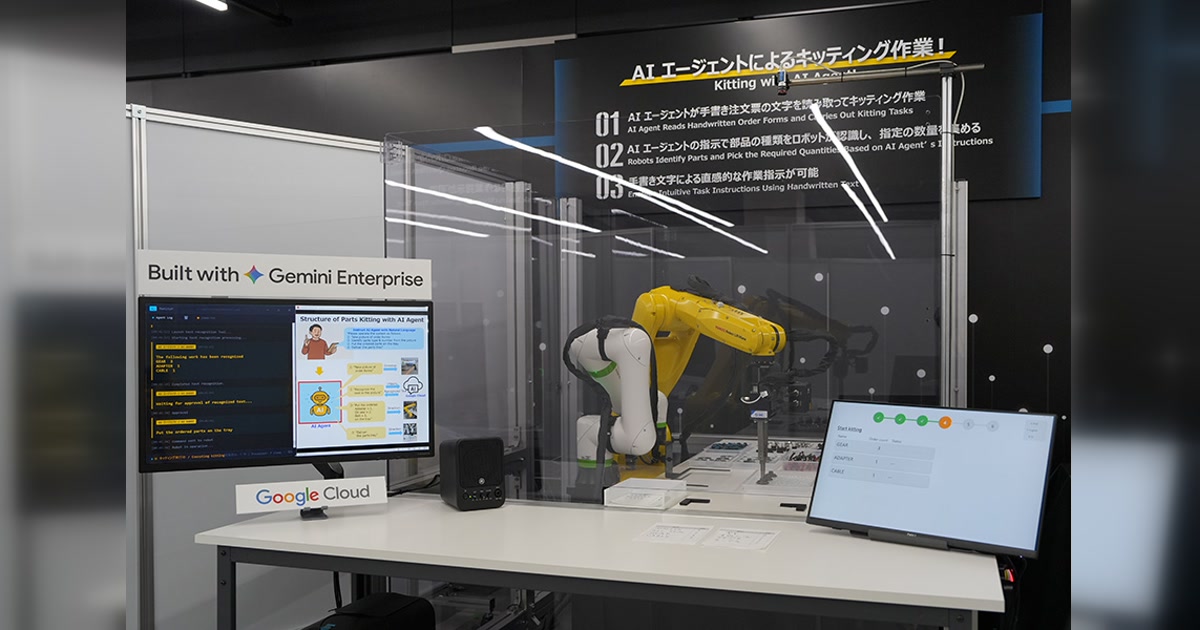
FANUC conecta Gemini con sus robots: la IA física baja a la célula industrial
FANUC y Google llevan Gemini, Intrinsic y Flowstate a robots industriales, con más de 1.000 unidades ya enviadas para aplicaciones de IA física.
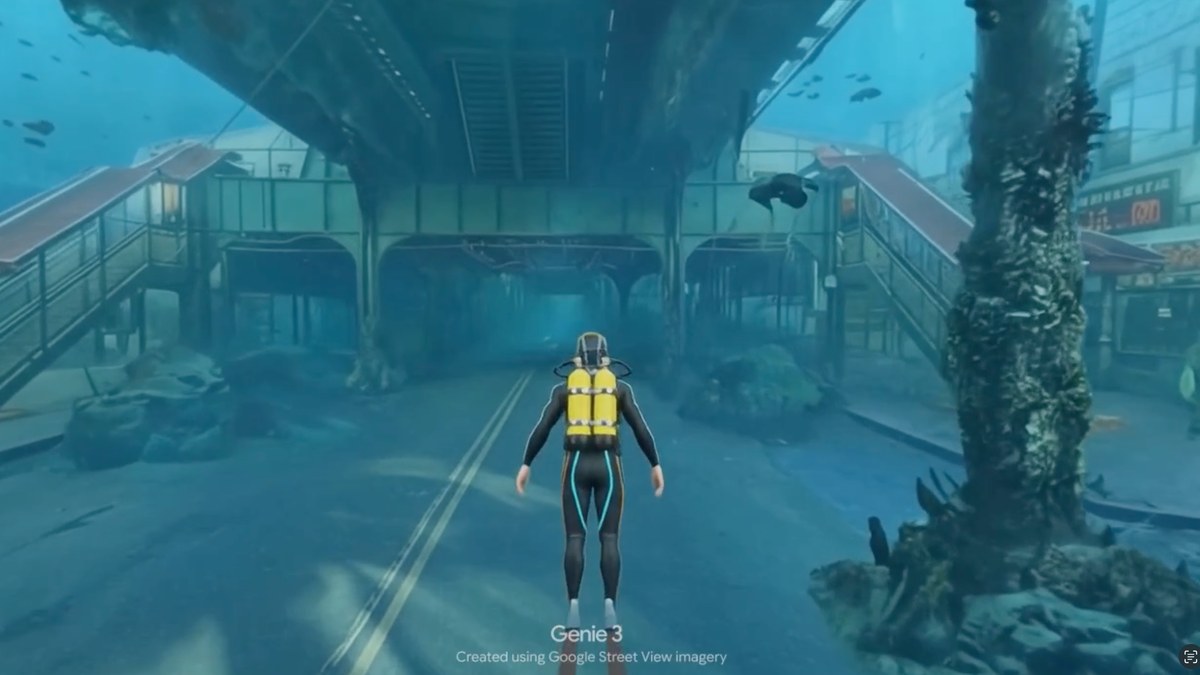
Google conecta Genie con Street View: simuladores de calles reales para entrenar robots y agentes
DeepMind integra Street View en Genie para crear entornos interactivos basados en lugares reales, con potencial para robótica y conducción autónoma.
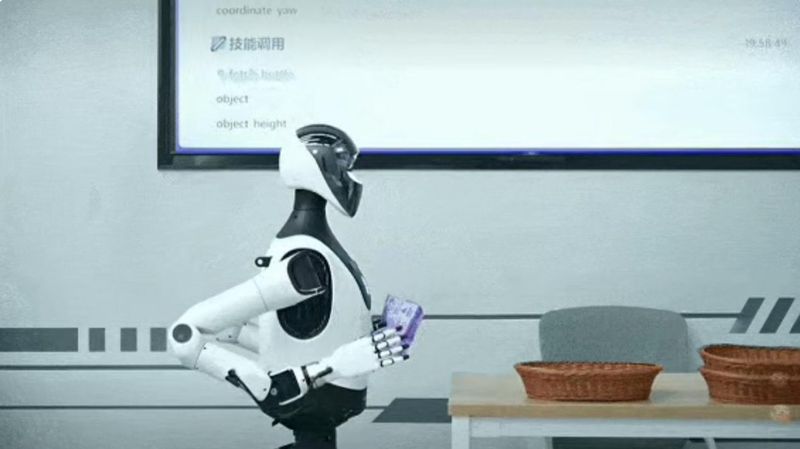
X-Humanoid presenta Wise KaiWu Agent: memoria espacial para que los robots no vivan solo del último frame
Wise KaiWu Agent combina memoria espacial dinámica, perfiles de usuario y control táctil para llevar los agentes de IA al trabajo físico con robots reales.
DEEPX y Ultralytics llevan YOLO al edge: un atajo para poner visión artificial dentro de robots reales
DEEPX se integra con Ultralytics para que los modelos YOLO puedan desplegarse en NPUs de bajo consumo con formato deepx y menos fricción técnica.
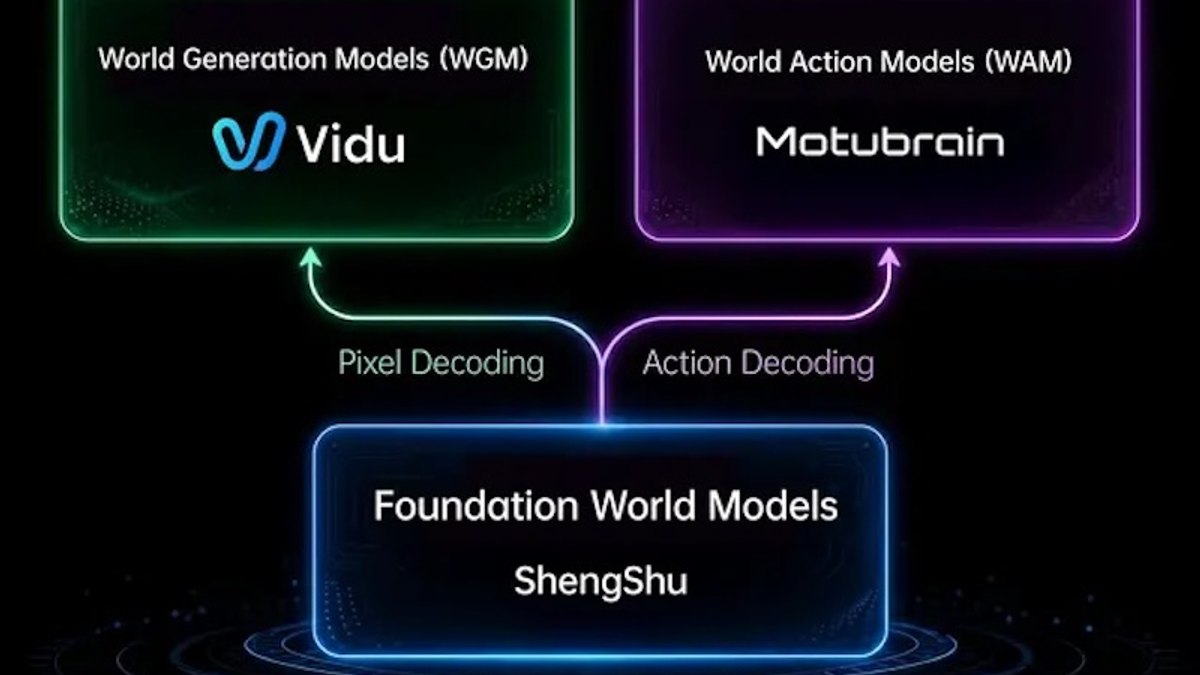
ShengShu presenta Motubrain: un modelo de acción mundial para entrenar robots más allá de tareas aisladas
Motubrain combina vídeo, lenguaje y acción en un único modelo para que los robots aprendan secuencias completas y generalicen entre cuerpos distintos.
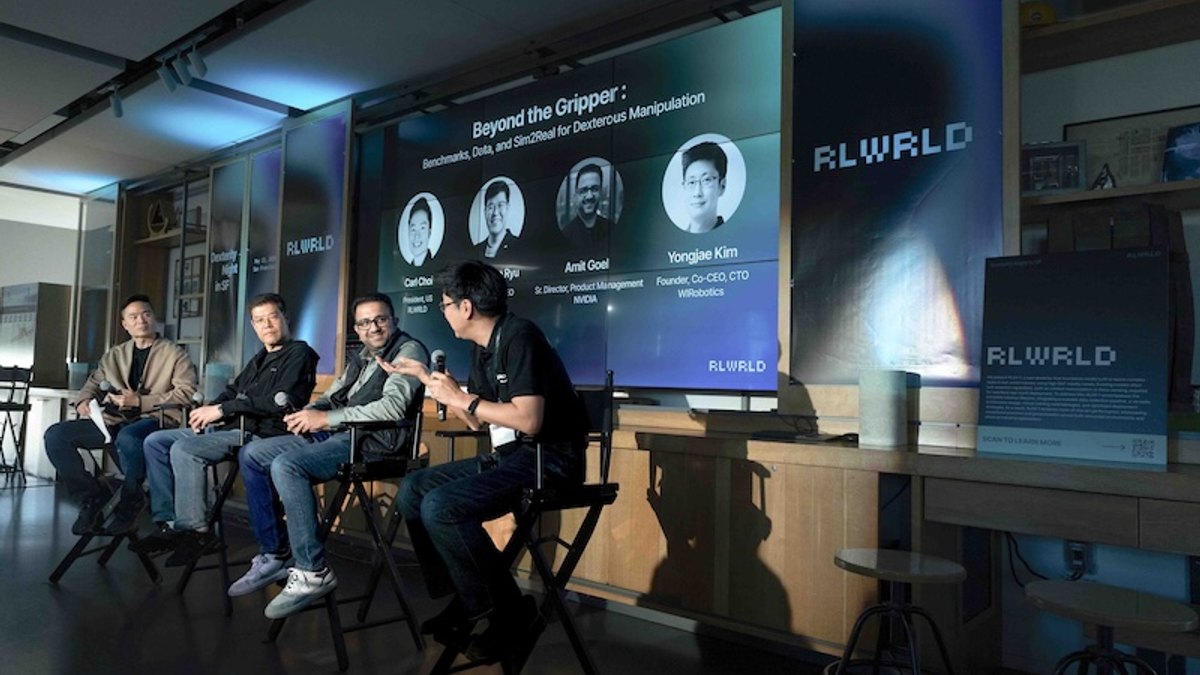
RLWRLD presenta RLDX-1: un modelo fundacional centrado en la destreza de las manos robóticas
RLDX-1 apunta al cuello de botella de los humanoides: manipular, verter y usar herramientas con contacto físico real, no solo moverse o conversar.
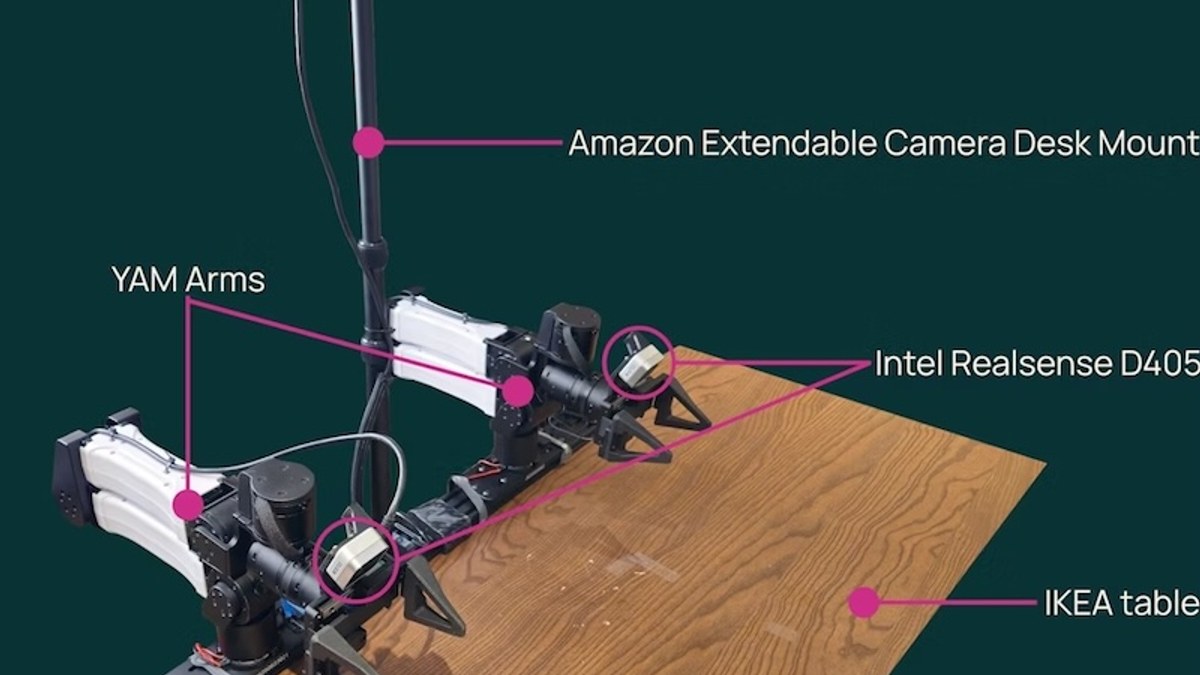
Ai2 libera MolmoAct 2: un modelo abierto para que los robots manipulen mejor fuera del laboratorio
MolmoAct 2 combina razonamiento 3D, datos bimanuales abiertos y control más rápido para tareas robóticas reales como laboratorio, mesa y manipulación.
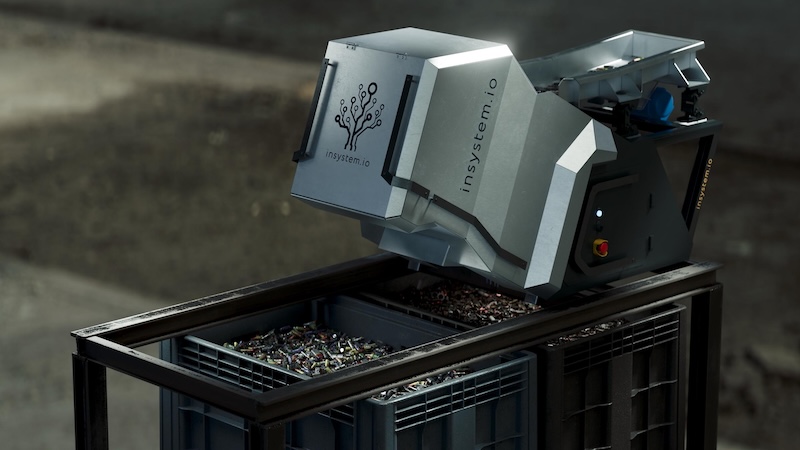
inSystem Gravity Sorter: IA en caída libre para sacar baterías de la basura
inSystem.io presenta Gravity Sorter, un sistema de clasificación con IA que detecta baterías en residuos municipales en caída libre y promete hasta 50 piezas por segundo.
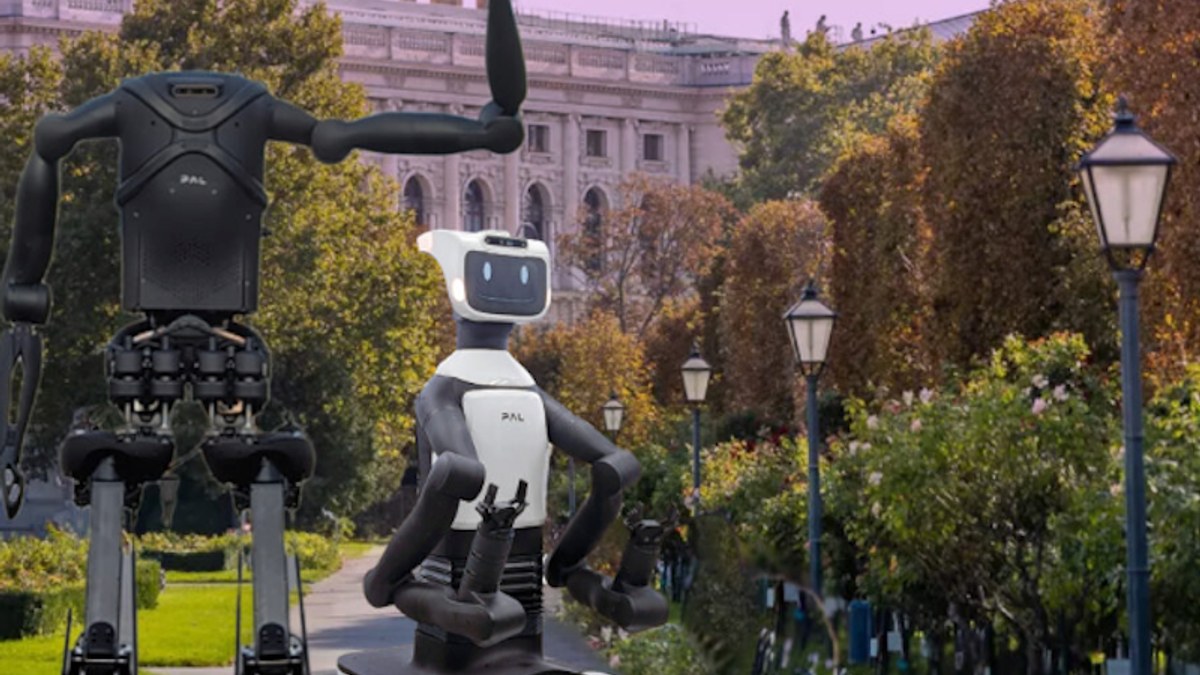
PAL Robotics llevará a ICRA 2026 un nuevo robot de manipulación: menos demo pasiva y más interacción real
PAL Robotics presentará en ICRA 2026 una nueva plataforma de manipulación y demos interactivas con TIAGo Pro y Kangaroo.
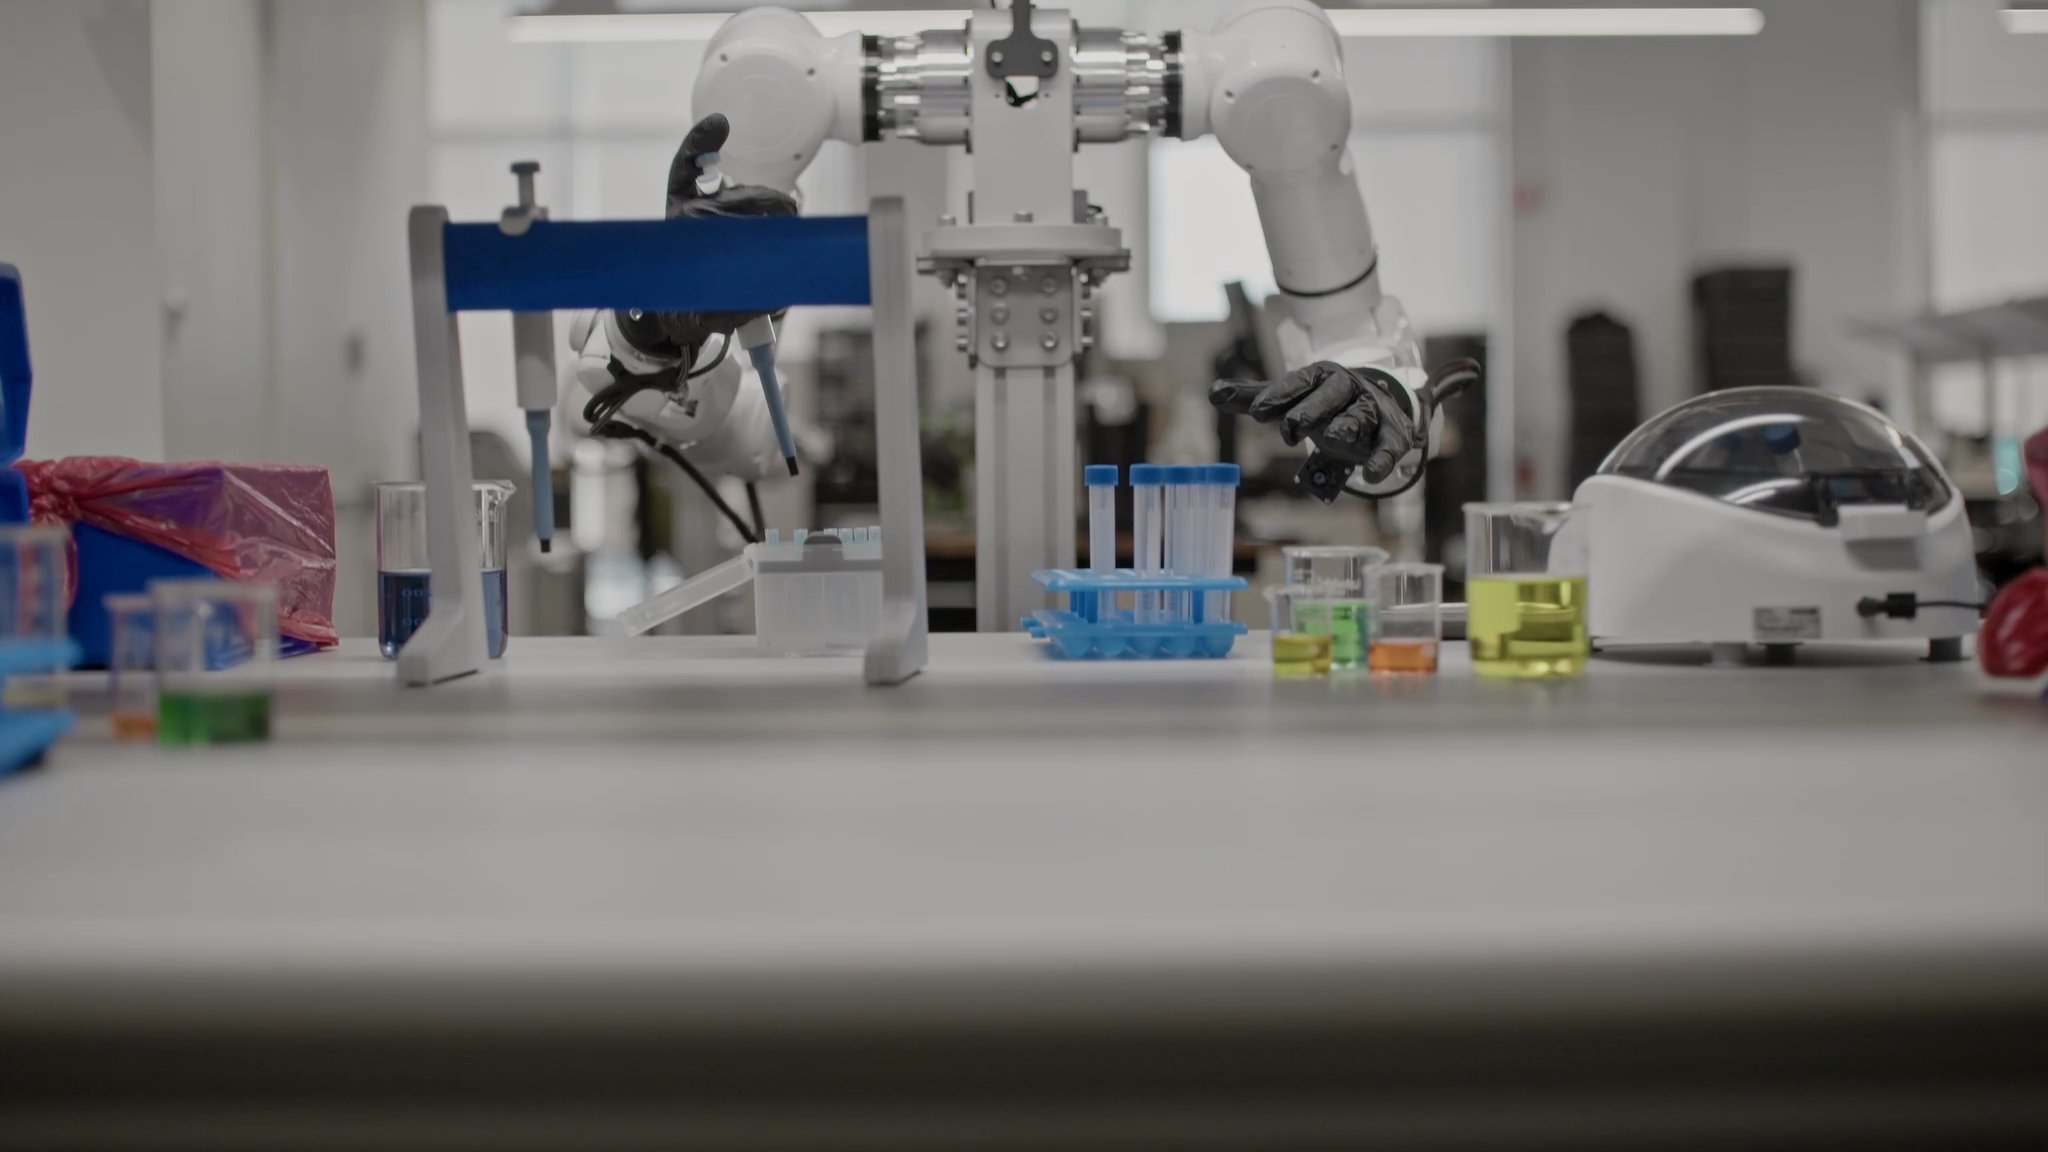
Genesis AI presenta GENE-26.5: una mano robótica y un modelo para atacar el problema difícil de la manipulación
Genesis AI muestra GENE-26.5, un sistema de IA, mano diestra y datos humanos para tareas largas como cocinar, pipetear o cablear.
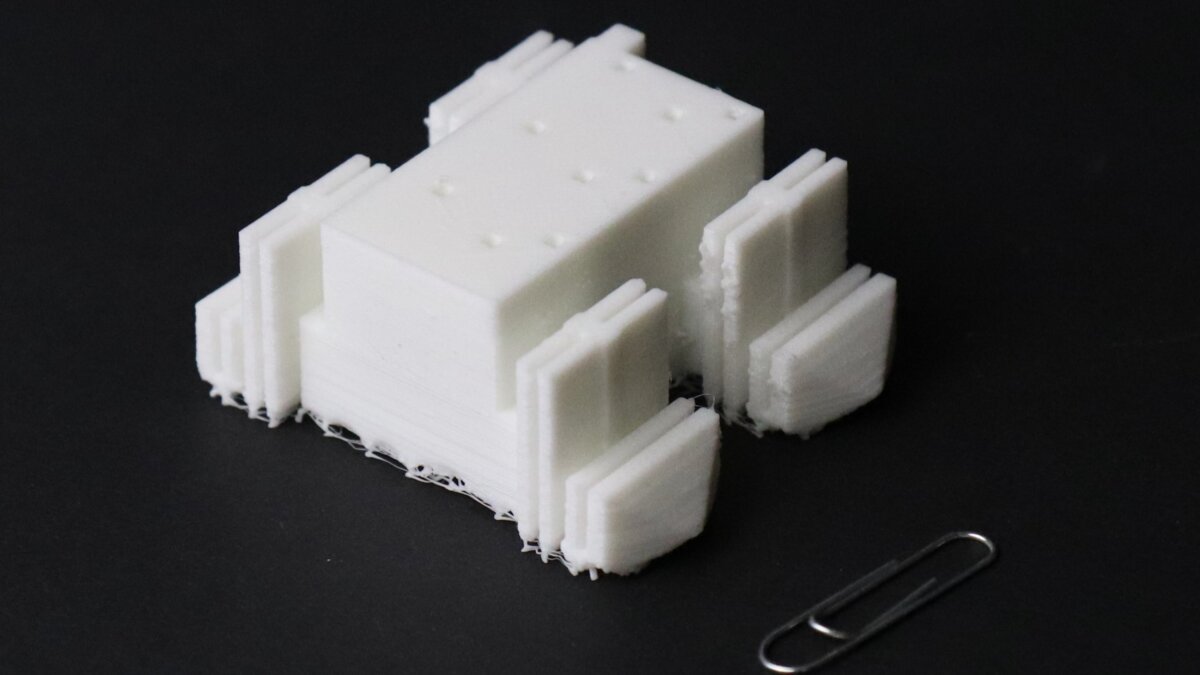
La Universidad de Edimburgo imprime robots blandos que salen andando de una máquina de 400 libras
Edimburgo presenta Flex Printer, una impresora 3D abierta y barata capaz de fabricar robots blandos neumáticos en una sola pieza.
ATEC2026 quiere ser un test de Turing para robots: del simulador al mundo real sin red
ATEC2026 evaluará locomoción, manipulación y adaptación en robots con brazos fuera del laboratorio, con fases en Pittsburgh, Shanghái y Hong Kong.
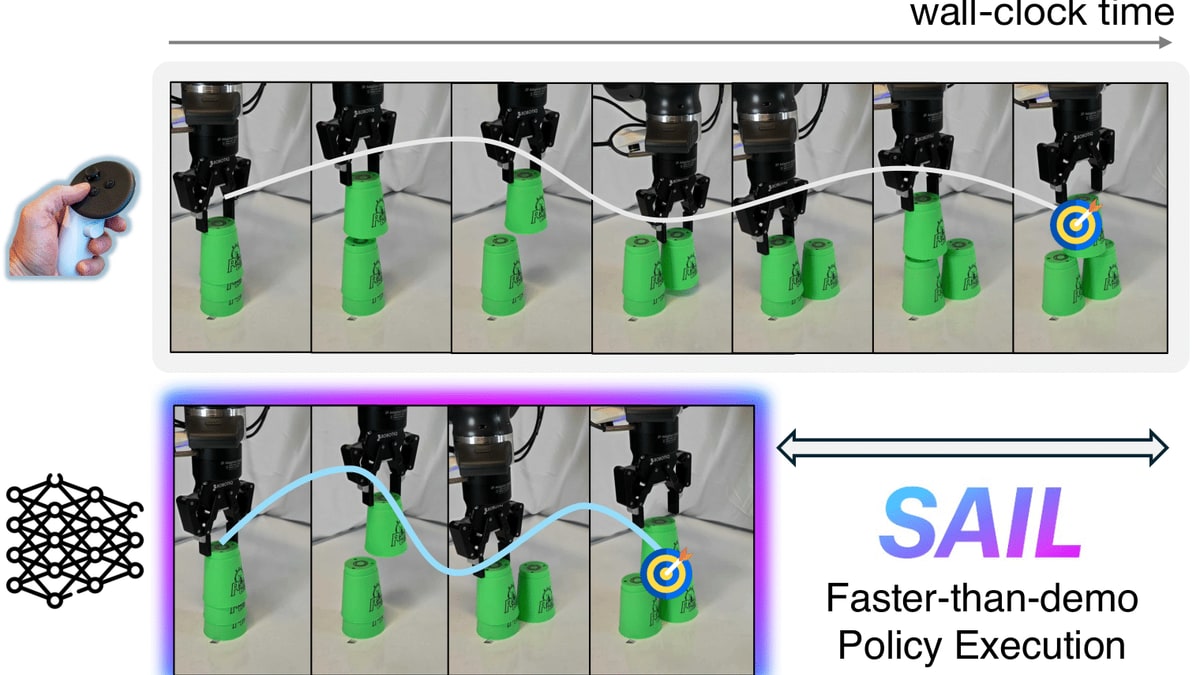
Georgia Tech acelera el aprendizaje por imitación: SAIL permite a robots trabajar hasta 3,2 veces más rápido
SAIL, de Georgia Tech, rompe el límite de velocidad de las demostraciones humanas en robots que aprenden tareas por imitación.
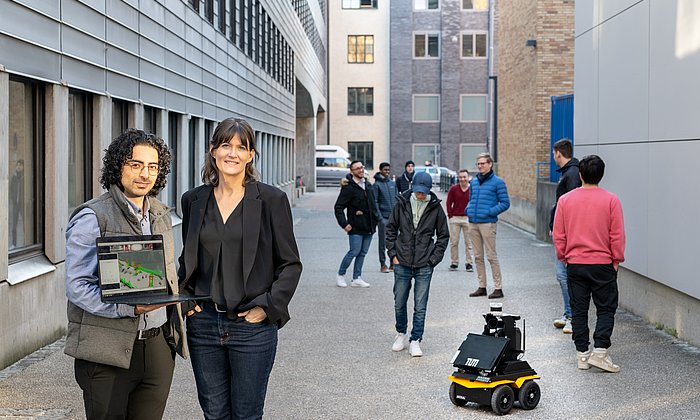
TUM enseña a un robot a buscar objetos perdidos usando lenguaje, mapas y sentido común espacial
La Universidad Técnica de Múnich presenta un robot que combina visión, mapas 3D y modelos de lenguaje para localizar objetos de forma más eficiente.
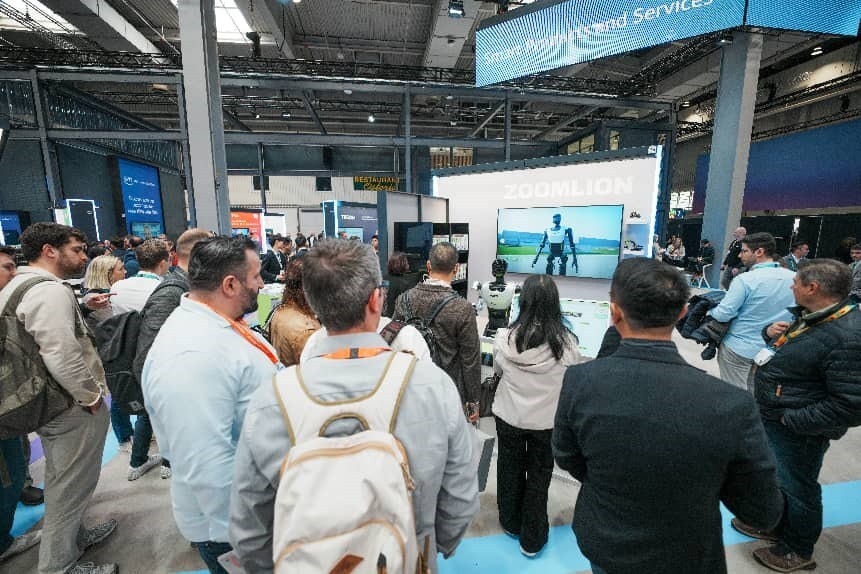
Zoomlion enseña Robot Ops en Hannover: una plataforma para llevar la IA física a la fábrica
Robot Ops combina datos, software y agentes para entrenar, orquestar y desplegar robots industriales y humanoides en escenarios reales.
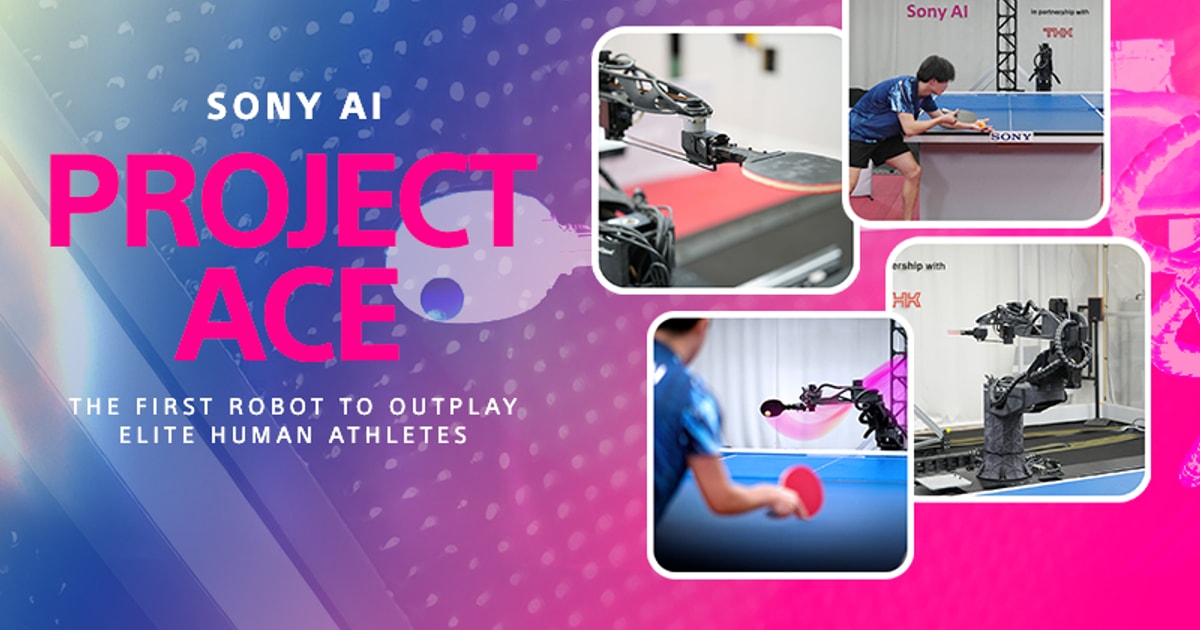
Sony AI publica Ace en Nature: un robot que ya compite con jugadores de élite al tenis de mesa
Ace combina visión de alta velocidad, aprendizaje por refuerzo y hardware preciso para competir contra jugadores expertos de tenis de mesa.
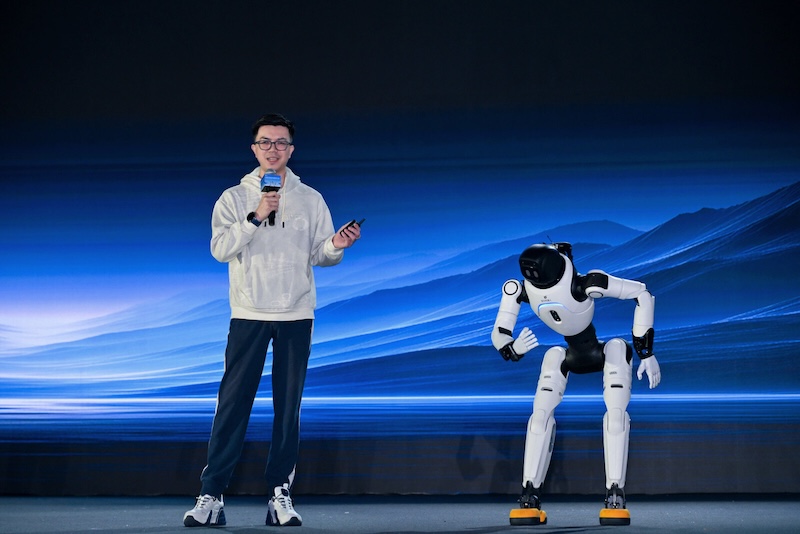
Agibot presenta A3, G2 Air y D2 Max: la robótica china empieza a enseñar cartera, no solo demos
La nueva tanda de robots y modelos de Agibot combina humanoides, manipuladores móviles, cuadrúpedos y una pila de IA física orientada a despliegue.
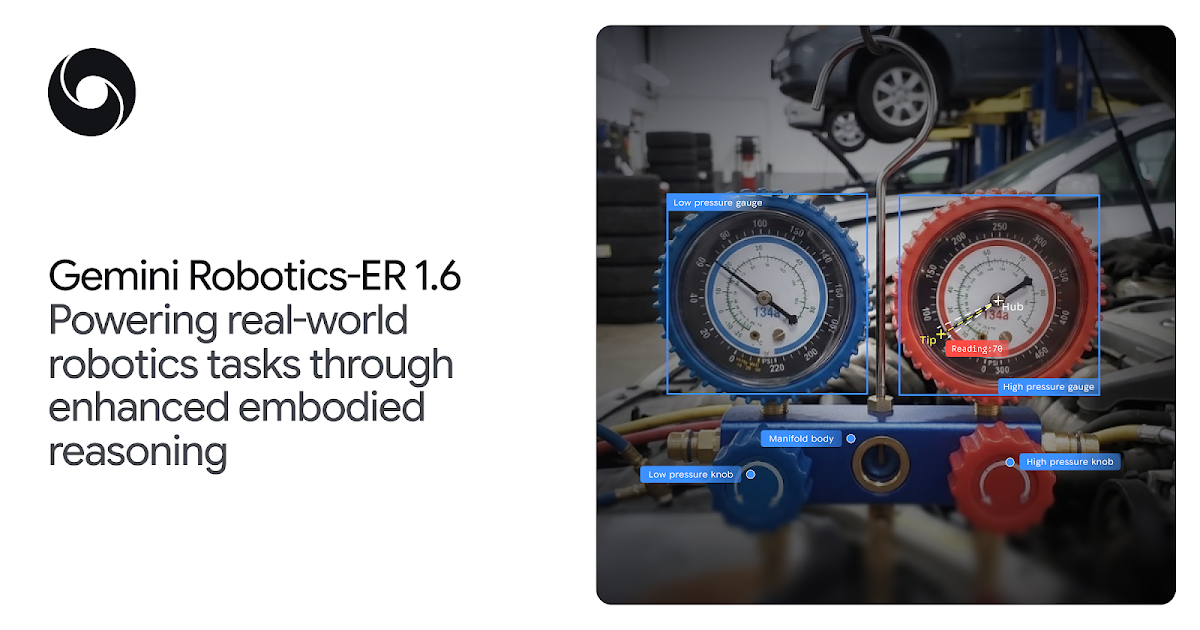
Gemini Robotics-ER 1.6 hace menos ruido y más trabajo: razonamiento espacial, lectura de instrumentos y detección de éxito
Google DeepMind sube la precisión de su modelo para robots con mejor comprensión espacial, multivista y lectura de instrumentación de campo.
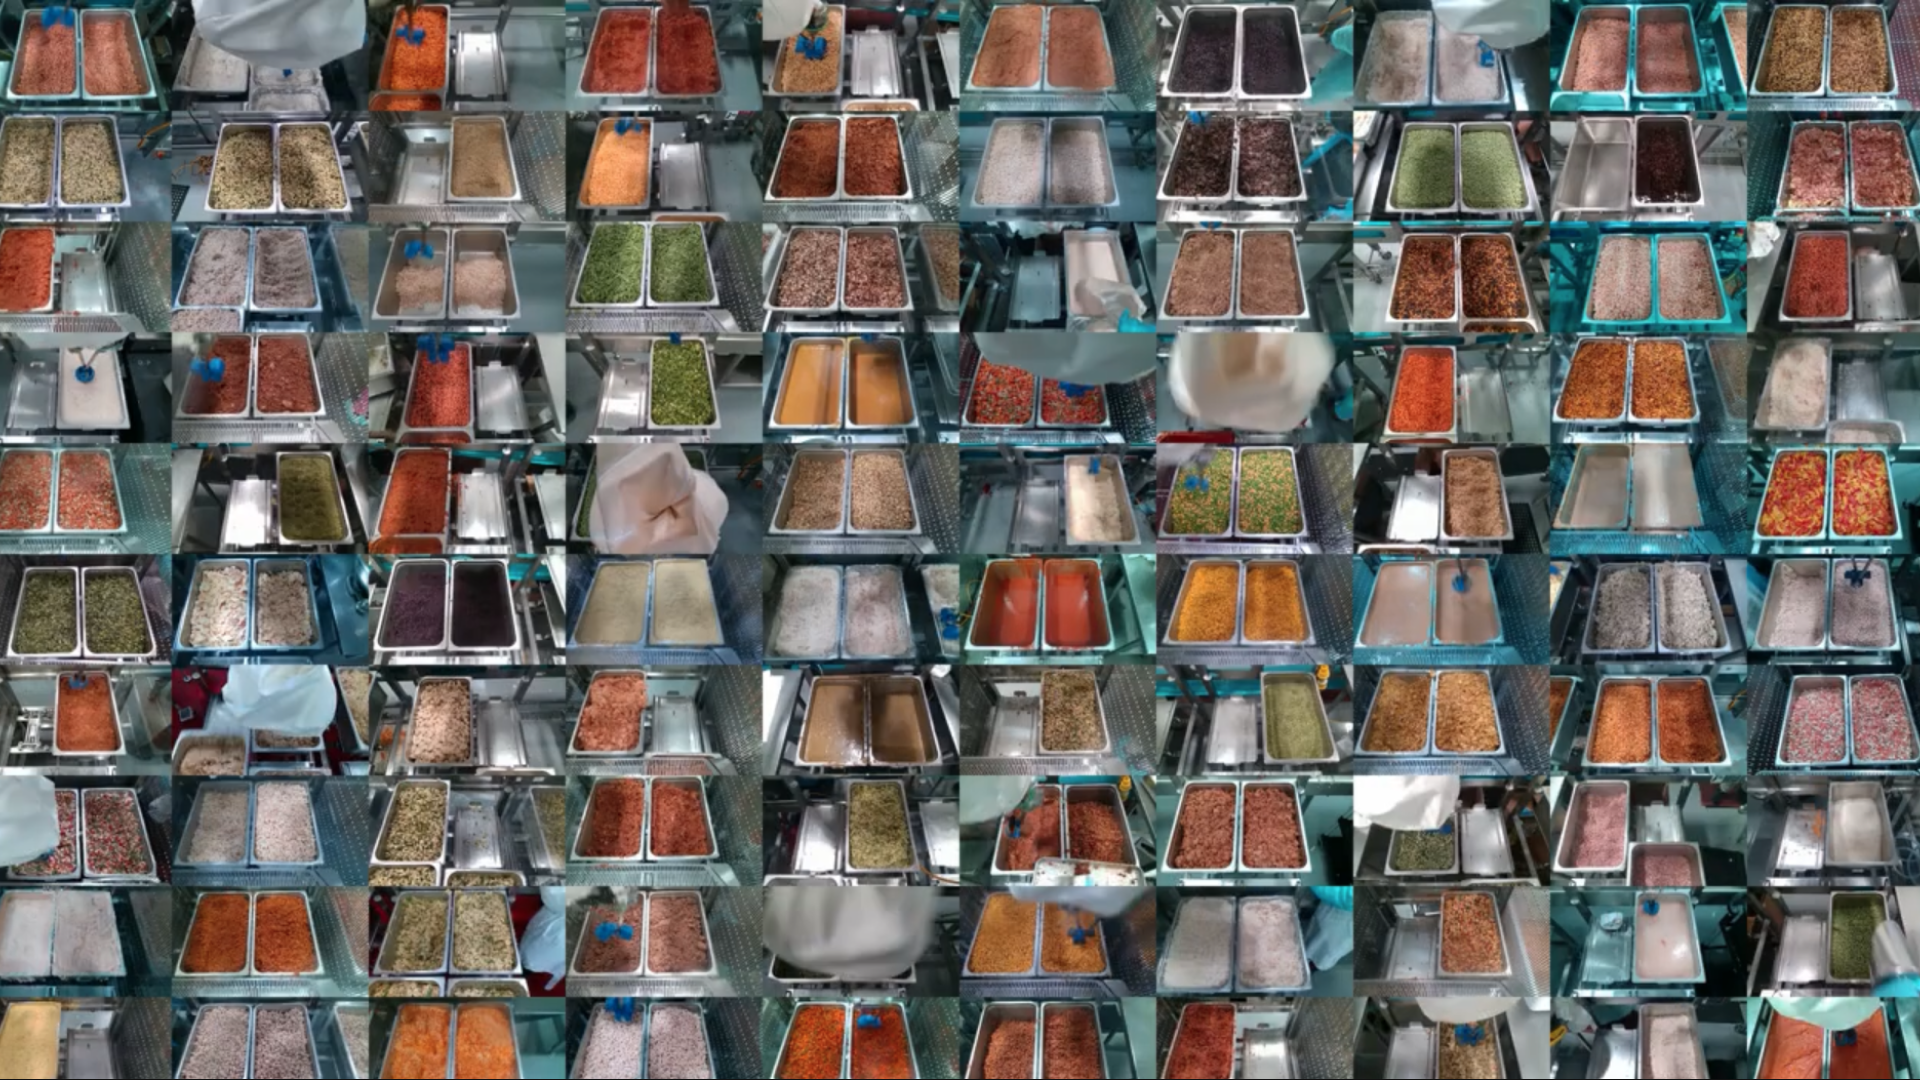
Chef Robotics supera 100 millones de raciones y deja una lección incómoda para la IA física: sin datos reales no hay robot útil
Chef Robotics asegura haber completado 100 millones de raciones en plantas de clientes, una escala que convierte la manipulación de alimentos en uno de los bancos de datos más duros de la IA física.
Physical Intelligence enseña con π0.7 que la generalización útil en robots quizá llegue antes por lenguaje que por magia
La startup Physical Intelligence presenta π0.7, un modelo que combina instrucciones, contexto y subobjetivos visuales para ejecutar tareas no vistas en entrenamiento. La señal fuerte es la recombinación de habilidades, no la demo suelta.