RoboMisk 2611: un coche educativo que tapa su propia electrónica
RoboMisk 2611 combina LEGO, piezas impresas y visión por cámara en un coche de 2025. Su cubierta blanca responde a un problema real de detección de colores.
Una cámara puede encontrar colores relevantes en el propio robot antes de verlos en la pista. RoboMisk 2611 documenta ese problema en su coche educativo de 2025: las placas y conexiones entraban en las detecciones y el equipo añadió una cubierta blanca para reducir esas confusiones.
El vehículo utiliza un chasis propio de LEGO Technic junto a piezas impresas para componentes concretos. Raspberry Pi 4 ejecuta los programas de visión y control. La memoria y las fotografías permiten relacionar esa organización con decisiones de montaje, sin convertir el proyecto en un kit comercial listo para cualquier recorrido.
La cubierta cambia lo que ve la cámara
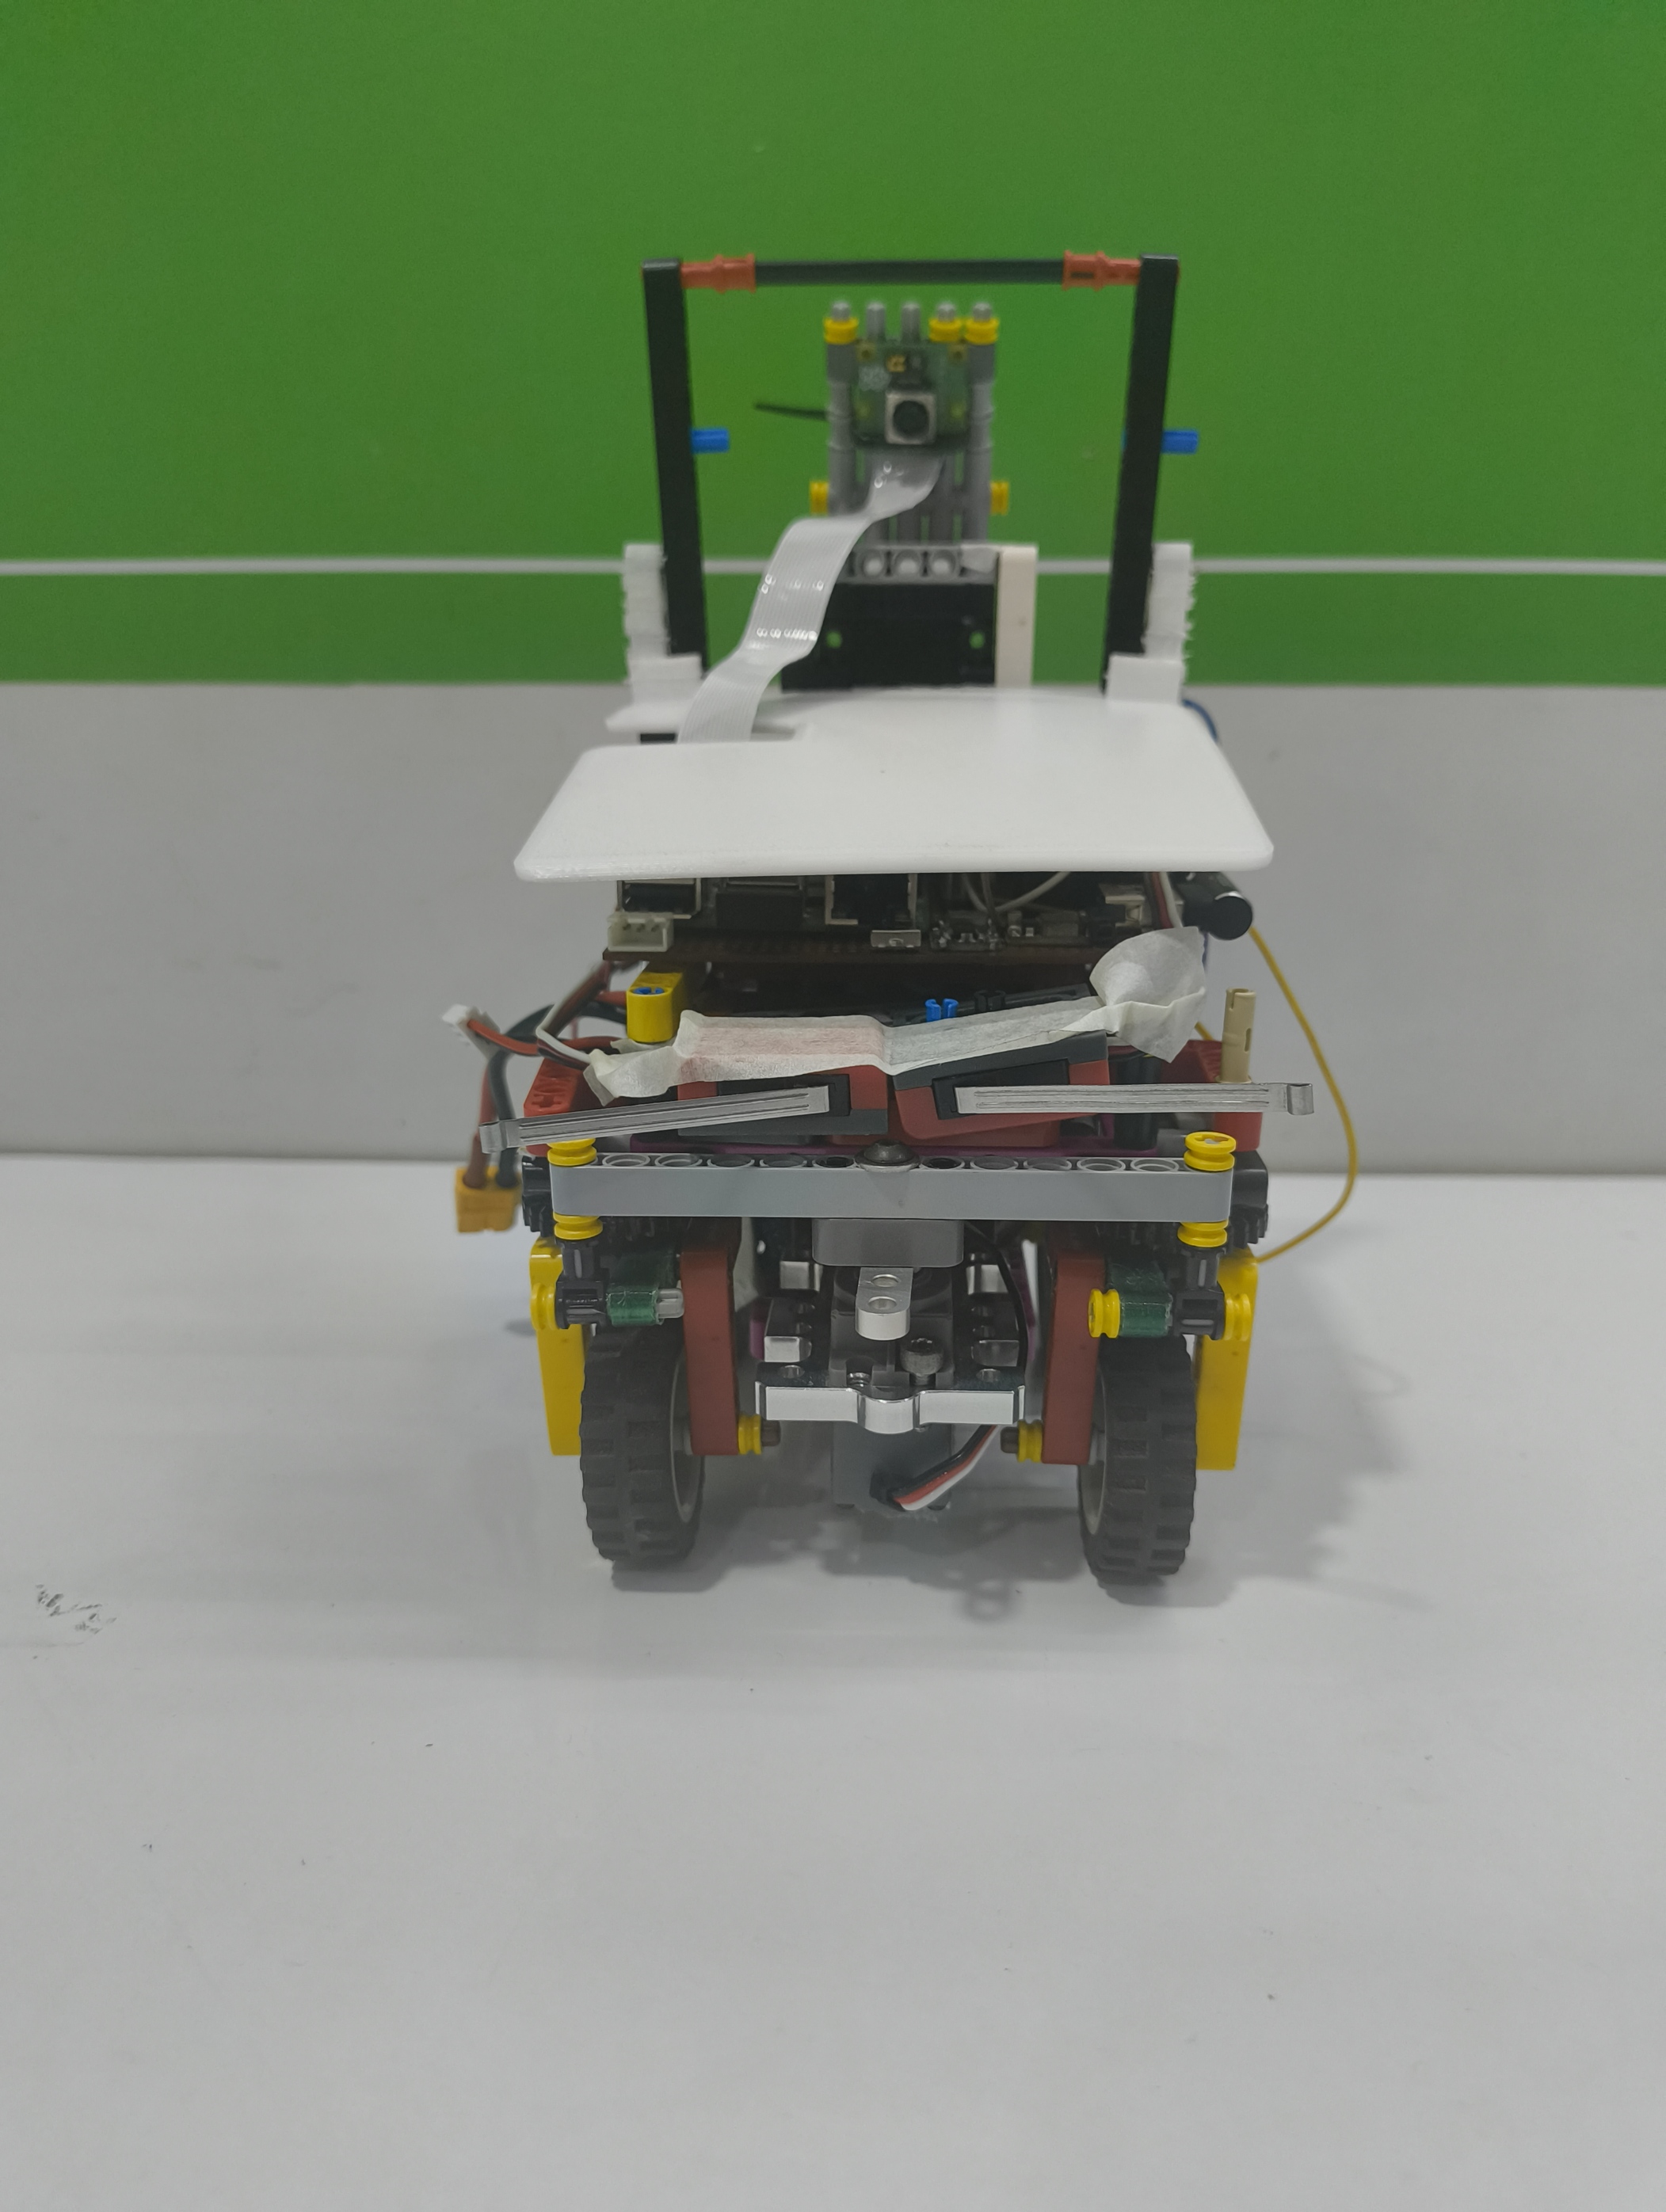
El documento de hardware explica que la cámara interpretaba elementos de la electrónica como obstáculos o paredes. La tapa blanca cubre esa zona y elimina parte de los colores que aparecían cerca del campo observado.
Es una solución física a un problema de percepción. Cambiar únicamente los umbrales podría ocultar esos falsos positivos, pero también afectar a señales del recorrido. La cubierta modifica la escena que recibe el programa antes de que empiece el procesamiento.
El repositorio incluye el archivo de esa tapa y un soporte específico para el motor. La estructura LEGO facilita desplazar piezas y revisar el montaje. En las fotografías se distingue el soporte elevado de la cámara, cuya altura y orientación también condicionan qué parte de la pista aparece en cada imagen.
Un motor para avanzar y un servo para orientar
La memoria describe un motor D360 con transmisión adaptada para la tracción y un servo separado para la dirección. El equipo comparó opciones antes de elegir el conjunto, atendiendo al tamaño, la fuerza disponible y la facilidad de integrarlo en su estructura.
La Pi reúne información de la cámara, un BNO055, sensores infrarrojos e interruptores de contacto. No todos cumplen la misma función: la imagen permite buscar colores y bordes, la orientación ayuda a seguir giros y los sensores próximos aportan referencias para maniobras cortas.
Sus listas resumen dimensiones de algunos montajes, pero el mástil elevado que muestran las fotografías exige cautela al interpretar una medida de altura. Para estudiar el cuerpo completo, la referencia visual y las piezas efectivamente utilizadas resultan más claras que sumar medidas de distintas etapas.
Contar líneas sin contarlas dos veces
El programa comentado muestra umbrales HSV para las señales y un intervalo mínimo entre detecciones de línea. Esa separación temporal intenta evitar que una misma marca se cuente repetidamente mientras permanece en la imagen.
También distingue referencias azules y naranjas, conserva contadores y contempla rutinas de salida y aparcamiento. Los parámetros publicados pertenecen a sus ensayos: un cambio en la altura de cámara, iluminación o velocidad altera cuánto tiempo ocupa una señal en la imagen y dónde aparece.
El soporte blanco no elimina esas dependencias. Reduce un origen de errores, pero la navegación todavía necesita una lectura consistente de las señales reales y una respuesta de dirección ajustada al coche.
Un proyecto para estudiar integración visual
Hay fotografías desde varios lados y archivos de piezas concretas. Eso permite seguir la construcción, aunque no todos los archivos anunciados constituyen una representación digital completa del robot. Los ejemplos de código y los documentos de montaje deben leerse como material de desarrollo.
RoboMisk es especialmente útil para entender que la carcasa forma parte de un sistema de visión. La elección del color, la posición de la cámara y el espacio ocupado por los cables pueden cambiar las detecciones tanto como una modificación del algoritmo.
Fuentes
- RoboMisk: proyecto, fotografías y estrategia de WRO 2025 [en]
- RoboMisk: construcción, cubierta y selección de hardware [en]
- RoboMisk: explicación del programa de obstáculos [en]
- RoboMisk: código de control y visión [en]
Imagen: Fotografía de RoboMisk de su coche completo, con estructura LEGO, cubierta blanca y cámara sobre un soporte elevado. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.