Controlled C.H.A.O.S.: un coche robot con SPIKE y OpenMV
Controlled C.H.A.O.S. publica su coche educativo de 2026 con dirección propia y SPIKE Prime. Su documentación explica el cambio de visión hacia una OpenMV cableada.
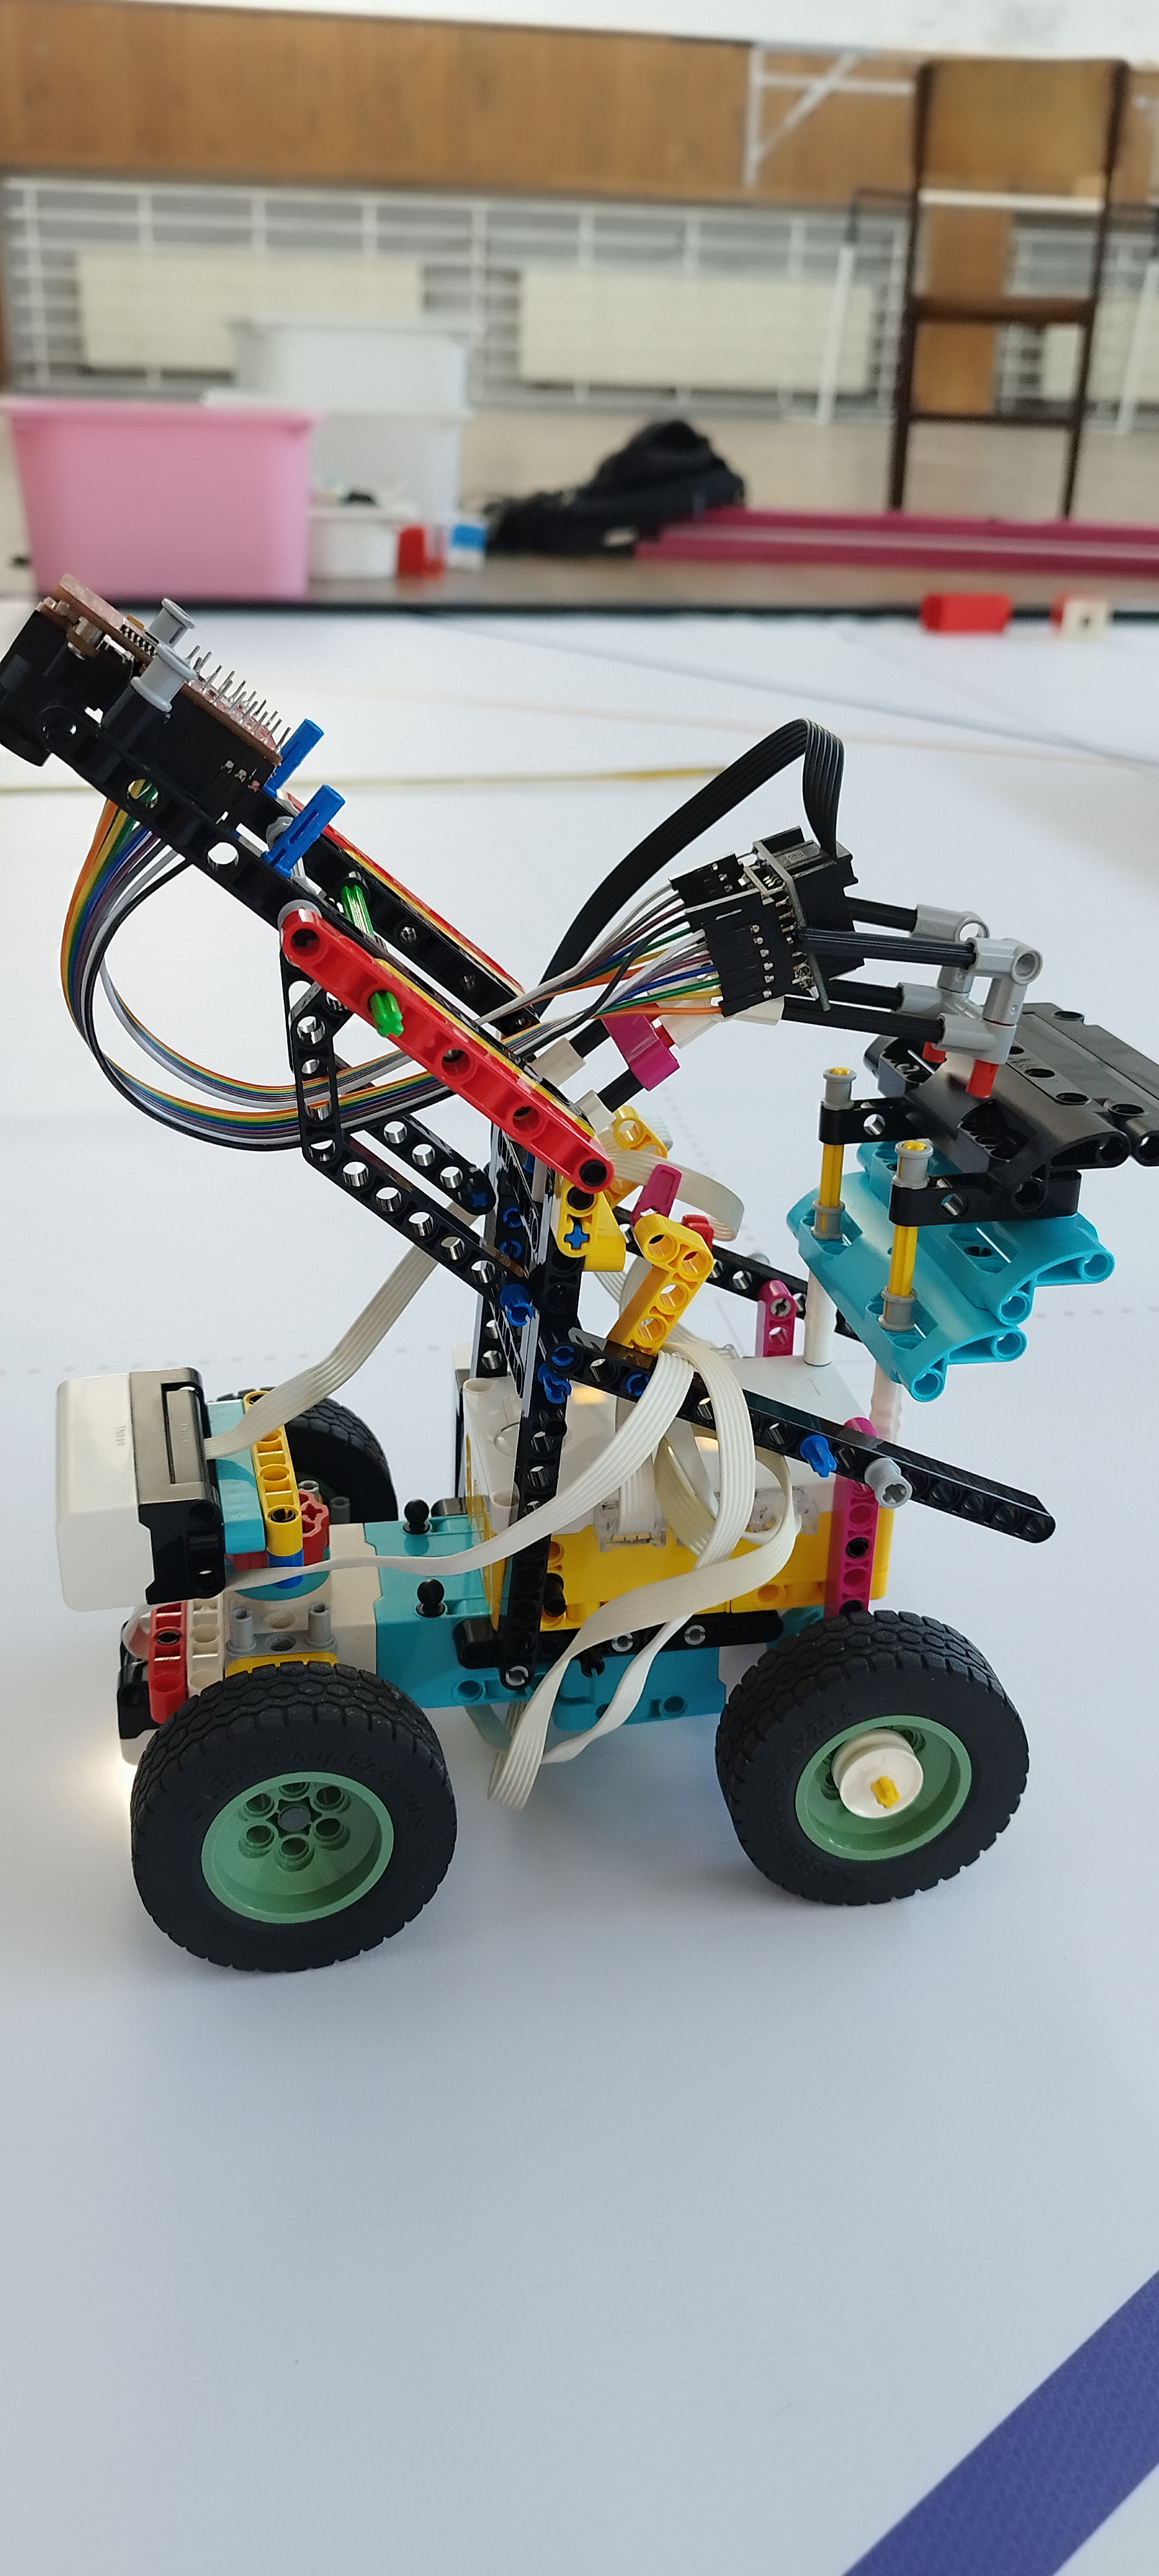
Controlled C.H.A.O.S. 2026 es un coche robot educativo desarrollado por un equipo escolar de Croacia. Construye su propia dirección con piezas SPIKE Prime y utiliza Pybricks para controlar la marcha. La memoria explica cambios de sensores y comunicación, hasta adoptar una cámara OpenMV con enlace cableado al hub. Documentación del equipo.
Pasar de girar por los lados a orientar las ruedas
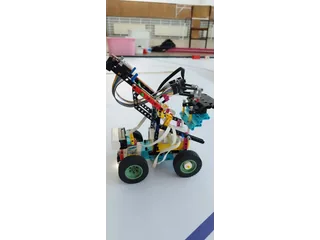
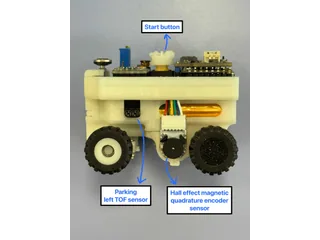
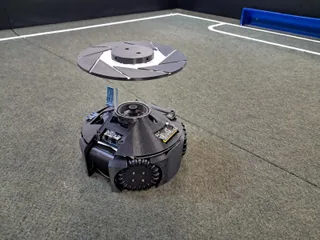
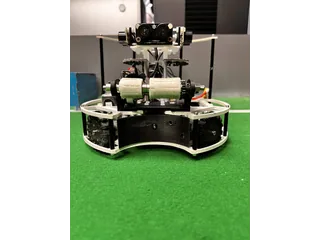
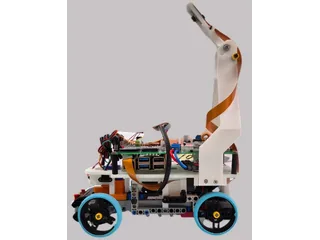
El equipo comenzó con una forma de movimiento que conocía de otras pruebas, pero cambió a una dirección de coche para este proyecto. Un motor impulsa el vehículo y otro mueve la dirección. Las fotografías muestran la estructura completa creada con piezas modulares.
La memoria describe el mecanismo como Ackermann y explica que la geometría hizo más visibles los errores de orientación. Esa observación ayuda a entender por qué modificar el control no sustituye a revisar un enlace delantero con juego o un motor mal centrado. Decisiones mecánicas.
En una práctica de taller puede comprobarse primero el giro sobre una superficie sin obstáculos. Registrar la orientación del hub y el movimiento real permite separar el error del sensor de una limitación de ruedas o dirección. Las dos referencias no tienen por qué cambiar exactamente al mismo tiempo.
La configuración activa necesita comprobarse en el código
El programa revisado utiliza PrimeHub, motores, lectura de color y la IMU integrada. Declara un ultrasonido lateral y otro frontal. Aunque la memoria describe tres sensores de distancia, la línea que activa el sensor izquierdo aparece comentada en esta revisión. Programa del hub.
La ficha mantiene esa diferencia en lugar de sumar entradas que no trabajan juntas. La distribución de puertos también depende de la revisión utilizada. Un archivo que importa lectores auxiliares necesita acompañarse de esos módulos y sus bibliotecas antes de intentar una reproducción.
La memoria explica que las primeras lecturas laterales producían correcciones oscilantes. El equipo cambió su estrategia hacia una pared de referencia y combinó distancia con orientación. Es un ejemplo útil de cómo una lectura ruidosa puede convertir una regla razonable en una trayectoria inestable.
OpenMV procesa el color antes de enviar datos
El archivo de cámara aplica umbrales LAB para zonas rojas y verdes. Busca regiones, selecciona un resultado y prepara un identificador de color junto a su posición y tamaño. PUPRemote transmite ese resumen al hub, que puede utilizarlo sin recibir la imagen completa. Programa OpenMV.
Los umbrales deben ajustarse con imágenes del lugar de uso. Cambiar la iluminación puede modificar la clasificación aunque el objeto sea el mismo. Además, la cámara prioriza resultados según la lógica del archivo; detectar una región coloreada no equivale a comprender cualquier obstáculo.
La documentación cuenta ensayos anteriores con HuskyLens, ESP32 y una solución basada en teléfono. Son etapas de desarrollo que motivaron la configuración cableada final. No deben presentarse como tres sistemas visuales utilizados al mismo tiempo ni como variantes de robot separadas. Evolución de percepción.
Un proyecto para aprender de las revisiones
Controlled C.H.A.O.S. publica una construcción reciente y código que permite contrastar parte de su memoria. No aporta una medición independiente de fiabilidad en otros entornos. Los programas y sus parámetros deben elegirse como un conjunto compatible.
Para estudiantes, su interés está en observar cómo cambia una solución cuando aparecen ruido, latencia o problemas de conexión. La ficha recoge el vehículo construido, su dirección física y la percepción disponible, con las discrepancias de sensores y los requisitos de reproducción expresados de forma concreta.
Fuentes
- Controlled C.H.A.O.S.: construcción y evolución del coche escolar de 2026 (inglés).
- Controlled C.H.A.O.S.: WRO_2026_2zadatak_betaPY.py, control del hub y sensores (código).
- Controlled C.H.A.O.S.: programa main.py de OpenMV y canal PUPRemote (código).
Imagen: Fotografía de Controlled C.H.A.O.S. de su coche robot completo, construido con piezas SPIKE Prime y un soporte inclinado de percepción. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.