Huayra 2025: un coche educativo de metal con diferencial trasero
Huayra documenta en 2025 un coche robot con base metálica, piezas impresas y diferencial. Permite estudiar cómo el montaje condiciona la lectura de los sensores.
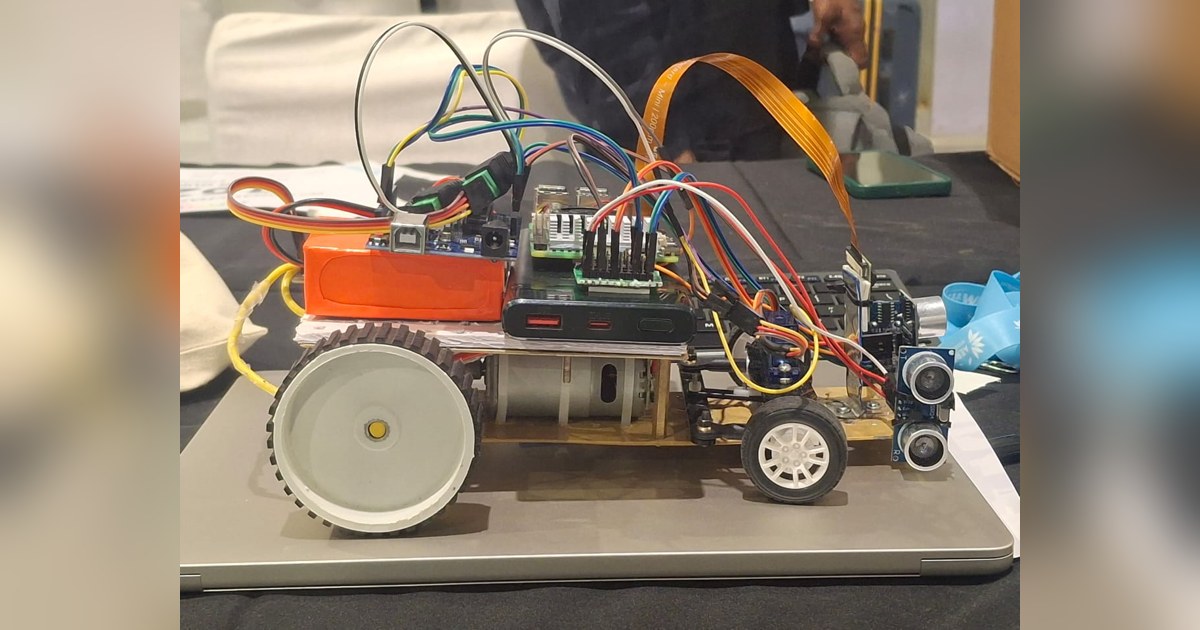
Las ruedas delanteras pequeñas y las traseras grandes dan a Huayra 2025 una silueta distinta a la de muchos coches educativos de placa plana. El equipo construyó un cuerpo metálico y añadió piezas impresas para sujetar la transmisión y conectar las ruedas. El diferencial trasero es una de las partes más interesantes de ese montaje.
El proyecto se desarrolló para WRO Future Engineers 2025 y combina Raspberry Pi 5, Arduino y visión por cámara. Su documentación incluye fotografías del vehículo completo, archivos de piezas y programas. Conviene seguir cada configuración junto a sus pruebas, porque la memoria conserva componentes de varias etapas.
La transmisión tiene piezas propias
El motor entrega movimiento al diferencial y este reparte la tracción entre las dos ruedas traseras. Al recorrer una curva, la rueda exterior necesita cubrir más distancia que la interior; el diferencial permite esa diferencia sin obligarlas a girar siempre a la misma velocidad.
Huayra publica un soporte para fijar el diferencial y un acoplamiento para conectar sus salidas a las ruedas. Esas piezas resuelven la unión entre elementos que no forman, por sí solos, un coche completo. Su alineación también influye en rozamientos y holguras del conjunto.
La estructura utiliza niveles metálicos separados para repartir batería, electrónica y cableado. La dirección va en la zona delantera y la cámara observa el campo desde un soporte. El equipo relaciona la silueta con coches de Fórmula 1 antiguos, aunque esa inspiración no constituye una medición de carga aerodinámica en un robot de este tamaño.
La posición del sensor cambia con el trabajo
La documentación mecánica describe sensores ultrasónicos orientados hacia el frente y ambos lados. También explica que los laterales se colocaron con ángulos distintos en los ensayos del recorrido abierto y de obstáculos. Esa decisión cambia qué pared entra en el campo de medida.
Una lectura de distancia tiene sentido junto a esa orientación. Mover el sensor puede convertir un umbral que detectaba una esquina en otro que responde al frente del coche. Por eso la fotografía del montaje y el programa seleccionado son referencias complementarias.
La lista de piezas incluye además un sensor ToF, mientras el programa de obstáculos revisado obtiene las distancias mediante HC-SR04. No debe suponerse que todas las tecnologías mencionadas actúan simultáneamente en cada versión de Huayra.
El programa distingue colores y aproxima maniobras
El archivo de obstáculos sin aparcamiento captura imágenes, las transforma al espacio HSV y busca regiones rojas, verdes, azules y naranjas. Selecciona contornos por tamaño y utiliza esa información para decidir giros o el paso alrededor de un bloque.
Las maniobras encadenan fases temporizadas y comprobaciones de distancia. Cuando se detecta proximidad, el programa puede detenerse, retroceder y elegir un lado con más espacio. Son decisiones concretas que permiten estudiar la relación entre visión y movimiento, sin convertir la detección de color en una promesa de navegación general.
La duración de esas fases depende de la velocidad y del agarre reales. Si cambian batería, ruedas o suelo, repetir el mismo tiempo no asegura recorrer la misma distancia. El propio nombre del archivo deja claro otro límite: esa versión no incorpora el aparcamiento final.
Huayra aporta un ejemplo de construcción donde la transmisión, el chasis y el montaje de sensores participan en la autonomía tanto como el software. Sus piezas impresas son útiles para seguir esas uniones; los resultados del vehículo completo necesitan evaluarse con la configuración que aparece en cada ensayo.
Fuentes
- Team Huayra: cuerpo construido y arquitectura de WRO 2025 [en]
- Huayra: piezas y componentes [en]
- Huayra: transmisión trasera y acoplamiento del diferencial [en]
- Huayra: programa de obstáculos sin aparcamiento [en]
Imagen: Fotografía de Team Huayra de su coche completo de perfil, con estructura metálica, ruedas traseras grandes y sensores delanteros. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.