Terminator: un coche robot educativo con Jetson y EV3
Terminator publica su coche robot de 2025 con chasis propio de piezas LEGO. Jetson Nano procesa la cámara y EV3 conserva el control de motores y sensores.
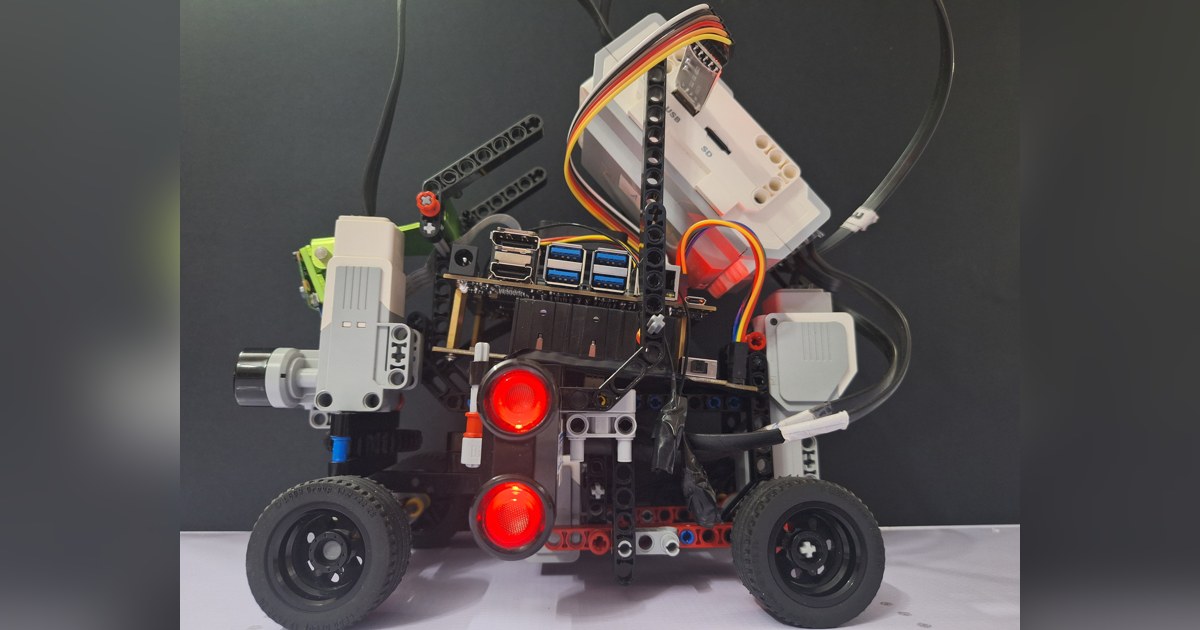
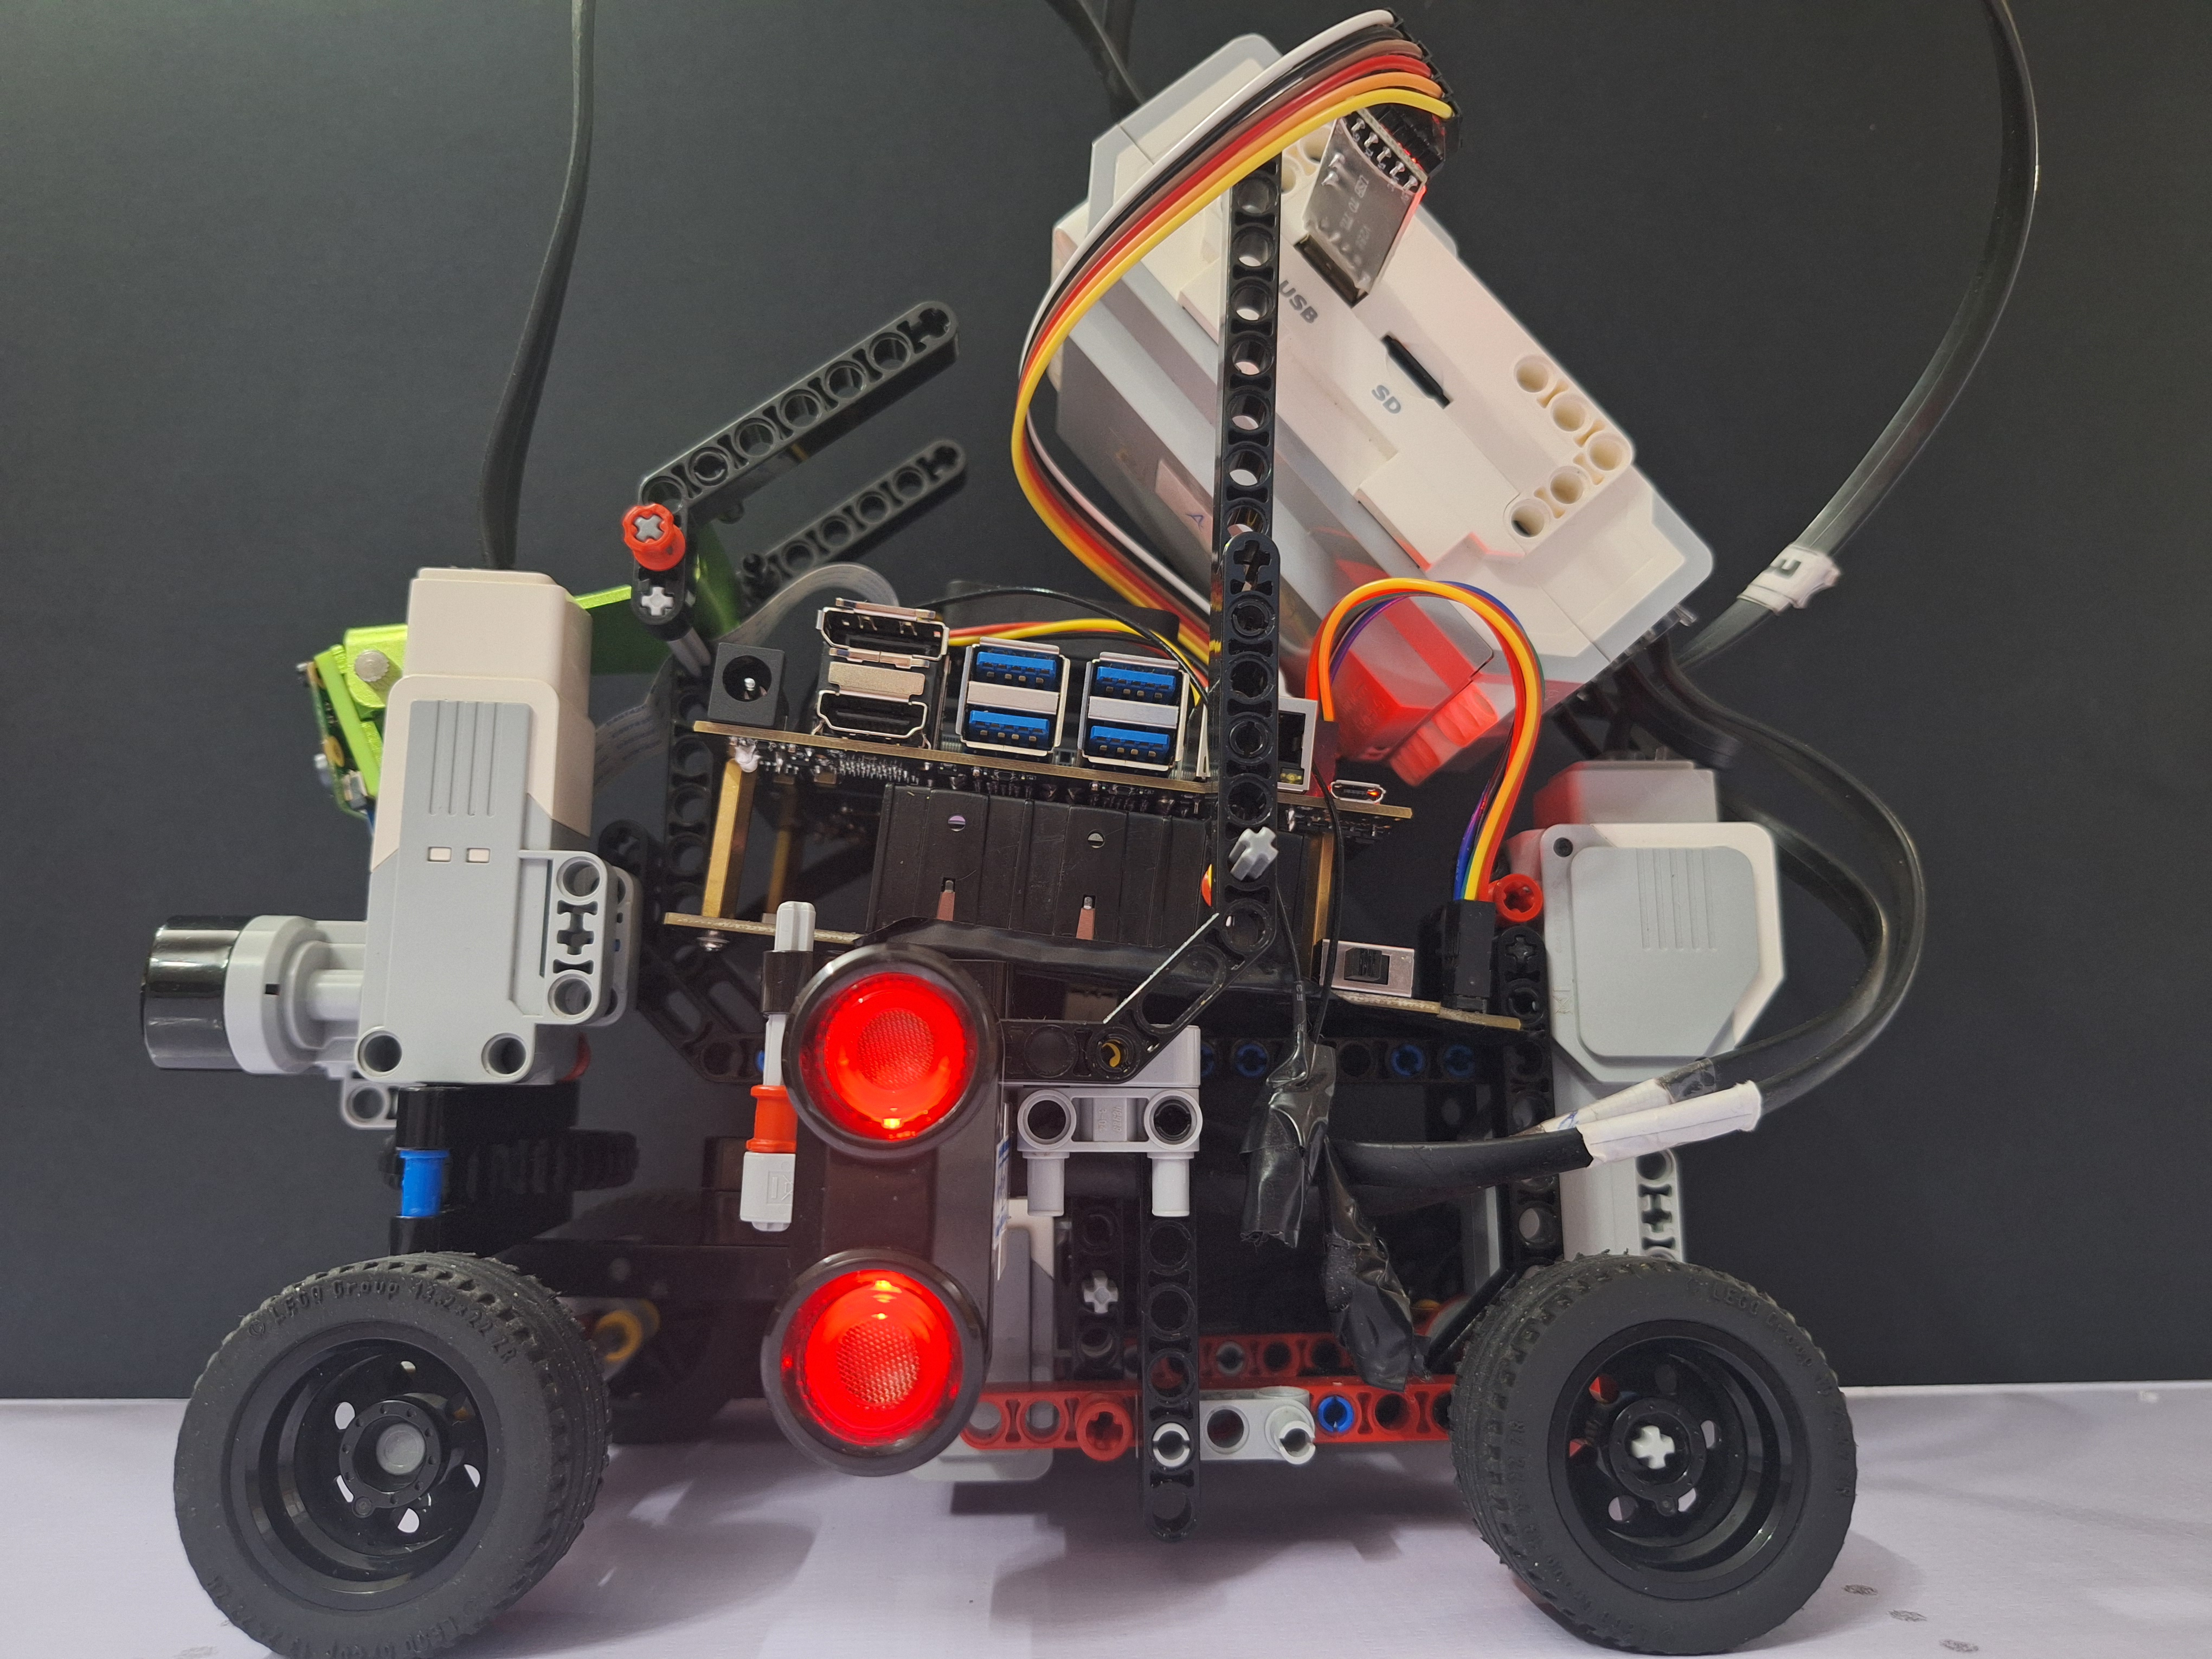
Terminator 2025 es un coche robot educativo construido por un equipo de Irán. Su chasis utiliza piezas LEGO Technic y combina dos procesadores: Jetson Nano para interpretar la cámara y EV3 para controlar el movimiento. La documentación incluye fotografías de la unidad completa y código separado de ambas partes. Presentación del proyecto.
La dirección tiene su propia transmisión
El vehículo utiliza tracción trasera mediante un motor LEGO Large. Un motor Medium mueve la dirección delantera a través de un engranaje de doce dientes y otro de treinta y seis. La memoria describe esa reducción 3:1 como una decisión para obtener más par en la dirección.
La relación entre engranajes no equivale directamente al ángulo de las ruedas. Entre el motor y la trayectoria intervienen también el enlace de dirección, los topes y las dimensiones del coche. Para una reproducción hay que medir esa relación completa y comprobar el espacio disponible para girar. Diseño mecánico.
El montaje permite estudiar un mecanismo con piezas modulares sin comprar un coche completo. Sus fotografías muestran la distribución de sensores y placas, y ayudan a identificar cómo el peso y la posición de componentes influyen en la construcción final.
Jetson transforma la imagen en una orden
El programa visual recibe imágenes de una Raspberry Pi Camera v2. Utiliza OpenCV para separar regiones rojas, verdes y oscuras en HSV. Refina las máscaras y calcula una orden combinando la posición de los elementos coloreados con información de las paredes. Programa Jetson.
La orden se envía al EV3 por comunicación serie. El tamaño aparente de un objeto interviene en el cálculo, pero no se publica como una distancia física medida. Las ganancias y los umbrales están ligados al campo, a la cámara y a las condiciones de iluminación utilizadas por el equipo.
El ordenador admite un procesamiento más elaborado que el EV3, pero disponer de una GPU no convierte estas máscaras en un sistema de inteligencia artificial general. La función revisada sigue siendo percepción de elementos preparados para una pista concreta.
EV3 conserva decisiones locales
El programa de obstáculos utiliza ev3dev2 para mover los motores y leer el sensor de color y los ultrasonidos laterales. Recibe las órdenes visuales, pero mantiene una jerarquía de decisiones. Una curva activada por una marca del suelo puede prevalecer sobre el mensaje procedente de Jetson. Programa EV3.
Fuera de esa maniobra, la proximidad lateral también puede provocar una corrección propia. Esa distribución evita que todas las decisiones dependan únicamente de la cámara. No demuestra, sin embargo, una seguridad garantizada: los sensores locales también pueden fallar o aportar medidas ambiguas.
Para aprender a depurar resulta útil anotar qué regla domina en cada instante. Si el coche gira en sentido distinto al solicitado por visión, puede estar ejecutando una prioridad local. Cambiar las máscaras sin revisar ese estado dificultaría encontrar la causa real del movimiento.
Revisiones para retos diferentes
La memoria diferencia la prueba abierta, que puede resolverse desde EV3, de la prueba de obstáculos que utiliza los dos procesadores. Los puertos y las entradas deben comprobarse en el programa elegido, sin asumir que todas las funciones del resumen trabajan simultáneamente.
Terminator aporta una construcción reciente con una arquitectura que se puede examinar en código. Su interés educativo está en conectar mecánica, percepción y prioridades de control. Las fotografías y los programas permiten estudiar ese coche real, con los ajustes necesarios para cada montaje y sin extender sus resultados a la circulación autónoma fuera del circuito.
Fuentes
- Team Terminator: chasis, transmisión y arquitectura del coche robot de WRO 2025 (inglés).
- Terminator: obstacle_challenge_jetson.py, procesamiento de imagen y órdenes visuales (código).
- Terminator: obstacle_challenge_ev3.py, motores, sensores y prioridades de control (código).
Imagen: Fotografía del Team Terminator de su coche robot completo visto de lado, con chasis LEGO, ruedas negras, sensores y luces rojas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.