The Pythons: un coche robot cuya placa forma el chasis
The Pythons publica su robot educativo de 2025 con una placa que sirve de base, engranajes propios y Raspberry Pi 5. Su documentación separa pruebas y ampliaciones.
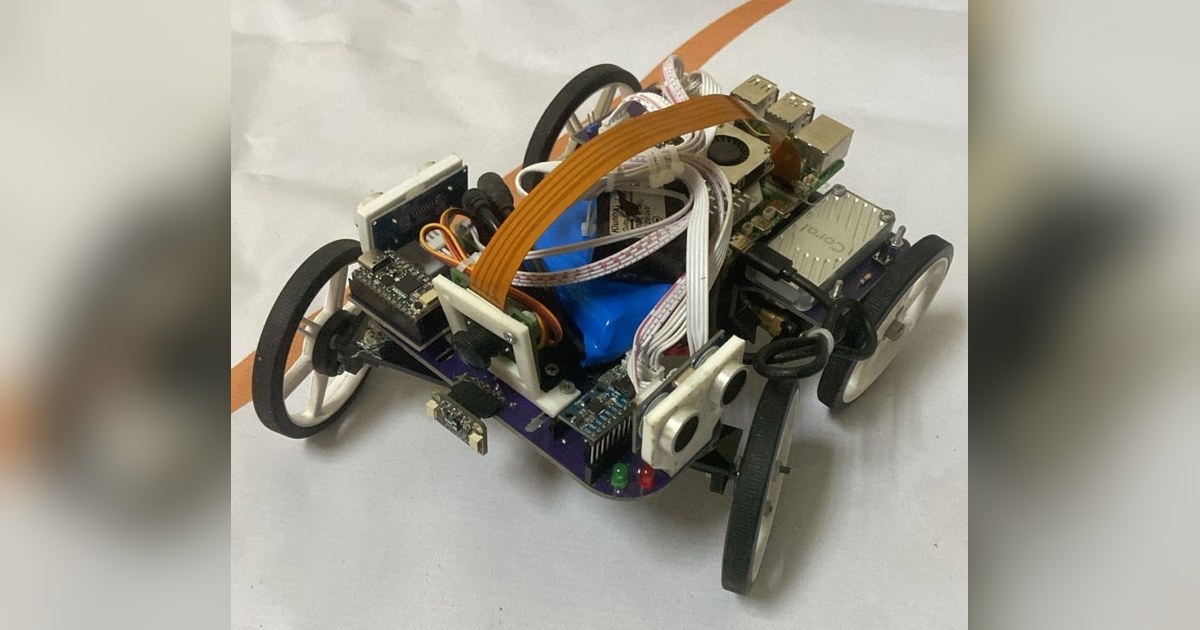
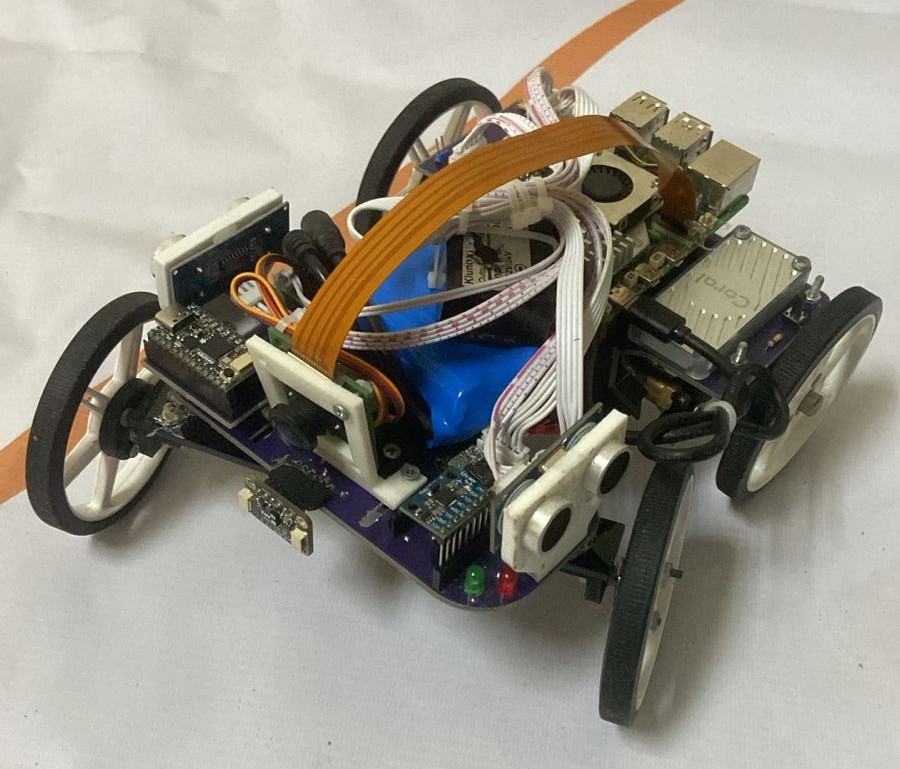
The Pythons 2025 es un coche robot educativo desarrollado por un equipo de Egipto. Su detalle más llamativo está en la base: la placa de circuito adopta la forma de la estructura mecánica y sirve para colocar componentes del vehículo. El proyecto publica fotografías, archivos de fabricación y programas de varias fases. Memoria del equipo.
Diseñar electrónica y mecánica al mismo tiempo
La placa reduce la necesidad de repartir módulos sobre una plataforma independiente. El equipo explica que cada componente tiene una posición definida y que integra el control de potencia del motor mediante un circuito propio. El diseño obliga a coordinar agujeros, conectores y zonas que soportan carga.
La transmisión utiliza engranajes diseñados para llevar el movimiento de un motor a las ruedas traseras. La dirección delantera también es propia y busca conservar espacio para el recorrido del servo. La documentación mecánica permite estudiar esas decisiones junto a los archivos de piezas. Mecánica publicada.
Integrar la placa en la estructura tiene consecuencias prácticas. Un cambio de geometría puede exigir modificar también el circuito, y una reparación debe considerar las dos funciones. Para un taller es una oportunidad de comparar ese enfoque con un montaje modular antes de elegir cuál facilita fabricar y mantener una reproducción.
Controladores con tareas distintas
La arquitectura documentada utiliza Raspberry Pi 5 para percepción y decisiones, KB2040 para control de actuadores y un ESP32 en el intercambio de datos. La memoria incluye cámara, distancias por ultrasonidos, sensores ToF y orientación mediante MPU6050, pero recoge diferentes etapas del desarrollo. Diagrama del sistema.
El programa de clasificación revisado ofrece una referencia concreta de una de esas etapas. Captura imágenes con Picamera2, lee dos ultrasonidos y abre canales serie. Después extrae regiones de imagen para identificar paredes y marcas de giro. No basta con sumar todos los sensores mencionados en la memoria para describir ese archivo.
La prueba revisada usa color y regiones de imagen
El código transforma la imagen a HSV y aplica máscaras para zonas oscuras, azul y naranja. Compara áreas de pared y transmite órdenes de avance, giro o parada. También mantiene un contador de esquinas para terminar el recorrido previsto. qualification_code.py.
Es un ejemplo de percepción ajustada a un escenario. Una máscara puede detectar una marca conocida sin reconocer de forma general cualquier objeto. Los umbrales dependen de exposición, superficie y luz, por lo que deben comprobarse sobre imágenes de la pista utilizada en cada reproducción.
La memoria describe además una fase con YOLOv8 y aceleración Coral para identificar obstáculos. Esa ampliación no aparece ejecutándose en el programa de clasificación revisado. El aparcamiento permanece marcado como trabajo en curso. Conviene mantener ambas precisiones al valorar el estado del vehículo. Fases y ampliaciones.
Archivos para aprender a contrastar un proyecto
El repositorio incluye diseños mecánicos, modelos y programas, aunque algunos documentos de carpetas son breves o incompletos. La reproducción requiere elegir una configuración y reunir sus piezas, bibliotecas y calibración; la presencia de archivos abiertos no garantiza un montaje inmediato que funcione igual.
Una actividad formativa consiste en comparar una orden serie con el movimiento observado y conservar una captura de la cámara cuando aparece un error. Así se puede separar un fallo de percepción de un giro limitado por la mecánica. Código de la prueba.
The Pythons aporta un diseño reciente que conecta circuito, chasis y dirección. Su utilidad está en esas decisiones documentadas y en la posibilidad de examinar código real, con las ampliaciones visuales y el aparcamiento tratados según su estado publicado, sin convertir objetivos del equipo en prestaciones garantizadas.
Fuentes
- The Pythons: arquitectura, placa estructural y desarrollo del robot de WRO 2025 (inglés).
- The Pythons: transmisión y mecanismo de dirección de construcción propia (inglés).
- The Pythons: qualification_code.py, percepción de pista y comunicación serie (código).
Imagen: Fotografía de The Pythons de su coche robot completo, con placa estructural, cuatro ruedas y soporte elevado de cámara. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.