Crazy Diamond: un coche robot que reconstruye su chasis para girar
Crazy Diamond es el coche educativo de NPC2 para WRO 2025. Su construcción explica el recorte del chasis, la reducción de peso y el uso separado de la cámara.
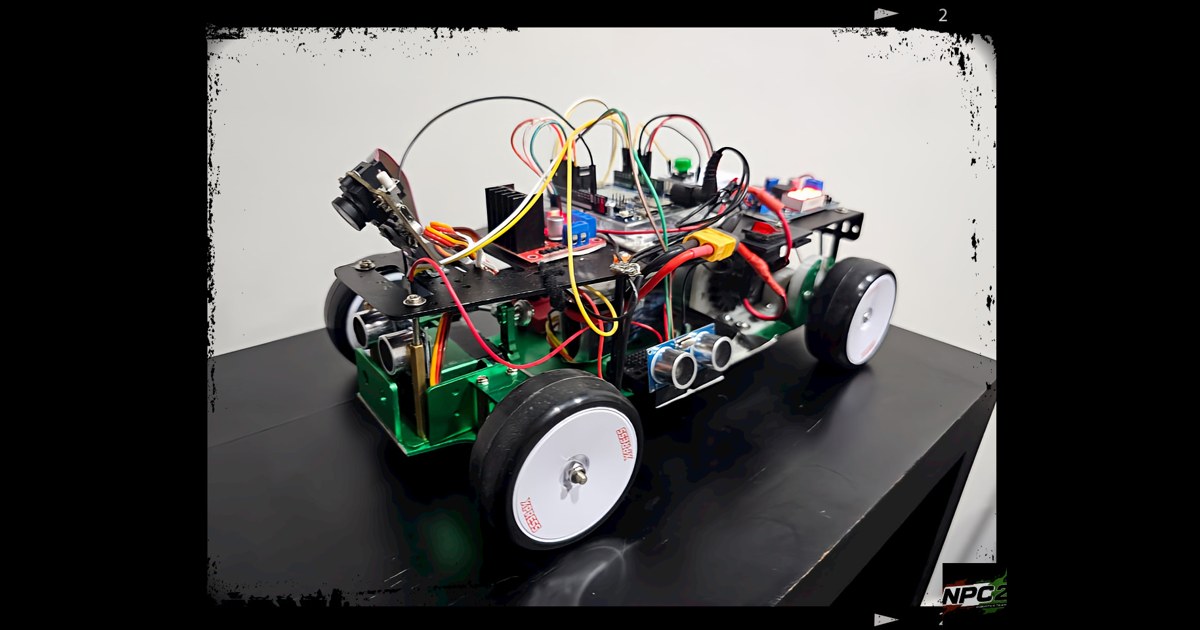
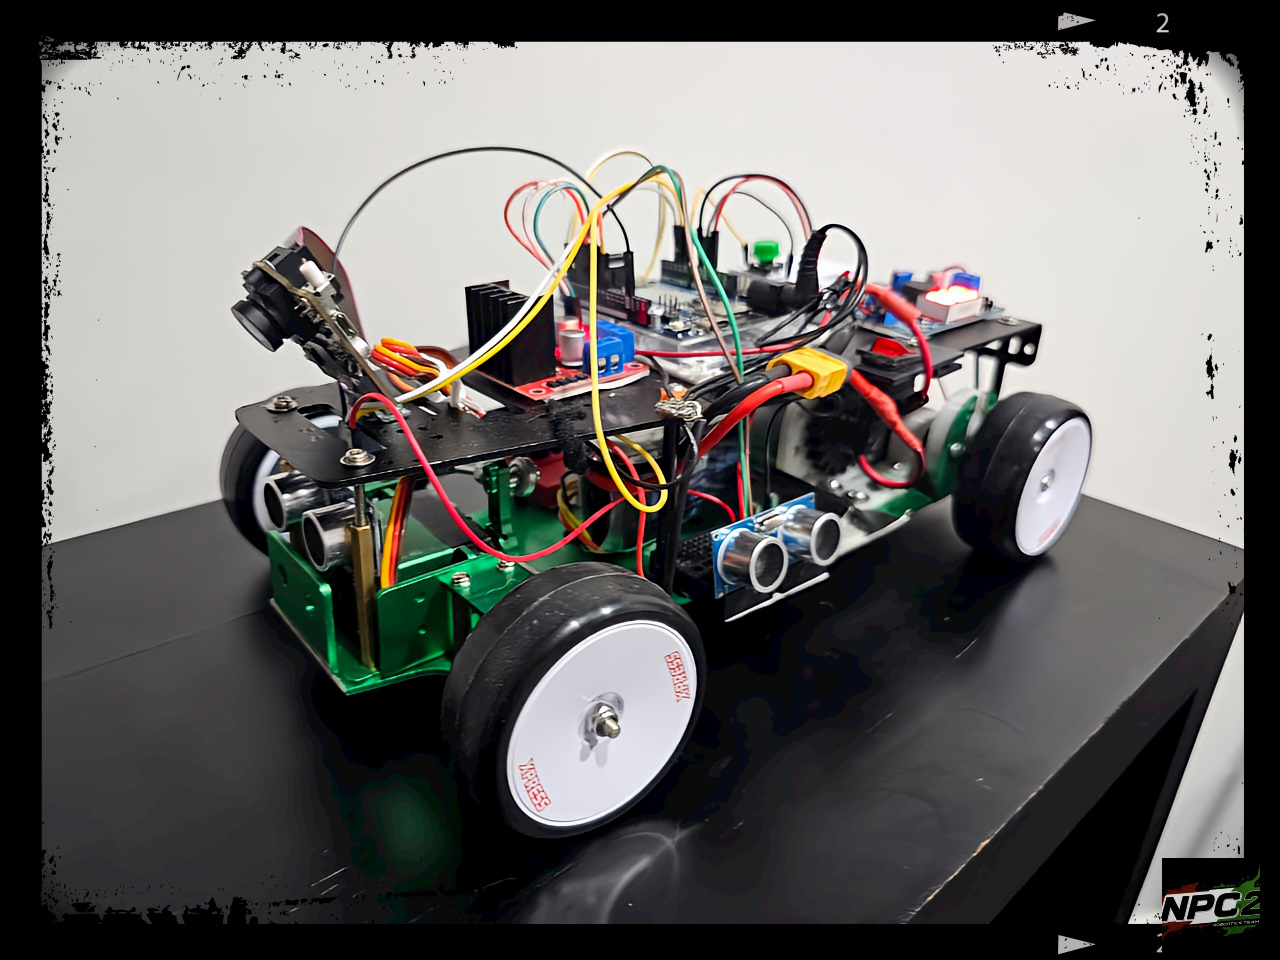
El equipo NPC2 no se limitó a colocar una cámara sobre un coche: para construir Crazy Diamond 2025, cortó y reorganizó el chasis, modificó la transmisión trasera y cambió una batería demasiado pesada. Su documentación de WRO Future Engineers permite seguir esas decisiones junto a fotografías del vehículo completo.
La construcción utiliza Arduino, dirección mediante servo y sensores que cumplen funciones separadas según el recorrido. El material publicado resulta útil para estudiar el prototipo, aunque sus archivos de programa necesitan correcciones antes de poder utilizarse como firmware.
Reducir longitud y unir la transmisión
La memoria explica dos cortes importantes en la base inicial. Retiraron zonas próximas a las ruedas traseras y dividieron el chasis para acortar el conjunto. Con ello buscaban evitar una longitud próxima al límite del proyecto y abrir espacio para una transmisión adaptada.
Las ruedas traseras debían recibir movimiento de un solo motor. Las modificaciones, fotografías y archivos de piezas permiten ver cómo reconstruyeron el cuerpo alrededor de esa necesidad. El resultado conserva cuatro ruedas, con dirección delantera independiente de la tracción.
La masa también afectaba a la construcción. Los autores indican que una batería de aproximadamente 500 gramos se sustituyó por otra de 137 gramos. Es una reducción atribuida a su comparación de componentes; no equivale a una medición independiente de autonomía o rendimiento del coche.
La cámara dejó de decidir el recorrido abierto
La primera idea utilizaba señales azules y naranjas reconocidas por Pixy para elegir giros y contarlos. El equipo encontró dificultades con la iluminación: algunos colores se interpretaban mal o dejaban de detectarse.
Para el recorrido abierto cambió a medición ultrasónica. Los sensores laterales buscan una apertura y ayudan a corregir la posición del coche tras girar. La cámara quedó reservada para el reto de obstáculos, donde reconocer rojo y verde sí aporta información diferente a una distancia de pared.
También probaron un sensor ToF y documentaron lecturas poco consistentes con el vehículo en movimiento. La selección final se entiende mejor a partir de esas pruebas que contando cuántos sensores había en la propuesta inicial.
Dos problemas distintos necesitan dos programas
El archivo del reto abierto define referencias de distancia lateral, confirmación mediante varias lecturas y un máximo de doce giros. Sus maniobras utilizan posiciones de servo y tiempos configurados para el montaje.
El archivo de obstáculos añade Pixy2, firmas de color y fases para pasar un bloque antes de regresar hacia la trayectoria. Separa la detección de una región de color de la decisión de movimiento. Eso permite estudiar cómo el tamaño y la posición de una señal influyen en la maniobra propuesta.
Sin embargo, los archivos publicados contienen errores visibles de sintaxis, incluidas instrucciones incompletas. No deben presentarse como un programa final que se copia y compila directamente. Las demostraciones enlazadas por el equipo son evidencia de sus ensayos físicos, pero no reparan esa limitación del material disponible.
Qué aporta la construcción
Crazy Diamond muestra un proyecto donde el trabajo mecánico y la selección de percepción avanzaron juntos. Acortar la base, enlazar las ruedas motrices y aligerar la alimentación cambian el comportamiento del coche antes de ajustar el software.
Su uso educativo más claro es analizar esas decisiones y reconstruir la relación entre sensores y maniobras. Para reproducir la autonomía hay trabajo adicional: escoger una revisión consistente, reparar los programas y comprobar sus tiempos sobre el vehículo real.
Fuentes
- NPC2: construcción de Crazy Diamond, fotografías y decisiones de sensores [en]
- NPC2: archivo del reto abierto [en]
- NPC2: archivo del reto de obstáculos [en]
Imagen: Fotografía de NPC2 de Crazy Diamond completo, con chasis verde, cuatro ruedas, cámara y electrónica visibles. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.