TerraForces: un robot de aluminio con dirección trasera
TerraForces documenta un coche robot de 2025 con chasis de aluminio y diferencial propios. Combina ESP32, cuatro sensores ToF y visión en Raspberry Pi 5.
TerraForces 2025 es un coche robot educativo con una base de aluminio diseñada por su equipo. Su construcción incluye un diferencial propio y dirección en las ruedas traseras. La memoria explica por qué se fabricaron esas piezas y cómo se combinan con ESP32, sensores ToF y visión acelerada en Raspberry Pi 5. Documento de diseño.
Un chasis compacto construido a partir de piezas
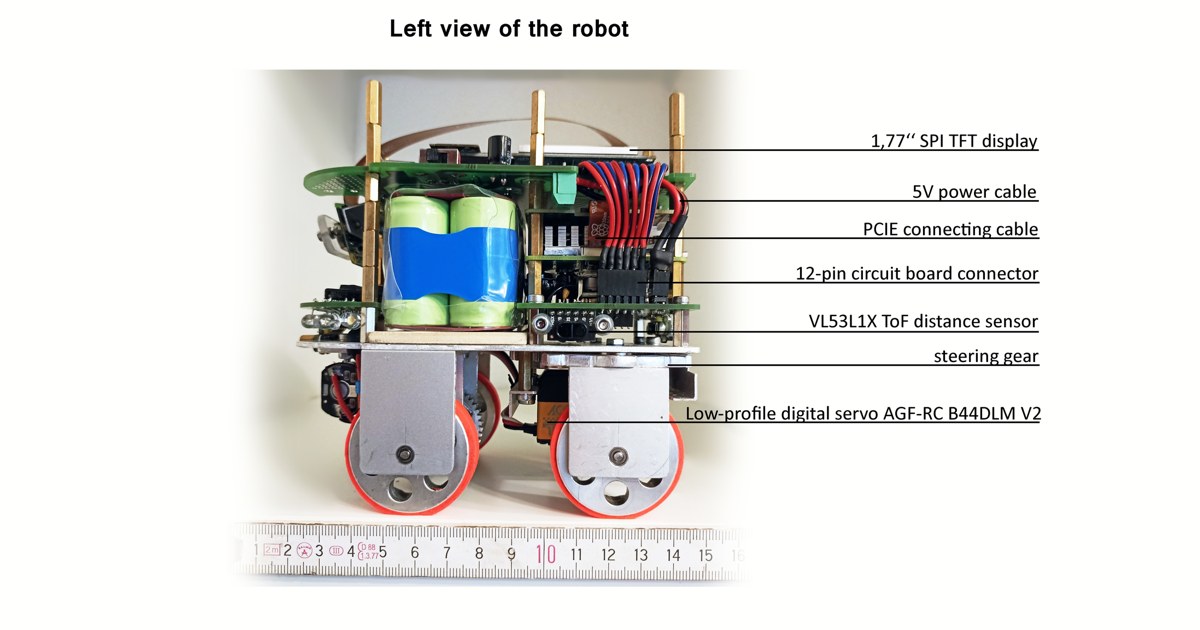
El equipo fijó un objetivo de planta de 15 × 10 centímetros. Al no encontrar un chasis completo adecuado para esa configuración, diseñó la placa y varios elementos mecánicos. La documentación muestra el conjunto montado, engranajes y piezas desmontadas, lo que permite seguir la fabricación del vehículo.
Un motor con reductora impulsa el eje no orientable mediante un diferencial. El eje trasero utiliza un servo y engranajes para girar las ruedas. La memoria mantiene la dirección trasera de su experiencia anterior, pero presenta un chasis nuevo y una transmisión fabricada para la unidad de 2025. Mecánica del robot.
Es una construcción que permite estudiar tolerancias, apoyos y reparto de masa. La respuesta de un coche con dirección trasera difiere de la de un montaje con dirección delantera. Al reproducir una maniobra hay que comprobar primero el sentido físico del giro, sin deducirlo únicamente del signo utilizado en el programa.
Cuatro distancias y una referencia de orientación
El ESP32 lee cuatro sensores VL53L1X y una MPU-9250. El código incluye una interfaz de calibración y estados para avanzar, detectar curvas y corregir orientación. También controla la señal del servo y el motor. Programa del microcontrolador.
En la prueba abierta puede trabajar sin activar la Raspberry Pi. Utiliza distancias y orientación para organizar el recorrido, con periodos de espera que reducen cambios de estado inmediatamente después de una curva. Los umbrales publicados corresponden al robot y al campo del equipo.
La memoria describe una alimentación con seis celdas NiMH y distribución mediante placas propias. El documento distingue alimentación de lógica, motor y servo, y explica cambios realizados cuando una solución inicial generaba demasiado calor. Para una reproducción debe revisarse ese montaje final junto a los esquemas.
La cámara envía detecciones, no controla directamente las ruedas
La configuración visual utiliza Camera Module 3 Wide, Raspberry Pi 5 y AI HAT+ con Hailo8. El equipo entrenó un modelo YOLO11s para elementos de su pista. El programa ejecuta la cadena de cámara e inferencia, extrae posiciones, clase y confianza, y organiza registros para su envío. Programa de percepción.
Esos registros llegan al ESP32 por UART. La separación permite revisar qué identifica la cámara antes de interpretar la maniobra elegida. Las clases corresponden a objetos preparados para la competición; el uso de un modelo neuronal no acredita reconocimiento universal ni navegación por cualquier entorno.
La memoria proporciona cifras de inferencia y tiempos de recorrido del equipo. Sirven para contextualizar su configuración, pero no son una validación independiente. Una reproducción debe comprobar el archivo del modelo, la configuración del acelerador y el formato de mensajes entre placas.
Un proyecto abierto con una maniobra pendiente
El documento revisado conserva el aparcamiento paralelo como función pendiente. Por eso, terminar el recorrido y detenerse en la sección inicial no se presenta en la ficha como una maniobra de estacionamiento completada. Estado del desarrollo.
TerraForces aporta una construcción reciente especialmente útil para estudiar mecánica y electrónica juntas. Sus fotos, memoria y código permiten seguir decisiones reales, desde un diferencial fabricado hasta mensajes visuales. El proyecto requiere fabricación y ajuste, y sus resultados deben valorarse dentro de las condiciones de pista que documenta.
Fuentes
- Team TerraForces: memoria del vehículo, chasis, transmisión y electrónica para WRO 2025 (PDF en inglés).
- TerraForces: main.cpp del ESP32, sensores, marcha y maniobras (código).
- TerraForces: main.cpp de Raspberry Pi 5, extracción y envío de detecciones (código).
Imagen: Fotografía anotada del Team TerraForces de su robot completo visto de lado, con ruedas rojas, plataformas y electrónica propia. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.