Fire On All Cylinders: un robot con dirección rediseñada
Fire On All Cylinders documenta su robot de 2025 con chasis y dirección propios. Publica los cambios mecánicos, modelos CAD y el reparto del control entre placas.
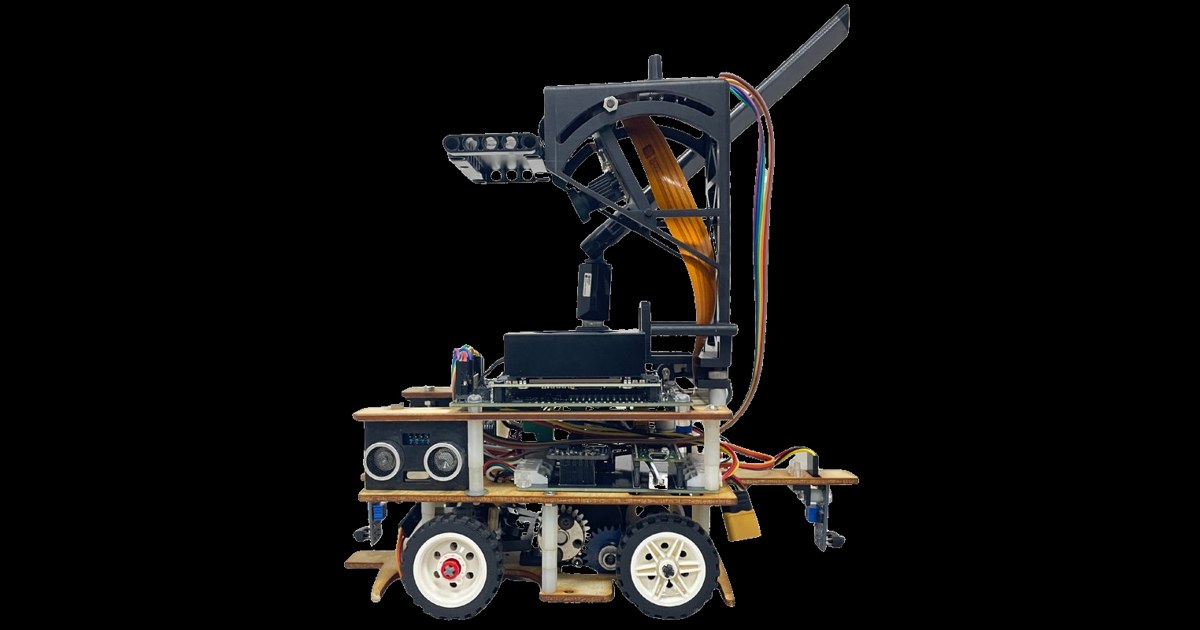
Fire On All Cylinders 2025 es un vehículo educativo con chasis y dirección de diseño propio. La documentación compara su construcción con la de 2024 y detalla cambios físicos amplios: nueva dirección, ajustes de apoyos y modificaciones de la distancia entre ejes. Publica modelos y fotografías de las piezas fabricadas. Memoria del chasis.
Cambiar la geometría antes de pedir más al programa
El mecanismo de dirección anterior enlazaba piezas mediante varillas de metal que ocupaban espacio y resultaban difíciles de fijar con precisión. El equipo las sustituyó por elementos impresos y revisó los apoyos del conjunto. También redujo la separación entre determinadas piezas para disponer de más recorrido.
La memoria describe varias iteraciones de la estructura y de la dirección Ackermann. Incluye cambios de alojamiento y rodamientos para reducir fricción. Es una evolución mecánica documentada del vehículo, además de la actualización del ordenador utilizado para procesar imágenes. Iteraciones de dirección.
El caso permite estudiar una relación concreta: una orden de giro suficiente en el programa puede quedarse corta si una unión limita físicamente las ruedas. Medir el recorrido y comprobar interferencias a mano ayuda a distinguir esa restricción de un error en la detección visual.
Placas cortadas y piezas impresas
El chasis se organiza por niveles. El equipo utiliza Onshape para diseñar piezas y preparar dibujos de corte, y fabrica plataformas con láser. Para otros componentes utiliza impresión SLA. Conserva engranajes, diferencial LEGO y neumáticos como piezas adquiridas. Modelos y fabricación.
El documento muestra correspondencias entre CAD, vistas de la estructura y piezas reales. También explica pruebas de fabricación con distintas tecnologías. Esa comparación resulta más útil que atribuir automáticamente la precisión final al tipo de impresora: el ajuste depende del diseño, fabricación y montaje de cada unión.
Para una reproducción conviene revisar qué archivo corresponde a la última configuración. El repositorio conserva etapas anteriores, de modo que escoger una pieza por su nombre sin comprobar fotografías y enlaces puede mezclar geometrías que no fueron utilizadas juntas.
Visión y movimiento en programas separados
La configuración final descrita incorpora Jetson Orin Nano, después de utilizar Jetson Nano en una etapa previa. Los programas publicados distinguen el ordenador que procesa imágenes y la Raspberry Pi Pico encargada de tareas de control. Configuración de 2025.
La documentación de la prueba de obstáculos incluye código de ambas partes y explica decisiones de percepción y movimiento. Esta separación permite inspeccionar los datos visuales antes de evaluar cómo se convierten en órdenes de dirección. Los parámetros de color y regiones de imagen siguen ligados a la pista y su iluminación. Programas de obstáculos.
El cambio de ordenador no elimina las necesidades de calibración. Una detección incorrecta puede producir una maniobra coherente con un dato equivocado. En una práctica educativa interesa guardar la imagen y la orden de control durante el mismo instante para localizar dónde aparece la desviación.
Una evolución que puede seguirse en los archivos
El proyecto aporta documentación de mecánica, fabricación y software suficientemente concreta para comparar decisiones. Los ensayos y resultados descritos pertenecen al equipo; no equivalen a una garantía de navegación autónoma en cualquier habitación o superficie.
Su utilidad para estudiantes está en recorrer la cadena completa: diseñar una dirección, fabricar piezas, comprobar el movimiento y enlazarlo con la percepción. Los archivos de 2025 muestran una construcción reciente y una evolución física verificable, con cada revisión tratada como parte del mismo proyecto educativo y no como un robot adicional.
Fuentes
- Fire On All Cylinders: documentación del robot de WRO Future Engineers 2025 (inglés).
- Fire On All Cylinders: rediseño del chasis y de la geometría de dirección (inglés).
- Fire On All Cylinders: modelos, fabricación y comparación con piezas reales (inglés).
- Fire On All Cylinders: programas de visión y control de la prueba de obstáculos (inglés y código).
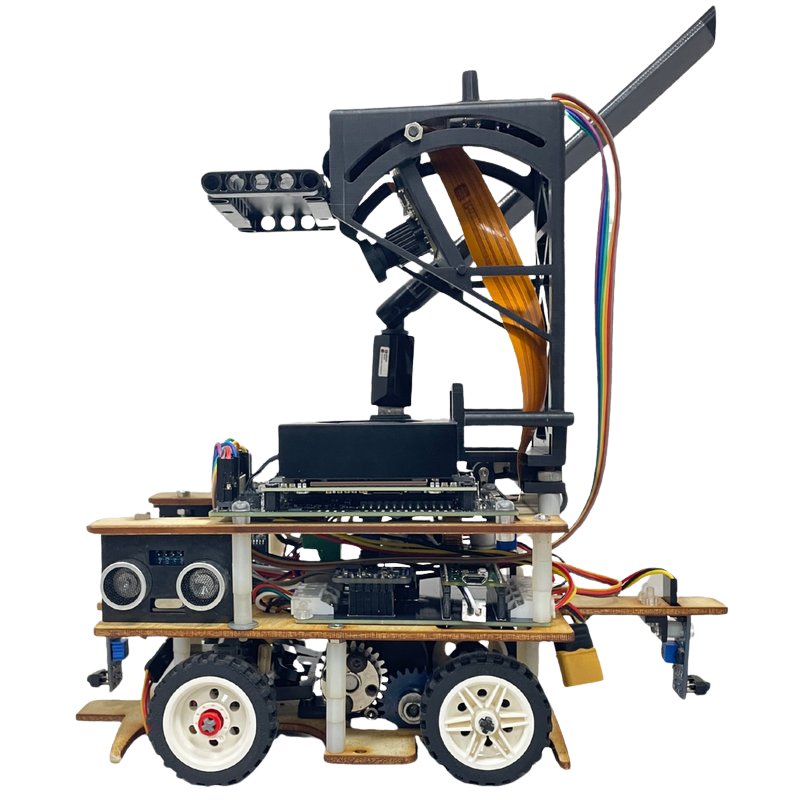
Imagen: Fotografía de Fire On All Cylinders de su robot completo visto de lado, con plataformas de madera, ruedas claras y soporte elevado de percepción. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.