Robo Dog de Cooper Cumbus: ocho servos y un cuerpo de madera
El Robo Dog de Cooper Cumbus reúne ocho servos y control web en un cuerpo propio. Su proyecto de 2025, revisado después, publica la marcha y sus límites de energía.
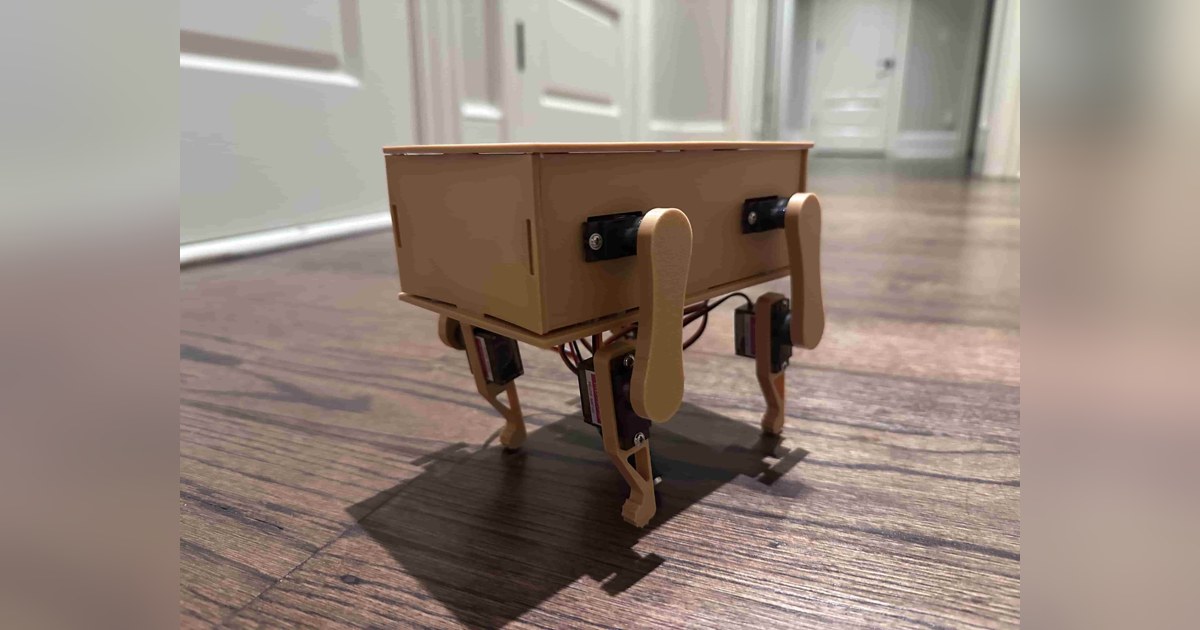
La caja de madera de este Robo Dog oculta una reconstrucción importante. Cooper Cumbus cuenta que el cuerpo impreso de su primer cuadrúpedo se rompió al intentar encajar una pata. A partir de ese fallo reorganizó el proyecto alrededor de un controlador de servos y diseñó de nuevo los alojamientos y las articulaciones.
La construcción pertenece a Fab Academy 2025 y su documentación final incorpora revisiones posteriores de la carcasa. Las fotografías del último cuerpo muestran paneles de madera, cuatro patas propias y los ocho microservos que producen el movimiento. El nombre del personaje aparece también en la decoración de esa caja.
Dos articulaciones por pata
La pata combina un servo colocado en el cuerpo y otro asociado al tramo inferior. Entre ambos hay piezas que sujetan los actuadores y transmiten su movimiento. Cumbus estudió pequeños cuadrúpedos abiertos, entre ellos Nybble, como referencia para diseñar su propia geometría y reducir la complejidad del planteamiento inicial.
El control final utiliza un XIAO ESP32-C6, una placa de conexión propia y un PCA9685. Este controlador distribuye las señales a los ocho servos. El autor publica diseño electrónico y fotografías de la placa fresada y soldada, además de los archivos de las piezas.
Su primera fase de ensayos fue una pata; después añadió pares y finalmente las cuatro. En el programa aparecen posiciones de cadera y rodilla y movimientos progresivos entre ellas. Son secuencias preparadas para esta mecánica: el robot no incorpora en la documentación un sistema de estimación de postura o equilibrio basado en una IMU.
Avanzar, sentarse y bailar desde una página
El archivo de código descargable contiene un servidor web con órdenes de avance, sentado, baile y retorno a la posición inicial. Los botones envían peticiones al robot por Wi-Fi. El programa traduce esas órdenes a las secuencias de los canales del PCA9685.
La misma fuente permite distinguir esta implementación de ideas anteriores de control o inteligencia artificial. La versión publicada trabaja con acciones concretas. Tampoco ofrece un repertorio completo de desplazamientos en todas las direcciones: su interfaz y las rutinas reales son las que definen lo reproducible.
Durante la integración, Cumbus explica que no consiguió alimentar el conjunto de manera portátil e independiente. El vídeo y la coordinación de las patas, por tanto, no acreditan una autonomía de uso doméstico. Ese requisito sigue pendiente aunque el cuerpo ya esté construido.
La revisión de madera adapta las formas paramétricas del cuerpo para cortarlas como paneles. Conserva acceso al conjunto y añade una tapa, pero no transforma el robot en un kit comercial terminado. Los archivos proporcionan un ejemplo concreto de fabricación y control de un cuadrúpedo pequeño, con decisiones de montaje que se pueden seguir desde la rotura inicial hasta la carcasa fotografiada.
Fuentes
- Cooper Cumbus: reconstrucción del cuadrúpedo, carcasa y resultado [en].
- Cooper Cumbus: archivo del programa de control web y movimientos (código).
Imagen: Fotografía de Cooper Cumbus de su Robo Dog completo, con caja de madera, cuatro patas y servos visibles. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.