V. Chew: un coche educativo que une SPIKE y una cámara HuskyLens
V. Chew combina un chasis propio de LEGO, componentes impresos y HuskyLens. Conagher Racing documenta en 2026 cómo conecta sensores externos con SPIKE.
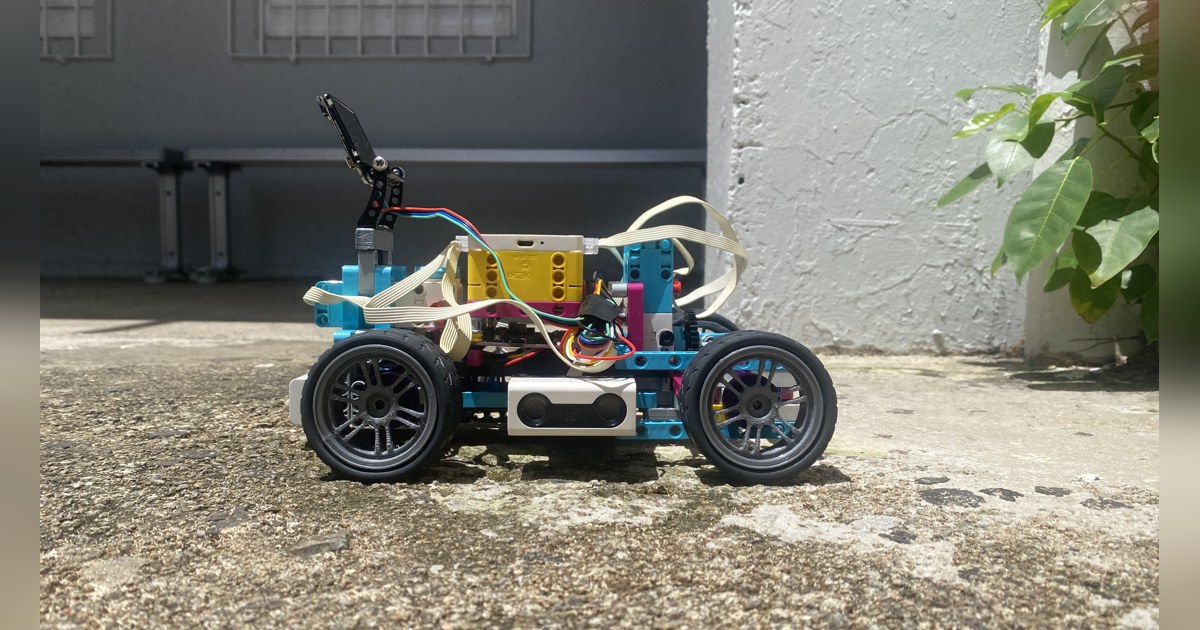
La cámara situada sobre el eje delantero de V. Chew procede de una plataforma distinta a la que mueve sus ruedas. Conagher Racing ha construido este coche educativo para WRO 2026 con LEGO SPIKE Prime, piezas impresas y una HuskyLens. El interés está en cómo une esos elementos y en las revisiones que necesitaron para conseguir un montaje físico utilizable.
El equipo de Puerto Rico publica varias generaciones de su vehículo. V. Chew conserva la transmisión de la anterior V. Juan, pero reorganiza el cuerpo y desarrolla otra forma de programarlo. Son etapas de una misma construcción: conviene leer sus nombres como revisiones del proyecto y consultar las fotografías de la configuración que se pretende estudiar.
Un diferencial debajo del controlador
El motor grande de SPIKE impulsa el eje trasero mediante engranajes y un diferencial. Este último permite que las dos ruedas traseras recorran distancias distintas al girar. El motor mediano se ocupa de la dirección delantera, por lo que avanzar y orientar las ruedas son acciones separadas.
La colocación del controlador también forma parte del diseño. El hub descansa en la zona trasera, sobre la transmisión, mientras los sensores de distancia miran hacia el frente y los laterales. La batería integrada en SPIKE alimenta el montaje. Las fotografías permiten seguir esa distribución sin confundirla con un coche de catálogo ya montado.
En su última medición, el equipo declara 24,5 centímetros de largo, 19,5 de ancho y 19 de alto, con un peso de 819 gramos. La altura aumentó al incorporar la cámara. Las llantas impresas sustituyen a las anteriores como parte del trabajo mecánico, aunque conservar unas dimensiones parecidas no elimina la necesidad de revisar el reparto de peso.
La cámara llega después del sensor de color
La memoria de V. Chew explica una transición importante. Primero utilizaron el sensor de color de SPIKE; después probaron un APDS-9960 mediante una placa auxiliar. Finalmente eligieron HuskyLens para buscar una detección útil a mayor distancia.
El recorrido por las placas también tuvo obstáculos físicos. Una Maker Pi RP2040 presentó problemas de conectores y otra prueba recurrió a Pico 2. La revisión más reciente vuelve a describir una Maker Pi RP2040 debajo del hub. Estas referencias corresponden a ensayos distintos y no deben mezclarse en una única lista de conexiones.
HuskyLens procesa la visión en su propio módulo. Para el coche, la tarea posterior sigue siendo convertir la información recibida en una maniobra. Incorporar una cámara con reconocimiento no entrega, por sí mismo, una estrategia de conducción o aparcamiento terminada.
Qué enseña el programa publicado
El ejemplo en Pybricks inicializa el hub, los motores, los tres sensores ultrasónicos y una comunicación serie con la placa externa. Su secuencia de conducción compara las distancias laterales cuando aparece una pared delante y encadena cambios de dirección con esperas temporizadas.
Es una referencia de desarrollo, no una garantía de que cualquier montaje equivalente complete el circuito. Las llamadas a los motores, los tiempos y la comunicación con la placa auxiliar necesitan revisión sobre la versión utilizada. El código tampoco basta para dar por demostrado un aparcamiento guiado por HuskyLens.
V. Chew resulta útil para estudiar un problema concreto de integración: mantener una base mecánica modular mientras se incorporan sensores que no pertenecen a su ecosistema original. Sus fotografías y revisiones hacen visible ese trabajo y muestran por qué cambiar la percepción también modifica la forma del robot.
Fuentes
- Conagher Racing: proyecto y fotografías de V. Chew [en]
- Conagher Racing: evolución mecánica, componentes y revisión con HuskyLens [en]
- Conagher Racing: ejemplo de control en Pybricks [en]
Imagen: Fotografía de Conagher Racing de V. Chew completo de perfil, con estructura LEGO, cuatro ruedas y cámara elevada. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.