Line Bot: un seguidor de línea que deja ver cómo decide girar
Line Bot combina chasis propio, cinco sensores y dos motores. El proyecto de 2025 publica un control sencillo para estudiar el seguimiento de una línea en el suelo.
Si el sensor central ve la línea, Line Bot mantiene las dos ruedas a la misma velocidad. Si la detecta uno de los lados, cambia la diferencia entre motores; cuando ningún sensor la encuentra, se detiene. Esa lógica visible en el programa es el punto de partida más útil para entender el robot construido por Muheshkumar R en Fab Academy 2025.
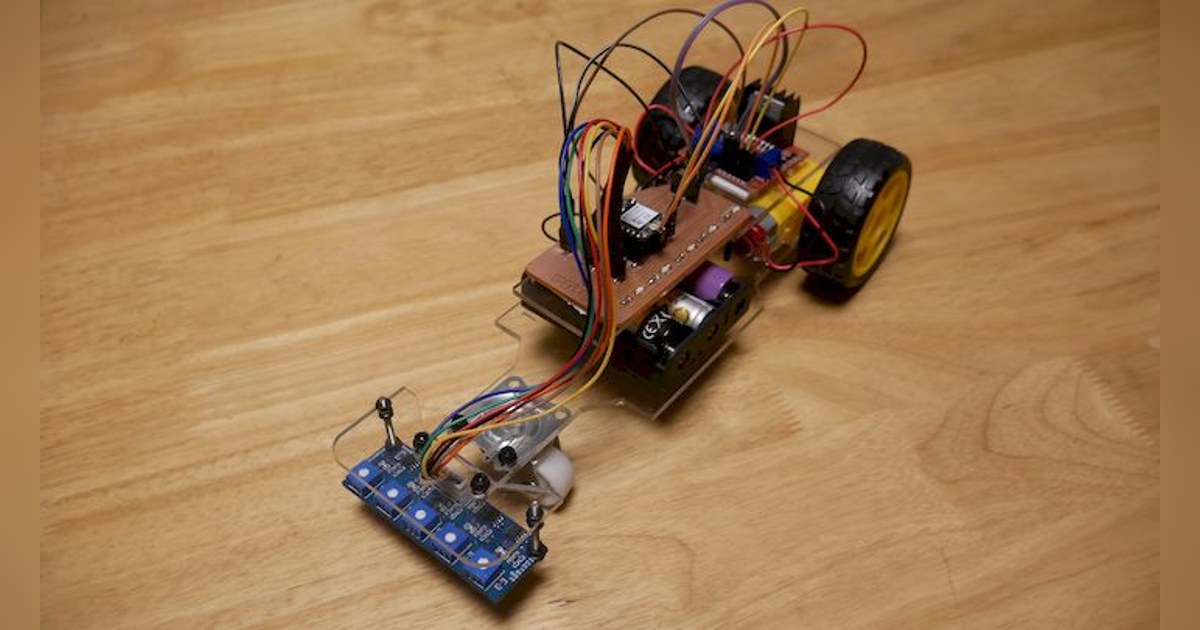
La memoria de Line Bot reúne diseño, fotografías del montaje y fragmentos de código. Es una construcción educativa con chasis propio, soportes impresos y una matriz infrarroja situada por delante de las ruedas. Su función demostrada consiste en seguir una ruta marcada sobre una superficie adecuada.
Una mecánica hecha para colocar el sensor
El autor dibujó el chasis y el soporte de la matriz en SolidWorks, y combinó placas cortadas por láser con piezas impresas. Durante el montaje revisó los apoyos de los motores después de encontrar dificultades para fijarlos al cuerpo.
Dos motores reductores producen el avance y los giros por diferencia de velocidad. El controlador L298N establece dirección y potencia, mientras la placa recibe las cinco señales digitales de la matriz. Los conectores, la altura del sensor y la posición de los motores forman parte de la construcción, no de un chasis comercial tomado sin cambios.
La página de objetivos e implicaciones sitúa el proyecto como una plataforma para aprender sistemas embebidos y fabricación digital. También enumera ampliaciones futuras. Esas posibilidades de visión, comunicación o carga no describen la unidad fotografiada funcionando con el código actual.
Las reglas reales del programa
El código final que aparece dentro de la memoria consulta cinco entradas y da prioridad al sensor central. Después revisa el par de un lado y el del otro. La función de movimiento ajusta por separado los motores izquierdo y derecho; otra función pone ambos a cero si pierde la referencia.
Esta implementación es más sencilla que la descripción de control PID incluida en algunos apartados de la misma página. El fragmento publicado no calcula un error acumulado ni contiene ganancias proporcional, integral y derivativa. Para estudiar o reproducir Line Bot conviene partir de esas decisiones visibles y reservar un regulador PID para una modificación posterior.
Hay otra consecuencia del orden de las condiciones: si varias entradas se activan a la vez, la primera que cumple determina la respuesta. El programa resulta adecuado para examinar esa prioridad con distintas curvas o cruces, pero por sí solo no aporta elección de destinos ni una planificación de rutas.
Las pruebas del autor señalan problemas de altura del sensor, alimentación y corrección en curvas. El proyecto no ofrece medidas independientes de precisión o autonomía que puedan trasladarse a otro montaje. Su documentación permite, en cambio, relacionar la posición de una matriz de cinco sensores con cuatro decisiones concretas de movimiento sobre una línea marcada.
Fuentes
- Muheshkumar R: Line Bot, fabricación, montaje y programa final [en].
- Muheshkumar R: objetivo educativo y alcance de Line Bot [en].
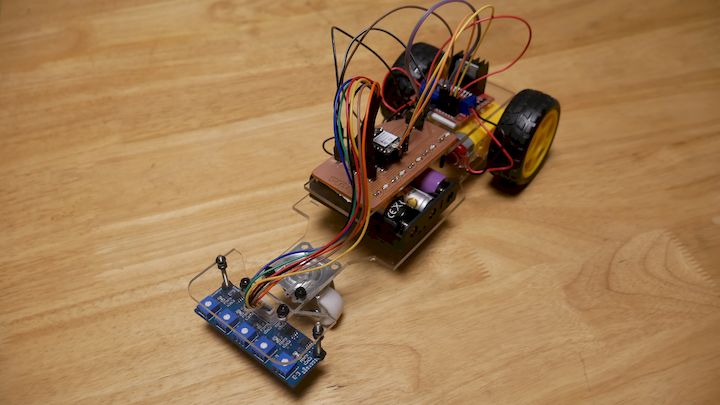
Imagen: Fotografía de Muheshkumar R de Line Bot completo, con dos ruedas amarillas, chasis propio y matriz infrarroja frontal. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.