Bunker Sierra S25: un coche robot con chasis por niveles
Bunker Sierra documenta su S25 de 2025 con chasis propio, transmisión revisada y cámara. Sus archivos explican los cambios físicos y el control entre Arduino y Pi.
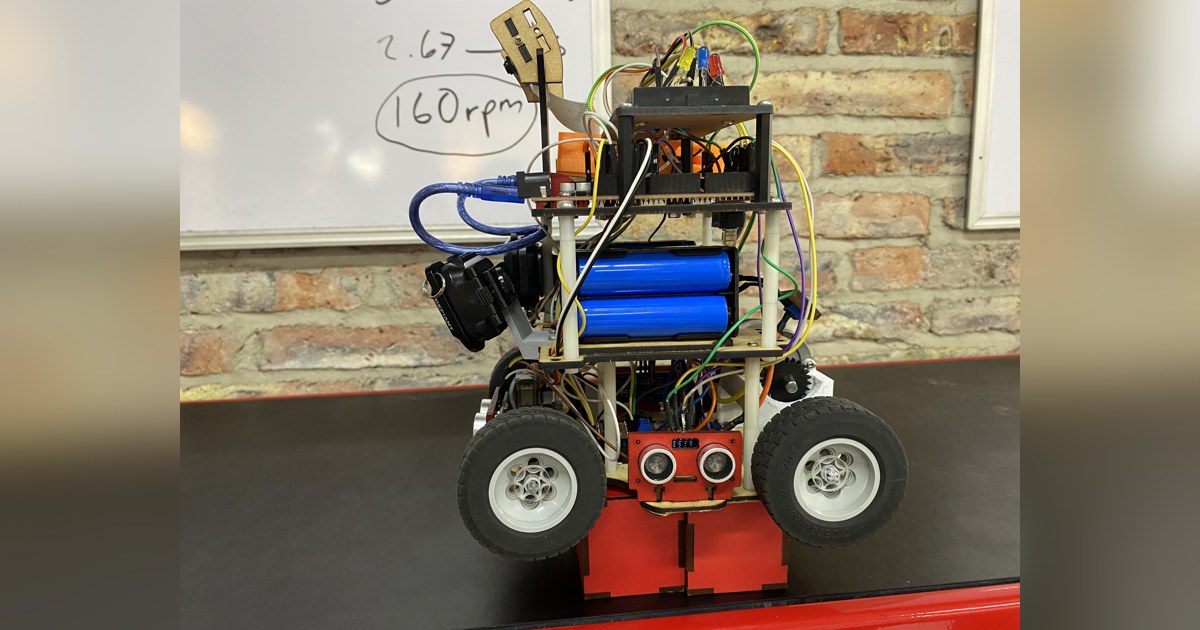
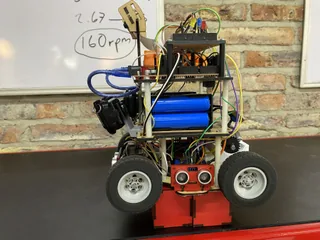
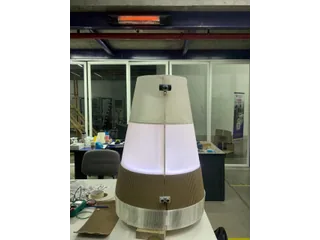
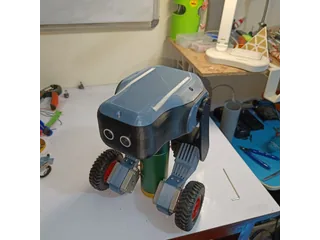
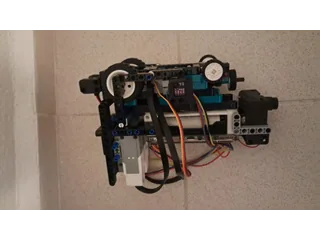
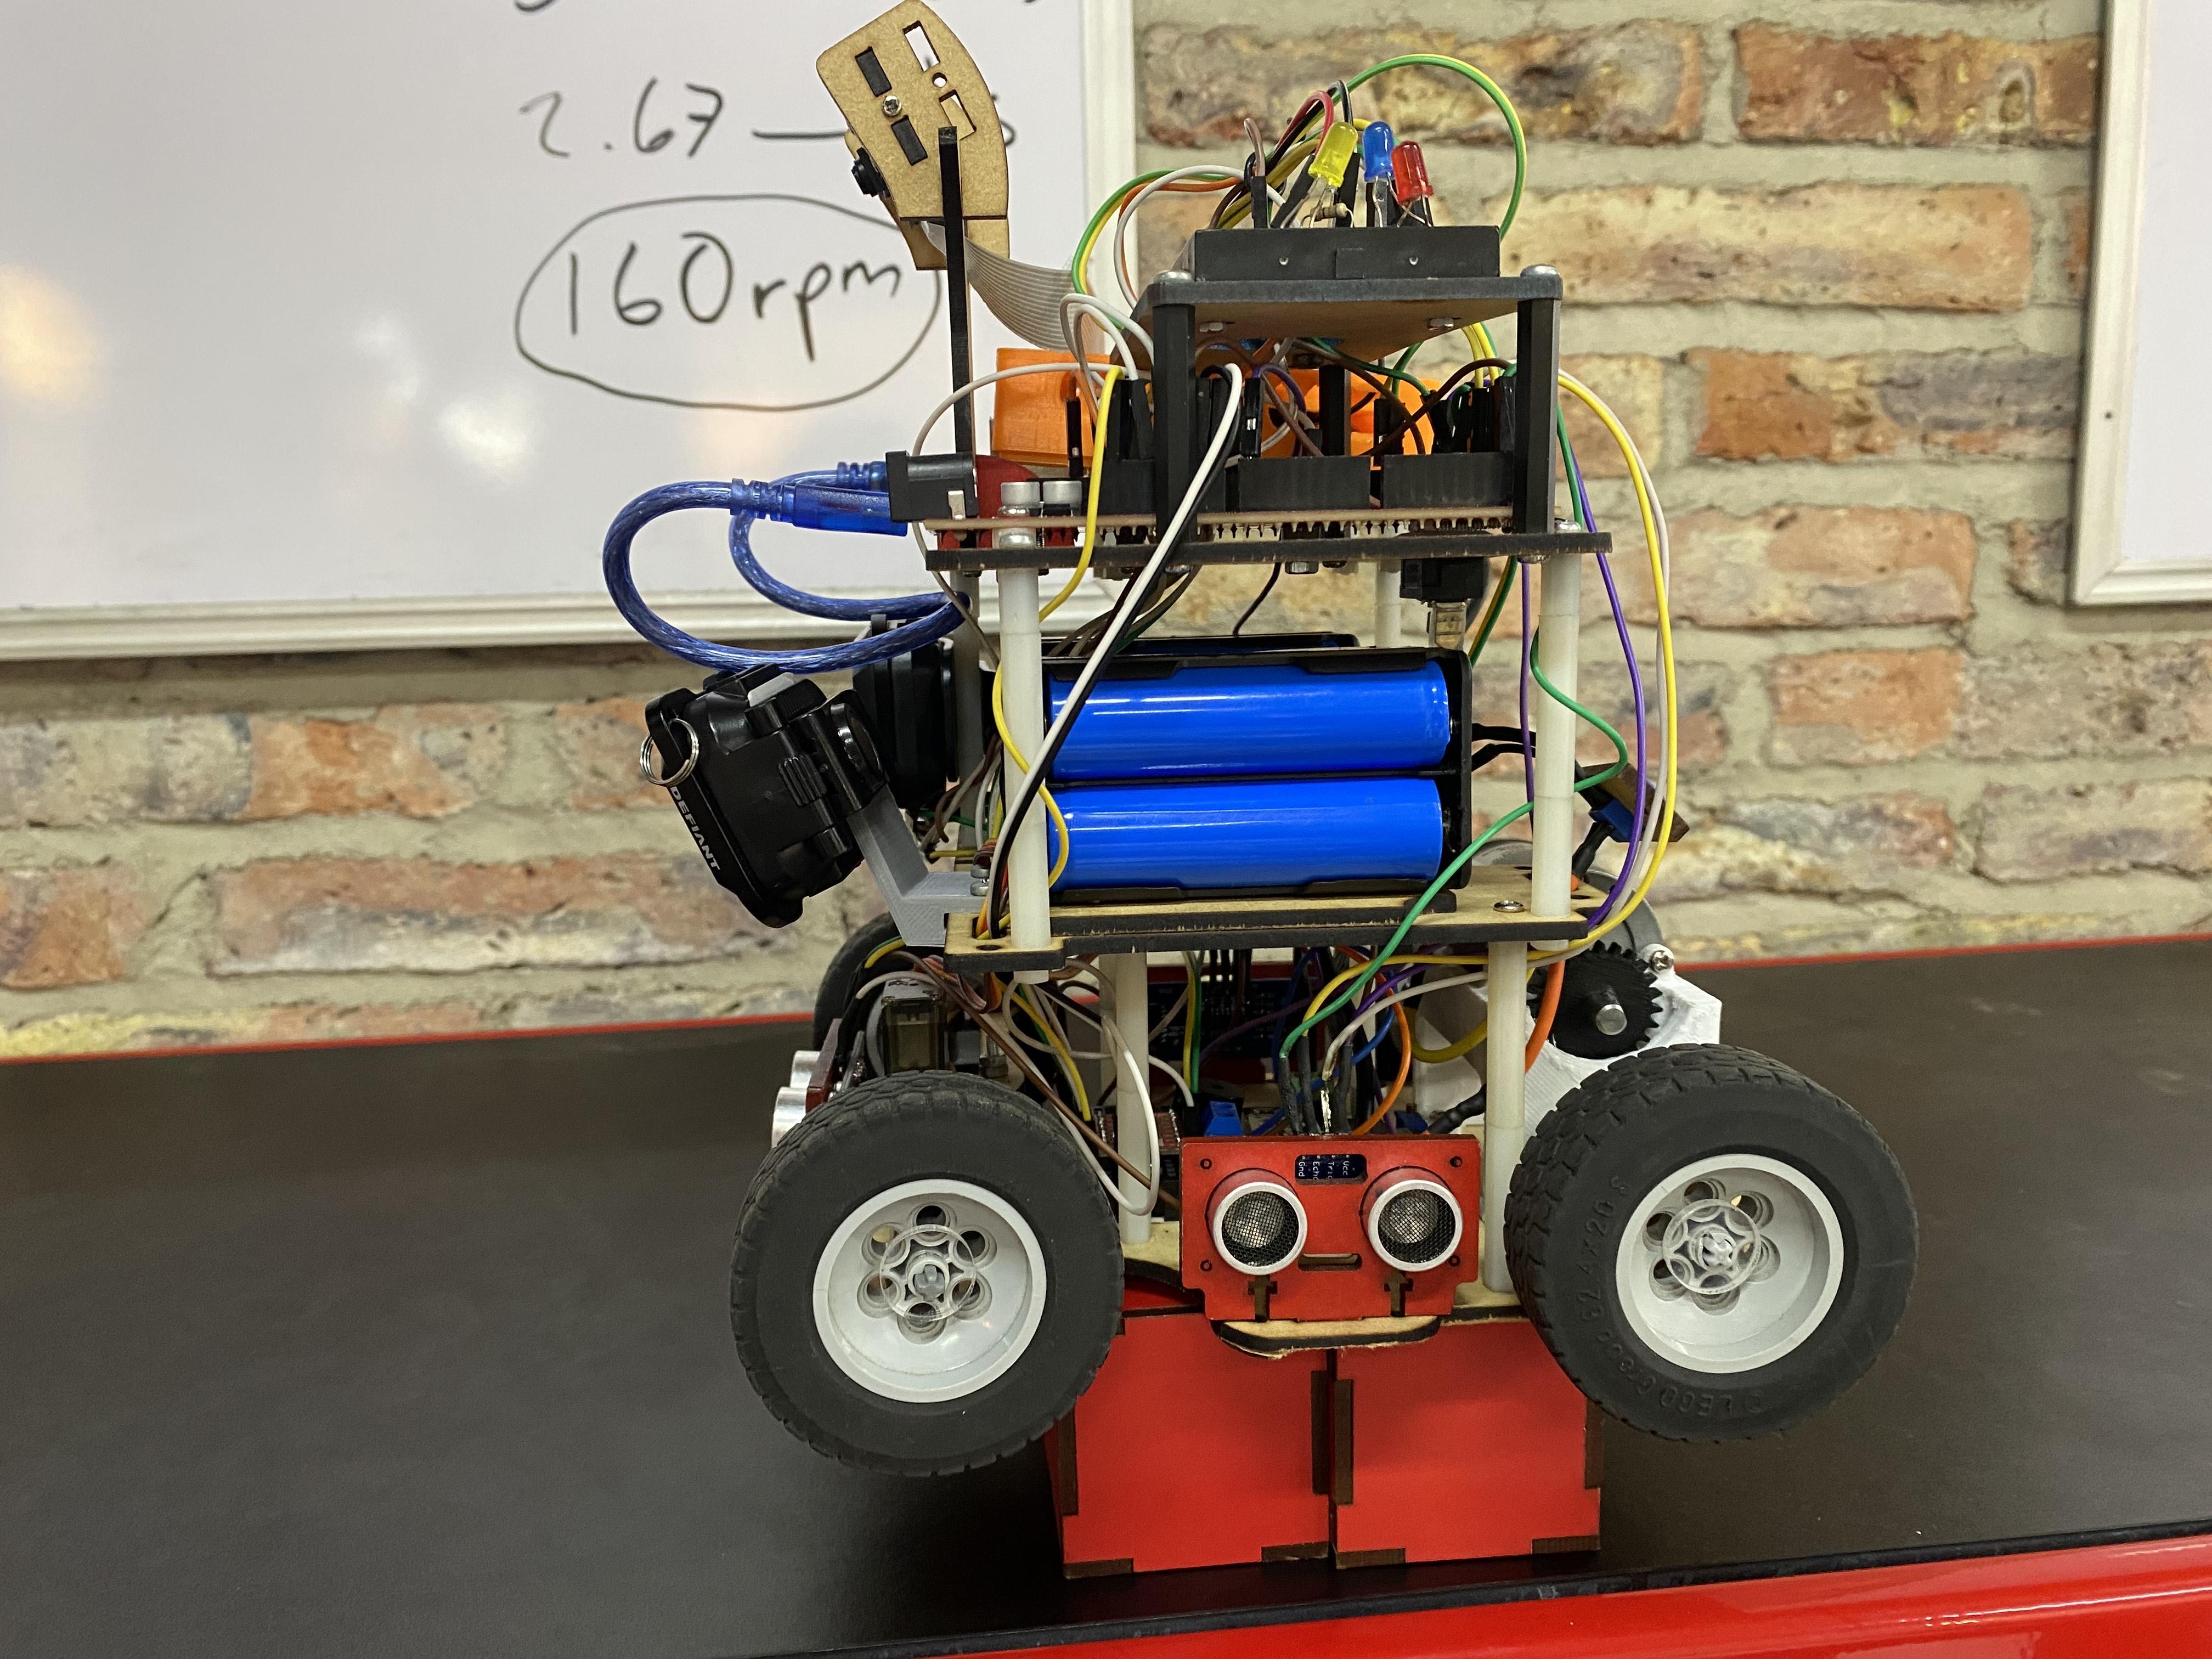
Bunker Sierra S25 es un coche robot educativo cuyo desarrollo comenzó en enero de 2025. El equipo publica revisiones mecánicas de la misma temporada, con un chasis propio por niveles, transmisión modificada y percepción por cámara. Sus fotografías distinguen la unidad anterior de la revisión preparada para el Open Championship de Panamá. Memoria del proyecto.
El chasis organiza la construcción por niveles
La base aloja elementos de movimiento; las plataformas superiores distribuyen controladores y otros componentes. El equipo fabrica buena parte de las placas mediante corte láser y utiliza impresión para soportes y piezas de dirección. Los modelos conservan números de revisión para seguir los cambios. Documentación mecánica.
En septiembre se redujo la planta del coche y se redistribuyeron piezas en altura. La memoria relaciona ese cambio con un giro más compacto, aunque sus cifras deben tratarse como medidas del equipo. El catálogo recoge el conjunto como una familia de proyecto, sin convertir cada revisión de pieza en otro modelo.
La estructura accesible permite sustituir componentes, pero exige ordenar el cableado alrededor de partes móviles. Las fotografías muestran cómo batería, soportes y electrónica comparten espacio. Reproducir una plataforma sin revisar las otras puede cambiar el centro de masa y la respuesta de la dirección.
La transmisión pasó a utilizar encoder
El equipo sustituyó un motor inicial procedente de un juguete por otro con encoder. Diseñó un soporte para enlazarlo con un diferencial LEGO y fabricó un engranaje adaptado a su eje. La memoria explica que un engranaje perforado provisionalmente había generado desgaste y holgura. Cambios de transmisión.
El encoder aporta información de rotación, pero no mide directamente la posición absoluta sobre el campo. El deslizamiento y la relación de transmisión intervienen al convertir sus pulsos en desplazamiento. Una práctica útil consiste en comparar la distancia calculada con marcas medidas sobre la pista.
La dirección utiliza un servo MG90S y enlaces propios. Sus apoyos también cambiaron para reducir deformaciones. Esos ajustes mecánicos deben comprobarse antes de atribuir toda desviación a la referencia del giroscopio.
Arduino mueve y Raspberry Pi observa
La memoria utiliza Arduino Mega 2560 para control de movimiento y Raspberry Pi 4 con cámara para percepción. El programa Arduino de agosto configura servo, ultrasonidos, interrupción de encoder y una IMU. La documentación posterior menciona otra revisión del sensor inercial. Programa Arduino consultado.
El archivo visual de septiembre utiliza Picamera2 y OpenCV. Aplica máscaras HSV para rojo y verde, obtiene posiciones y transmite identificadores de caso por serie. Es una percepción ajustada a elementos del circuito, no un reconocimiento general de obstáculos. Código de visión.
Ese archivo conserva bloques de distintas versiones. Antes de ejecutarlo hay que seleccionar la revisión y comprobar que sus mensajes coinciden con los del Arduino. El trabajo educativo puede empezar registrando detecciones sin movimiento y verificando cada identificador recibido.
Leer las revisiones sin sumar datos incompatibles
La memoria contiene valores de dimensiones y capacidad de batería que no encajan de forma consistente. No se adoptan como especificaciones de la ficha. También conserva cambios de cámara, sensores y alimentación que deben relacionarse con la unidad fotografiada.
Bunker Sierra aporta una construcción reciente con decisiones mecánicas explicadas y archivos reales. Su interés está en seguir cómo un soporte, un engranaje o una distribución de plataformas cambia el coche. El proyecto permite estudiar esa evolución con código y fotografías, manteniendo las comprobaciones necesarias para cada reproducción.
Fuentes
- Team Bunker Sierra: S25, componentes y revisiones físicas de 2025 (inglés).
- Bunker Sierra: chasis por niveles, transmisión, soportes y dirección de diseño propio (inglés).
- Bunker Sierra: archivo visual de septiembre de 2025 para Raspberry Pi (código).
- Bunker Sierra: programa Arduino de obstáculos de agosto de 2025 (código).
Imagen: Fotografía del Team Bunker Sierra de S25 completo en su revisión de Panamá, con plataformas propias, cámara y cuatro ruedas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.