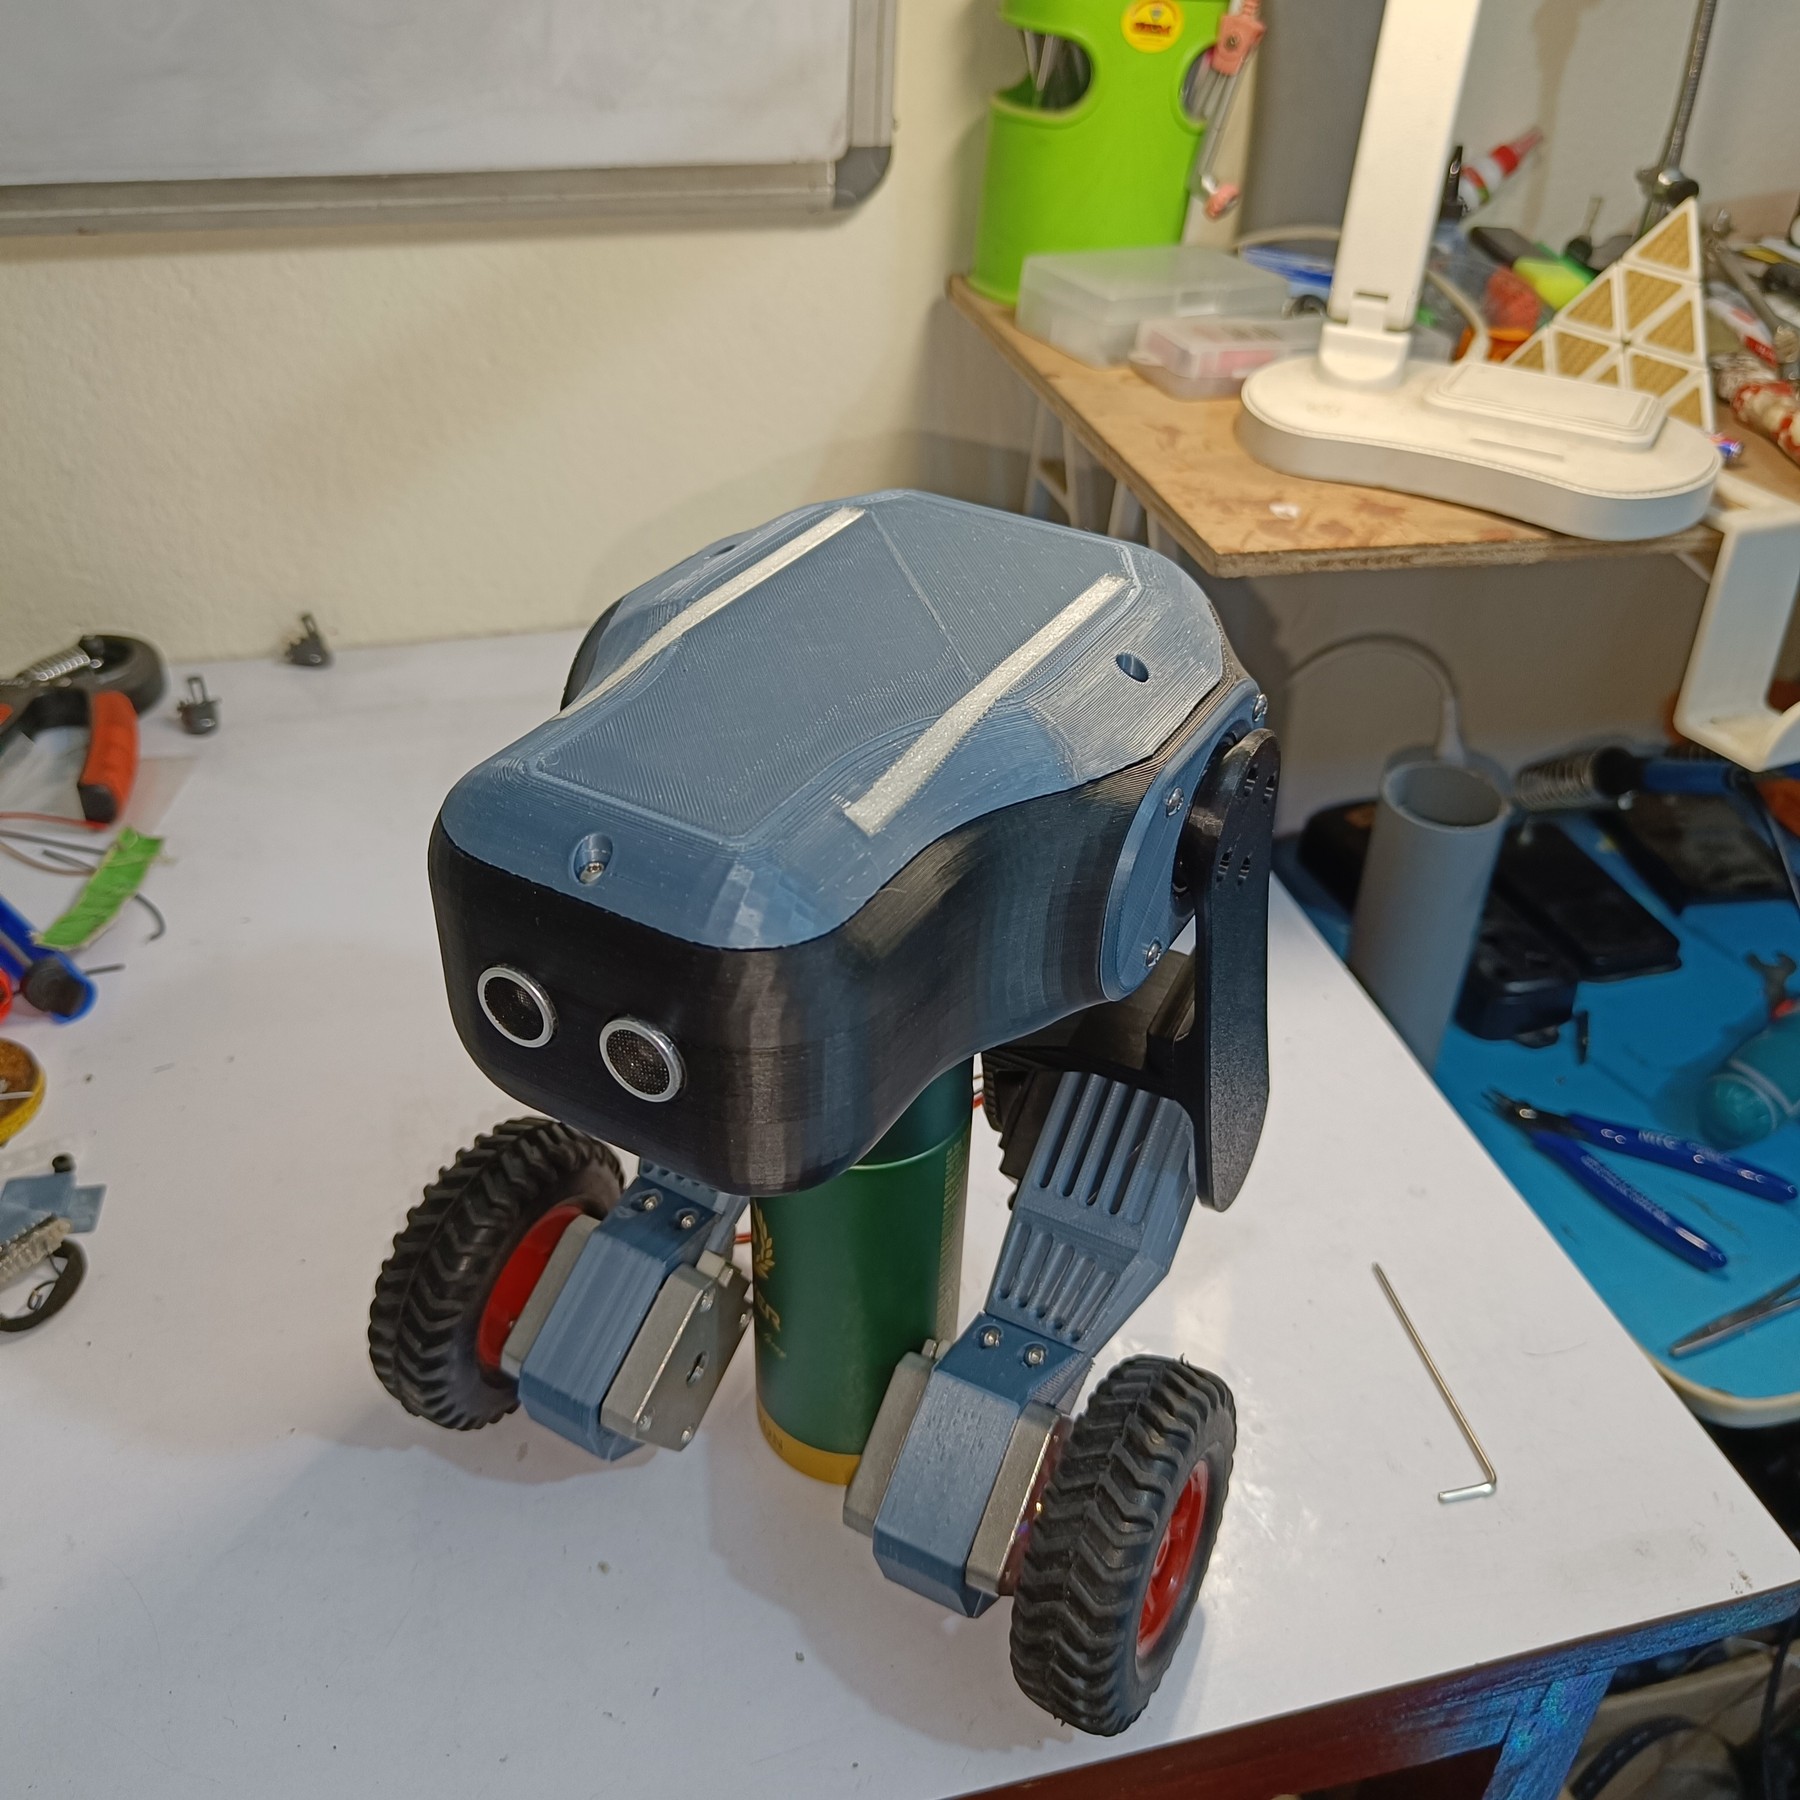
Fotografía de kairobyte del robot completo ensamblado, con dos patas y ruedas, apoyado sobre el banco de trabajo.

kairobyte

Bipedal Self Balancing Robot de kairobyte

El bípedo de kairobyte publica mecánica, placa y firmware. Sus breves ensayos de equilibrio sirven para estudiar los límites de servos, sensores y control.

Ficha actualizada el .

Proyecto, archivos y documentación de construcción

Información y disponibilidad

Proyecto de construcción propia publicado en 2026. Hay archivos mecánicos, electrónica y firmware; no se ofrece como robot listo para usar.

Para qué sirve

Construir y estudiar un robot de dos patas articuladas y dos ruedas, con control de equilibrio experimental.

Qué tener en cuenta

  • La estabilidad actual es breve y el autor documenta limitaciones de velocidad y vibración de los servos.
  • El control por mando PS4 y el equilibrio mediante aprendizaje aparecen como planes futuros.
  • Exige fabricar, cablear y ajustar el robot; no hay disponibilidad comercial anunciada.

Datos documentados

Formato
Dos ruedas bajo dos patas articuladas Fuente ↗
Controlador
ESP32 Fuente ↗
Tracción
Motores paso a paso y controladores A4988 Fuente ↗
Alimentación
Batería LiPo 3S y convertidores separados Fuente ↗
Resultado publicado
Equilibrio durante unos segundos; después pierde estabilidad Fuente ↗
Recursos
SolidWorks, STL, diseño de PCB y firmware Fuente ↗

Quién está detrás

kairobyte

kairobyte publica la mecánica, electrónica y control de una construcción experimental de equilibrio.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Bipedal Self Balancing Robot de kairobyte