El bípedo de kairobyte: ruedas, patas y equilibrio con PID
El bípedo de kairobyte publica mecánica, placa y firmware. Sus breves ensayos de equilibrio sirven para estudiar los límites de servos, sensores y control.
El Bipedal Self Balancing Robot de kairobyte combina dos patas articuladas con ruedas y publica el recorrido desde el diseño hasta los primeros ensayos. Su dato más útil también es su principal límite: el constructor explica que, por ahora, mantiene el equilibrio durante unos segundos y después cae. Es un proyecto educativo de 2026 para estudiar un problema real de control, con resultados todavía modestos. La documentación del montaje permite separar esa prueba de las mejoras que el autor quiere introducir.
Dos ruedas y patas que cambian la postura
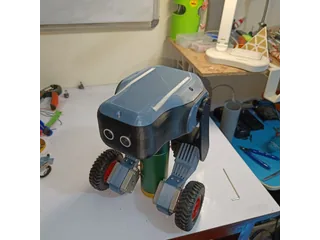
La estructura se modeló en SolidWorks, se dividió en piezas imprimibles y se ensambló con electrónica diseñada para el proyecto. Las ruedas utilizan motores paso a paso con controladores A4988. Las patas añaden articulaciones para modificar la postura del cuerpo: no estamos ante un bípedo que levanta alternativamente los pies para caminar.
Esta combinación obliga a coordinar dos acciones. Las ruedas deben corregir la inclinación mientras las articulaciones cambian la geometría que sostiene la masa. Por eso, ajustar el equilibrio después de modificar una pata puede exigir revisar también el punto de referencia del controlador. El autor describe precisamente la dificultad de encontrar el centro de masas y un ajuste adecuado para una forma poco regular.
Qué hace el firmware publicado
El ESP32 ejecuta el control. En el código disponible se pueden seguir el cálculo del error, el controlador PID, los filtros y los límites aplicados a las órdenes. También aparecen el ajuste por puerto serie y la corrección de la inclinación mediante servos. Es material útil para comparar lo que se pide al motor con lo que puede realizar físicamente.
El filtrado reduce cambios bruscos en las señales, pero añade demora. Esa relación explica una parte del problema: suavizar mucho una medición puede hacer que la reacción llegue tarde. Conviene estudiar cada bloque por separado antes de cambiar varias ganancias a la vez. El código facilita esa lectura; no demuestra por sí solo que el conjunto funcione con cualquier peso, batería o superficie.
Los fallos también forman parte del aprendizaje
La memoria del constructor identifica servos demasiado lentos y vibraciones que ensucian las lecturas de los sensores. Sustituir un servo defectuoso mejoró el comportamiento, aunque no resolvió por completo la inestabilidad. La alimentación utiliza una batería LiPo 3S y convertidores separados para evitar que la demanda de los actuadores perjudique a la electrónica de medida.
También hay una lección mecánica: el diseño pasó de una a dos articulaciones por pata cuando la placa ya estaba definida, lo que obligó a añadir conexiones. Para un taller de construcción, esa experiencia permite discutir cuándo cerrar el esquema eléctrico y cómo reservar margen para cambios del mecanismo.
Qué se puede construir y qué falta
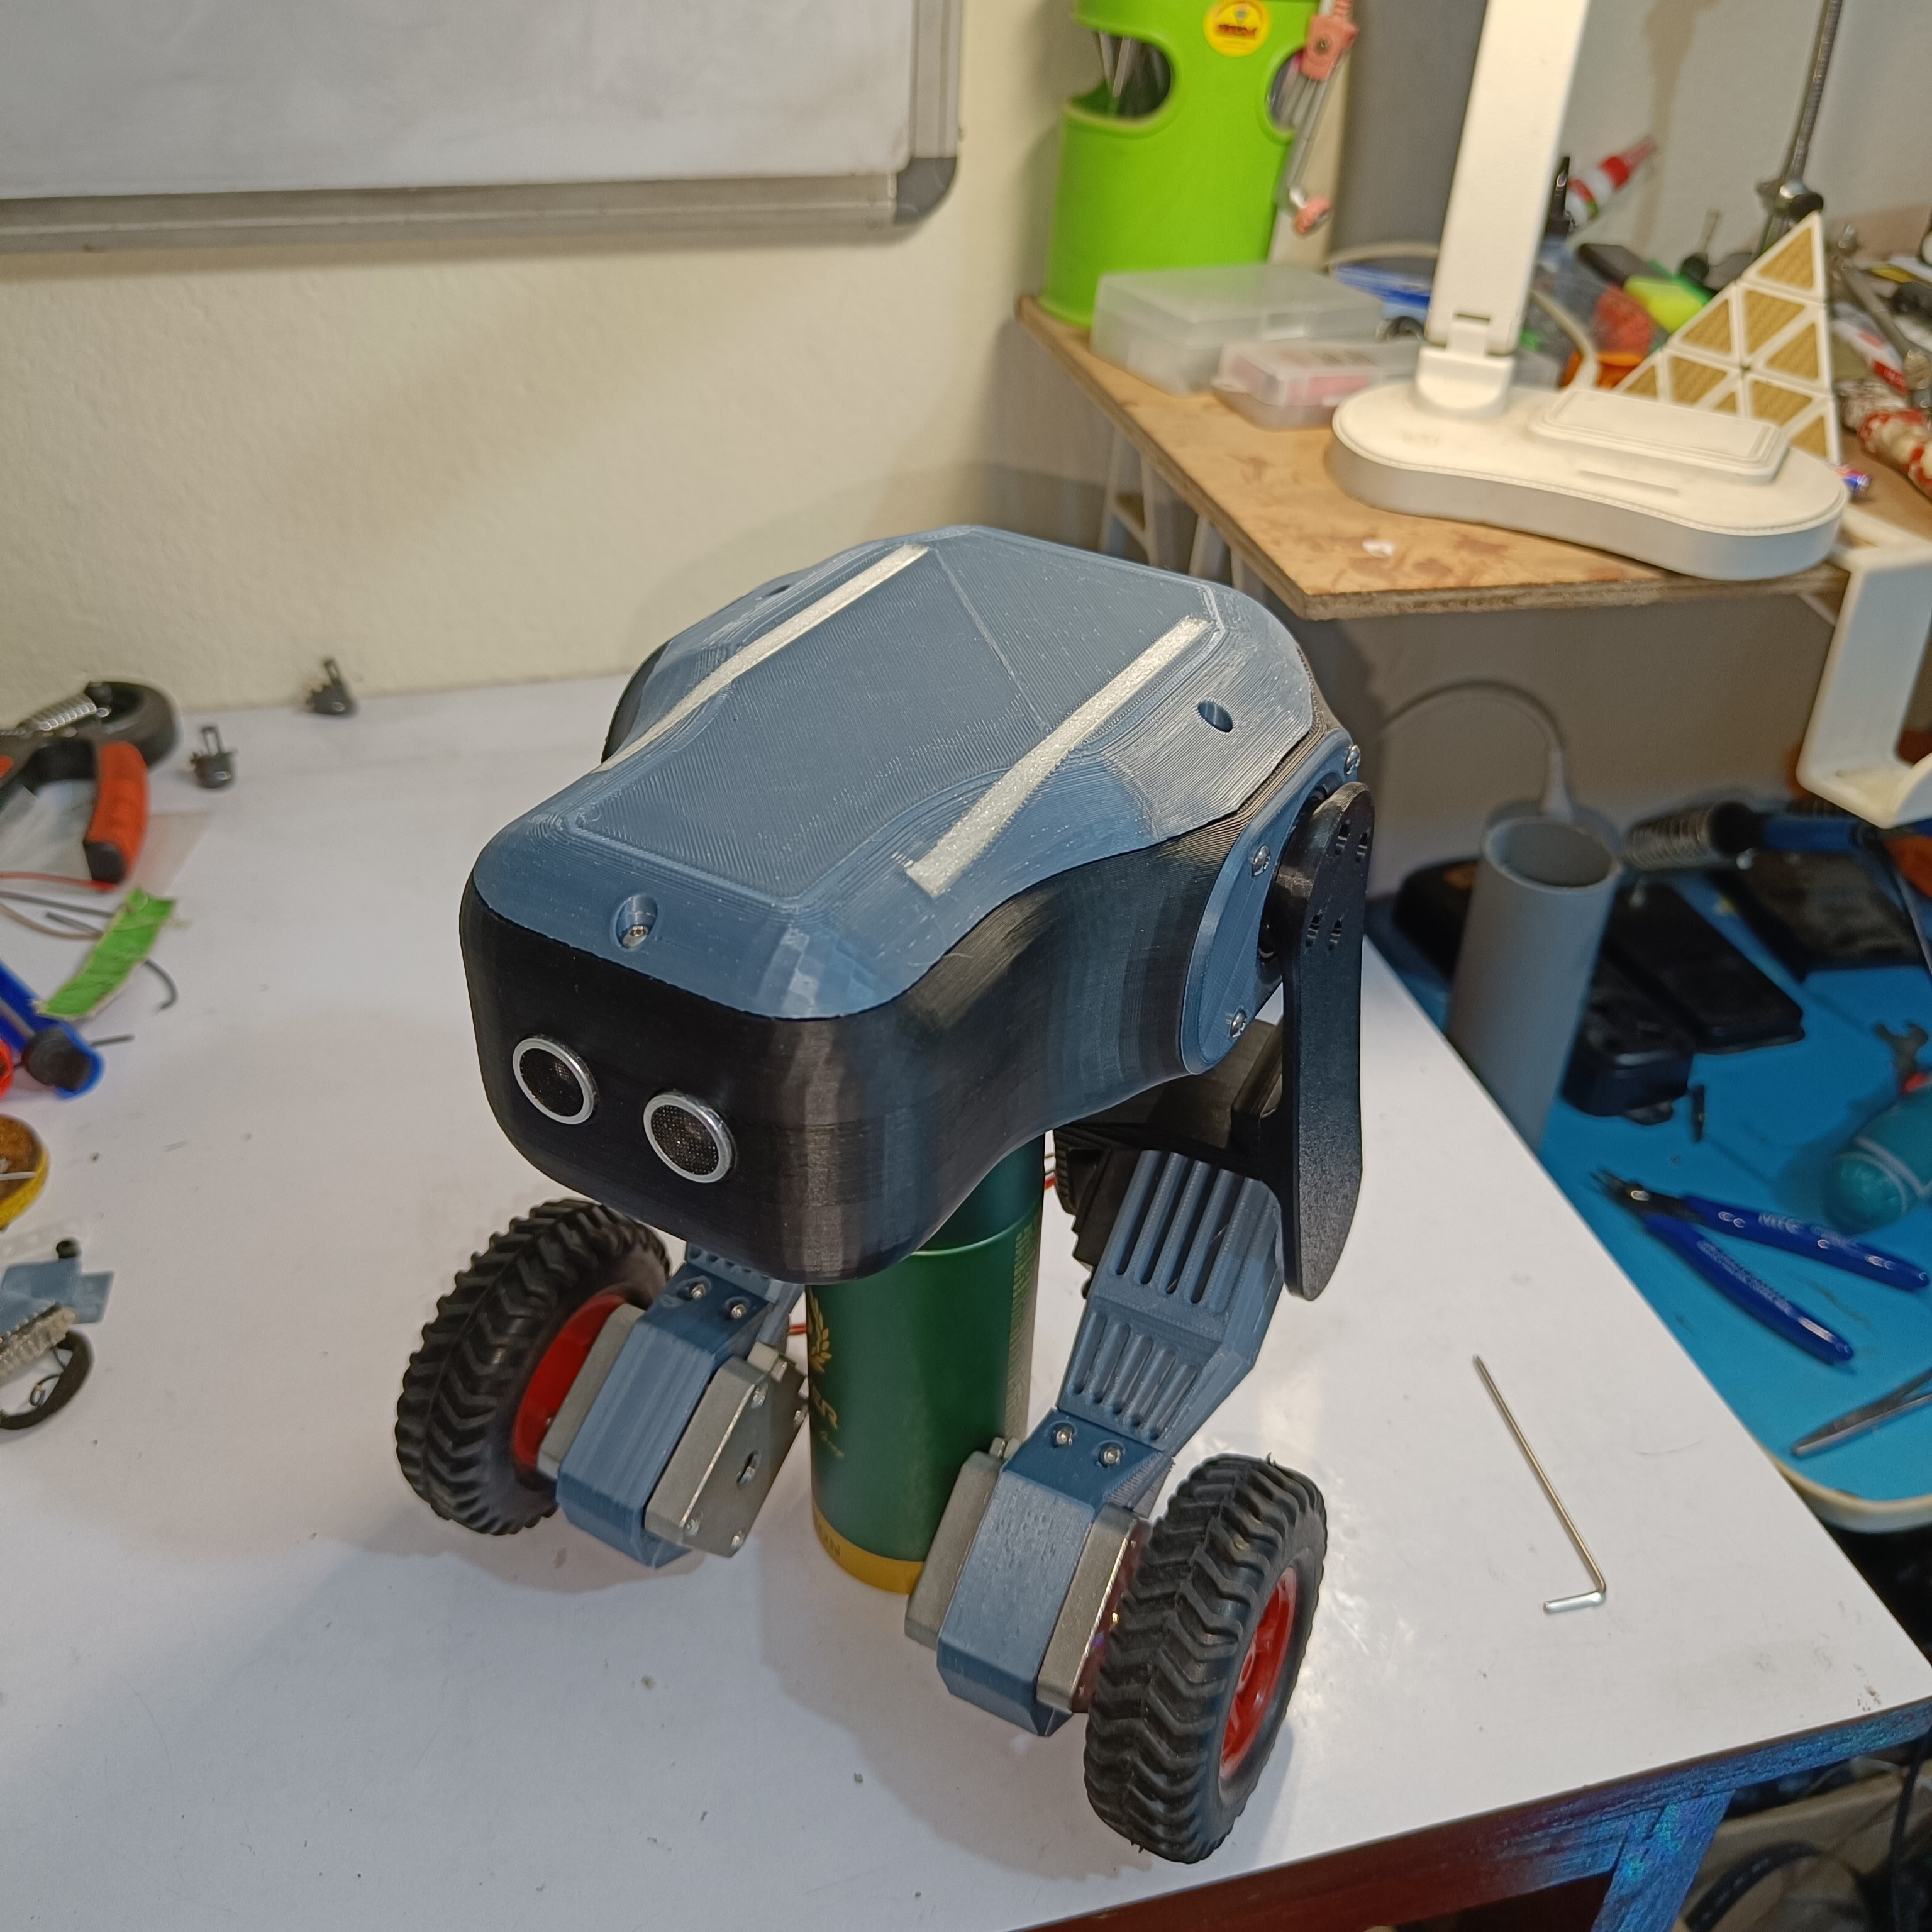
El repositorio incluye archivos de SolidWorks, piezas STL, diseño de placa y firmware. Reproducirlo requiere impresión 3D, montaje eléctrico y puesta a punto; no basta con cargar un programa. La fotografía muestra el robot ensamblado con apoyo en el banco y debe entenderse como imagen del montaje, no como prueba de equilibrio libre.
El mando PS4 y el uso de aprendizaje automático figuran entre las ideas futuras. Tampoco hay una oferta de venta para España. Su interés está en disponer de una construcción completa cuyo autor documenta los errores: un punto de partida para aprender control, fabricación y diagnóstico, siempre con la estabilidad actual claramente acotada.
Fuentes
- kairobyte: construcción, componentes y resultados (inglés)
- kairobyte: código del controlador de equilibrio (C++)
Imagen: Fotografía de kairobyte del robot completo ensamblado, con dos patas y ruedas, apoyado sobre el banco de trabajo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.