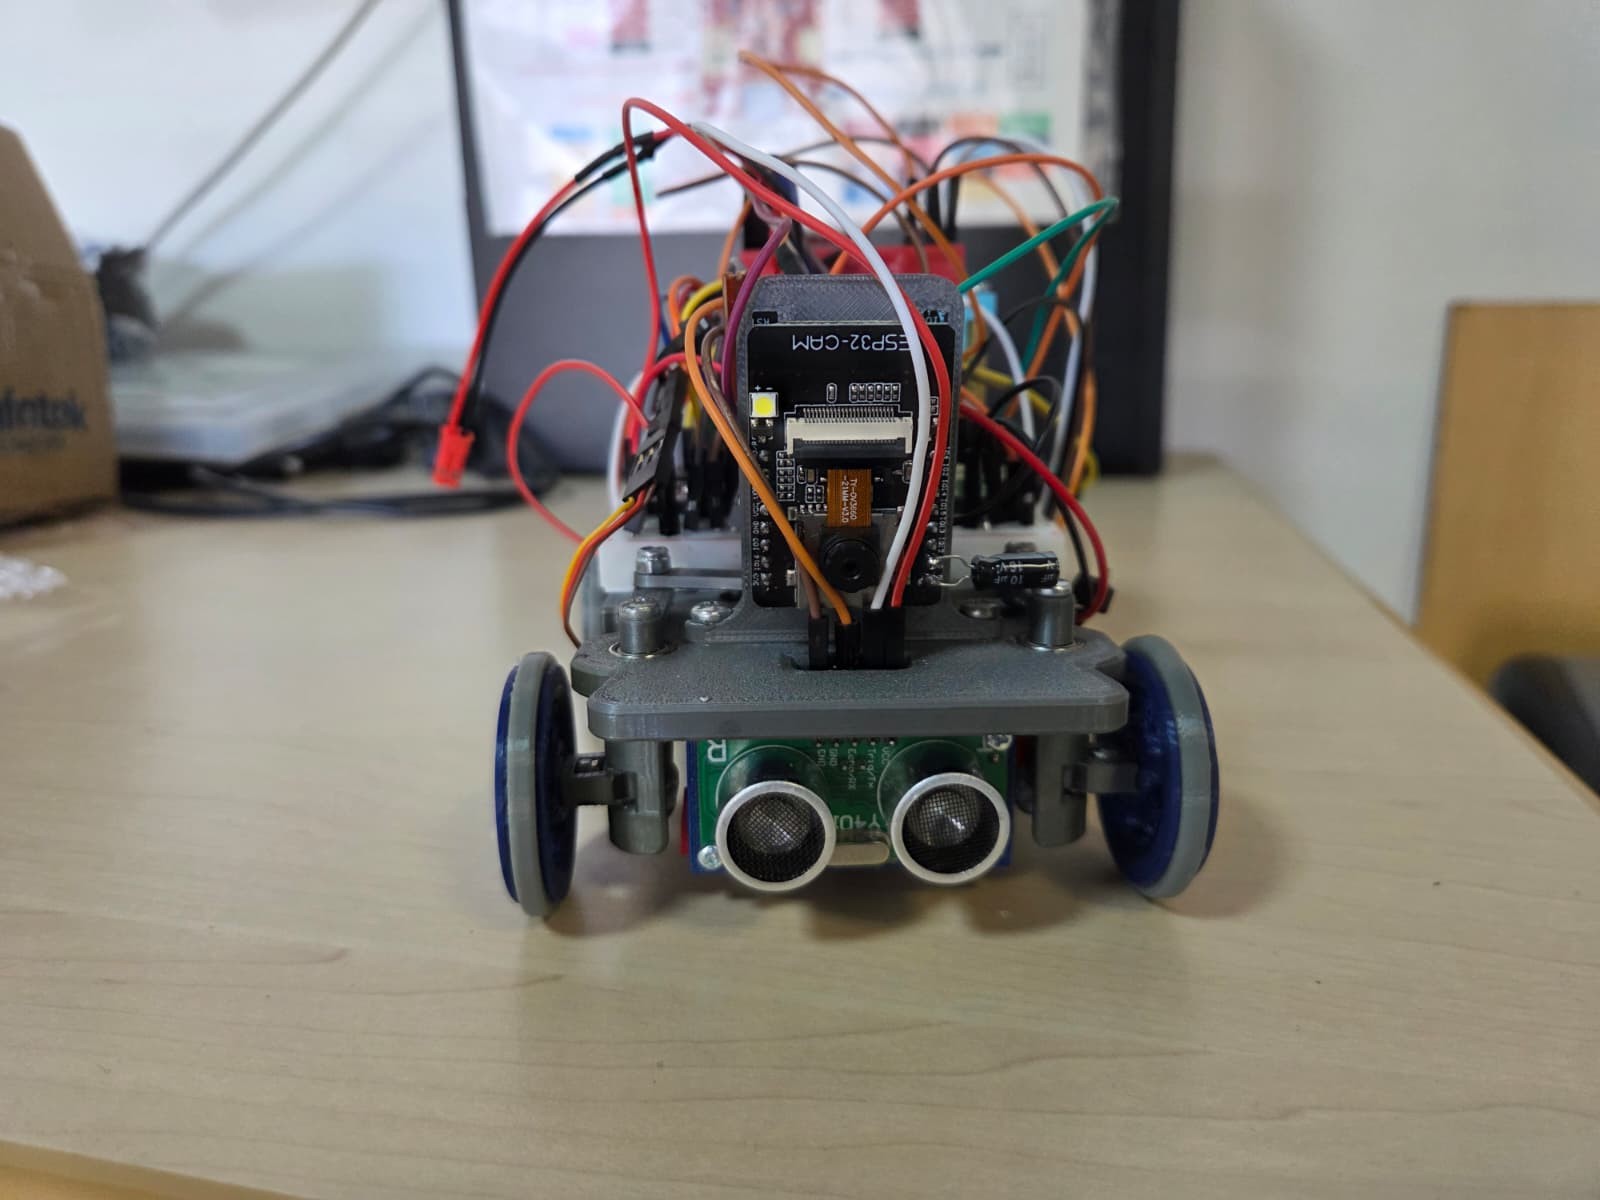
Fotografía de CYBERRCORE del vehículo completo visto de frente, con ultrasonidos, dirección y cableado sobre el chasis.

Equipo CYBERRCORE

CYBERRCORE 2026

CYBERRCORE documenta un coche educativo de 2026 con piezas propias, Pico 2 W y ESP32-CAM. Su código permite estudiar control y revisar diferencias entre versiones.

Ficha actualizada el .

Diseño y código del equipo

Información y disponibilidad

Prototipo educativo construido para WRO 2026. Publica fotografías, piezas imprimibles y programas de prueba; el montaje requiere reconciliar las revisiones.

Para qué sirve

Aprender mecánica imprimible, percepción por colores y control de un coche robot de competición.

Qué tener en cuenta

  • El informe y los programas contienen diferencias en referencias de IMU, sensores y configuración.
  • Los parámetros de recorrido no garantizan cumplir una prueba concreta sin adaptación.
  • No hay navegación doméstica general ni autonomía de batería acreditada.

Datos documentados

Control
Raspberry Pi Pico 2 W H y MicroPython. Fuente ↗
Visión
ESP32-CAM separada del controlador de movimiento. Fuente ↗
Mecánica
Chasis y componentes propios diseñados en SolidWorks, con archivos STL. Fuente ↗
Tracción
Motor DC y controlador TB6612FNG; servo para dirigir las ruedas delanteras. Fuente ↗
Configuración
El archivo openround.py publicado fija la parada tras 16 giros. Fuente ↗

Quién está detrás

Equipo CYBERRCORE

Equipo CYBERRCORE publica documentación sobre el diseño y el desarrollo de CYBERRCORE 2026.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de CYBERRCORE 2026