CYBERRCORE 2026: un coche robot con Pico y ESP32-CAM
CYBERRCORE documenta un coche educativo de 2026 con piezas propias, Pico 2 W y ESP32-CAM. Su código permite estudiar control y revisar diferencias entre versiones.
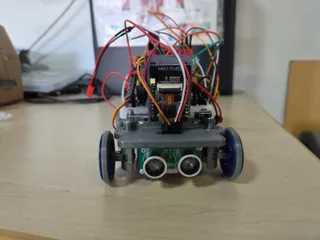
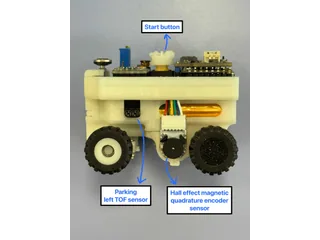
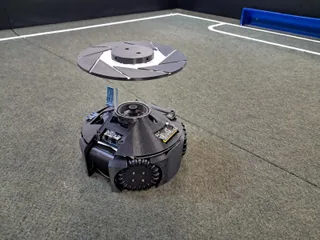
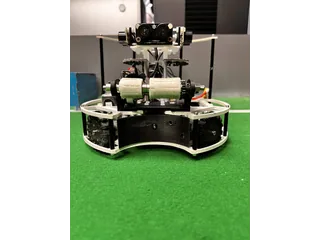
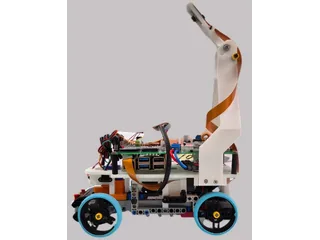
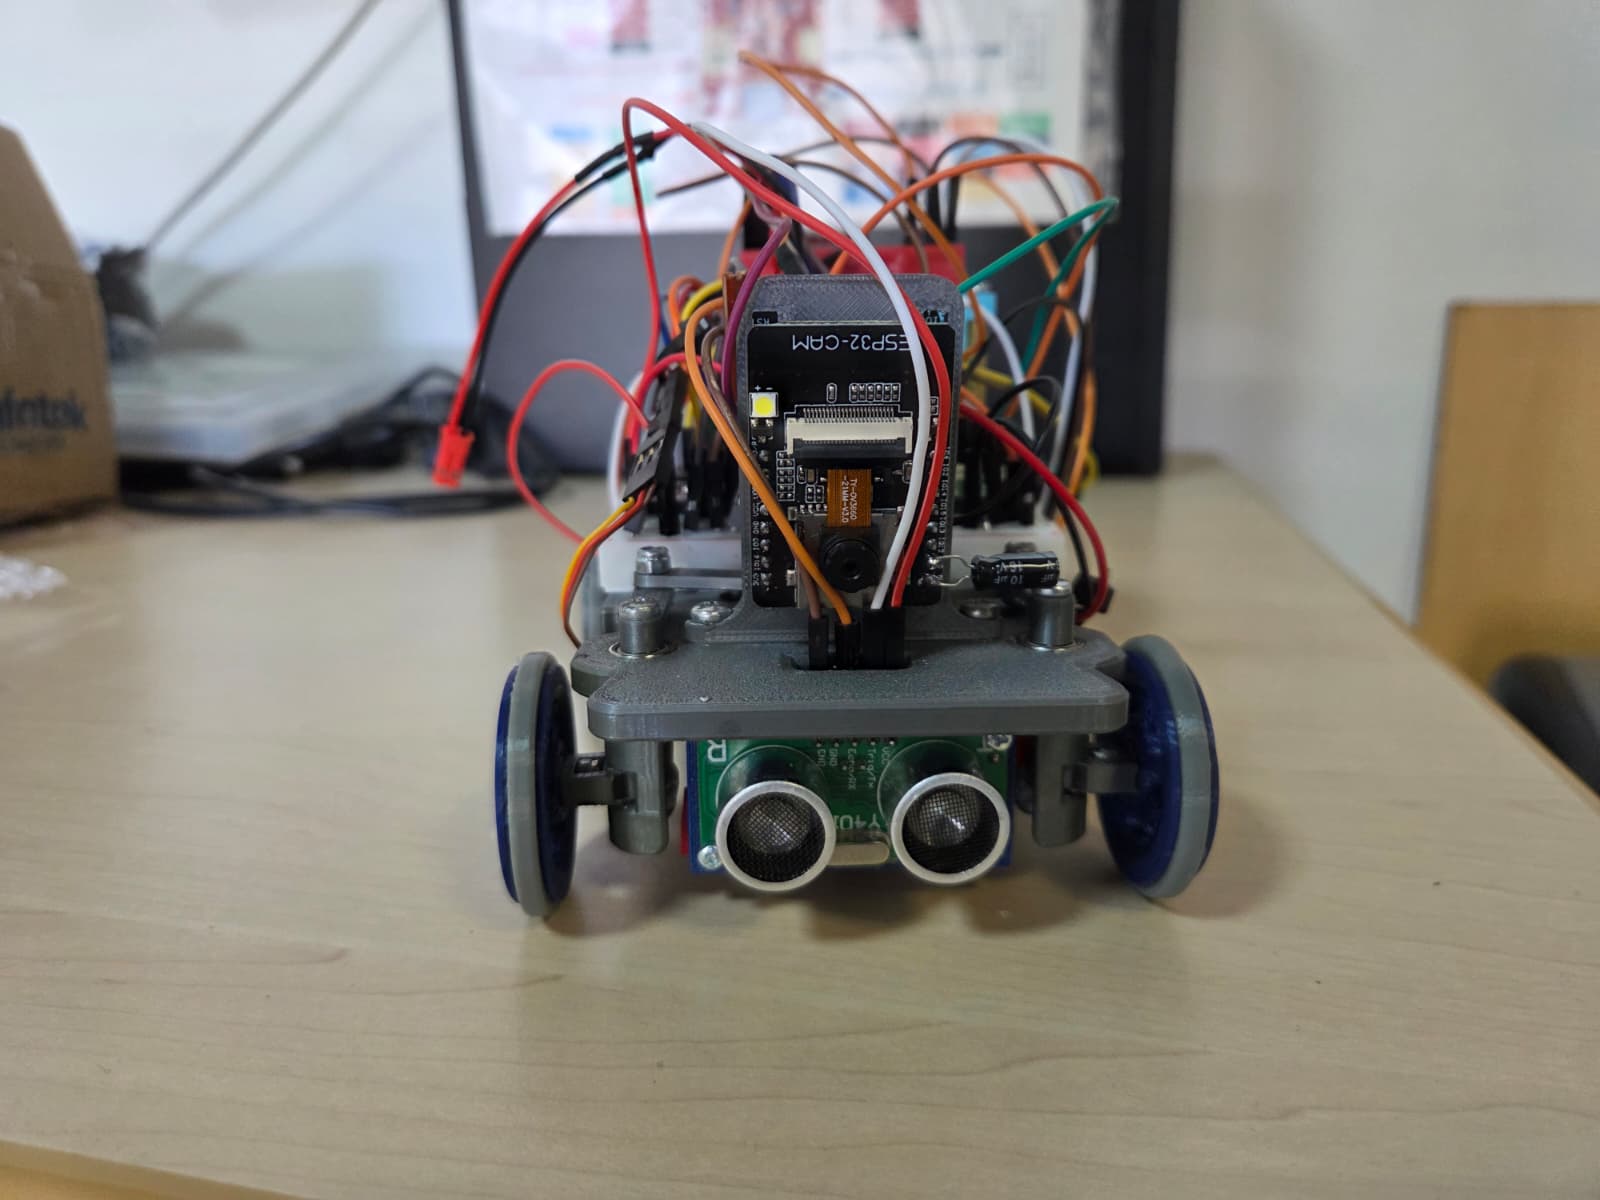
CYBERRCORE 2026 es un coche robot educativo que divide la visión y el movimiento entre dos placas. El equipo turco publica una construcción para WRO Future Engineers con Raspberry Pi Pico 2 W H, ESP32-CAM y piezas mecánicas propias. Hay fotografías del vehículo real y archivos para estudiar su diseño; el software requiere revisar qué versión corresponde al montaje. Proyecto del equipo.
La separación entre tareas resulta interesante para aprender sistemas integrados. Una placa procesa la cámara y comunica detecciones; la otra utiliza esas señales junto con sus sensores para actuar sobre la dirección y el motor. Si el coche gira mal, se puede investigar la imagen, la comunicación y el control por separado.
Un vehículo con mecánica publicada
El equipo documenta un chasis diseñado en SolidWorks, piezas para impresión 3D y componentes de dirección y transmisión. La estructura organiza los soportes de la electrónica y de los sensores sobre una plataforma de cuatro ruedas. Documentación mecánica.
Los archivos permiten abordar tareas diferentes en un aula: comprobar que una rueda gira sin rozar, revisar el juego de una articulación o estudiar cómo se fija una cámara para que no cambie de orientación. Son problemas que pueden alterar la trayectoria aunque los valores del controlador permanezcan iguales.
La dirección se acciona mediante servo y la tracción utiliza un motor DC. El controlador de motor y los soportes físicos forman parte del sistema; copiar únicamente el programa no reproduce la respuesta de ese conjunto. Las tolerancias de impresión, la superficie de ensayo y la distribución del peso también intervienen.
Una cámara que envía mensajes pequeños
La documentación del software describe procesamiento de imágenes de baja resolución en la ESP32-CAM. El módulo identifica rojo y verde y transmite mensajes con el color, una posición horizontal y un recuento de píxeles. Esta salida reduce la información que el controlador de movimiento necesita interpretar. Arquitectura del software.
Esa comunicación ofrece un ejercicio concreto: registrar primero los mensajes con el coche inmóvil y comprobar si corresponden a los objetos que tiene delante. Después se puede estudiar cómo responde el servo. Si se ajustan ambas partes a la vez, es más difícil identificar si una oscilación procede de una detección inestable o de una corrección excesiva.
El proyecto utiliza ultrasonidos y una referencia de giro junto con la visión. Eso no acredita navegación por una casa ni detección general de objetos; las decisiones están diseñadas alrededor de una pista y referencias específicas.
Leer el código evita confundir configuraciones
Hay diferencias entre las referencias del informe y los programas publicados. La documentación menciona distintas IMU en sus apartados; para reproducir una versión hay que comprobar el sensor, sus registros y el archivo utilizado. La etiqueta general del proyecto no basta para asegurar esa compatibilidad.
También hay un detalle fácil de pasar por alto: el archivo openround.py fija la parada después de dieciséis giros. Por tanto, no puede describirse esa configuración como una ejecución de tres vueltas solo porque ese sea el objetivo de la competición. El mismo archivo contiene un término integral a cero en su controlador de rumbo. Programa de recorrido abierto.
Para enseñar con CYBERRCORE, conviene elegir y conservar una revisión de hardware y código, anotar sus parámetros y repetir recorridos cortos antes de ampliar el ensayo. Su aportación está en combinar una construcción real con documentación que permite examinar las decisiones. Las discrepancias entre archivos son también una oportunidad para aprender a verificar un sistema, siempre que se hagan visibles y se resuelvan antes de atribuirle un comportamiento concreto.
Fuentes
- CYBERRCORE: robot construido y documentación de 2026 (inglés)
- CYBERRCORE: diseño mecánico y piezas STL (inglés)
- CYBERRCORE: organización del software (inglés)
- CYBERRCORE: programa publicado para el recorrido abierto
Imagen: Fotografía de CYBERRCORE del vehículo completo visto de frente, con ultrasonidos, dirección y cableado sobre el chasis. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.