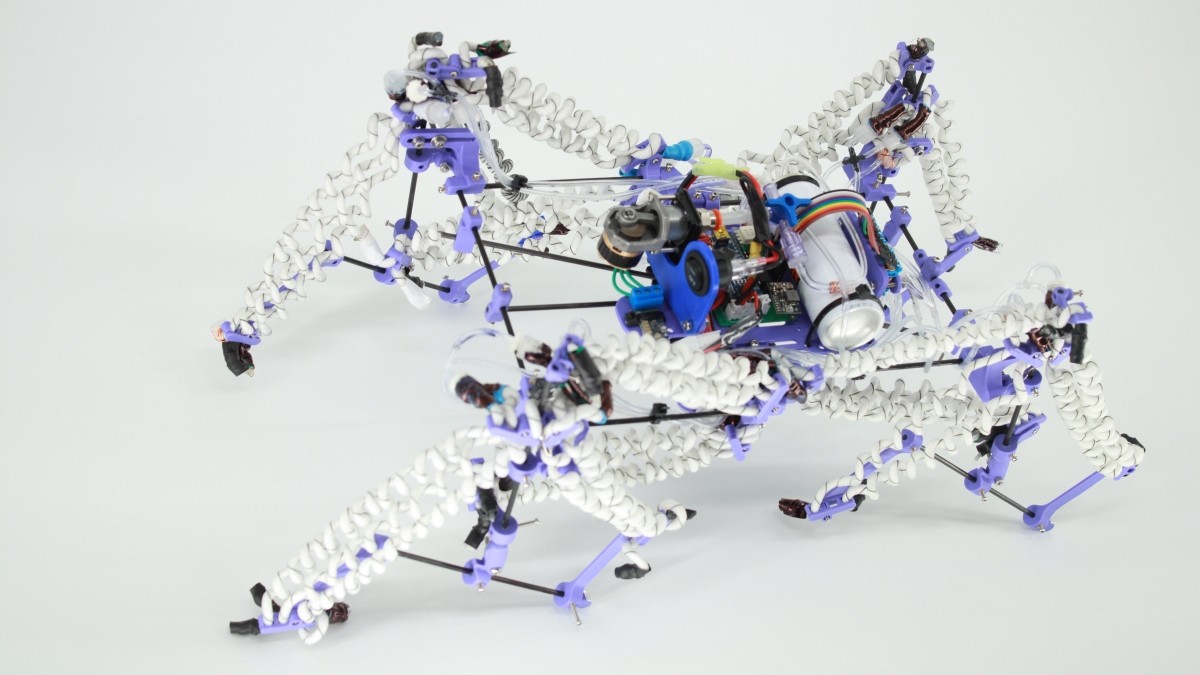
Fotografía de Eric Weismann/ASU del cuadrúpedo HARP completo, con músculos neumáticos enrollados y alimentación a bordo.

Robotic Actuators and Dynamics Lab de ASU

HARP Quadruped

El cuadrúpedo HARP de ASU utiliza músculos neumáticos y lleva su alimentación a bordo. Publica diseño mecánico, electrónica y simulación para estudiar su marcha.

Ficha actualizada el .

Diseño abierto y documentación del laboratorio

Información y disponibilidad

Prototipo universitario documentado en 2025 y presentado por ASU junto a su investigación de 2026. Sus archivos de construcción están publicados; no es un kit comercial.

Para qué sirve

Estudiar locomoción con actuadores neumáticos mediante un cuadrúpedo experimental cuyo diseño y electrónica se pueden consultar.

Qué tener en cuenta

  • La construcción requiere fabricar actuadores y ajustar un sistema neumático.
  • Las prestaciones de un músculo aislado no equivalen a las del robot completo.
  • No publica una oferta de kit doméstico ni garantías de autonomía para uso cotidiano.

Datos documentados

Locomoción
Cuatro patas con actuadores neumáticos HARP Fuente ↗
Alimentación
El prototipo transporta su propia alimentación Fuente ↗
Mecánica
Ensamblaje STEP y lista de componentes Fuente ↗
Electrónica
Diseño de placa de control en Eagle Fuente ↗

Quién está detrás

Robotic Actuators and Dynamics Lab de ASU

Laboratorio de Arizona State University que estudia actuadores y publica diseños experimentales de locomoción con músculos neumáticos.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de HARP Quadruped