HARP: un cuadrúpedo abierto que camina con músculos neumáticos
El cuadrúpedo HARP de ASU utiliza músculos neumáticos y lleva su alimentación a bordo. Publica diseño mecánico, electrónica y simulación para estudiar su marcha.
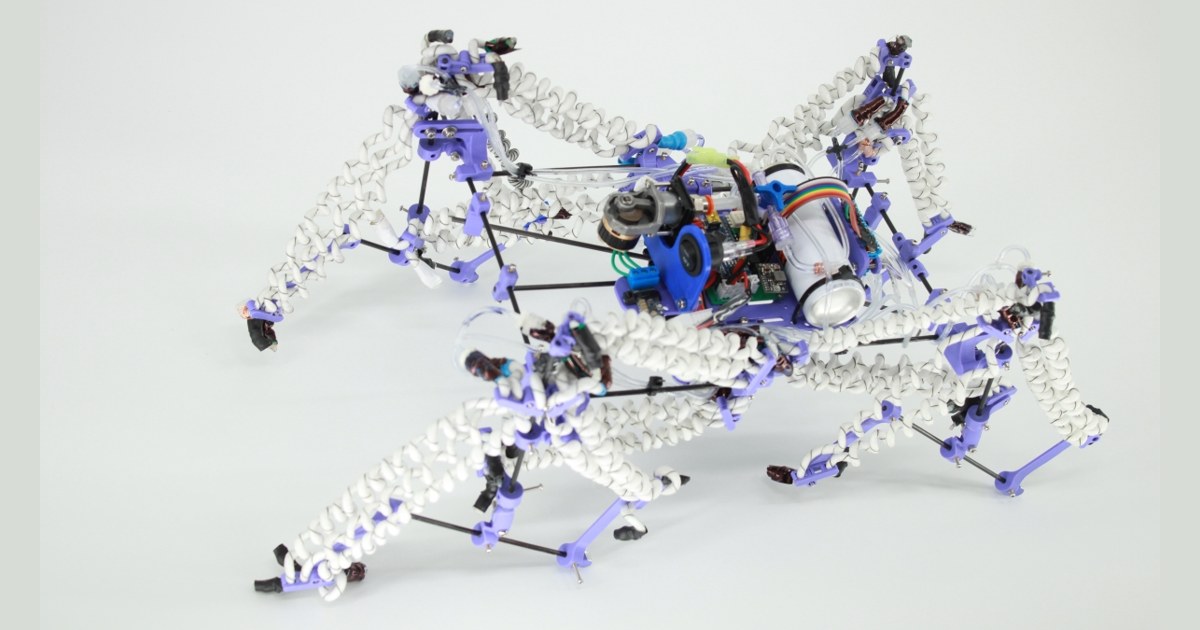
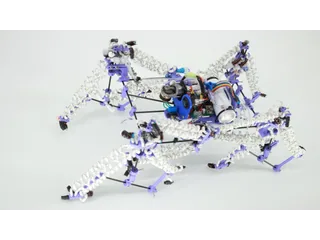
El cuadrúpedo HARP de Arizona State University camina con músculos neumáticos y transporta su propia alimentación. La universidad lo mostró en abril de 2026 al presentar una investigación sobre actuadores blandos. Su documentación de construcción, actualizada en 2025, permite estudiar el diseño mecánico, la electrónica y el modelo de una pata.
Patas accionadas por aire
HARP significa helical anisotropically reinforced polymer. Sus actuadores tienen forma de tubos enrollados y cambian de longitud al introducir aire. El movimiento se transmite a la estructura de las patas, de modo que la locomoción combina elementos rígidos con músculos deformables.
Según la explicación de ASU, reducir la presión necesaria permitió construir un cuadrúpedo capaz de desplazarse sin una alimentación externa conectada durante la marcha. Esa integración importa tanto como el músculo: un actuador ligero pierde parte de su ventaja si el robot necesita arrastrar un sistema de suministro situado fuera de su cuerpo.
La fotografía publicada por la universidad muestra el prototipo completo, con sus componentes a bordo. Acredita la existencia de la construcción que describe el equipo; por sí sola no permite calcular duración de batería, carga útil o velocidad mantenida.
Qué archivos publica el equipo
El repositorio HARP reserva un apartado específico al cuadrúpedo. Incluye una lista de materiales, un ensamblaje mecánico en formato STEP y archivos del controlador. Este material permite examinar cómo se colocan los componentes y estudiar la relación entre el cuerpo y las patas.
La placa de control se publica en formato Eagle, con esquema y diseño de la placa. La documentación también identifica un modelo de una pata en MATLAB que utiliza Robotics Toolbox de Peter Corke. Son recursos distintos: el CAD explica la geometría, el esquema las conexiones y la simulación el comportamiento del mecanismo.
Para un proyecto educativo avanzado, esa separación facilita plantear preguntas comprobables. Se puede comparar una trayectoria simulada con el movimiento físico o estudiar cómo una modificación de la pata cambia el esfuerzo que debe hacer su actuador.
Fabricar músculos también forma parte del proyecto
El repositorio contiene recursos de fabricación de los actuadores. Esto añade una etapa que no existe al comprar servos ya terminados: la repetibilidad del músculo pasa a formar parte del trabajo de construcción.
La calidad de las uniones, el recorrido mecánico y el suministro de aire condicionan la respuesta de cada pata. Por eso resulta más útil revisar el conjunto publicado que escoger únicamente una cifra llamativa sobre potencia o contracción de un actuador.
Las propiedades medidas en un músculo aislado no describen automáticamente cuánto peso puede transportar el cuadrúpedo ni qué obstáculos supera. La investigación trata una tecnología con varias aplicaciones posibles, mientras que este diseño concreto permite observar su uso en locomoción.
Un prototipo para estudiar, con trabajo de integración
HARP interesa como plataforma universitaria para aprender robótica blanda, diseño de mecanismos y control. Reproducirlo exige capacidades de fabricación, electrónica y neumática; los archivos publicados no lo convierten en un juguete listo para encender.
La documentación consultada tampoco permite atribuirle una autonomía doméstica o una función de asistencia ya validada. Su aportación comprobable es el cuadrúpedo construido y el acceso a los recursos con los que analizar y reproducir su arquitectura.
Fuentes
- Arizona State University — presentación del cuadrúpedo y los músculos HARP [en]
- Eric Weissman — documentación de construcción del cuadrúpedo [en]
- Robotic Actuators and Dynamics Lab — archivos y recursos HARP [en]
Imagen: Fotografía de Eric Weismann/ASU del cuadrúpedo HARP completo, con músculos neumáticos enrollados y alimentación a bordo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.