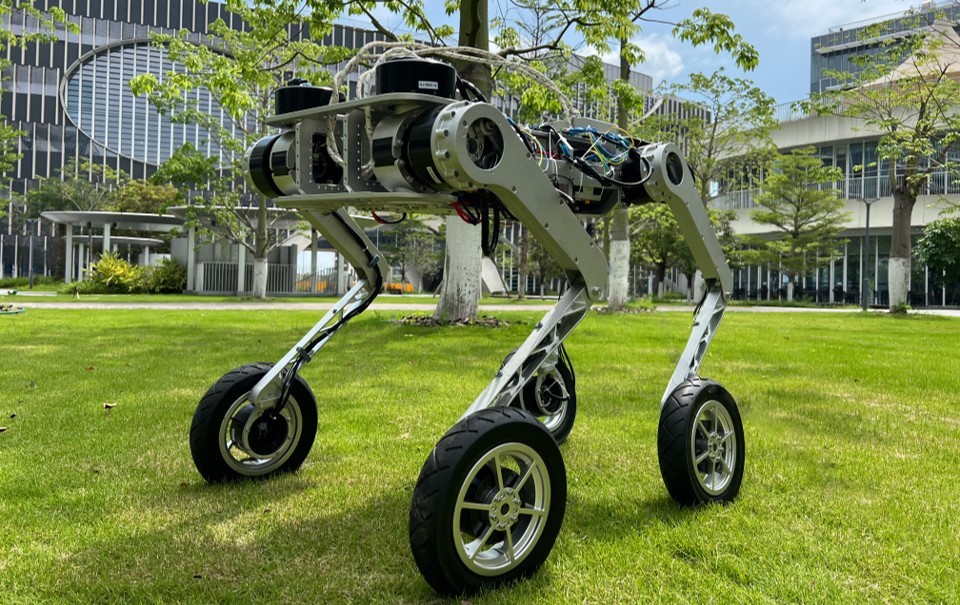
Fotografía publicada por el equipo FLORES del cuadrúpedo completo, con cuatro patas y ruedas, sobre césped.

HKUST Guangzhou — equipo FLORES

FLORES

FLORES combina cuatro patas y ruedas con una dirección delantera específica. Publica mecánica y control para estudiar locomoción híbrida en una plataforma avanzada.

Ficha actualizada el .

Diseño mecánico, código y demostraciones

Información y disponibilidad

Prototipo universitario presentado en 2025 y publicado en IEEE Robotics and Automation Letters en 2026. Reproducirlo requiere mecanizado, actuadores y experiencia avanzada.

Para qué sirve

Estudiar diseño y control de locomoción híbrida mediante un cuadrúpedo universitario con ruedas, archivos mecánicos y programas publicados.

Qué tener en cuenta

  • Es una plataforma de construcción avanzada, sin oferta de kit de iniciación.
  • Las demostraciones físicas y los resultados en simulación deben interpretarse por separado.
  • Los resultados comparativos corresponden a las condiciones y robot de referencia descritos por los autores.

Datos documentados

Configuración
Cuatro patas con ruedas y 16 grados de libertad Fuente ↗
Dirección delantera
Articulaciones de giro horizontal en las caderas delanteras Fuente ↗
Control
ROS 2 y política aprendida con validación en simulación Fuente ↗
Construcción
Piezas de aluminio mecanizadas y soportes impresos Fuente ↗

Quién está detrás

HKUST Guangzhou — equipo FLORES

Equipo de HKUST Guangzhou que publica el diseño y el control de un cuadrúpedo experimental con patas y ruedas.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de FLORES