
FLORES: un cuadrúpedo abierto con ruedas y dirección delantera
FLORES combina cuatro patas y ruedas con una dirección delantera específica. Publica mecánica y control para estudiar locomoción híbrida en una plataforma avanzada.
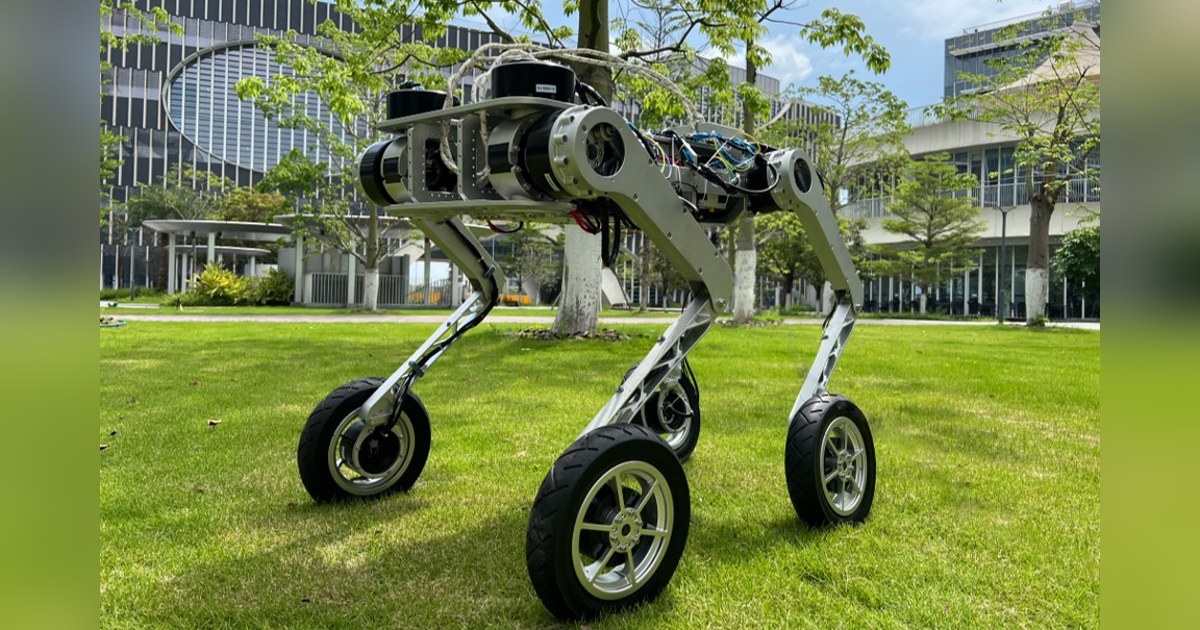
FLORES combina cuatro patas con ruedas y una disposición especial de las articulaciones delanteras. El equipo de HKUST Guangzhou presentó el prototipo en 2025 y publicó el trabajo en IEEE Robotics and Automation Letters en 2026. Su repositorio reúne mecánica, código y demostraciones para estudiar cómo coordinar rodadura y pasos en una plataforma avanzada.
Girar las ruedas desde las caderas
Un robot con ruedas al final de las patas necesita decidir cómo cambia de dirección sin perder estabilidad. El diseño de FLORES introduce giro horizontal en las caderas delanteras, mientras conserva una disposición diferente en las traseras.
Esta combinación permite orientar las ruedas delanteras y mantener contacto con el suelo durante determinadas maniobras. Las patas traseras aportan posibilidades de apoyo lateral. La propuesta busca aprovechar la rodadura cuando resulta útil, sin eliminar el movimiento articulado necesario en terreno irregular.
El conjunto tiene 16 grados de libertad, cuatro por pata, incluido el motor de cada rueda. La transmisión de las rodillas utiliza un mecanismo de barras para situar sus motores cerca del cuerpo. Es una decisión de diseño que se puede examinar en los archivos publicados, junto con la colocación de batería, ordenador e IMU.
Fabricación para un proyecto avanzado
La estructura emplea piezas de aluminio mecanizadas y soportes de electrónica impresos en PLA. El repositorio incluye archivos mecánicos y una relación de los dispositivos del prototipo.
Esta arquitectura exige más recursos que un cuadrúpedo construido únicamente con microservos y piezas impresas. Antes de reproducirlo hay que revisar fabricación, tolerancias, actuadores y conexiones, además de los programas de movimiento.
Disponer del CAD permite estudiar la distribución de masas o comparar geometrías sin construir inmediatamente el robot entero. También ayuda a entender por qué cambiar una articulación modifica tanto el espacio de movimiento como las necesidades del controlador.
De la simulación al controlador físico
El equipo utiliza aprendizaje por refuerzo con un modelo adaptado a su geometría. El proceso descrito comienza en simulación y pasa por validación en otro simulador antes de llevar la política al prototipo.
La documentación del código explica un entorno con ROS 2 Humble, componentes de control y pruebas en MuJoCo. Publica una política entrenada y los archivos del entorno correspondientes al robot.
Los autores advierten de que modificar el modelo, las observaciones o la configuración puede requerir ajustar o volver a entrenar la política. Descargarla no garantiza que otra construcción responda igual: importan la orientación de los sensores, los parámetros mecánicos y el orden de las articulaciones.
Cómo interpretar las demostraciones
El proyecto muestra desplazamientos sobre varios terrenos, giros y seguimiento de trayectorias. También presenta comparaciones con otro cuadrúpedo y análisis en simulación. Conviene identificar cuál de esos contextos respalda cada resultado, en lugar de tratar todos los vídeos como una única prueba de funcionamiento general.
La ficha de la publicación de 2026 sitúa la contribución en el diseño y control de esta combinación de patas y ruedas. No describe una oferta doméstica lista para usar.
FLORES puede servir para proyectos universitarios de mecánica, simulación y locomoción. Sus recursos permiten estudiar un robot completo con hardware propio, siempre que se asuma el trabajo de fabricación e integración que implica esta escala de construcción.
Fuentes
- Equipo FLORES — diseño, control y experimentos del prototipo [en]
- Equipo FLORES — archivos mecánicos y demostraciones [en]
- Equipo FLORES — instalación, simulación y política publicada [en]
- HKUST — publicación científica de FLORES en 2026 [en]
Imagen: Fotografía publicada por el equipo FLORES del cuadrúpedo completo, con cuatro patas y ruedas, sobre césped. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.
FLORES
HKUST Guangzhou — equipo FLORES

ANTi 2025
Equipo ANTi
Automated Assistant de Nicolas Lara
Nicolas Lara
Bipedal Self Balancing Robot de kairobyte
kairobyte
Bunker Sierra S25
Team Bunker Sierra
Çakatech 2026
Team Çakatech
Controlled C.H.A.O.S. 2026
Controlled C.H.A.O.S.
Cooper the STEM Robot
Learning Resources