MINAGURO 2026: un coche robot que cuenta líneas y mueve la cámara
MINAGURO combina un chasis propio, Pico 2 y una cámara orientable. El proyecto educativo de 2026 explica cómo cuenta líneas y evita confundir colores.
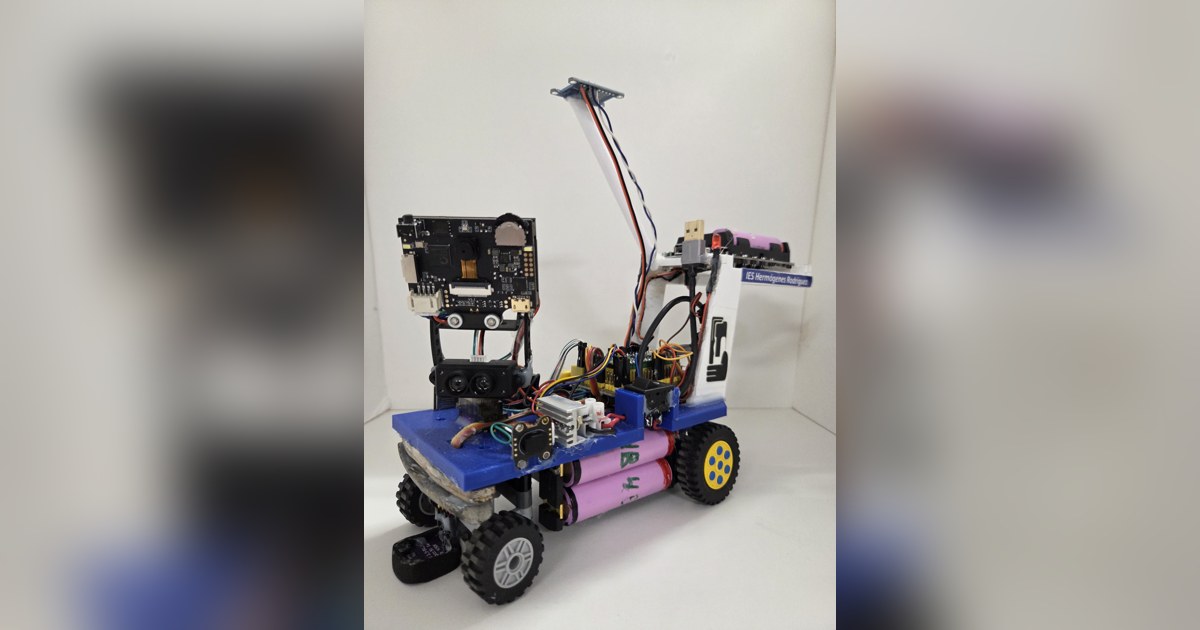
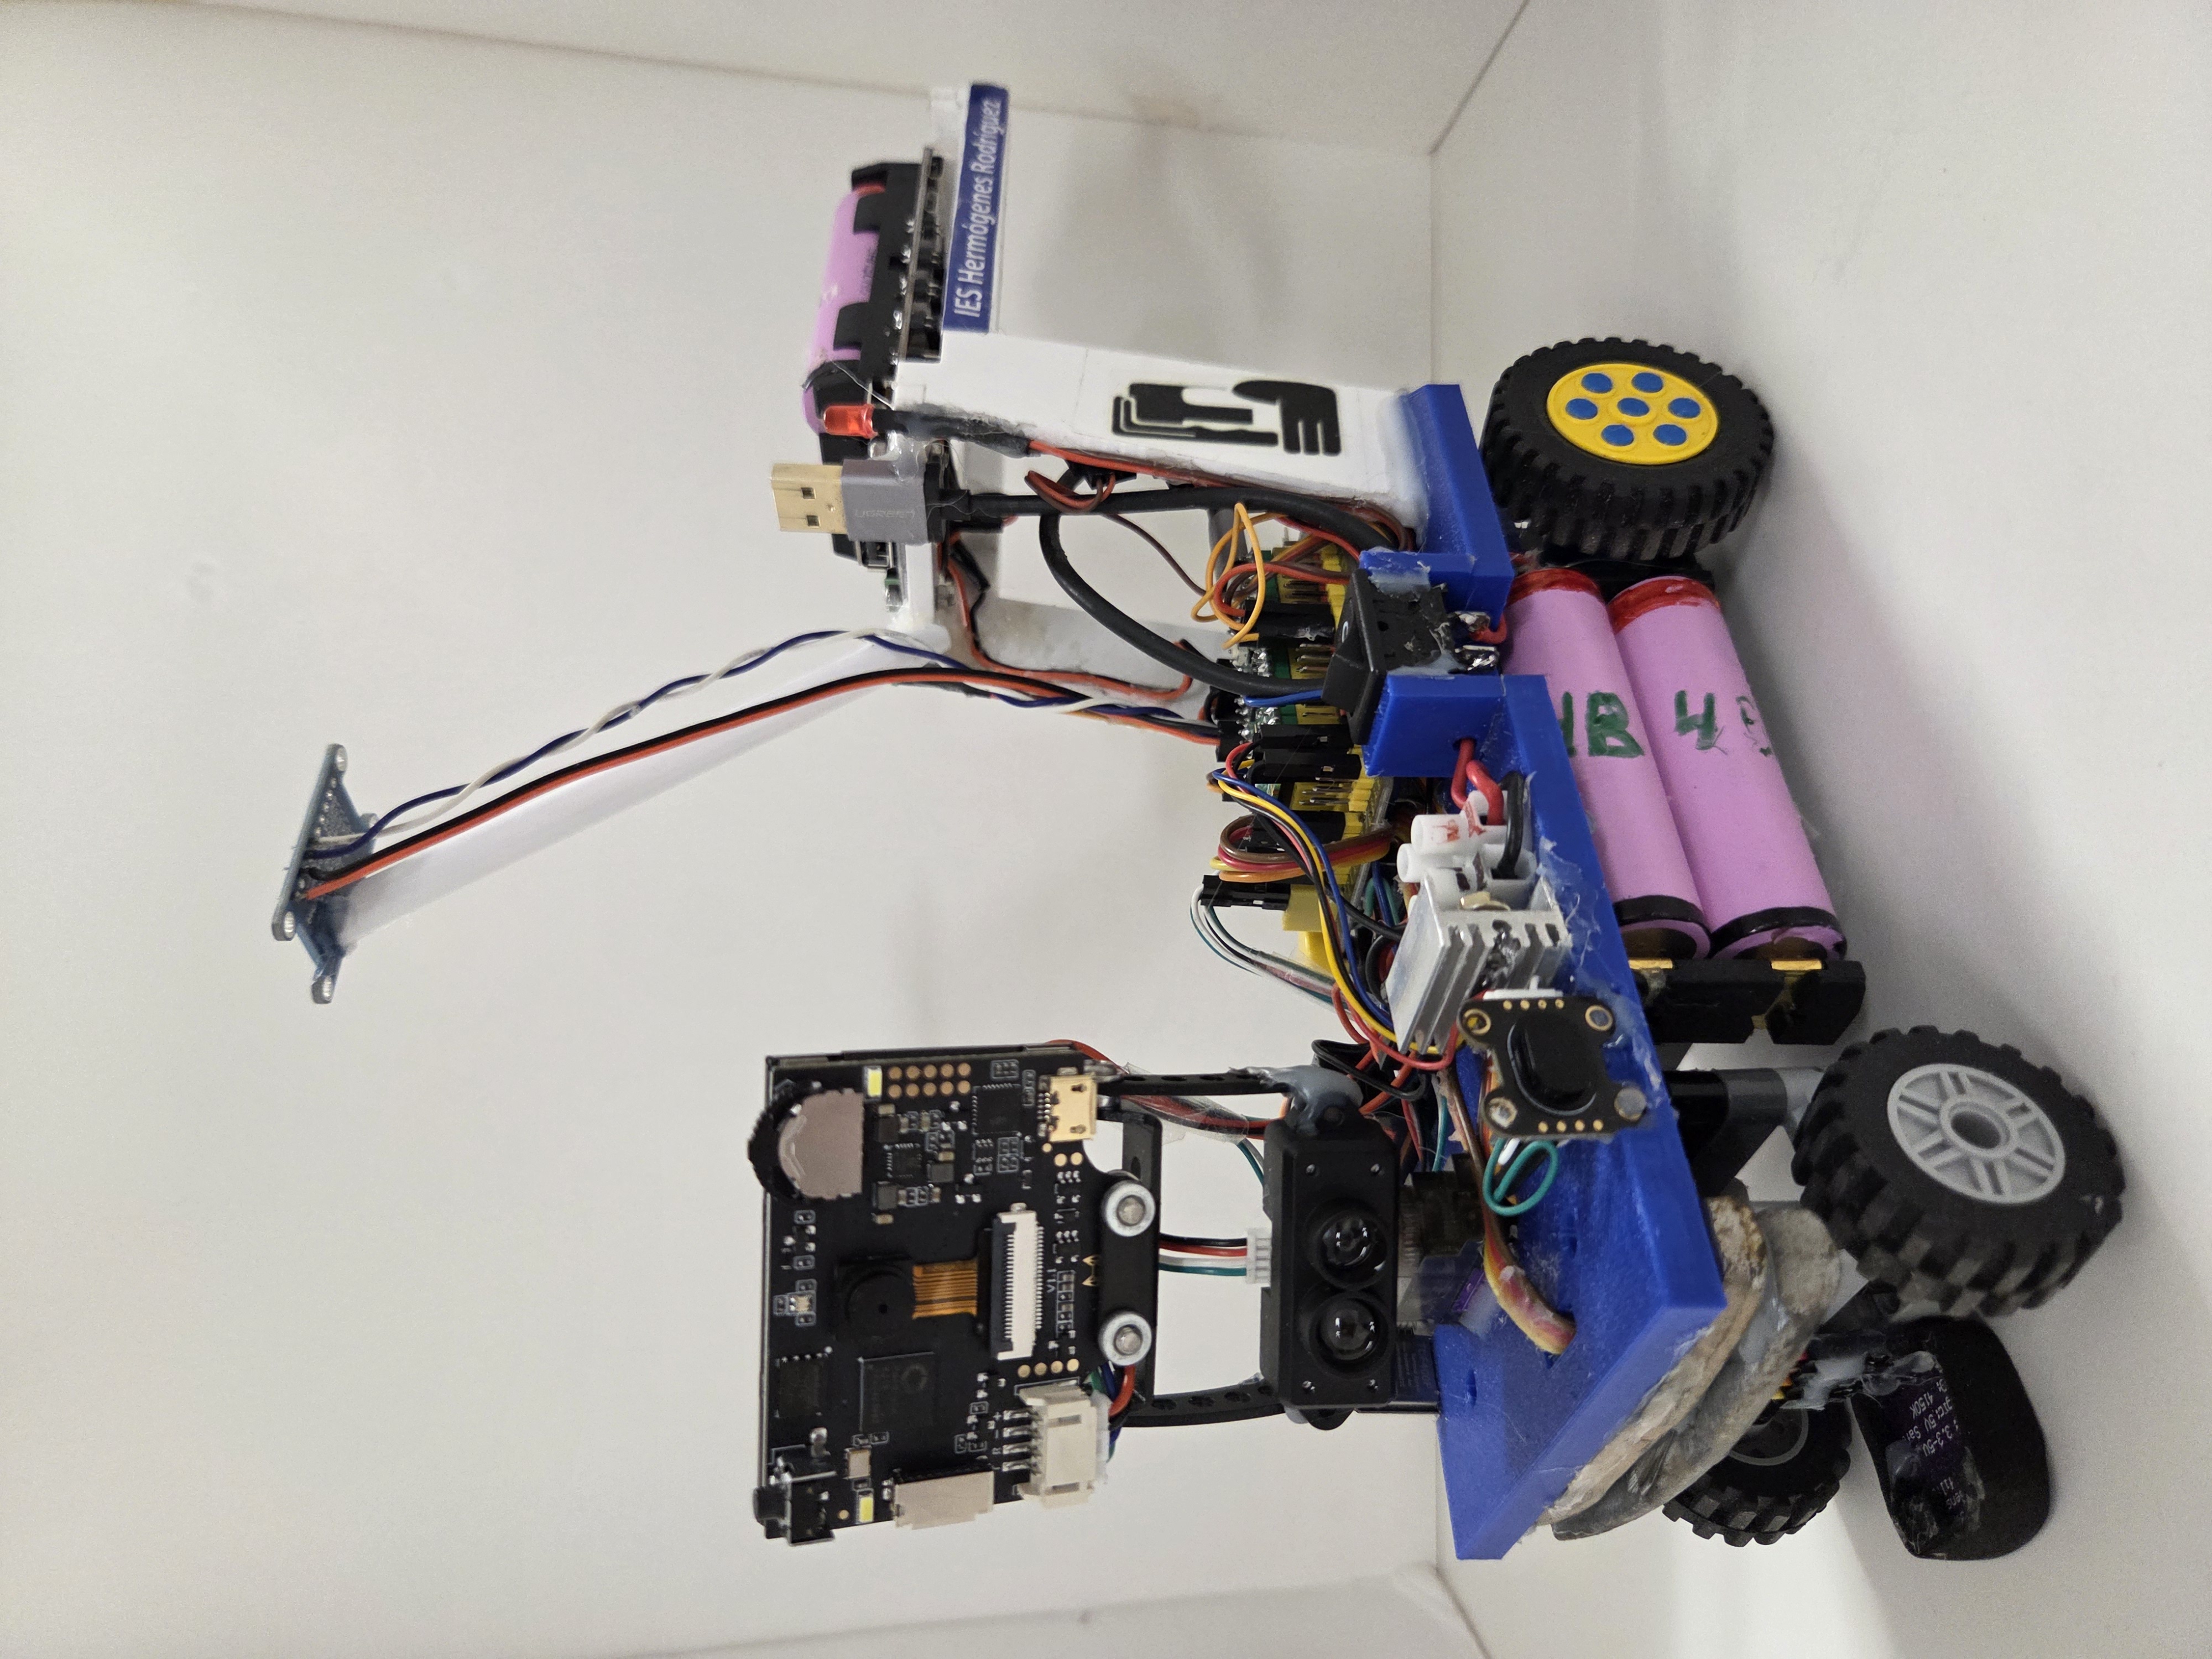
MINAGURO 2026 coloca una cámara sobre un soporte orientable y un sensor de color mirando al suelo. Ambos observan señales, pero tienen trabajos diferentes: la cámara busca obstáculos y el sensor inferior cuenta las marcas que atraviesa el coche. Esa separación permite entender buena parte del diseño educativo del IES Hermógenes Rodríguez.
La documentación muestra un primer robot con Arduino y otro cuerpo desarrollado alrededor de Raspberry Pi Pico 2. El actual incorpora piezas propias para el chasis, la transmisión y los soportes. La ficha corresponde a esa familia de construcción de 2026; los componentes retirados quedan identificados como parte de sus ensayos anteriores.
Un cuerpo estrecho con varios actuadores
El vehículo utiliza un servo de rotación continua para impulsar la transmisión trasera y otro para orientar las ruedas delanteras. Un diferencial reparte el movimiento entre las ruedas motrices. La cámara dispone de un tercer servo, de manera que buscar una señal no exige orientar todo el coche al mismo tiempo.
Las fotografías enseñan una estructura estrecha y elevada, con placas y baterías repartidas por el cuerpo. El equipo explica que el soporte trasero de baterías desplazaba el peso hacia atrás y añadió contrapesos en el frente. Es una decisión de montaje que afecta al vehículo completo, más allá de sus programas.
La memoria conserva dimensiones y velocidades declaradas por sus autores. Para entender la conducción resulta más útil seguir las versiones de sensores y actuadores: trasladar una constante del robot con Arduino al actual puede cambiar qué dispositivo se está controlando y cómo recibe las órdenes.
Doce marcas azules para saber cuándo parar
En el reto abierto, MINAGURO combina distancias con un TCS34725 para reconocer las líneas del suelo. El equipo eligió contar las azules porque las distinguía mejor que las naranjas. Su estrategia toma doce detecciones como referencia para tres vueltas y añade un avance final antes de detenerse.
El módulo de hardware publicado confirma ese objetivo y mantiene un estado compartido entre misiones. También distingue el sensor frontal TFmini-S de los sensores laterales. Uno de estos últimos se comunica por serie y otro por I²C, una diferencia que el equipo considera al ajustar la respuesta del coche.
Los parámetros incluyen correcciones para la posición física del sensor. Una lectura tomada desde el centro del vehículo no representa la misma separación respecto a una pared que otra obtenida desde su borde. Esa relación entre medida y montaje es una de las partes más aprovechables del proyecto.
La cámara tiene problemas con el aparcamiento
Para los obstáculos, HuskyLens busca bloques y el soporte permite ampliar el campo observado. La estrategia publicada contempla aproximarse, evitar el obstáculo y buscar el siguiente; si aparece demasiado cerca, el vehículo puede retroceder para recuperar espacio antes de girar.
El equipo documenta una dificultad concreta: la cámara puede confundir magenta con rojo y, en ocasiones, naranja. Por ello cambió la elección de la zona de salida y dejó de depender de una distinción de colores que no conseguía estabilizar. No sería correcto presentar esa cámara como una solución universal de aparcamiento.
Leer el programa junto a su revisión
El repositorio contiene varias generaciones de software. Las funciones comunes, los archivos de misión y la configuración de hardware deben corresponder a una misma versión. Incluso la presencia de orientación inercial en la memoria general no significa que todas las ramas utilicen ese sensor en cada maniobra.
MINAGURO aporta un ejemplo práctico de navegación con referencias separadas: distancias para situarse, visión para decidir cómo pasar un bloque y color del suelo para contar secciones. Su valor educativo está en mostrar también los ajustes y las confusiones que condicionaron esa combinación.
Fuentes
- MINAGURO: construcción, fotografías y estrategia de WRO 2026 [en]
- MINAGURO: hardware y constantes de la versión ANDORRA V4
- MINAGURO: funciones compartidas de navegación y sensores
Imagen: Fotografía de MINAGURO de su coche completo, con chasis azul, cuatro ruedas, cámara frontal y soporte elevado. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.