Tetrabox: un cuadrúpedo cuyo chasis también cambia la marcha
Tetrabox reúne cuatro patas, ocho servos y un cuerpo propio. Augusto Vanegas documentó en 2025 sus cambios de chasis, electrónica y control desde el navegador.
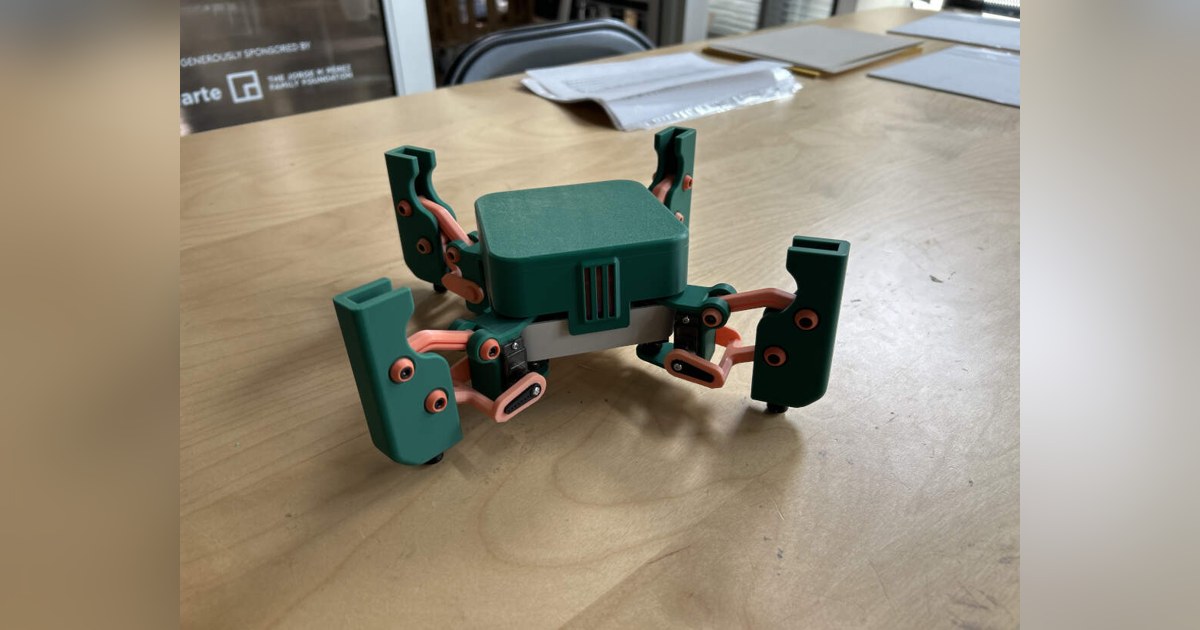
Una esquina del primer chasis rozaba la pata al girar. Tetrabox necesitó redondear esa zona antes de que el movimiento diseñado en el programa pudiera salir sin interferencias. Augusto Vanegas documenta este cambio dentro de su cuadrúpedo de Fab Academy 2025, junto a las revisiones de articulaciones, cubierta y placa electrónica.
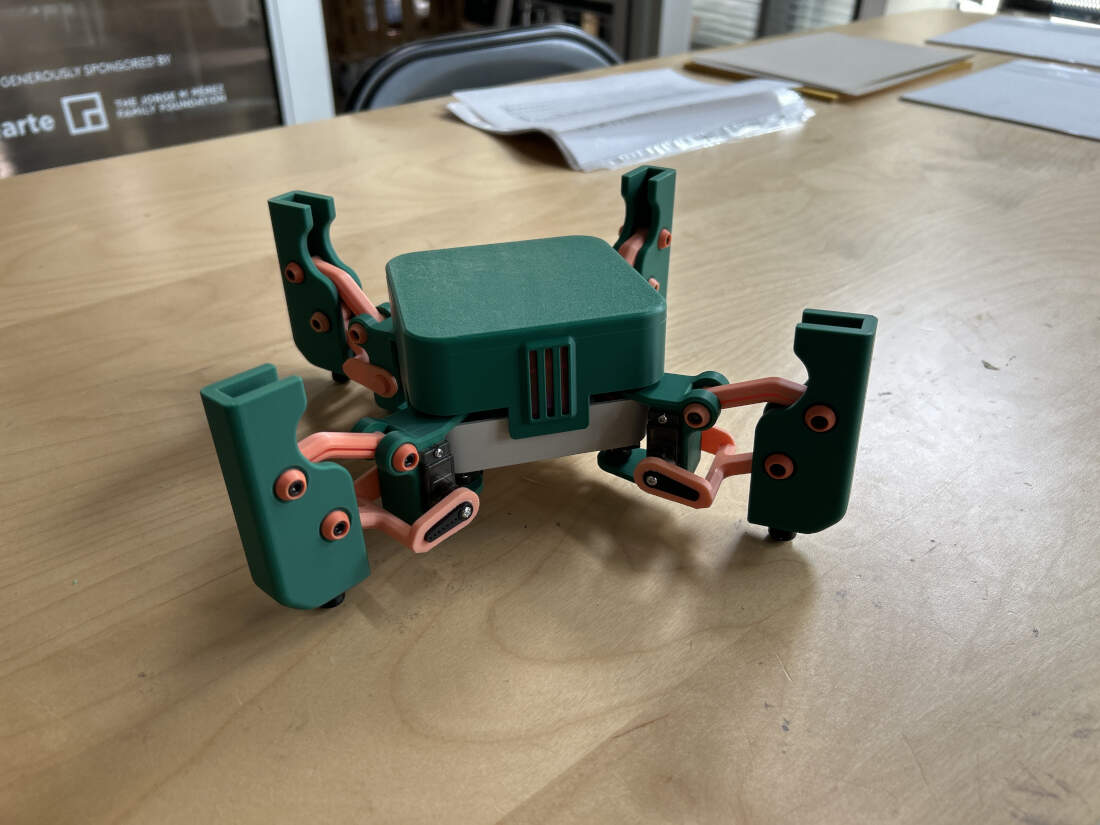
La construcción final tiene cuatro patas y una caja central verde que protege electrónica y batería. Las fotografías muestran una unidad real construida para uso personal y como ejemplo educativo en Moonlighter FabLab. Su geometría parte de mecanismos abiertos, pero el autor modificó piezas, alojamientos y cuerpo para sus actuadores y su electrónica.
Las piezas que cambiaron durante el montaje
Cada pata tiene dos servos. Vanegas revisó soportes, cubiertas de tornillos y uniones para acomodar el material que tenía disponible. Los apoyos de ciertas articulaciones incorporan una forma de rótula que evita que la pieza se desprenda del servo durante el movimiento.
En el cuerpo, los cambios no fueron únicamente de apariencia. El primer diseño dificultaba alcanzar el conector de alimentación de la placa. También había que sujetar el cable de carga y colocar correctamente batería, circuito y patas. La cubierta superior se añadió después para cerrar el montaje e incorporar un pequeño visor.
La placa usa XIAO ESP32-S3 y conexiones para ocho MG90S. La memoria explica varias revisiones de alimentación, pistas y componentes. El autor publicó tanto la versión mecanizada como los diseños enviados a fabricación externa; el paquete de archivos conserva circuito y modelos editables de las piezas.
De mover una pata a alternar dos
El programa se ensayó primero modificando ángulos desde una interfaz. Una vez encontrados recorridos utilizables, la marcha pasó de mover las patas una a una a alternar pares diagonales. Esa revisión hizo más continuo el avance mostrado en las demostraciones.
El servidor web ofrece acciones y muestra el estado de los ángulos. En los archivos se conserva el programa de junio de 2025 y el diseño del panel de control. El nombre Tetrabox aparece en esa familia de programas; la página también presenta el montaje como su robot tetrapodo.
No todos los controles del panel equivalen a movimientos terminados. La memoria dice que consiguió avance y elevación de patas, pero el salto no quedó resuelto. El joystick fue sustituido por órdenes concretas para poder terminar y ajustar la secuencia de marcha. La presencia de una ruta o un botón en el código no demuestra que la mecánica ejecute correctamente esa acción.
Tetrabox interesa por la relación visible entre tolerancias, espacio interior y secuencia de servos. La marcha descrita se ensayó en superficies de mesa y no incorpora una demostración de adaptación autónoma a terrenos variables. Sus archivos permiten estudiar el conjunto de 2025 con esas limitaciones y seguir las revisiones físicas que hicieron posible el avance.
Fuentes
- Augusto Vanegas: construcción, revisiones de chasis y resultados del cuadrúpedo [en].
- Augusto Vanegas: CAD, circuito, interfaz y programa Tetrabox (archivos).
Imagen: Fotografía de Augusto Vanegas de Tetrabox completo, con cuerpo verde y cuatro patas articuladas verdes y naranjas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.