
Archivo
Inteligencia artificial y robótica: página 6
Archivo de inteligencia artificial y robótica en robotica.es, página 6 de 14. Noticias y análisis publicados en español.
Página 6 de 14 · 317 artículos
Artículos de la página 6
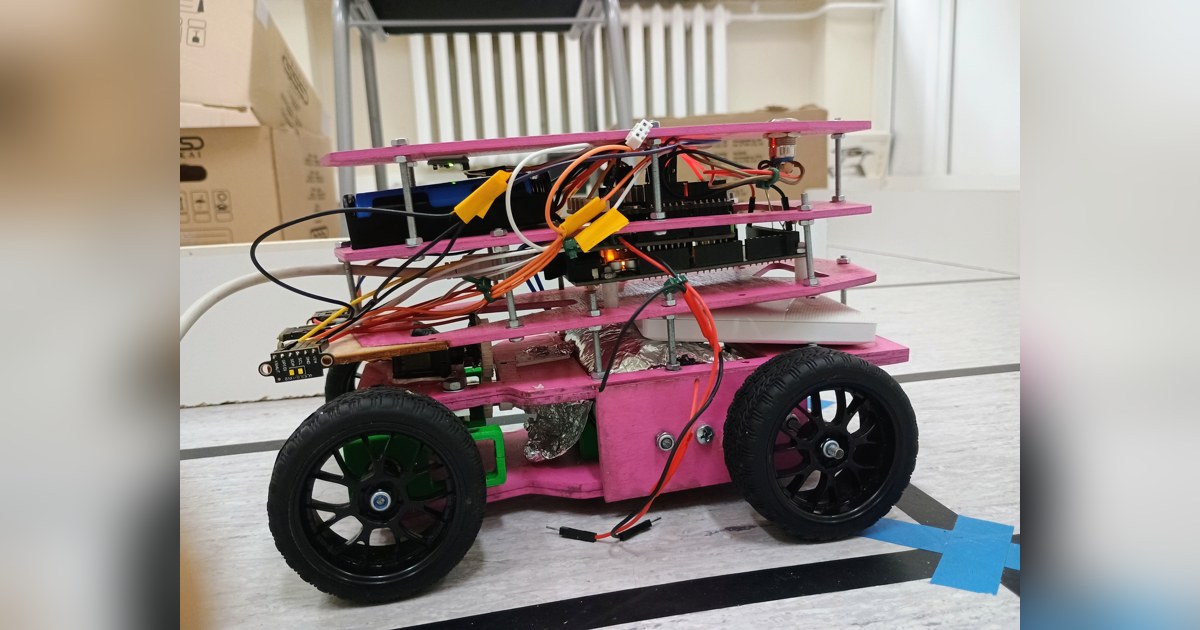
KU STEAM Pinkies: un robot con dirección de cremallera
KU STEAM Pinkies publica un coche robot de 2025 con piezas mecánicas propias. Su documentación explica la dirección de cremallera y el cambio de sensores.
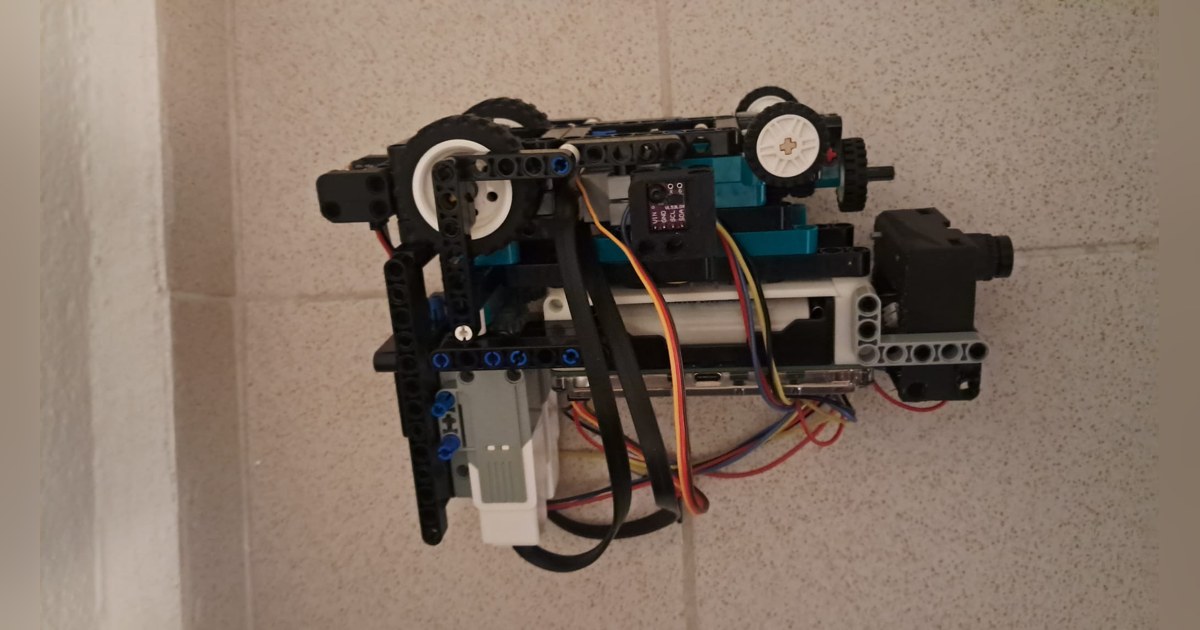
Çakatech: un coche robot con EVN Alpha y cámara OpenMV
Çakatech publica su vehículo educativo de 2026 con piezas LEGO, EVN Alpha y OpenMV. El código muestra cómo separa visión, orientación y control de la marcha.
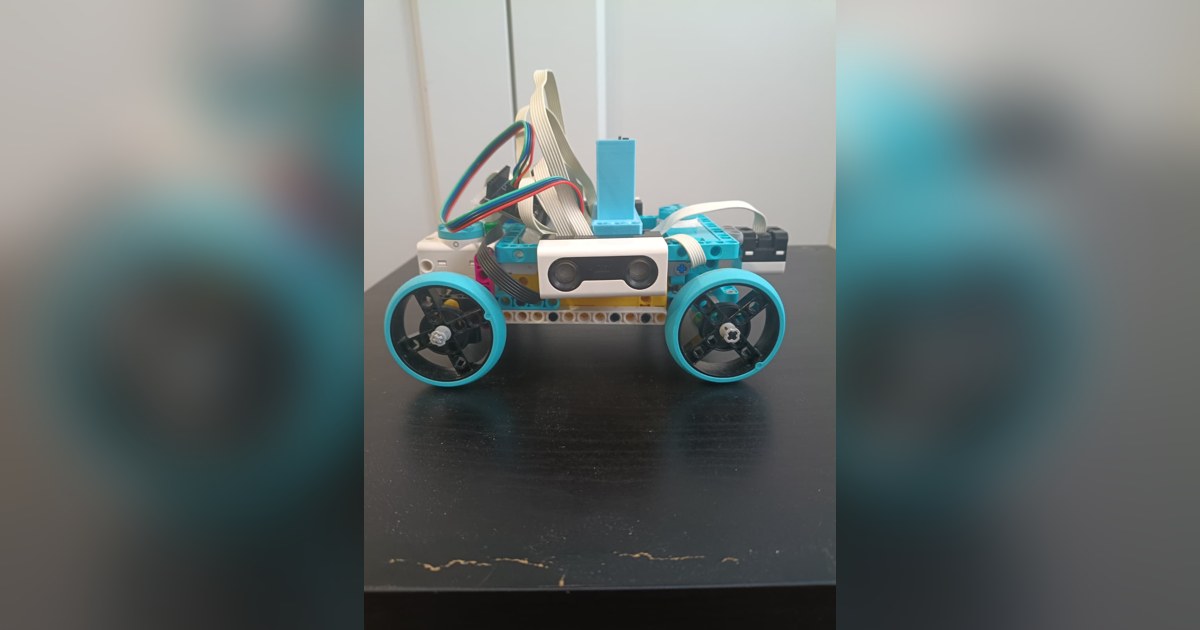
RoboTronics Bilbao: un coche robot educativo para 2026
RoboTronics documenta un coche de construcción propia con piezas LEGO para 2026. Su proyecto combina dirección delantera, sensores laterales y cámara HuskyLens.
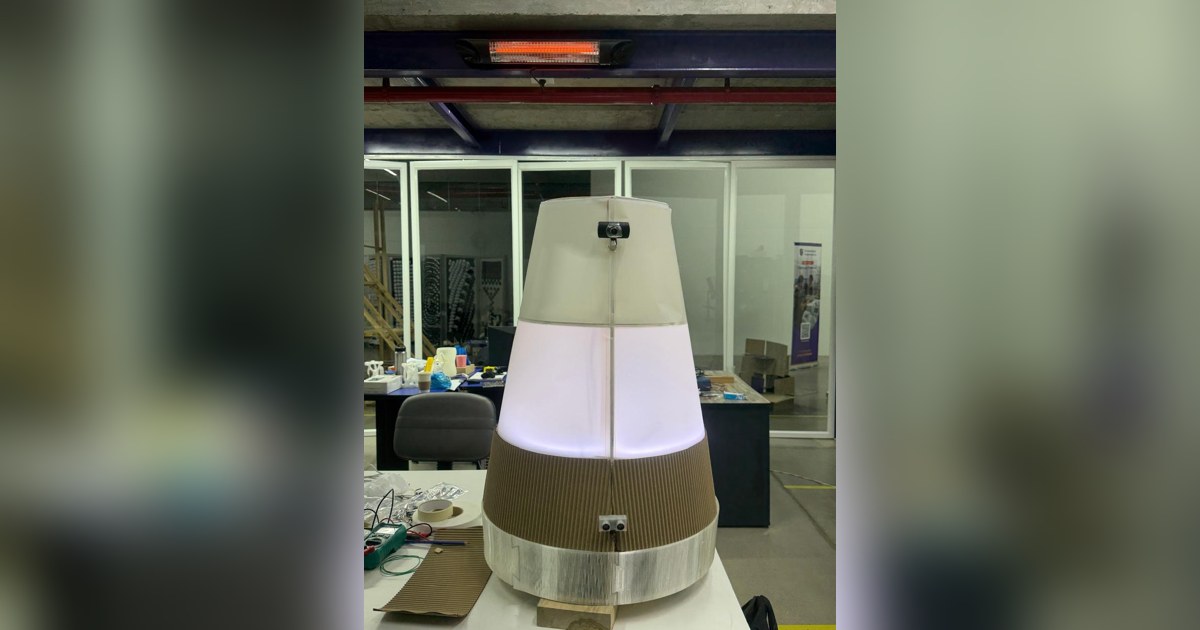
El robot de Nicolas Lara: ruedas mecanum y cuerpo propio
Nicolas Lara documenta en 2026 un robot con ruedas mecanum, chasis soldado y cuerpo translúcido. El montaje muestra control, cámara y pruebas de seguimiento de línea.
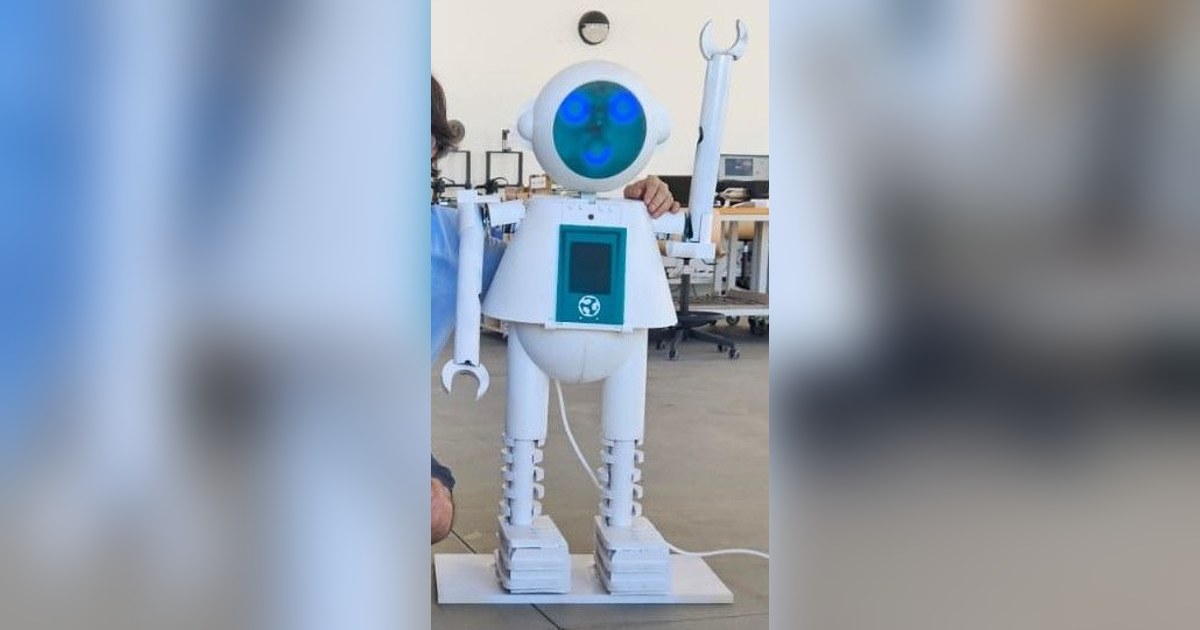
FABI: un robot educativo creado en Fab Lab Ponferrada
FABI reúne cuerpo propio, sensores, luces y movimiento en un proyecto de 2026. Óscar Cela publica las placas, los programas y la integración mediante MQTT.
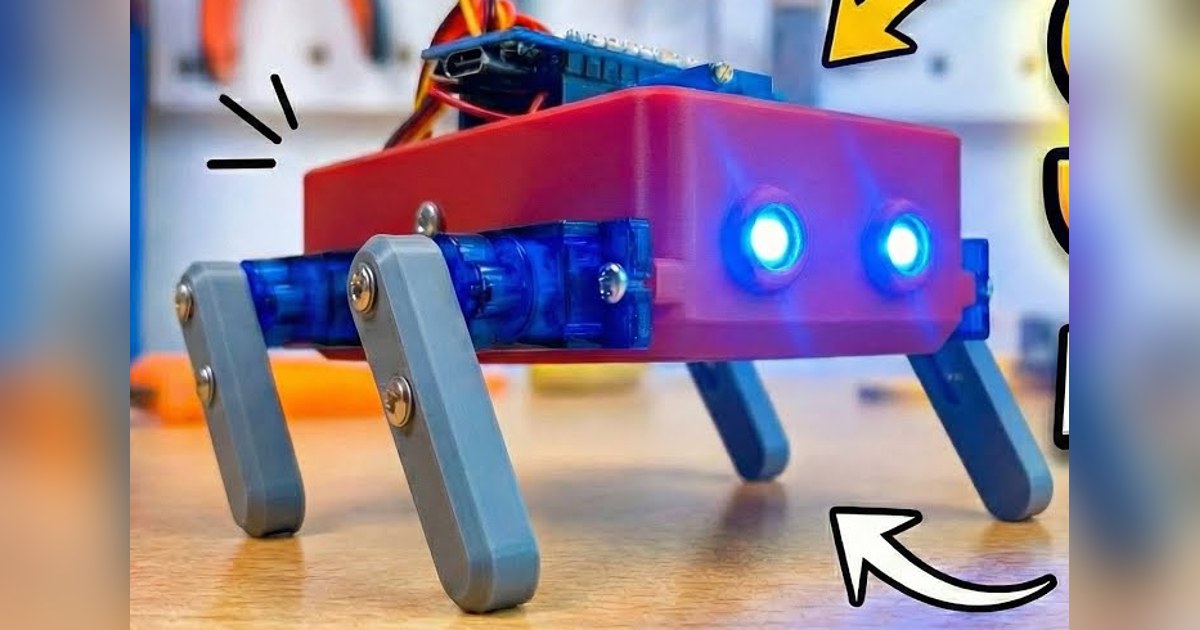
MiniQ by DSN: cuatro patas y control desde el navegador
MiniQ es un cuadrúpedo documentado en 2026 con cuatro servos, piezas impresas y ESP8266. Su código permite estudiar movimientos y control desde una web local.
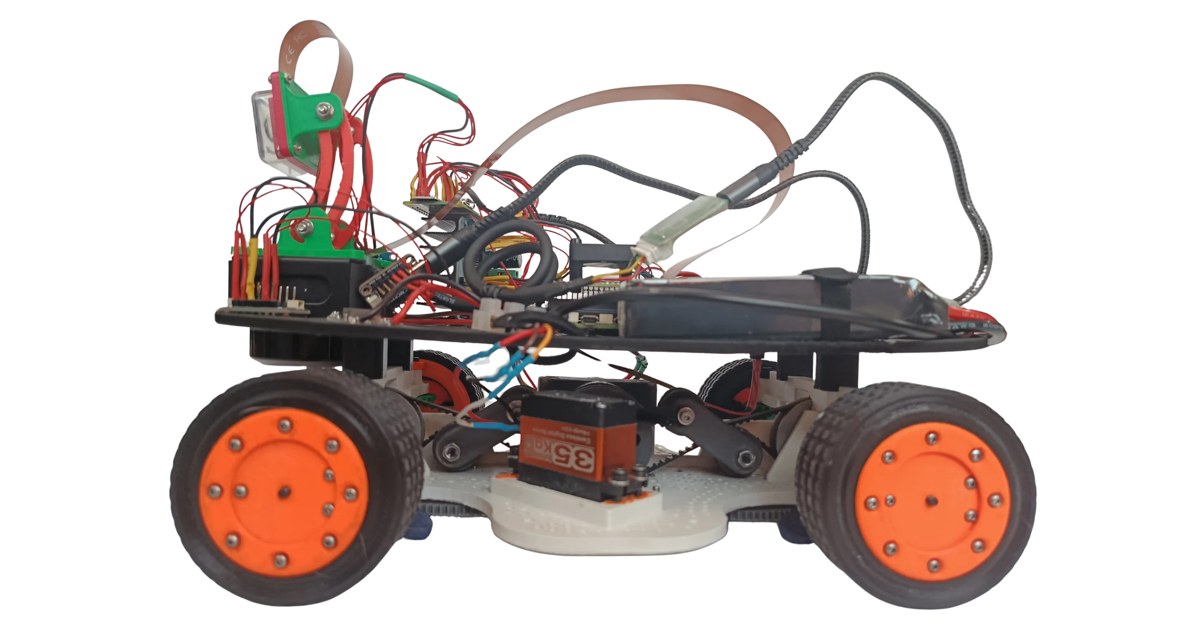
vTitan: un robot educativo que dirige sus cuatro ruedas
vTitan publica su construcción de 2026 con dirección en las cuatro ruedas, dos Raspberry Pi y pruebas registradas. Sus modelos separan piezas e iteraciones.
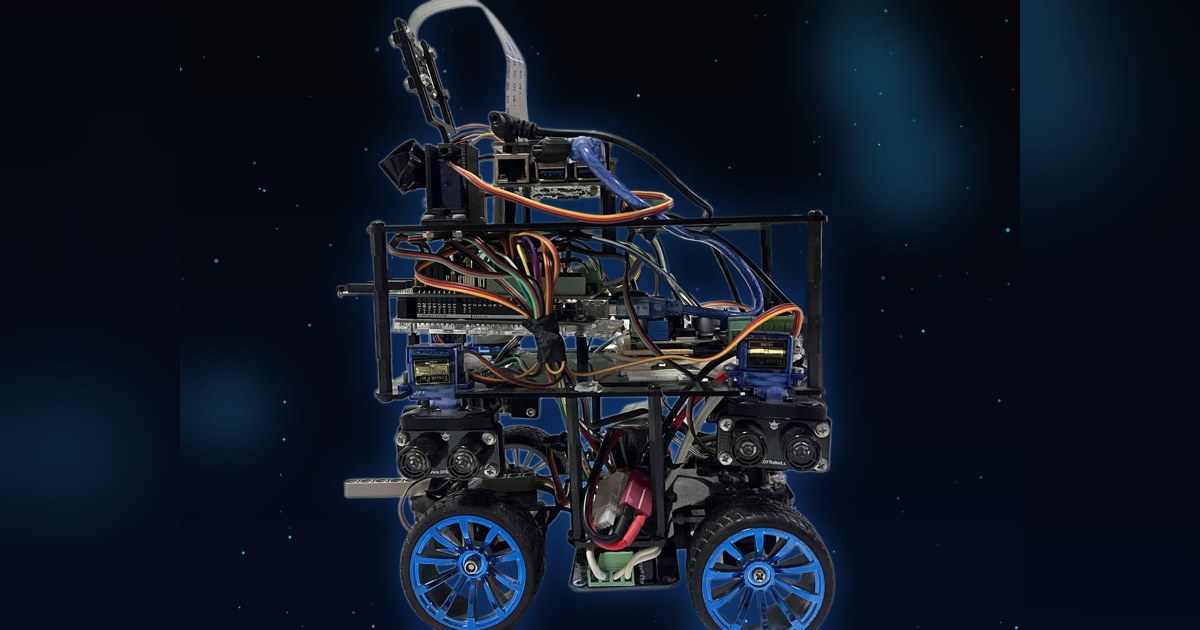
RoboPegasus: un coche robot con sensores que cambian de ángulo
RoboPegasus combina chasis propio, visión y ultrasonidos orientables. Su documentación de 2026 actualiza el vehículo de 2025 y explica ajustes pendientes.
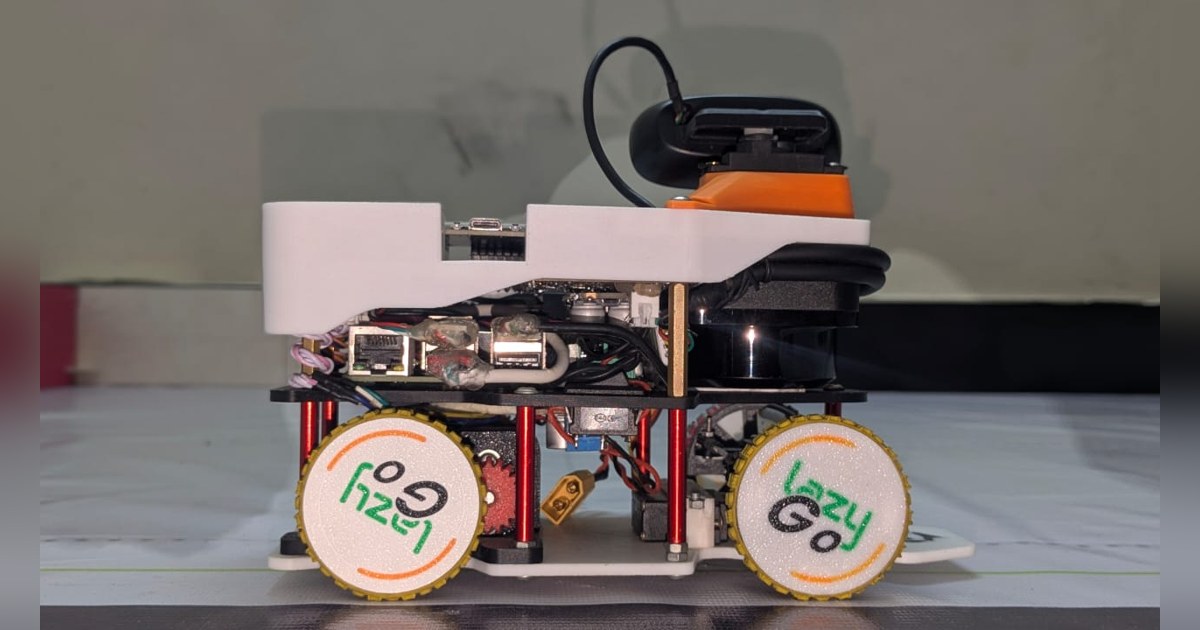
LazyBot: un coche robot con lidar y cámara orientable
LazyBot publica un chasis propio de 2025 y navegación con ROS 2. El lidar busca obstáculos y la cámara orientable comprueba su color en el circuito.
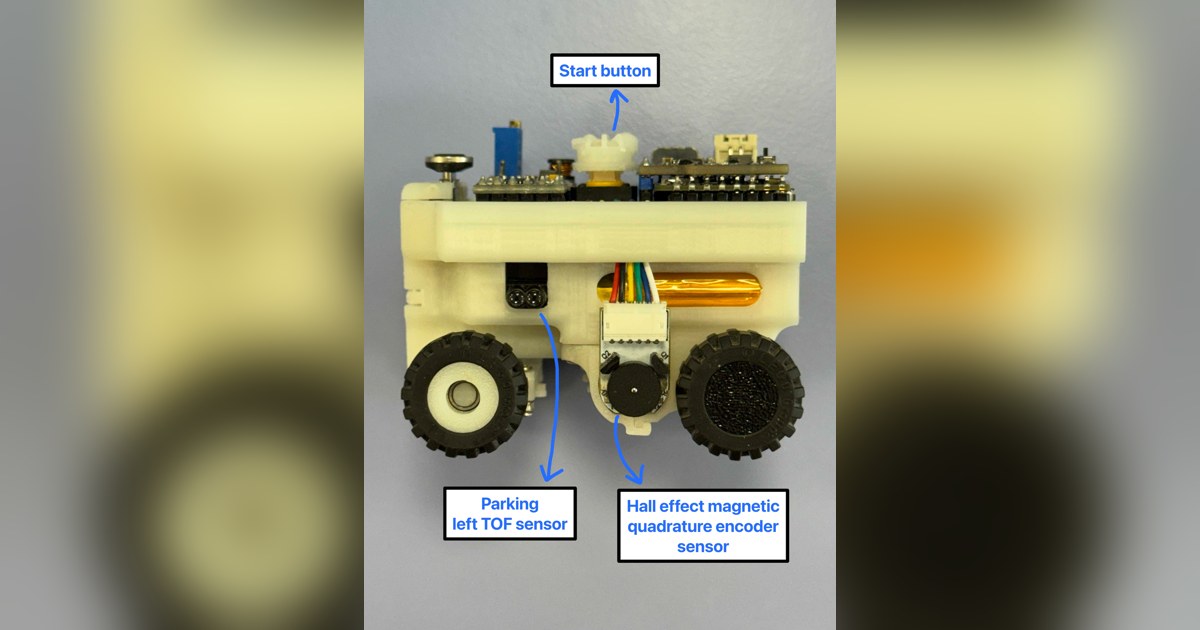
ANTi: un robot educativo de siete centímetros con cámara
ANTi concentra visión, sensores y dirección en un coche educativo de unos siete centímetros. Publica su diseño de 2025 y los ajustes de miniaturización.
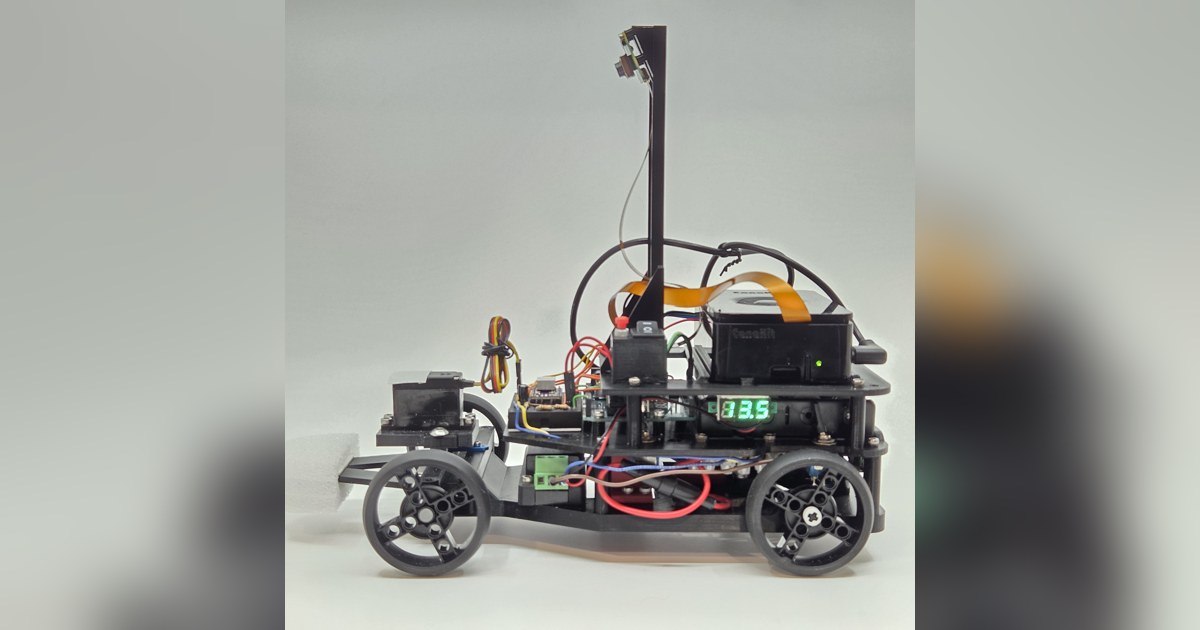
Double-X: un coche robot con motor a pasos y chasis propio
Double-X combina Raspberry Pi 5, Arduino y un motor a pasos en su vehículo educativo de 2025. Publica la mecánica, el protocolo y los problemas de calor.
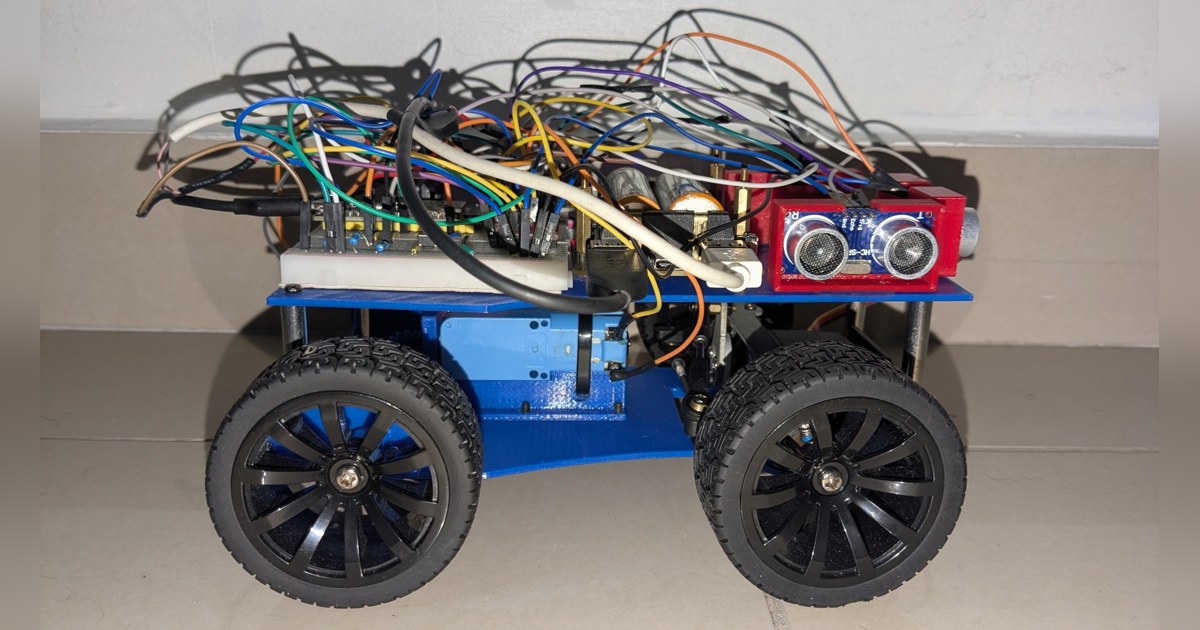
Encore V2: un robot educativo que simplifica su electrónica
Encore V2 reúne sensores y conducción en un ESP32 y publica su chasis de 2026. El código y el diario explican las mejoras y los límites del vehículo.
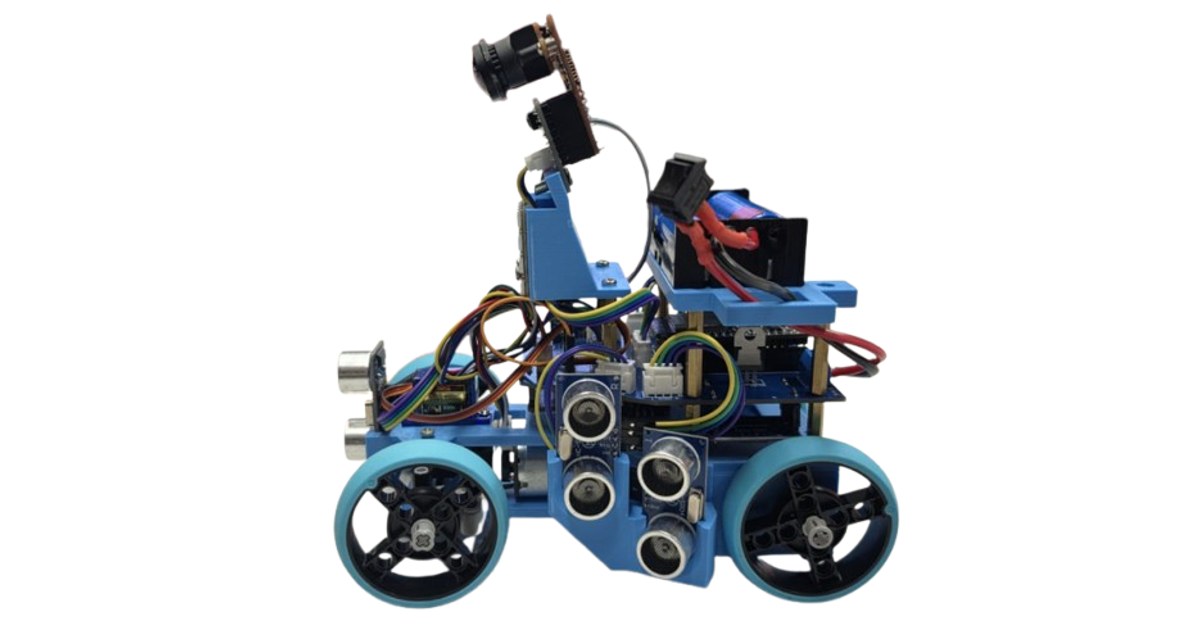
Superiores 2026: un coche robot con tres tareas repartidas
Superiores rediseña su coche educativo con chasis impreso, ESP32, Nano y OpenMV. Su documentación permite estudiar sensores, dirección y calibración.
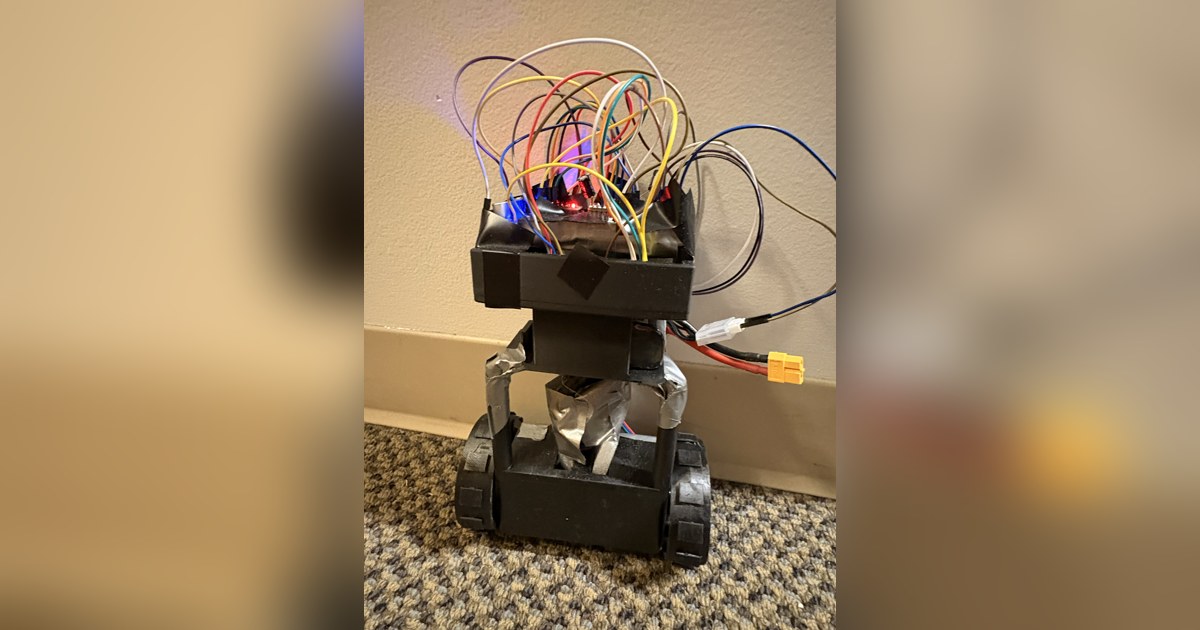
El robot de equilibrio de Amadeu Behrend usa una Raspberry Pi
Amadeu Behrend documenta un robot de equilibrio construido en 2025 con Raspberry Pi y motores paso a paso; el programa publicado utiliza corrección proporcional.
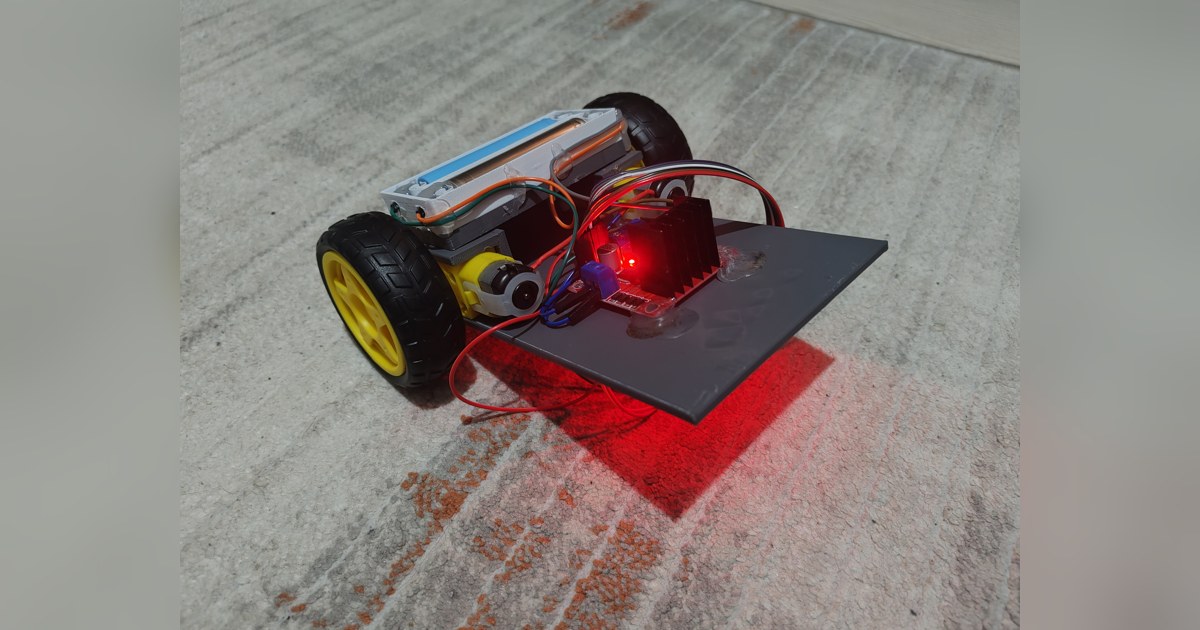
El robot de equilibrio de Berat Tezer: chasis y control
Berat Tezer publica un robot de dos ruedas con chasis imprimible y control Arduino. El código permite estudiar calibración, filtro y límites de actuación.
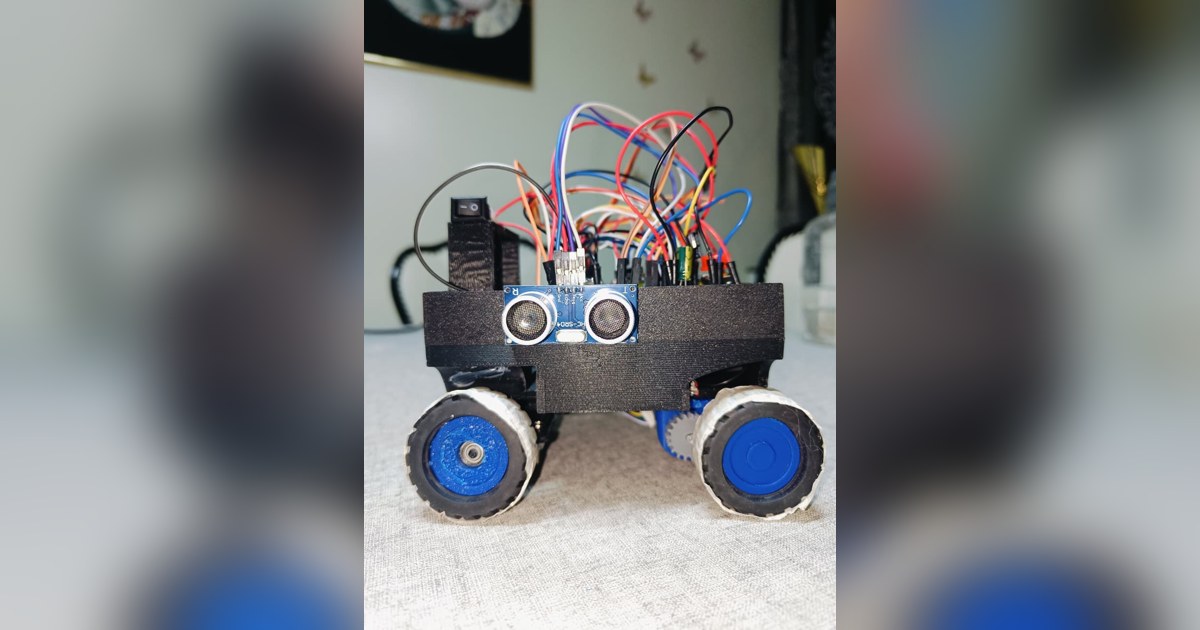
Vitality 2026: un coche robot que documenta sus fallos
Vitality publica un coche educativo de 2026 con ESP32, OpenMV y dirección propia. Sus pruebas muestran límites de transmisión, velocidad y detección de obstáculos.
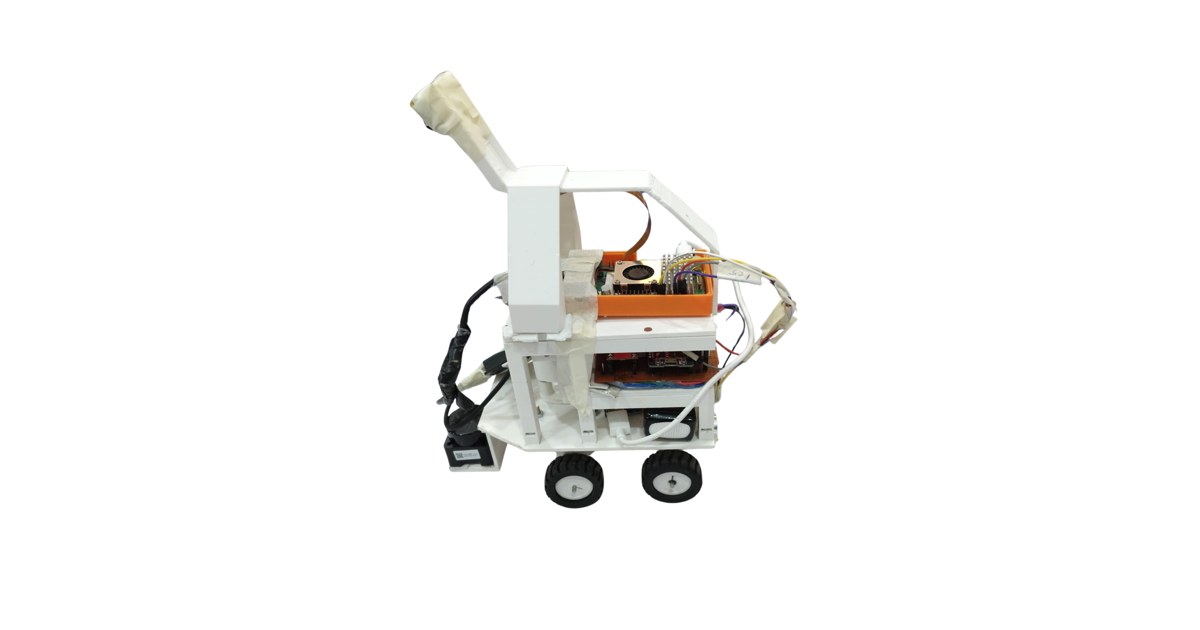
Unsupervised 2026: cámara y lidar para un robot educativo
Unsupervised publica su vehículo educativo de 2026 con Raspberry Pi 5, ESP32, cámara y lidar. Permite estudiar percepción, distribución eléctrica y calibración.
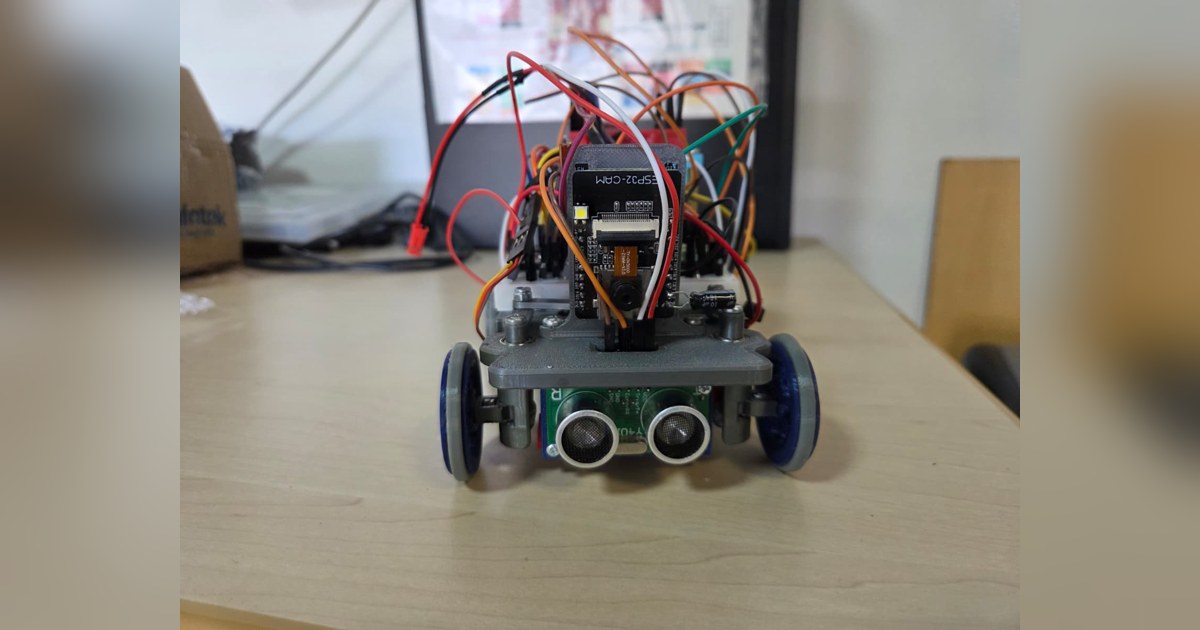
CYBERRCORE 2026: un coche robot con Pico y ESP32-CAM
CYBERRCORE documenta un coche educativo de 2026 con piezas propias, Pico 2 W y ESP32-CAM. Su código permite estudiar control y revisar diferencias entre versiones.
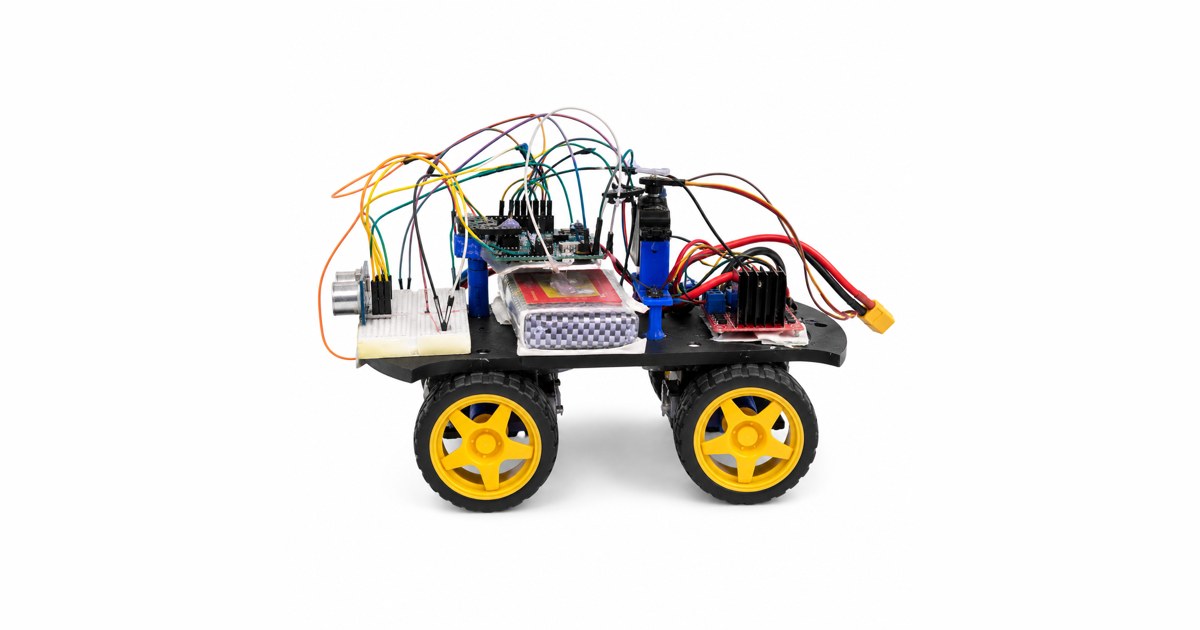
Vandelvira Engineers 2026: un robot educativo hecho en Jaén
Vandelvira Engineers documenta en Jaén un coche robot de 2026 con chasis propio, HUSKYLENS y encoder; los componentes funcionan por separado y la integración continúa.
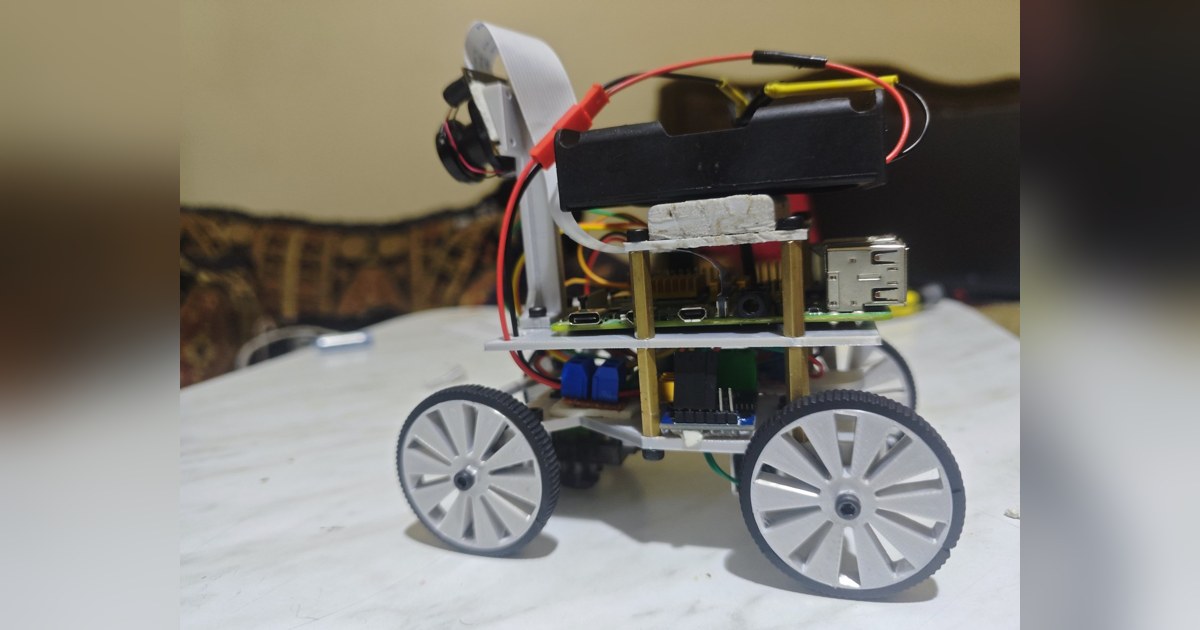
Red Castle 2026: un coche robot que se guía con una cámara
Red Castle 2026 publica un coche robot con Raspberry Pi 4, una cámara como único sensor y piezas imprimibles; el aparcamiento sigue pendiente de integración.
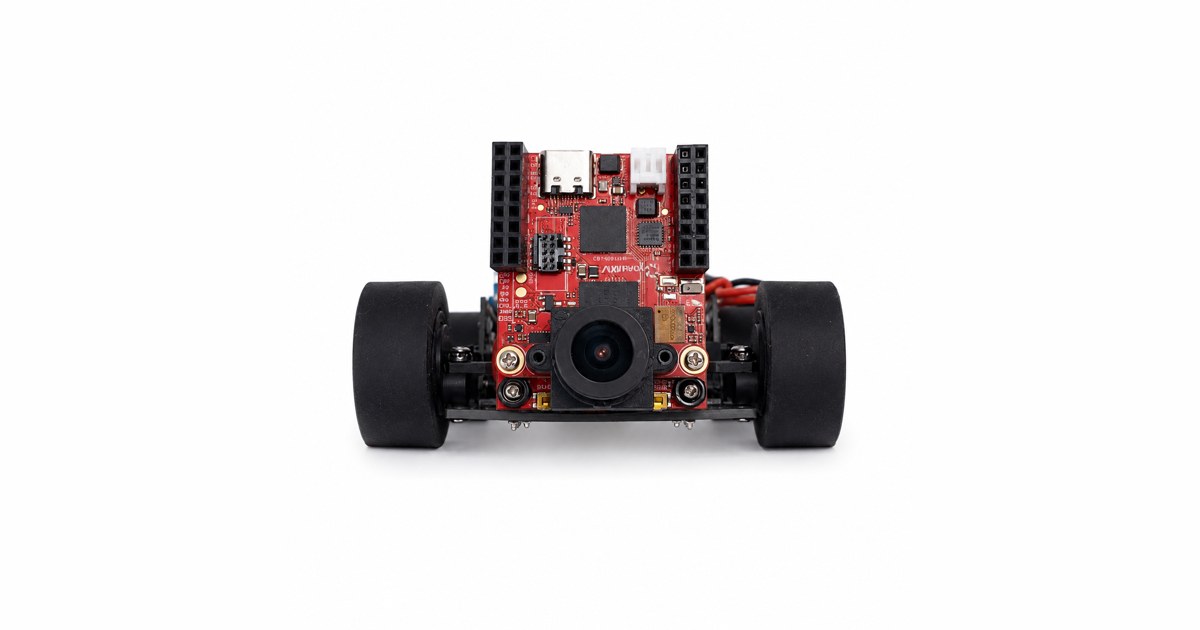
HyperLine Robotics 2026: un robot con una placa por chasis
HyperLine Robotics 2026 combina un chasis PCB, cámara OpenMV, cuatro sensores de distancia y una transmisión propia para aprender conducción autónoma en pista.
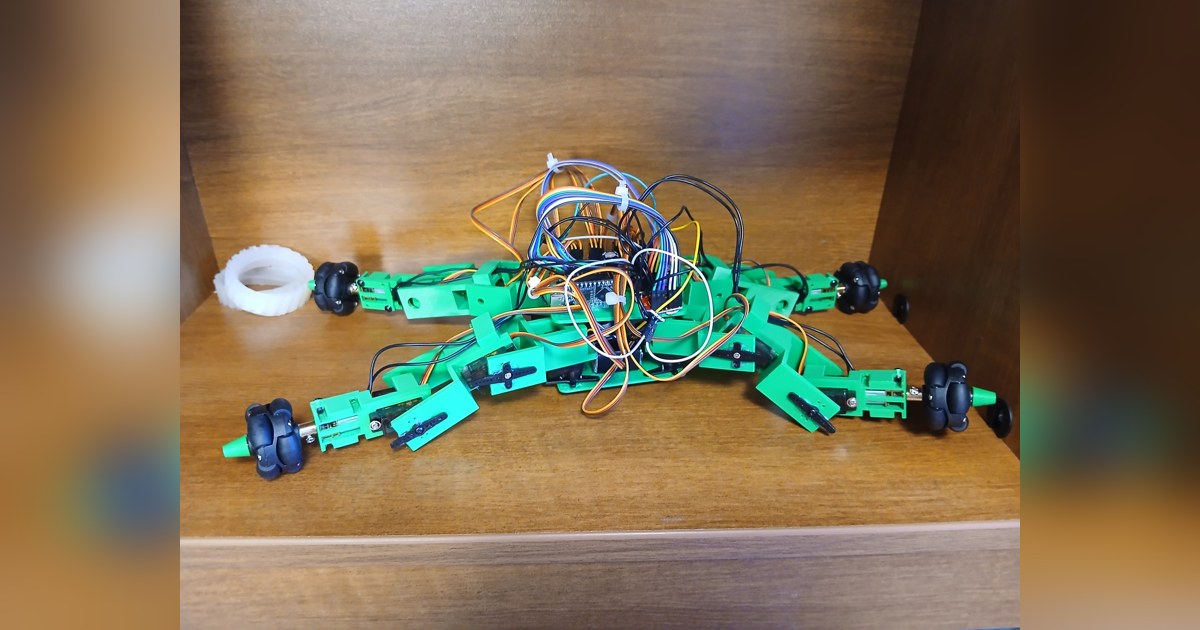
Hybrid Quadruped: un robot educativo con patas y ruedas
Hybrid Quadruped combina doce servos de patas y cuatro motores de ruedas. Sus fotos y utilidades permiten estudiar calibración y límites de integración.
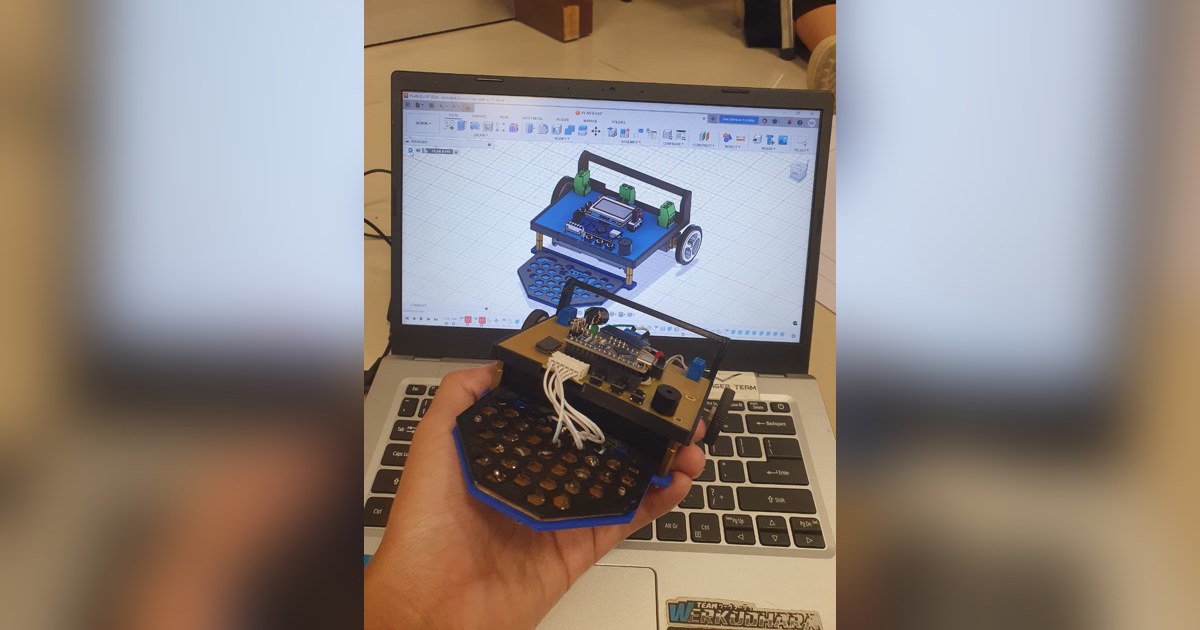
El seguidor de línea de UNY: placas propias y control PID
El seguidor de línea de UNY publica chasis, placas y firmware con ocho sensores. Permite estudiar calibración, curvas y diferencias entre revisiones del proyecto.
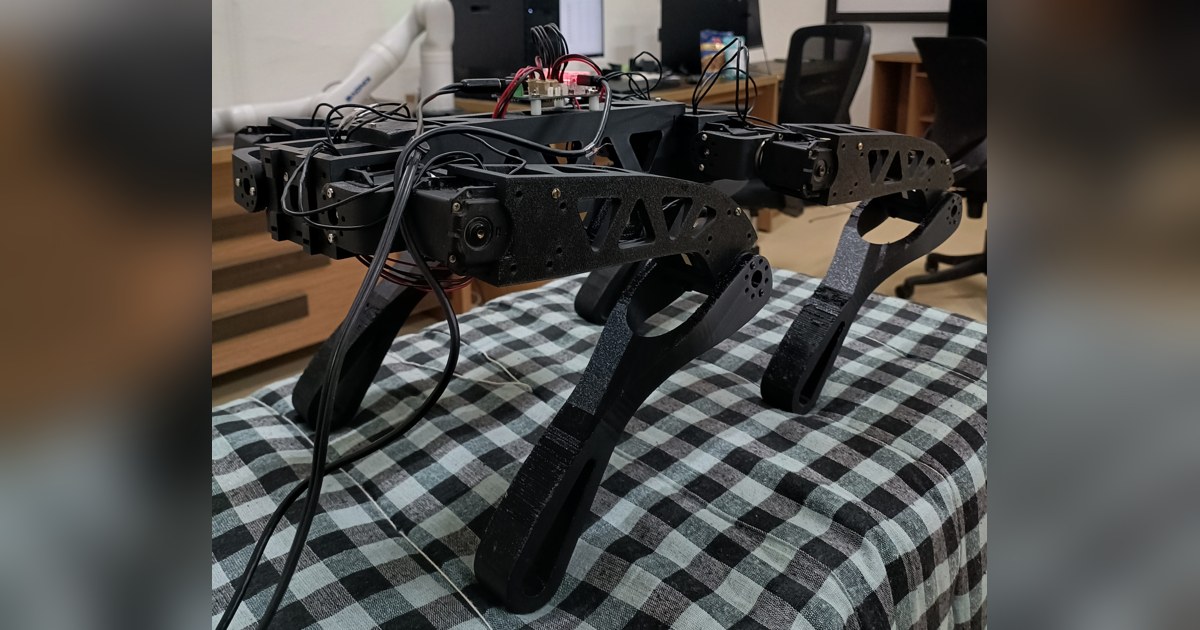
Rumi: un cuadrúpedo abierto con Dynamixel y Raspberry Pi
Rumi publica control de motores, pruebas y despliegue de políticas para un cuadrúpedo. Utiliza doce Dynamixel MX-64, Raspberry Pi y un sensor BNO080.