El robot de equilibrio de Berat Tezer: chasis y control
Berat Tezer publica un robot de dos ruedas con chasis imprimible y control Arduino. El código permite estudiar calibración, filtro y límites de actuación.
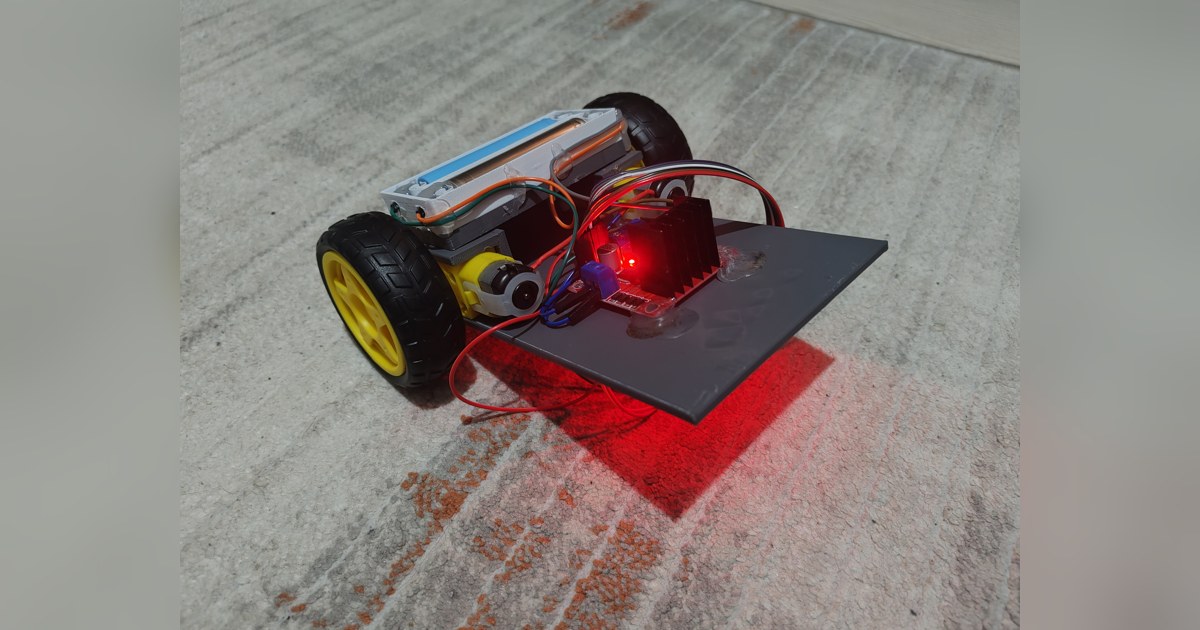
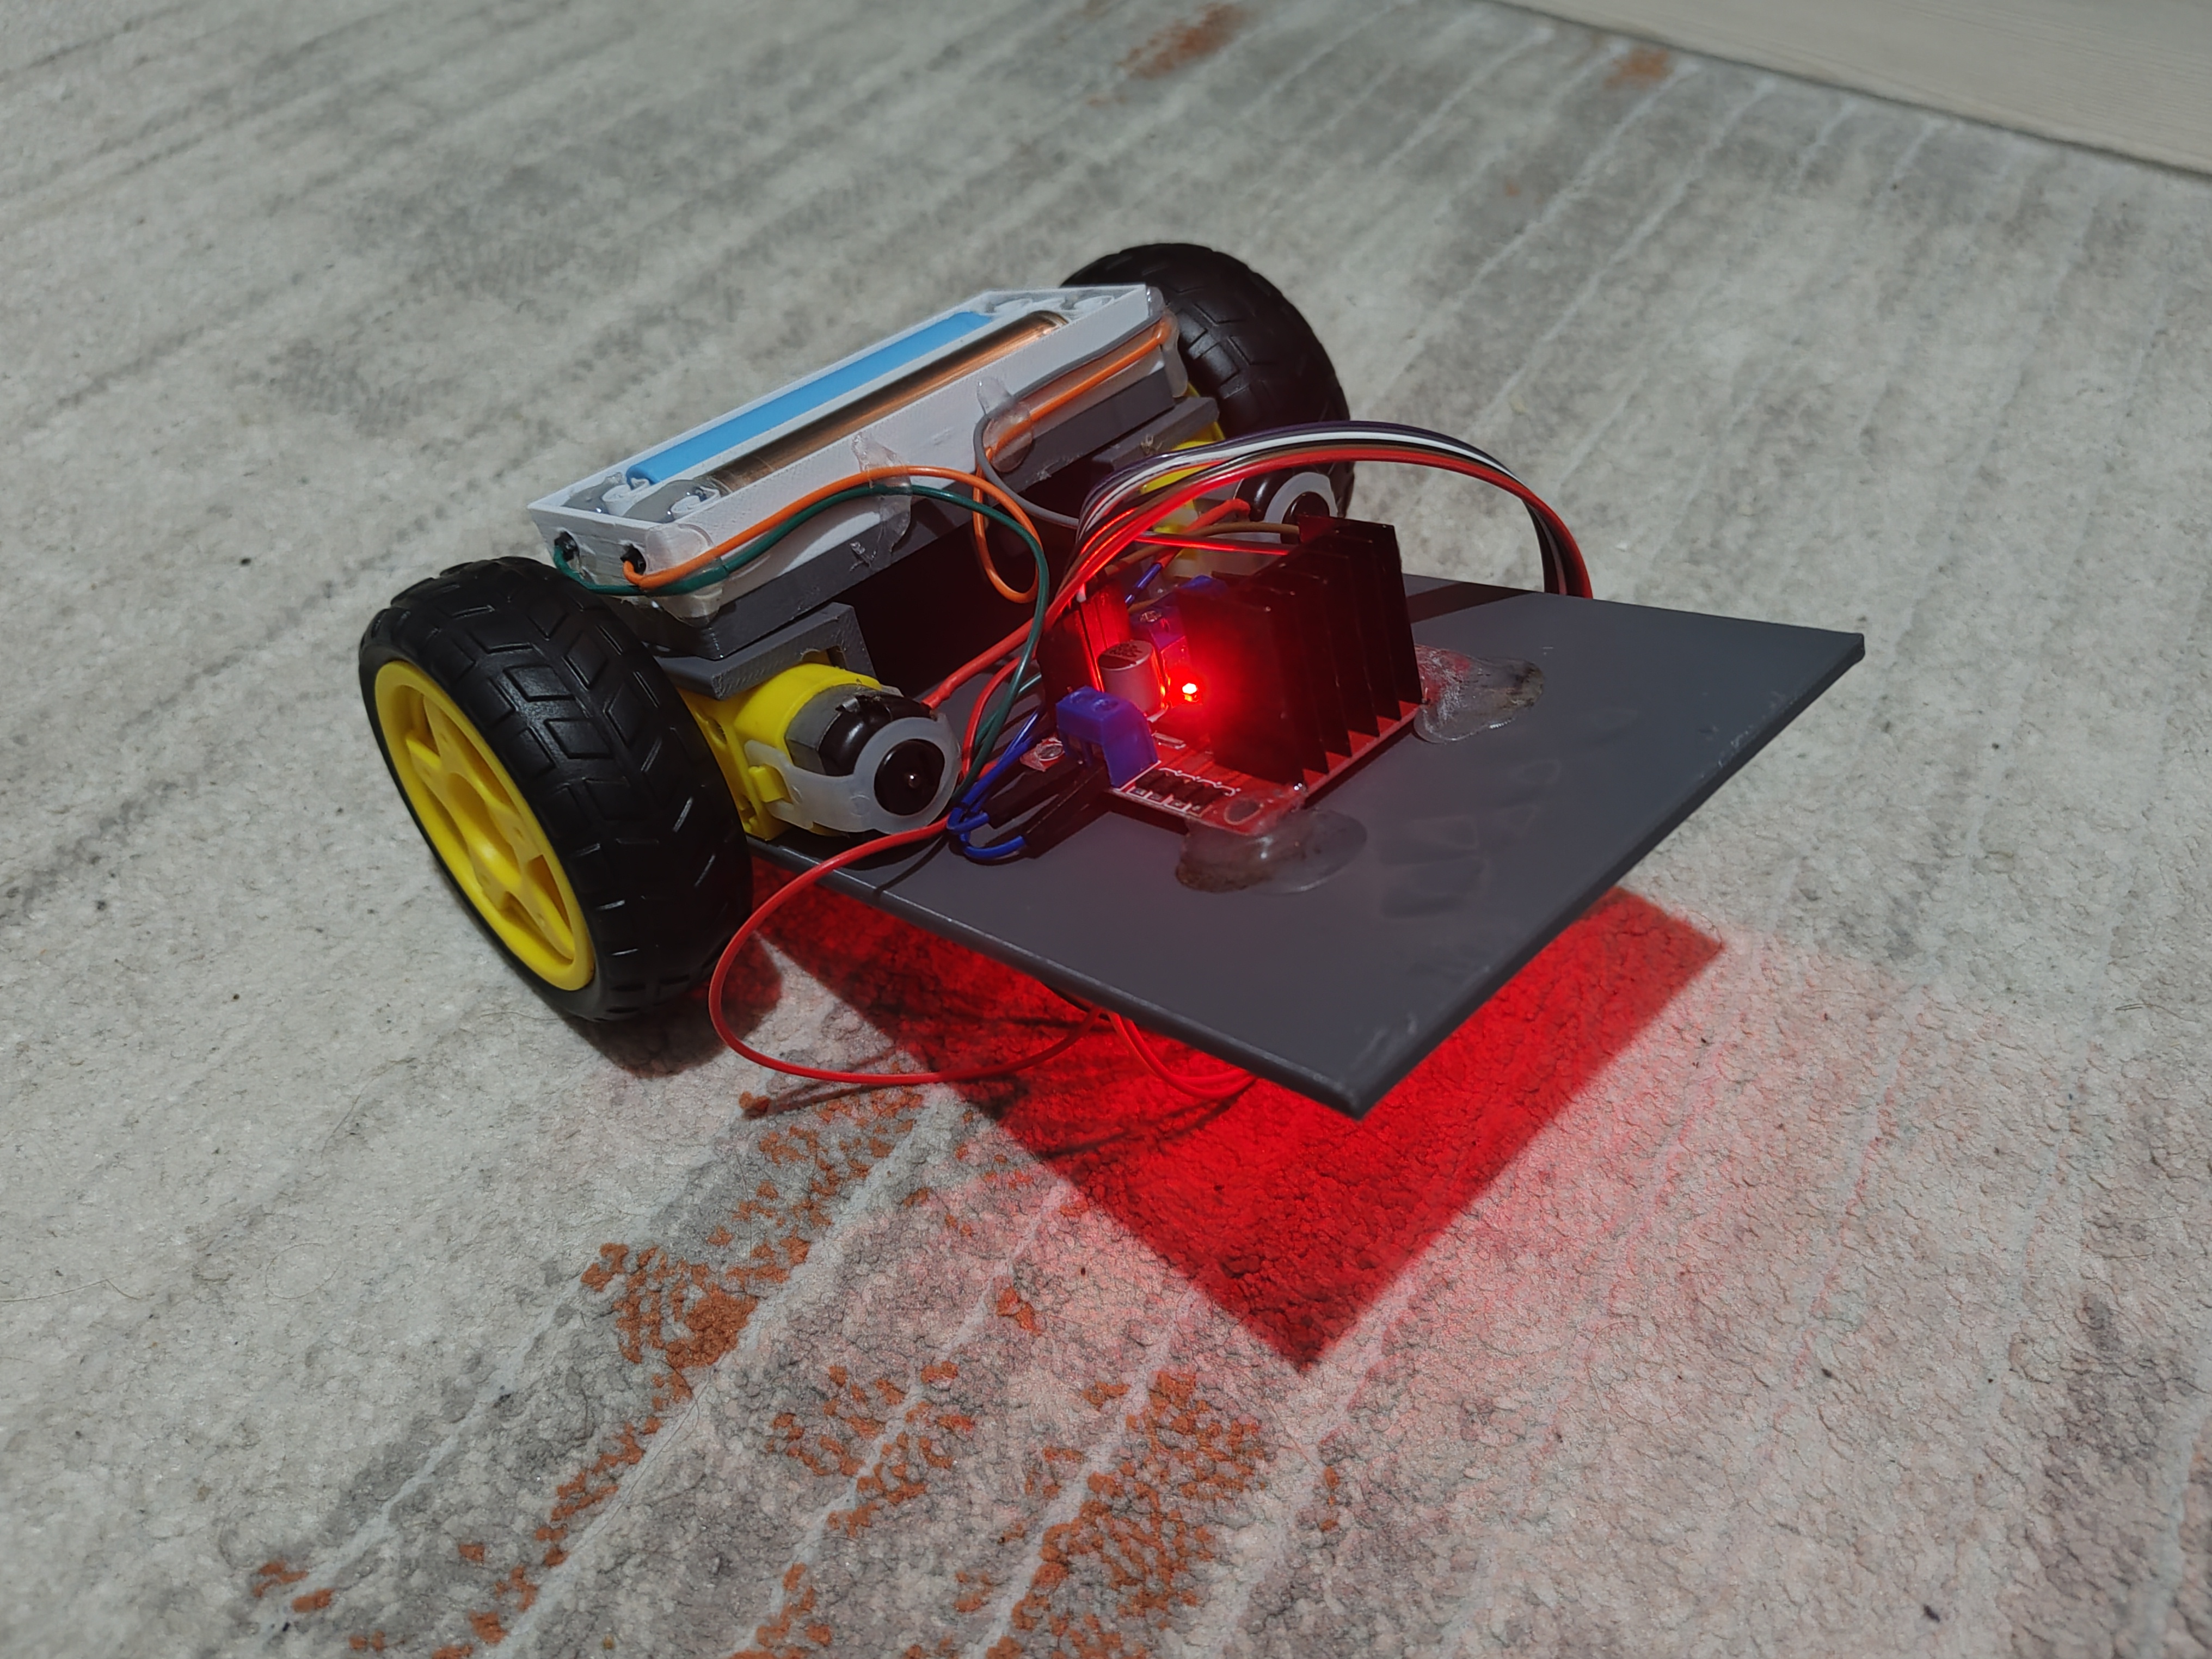
El Self-Balancing Vertical Robot de Berat Tezer es una construcción abierta de dos ruedas para estudiar equilibrio. El proyecto, documentado en 2025, publica una fotografía del montaje, un chasis imprimible, componentes y un programa para Arduino Uno. Su interés educativo está en poder relacionar inclinación, mando de motor y respuesta física sobre el mismo aparato. Proyecto del autor.
Un robot de este tipo necesita mover sus ruedas para corregir la caída del cuerpo. No puede evaluarse únicamente dejando el motor funcionar a una velocidad fija. El sensor, la estimación del ángulo y la respuesta del controlador forman un proceso continuo que depende también de fricción, peso y montaje.
Hardware sencillo, con ajustes que importan
La construcción utiliza Arduino Uno, MPU6050, dos motores DC y un controlador L298N. El autor publica un archivo STL para el chasis y una lista de materiales que permite identificar los componentes. No se ofrece como un kit montado o un robot doméstico listo para utilizar. Lista de componentes.
La mecánica influye directamente en el comportamiento del control. Si una rueda ofrece más resistencia que la otra, una orden idéntica puede producir respuestas diferentes. El reparto del peso cambia además la inclinación que corresponde al equilibrio real. Son variables que conviene comprobar antes de aumentar las ganancias del programa.
Un ejercicio útil consiste en registrar el ángulo y el mando de motor durante ensayos cortos. Esa información permite distinguir una reacción insuficiente de una oscilación provocada por exceso de corrección. Cambiar varios parámetros simultáneamente haría más difícil entender qué produjo la mejora.
El código combina dos lecturas de la inclinación
El programa publicado utiliza acelerómetro y giroscopio, con una calibración inicial y un filtro complementario. También limita la acumulación del término integral y filtra la señal usada por la parte derivativa. Esas decisiones se pueden inspeccionar en el archivo Arduino. Programa de control.
La estimación importa porque una lectura del acelerómetro durante un movimiento contiene más que gravedad. El giroscopio aporta información de giro, aunque su sesgo puede acumular error. El filtro intenta combinar esas referencias; su presencia no elimina la necesidad de comprobar orientación, calibración y tiempo entre medidas.
El archivo programa una actualización con intervalo de un milisegundo. Ese objetivo de temporización no acredita por sí solo que cada lectura y cálculo se ejecuten a 1 kHz sin retrasos. Para afirmarlo haría falta medir el comportamiento temporal del programa sobre el hardware.
Límites de actuación y de lo que se ha demostrado
El código fija una inclinación máxima estimada de 60° para detener los motores y limita los cambios de salida entre pasos. Son funciones concretas que ayudan a estudiar qué sucede cuando el controlador sale de su zona de trabajo. No convierten el prototipo en un aparato con seguridad certificada.
Las asignaciones de motor y el signo de corrección también aparecen explícitos en el programa. Una reproducción necesita comprobarlos, porque una conexión invertida puede hacer que el movimiento aumente la caída en vez de compensarla. El programa incluye herramientas de prueba, aunque no todas están activadas en el arranque publicado.
El README menciona cifras de velocidad y autonomía, pero no aporta un procedimiento de ensayo suficientemente detallado para compararlas con otra construcción. Por eso la ficha se centra en el hardware y las funciones verificables del código. Este robot ofrece una base educativa para aprender calibración y control con un montaje real, con margen para mejorar el registro de pruebas y la reproducibilidad de sus resultados.
Fuentes
- Berat Tezer: montaje físico, chasis y proyecto de equilibrio (inglés)
- Berat Tezer: programa Arduino de calibración y control
- Berat Tezer: componentes del robot (inglés)
Imagen: Fotografía de Berat Tezer del robot de equilibrio completo sobre el suelo, con dos ruedas y la electrónica visible en su placa impresa. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.