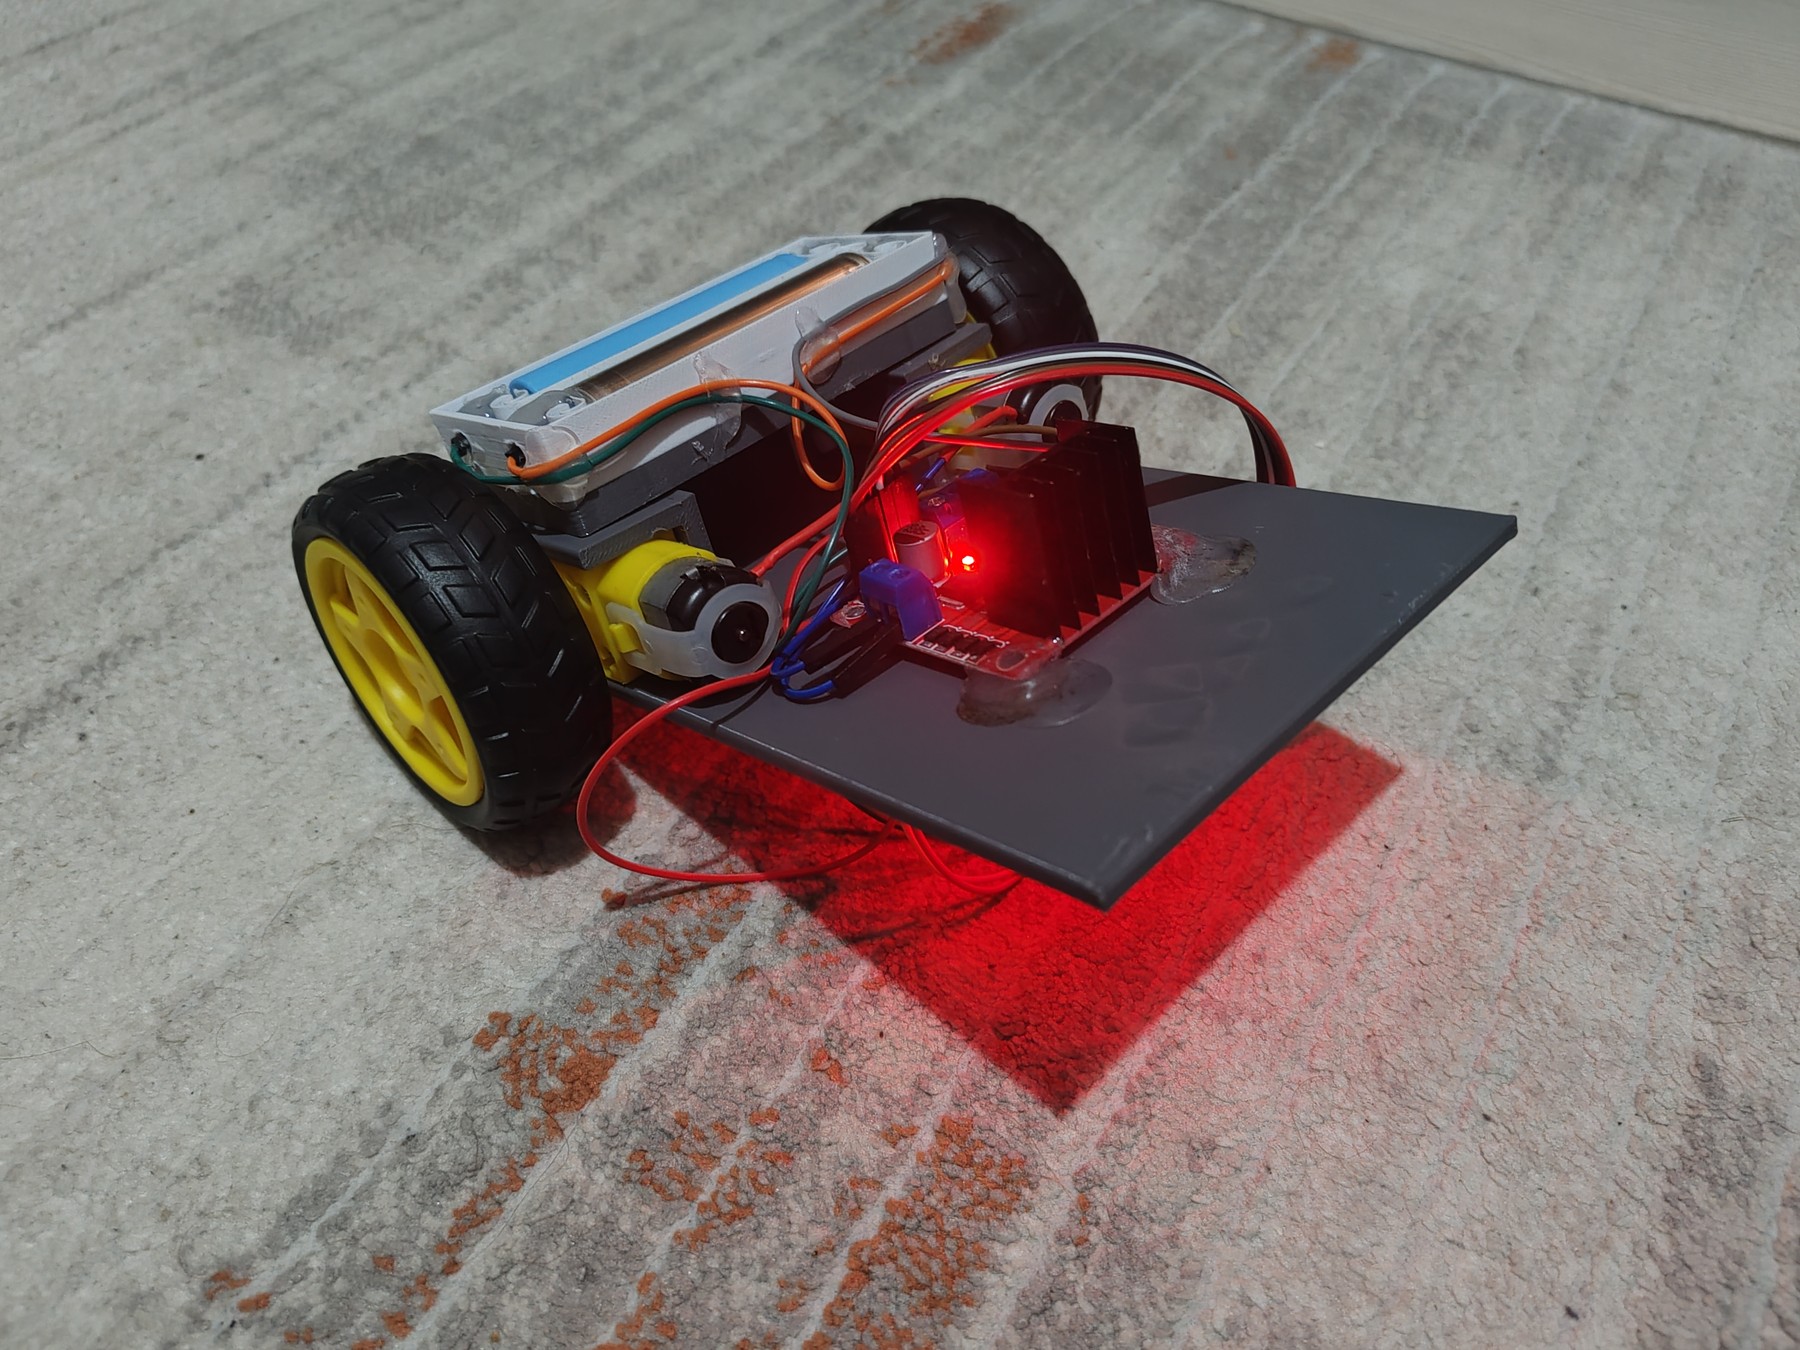
Fotografía de Berat Tezer del robot de equilibrio completo sobre el suelo, con dos ruedas y la electrónica visible en su placa impresa.

Berat Tezer

Self-Balancing Vertical Robot de Berat Tezer

Berat Tezer publica un robot de dos ruedas con chasis imprimible y control Arduino. El código permite estudiar calibración, filtro y límites de actuación.

Ficha actualizada el .

Montaje, piezas y código del autor

Información y disponibilidad

Proyecto abierto documentado en 2025, con fotografía del montaje, chasis STL, lista de componentes y programa Arduino. Requiere fabricación y calibración.

Para qué sirve

Aprender estimación de inclinación y control de equilibrio con un robot físico de dos ruedas.

Qué tener en cuenta

  • El programa necesita adaptar orientación del sensor, sentido de motores y ganancias al montaje.
  • La frecuencia de 1 kHz es una configuración del código, sin una medición independiente de ejecución.
  • Las cifras de autonomía y velocidad del README no se acompañan de un ensayo reproducible detallado.

Datos documentados

Controlador
Arduino Uno. Fuente ↗
Movimiento
Dos motores DC y controlador L298N. Fuente ↗
Sensor
MPU6050 con lectura de acelerómetro y giroscopio. Fuente ↗
Estimación
Filtro complementario, calibración de sesgo y control PID. Fuente ↗
Límite programado
Parada de motores si la inclinación estimada supera 60°. Fuente ↗

Quién está detrás

Berat Tezer

Berat Tezer publica documentación sobre el diseño y el desarrollo de Self-Balancing Vertical Robot de Berat Tezer.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Self-Balancing Vertical Robot de Berat Tezer