MiniQ by DSN: cuatro patas y control desde el navegador
MiniQ es un cuadrúpedo documentado en 2026 con cuatro servos, piezas impresas y ESP8266. Su código permite estudiar movimientos y control desde una web local.
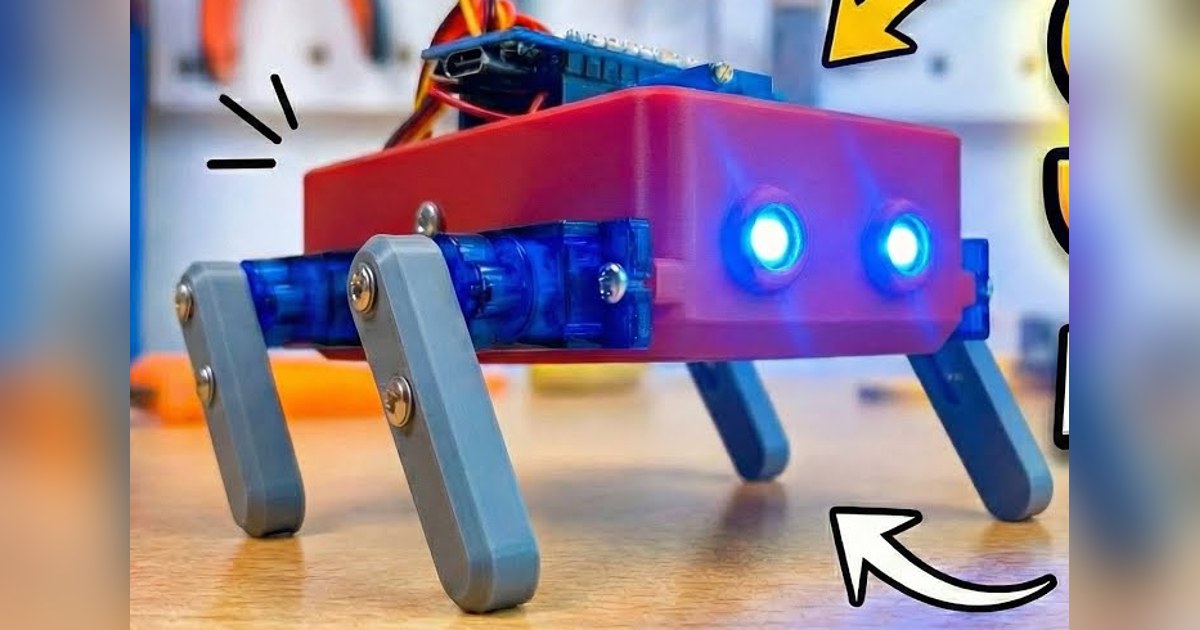
MiniQ by DSN es un pequeño cuadrúpedo construido con cuatro servos y piezas impresas. El proyecto, publicado en enero de 2026, propone una entrada sencilla al movimiento con patas: cada extremidad tiene una sola articulación motorizada. El robot recibe órdenes desde una página web que sirve su propia electrónica. Construcción y componentes.
Una articulación por pata
La lista de materiales utiliza cuatro microservos SG90 y un Wemos D1 Mini con ESP8266. Los alojamientos impresos permiten encajar los servos y sostener el cuerpo. La simplicidad reduce el número de cables y articulaciones que hay que ajustar, aunque también limita las posturas y la adaptación al suelo.
El programa mueve las patas mediante secuencias de ángulos y pausas. No calcula una trayectoria completa del pie con varias articulaciones ni mide la inclinación del cuerpo. Para un taller inicial, esa relación directa entre una orden y un giro facilita observar qué cambia al modificar la amplitud o el tiempo de un paso. Firmware publicado.
El autor presenta el diseño como especialmente sencillo. Esa descripción explica su intención; no acredita una clasificación mundial de simplicidad ni un coste universal. El gasto real depende de las piezas disponibles, la impresión y las condiciones de acceso a los modelos.
La web funciona dentro de la red Wi-Fi
El ESP8266 se conecta a una red existente con las credenciales configuradas en el programa. Después muestra su dirección IP por el puerto serie. Al abrir esa dirección desde otro dispositivo de la misma red, aparece una interfaz con botones de avance, retroceso, giro y parada. Servidor y configuración.
No hace falta instalar una aplicación móvil para enviar esas órdenes. Eso no significa que el robot cree su propia red: el código utiliza el modo cliente de Wi-Fi. Tampoco publica una conexión remota por internet ni un sistema de navegación autónoma.
Cada botón llama a una secuencia concreta. Por ejemplo, el avance alterna posiciones de las cuatro patas y el saludo cambia la postura antes de repetir un movimiento. La acción llamada SHAKE utiliza las patas posteriores; su nombre no implica que exista un motor adicional para una cola.
Las pausas también forman parte del comportamiento
Las funciones usan esperas bloqueantes. Mientras se completa una secuencia, el servidor no atiende continuamente otras peticiones. Un ejercicio útil consiste en medir cuánto tarda una orden de parada en producir efecto durante un saludo, y después comparar el resultado con una versión del programa organizada sin esas pausas.
El código añade un movimiento tras tres minutos sin órdenes. Es una animación de inactividad, no una vigilancia del entorno. No hay lectura de distancias, cámara ni control de equilibrio en el firmware revisado. Su funcionamiento sobre una mesa o un suelo debe probarse con supervisión y espacio suficiente.
Alimentación y archivos de construcción
La propuesta eléctrica reúne una batería LiPo de 3,7 V, un módulo TP4056 y un elevador a 5 V. Incluye un condensador de 1500 microfaradios en la alimentación de los servos para afrontar sus cambios de consumo. La lista no aporta una autonomía medida ni garantiza que cualquier elevador entregue corriente suficiente. Lista y esquema.
GitHub publica el firmware y un esquema. Los modelos de impresión se enlazan a Cults3D y Patreon, por lo que conviene comprobar allí sus condiciones antes de preparar el montaje. MiniQ resulta interesante como construcción educativa pequeña: permite estudiar coordinación y respuesta de una interfaz con pocos actuadores, y sus límites quedan visibles en el propio código.
Fuentes
- DSN Industries: MiniQ, lista de componentes y construcción original de 2026 (inglés).
- MiniQbyDSN.ino: firmware original para ESP8266, servidor web y secuencias de movimiento (código).
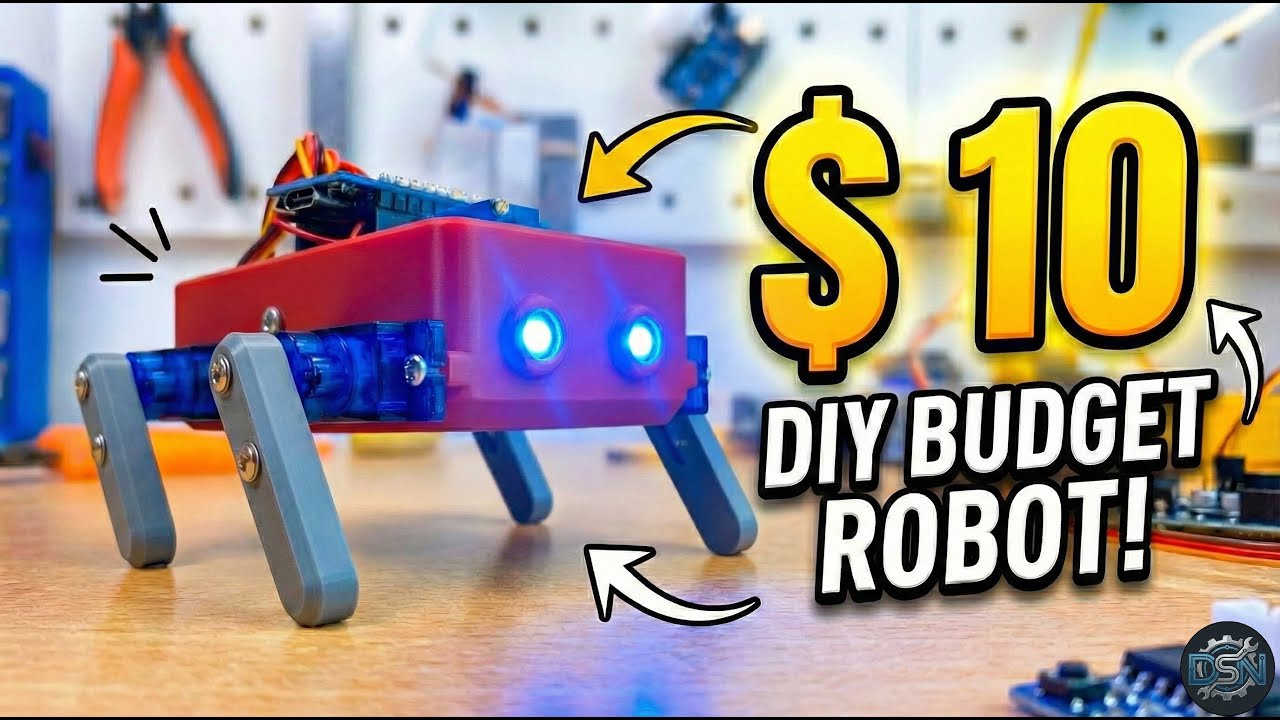
Imagen: Imagen de DSN Industries de MiniQ completo, con cuerpo rojo, dos luces frontales y cuatro patas grises; recorte de la presentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.