Encore V2: un robot educativo que simplifica su electrónica
Encore V2 reúne sensores y conducción en un ESP32 y publica su chasis de 2026. El código y el diario explican las mejoras y los límites del vehículo.
Encore V2 2026 es el vehículo educativo del equipo del colegio La Salle-Margarita, en Colón, Panamá. Su nueva construcción reúne la lectura de sensores y el control de movimiento en un único ESP32. El diario de ingeniería documenta una revisión del chasis, la transmisión y la electrónica del coche anterior, con piezas estructurales impresas en 3D. Documentación del equipo y diario de 2026.
Lo que se ha reconstruido y lo que se conserva
El proyecto comenzó utilizando elementos de un chasis prefabricado. Para la temporada 2026 el equipo rehízo la estructura y trabajó en el tren de engranajes. Conservó una dirección Ackermann que ya había probado, adaptándola al nuevo cuerpo. Esa integración necesitó una abertura en la placa inferior para que el servo pudiera girar sin golpearla.
El diario explica también ajustes de tolerancia en los engranajes y soluciones para evitar que el motor se desplazara. Son problemas que se pueden inspeccionar físicamente: una transmisión que no mantiene sus ejes alineados introduce fallos difíciles de corregir desde el software. Proceso de rediseño.
La carpeta de modelos incluye archivos FreeCAD y STL, y atribuye a un diseño externo el soporte de los ultrasonidos. Para reproducir el vehículo, esa distinción permite saber qué piezas desarrolló el equipo y qué elemento reutilizó. No hace falta atribuirle todo el diseño de cada soporte para valorar el trabajo de integración. Modelos y créditos.
Dos tareas dentro del ESP32
El programa principal crea dos tareas: una obtiene las medidas y otra dirige el coche. La primera consulta la orientación del BNO055 y tres sensores ultrasónicos, situados a izquierda, centro y derecha. La segunda decide el sentido de circulación y corrige el servo usando la orientación de referencia. Código principal.
La lectura de distancias sirve para detectar aperturas y la proximidad de una pared frontal. El controlador modifica entonces la dirección para afrontar la esquina. La propulsión utiliza un driver TB6612FNG, que la documentación identifica como sustituto del L298N empleado antes.
Esta arquitectura ofrece un ejercicio concreto de programación concurrente: observar qué ocurre si una tarea actualiza las medidas mientras otra decide el giro. Conviene registrar la distancia, el rumbo deseado y la orden al servo para poder reconstruir una maniobra fallida.
El alcance real del programa publicado
La memoria describe el objetivo general de superar obstáculos en una competición. Sin embargo, el archivo revisado no incorpora una cámara ni clasificación visual de pilares rojos y verdes. Su comportamiento documentado se apoya en distancias y orientación. No sería correcto presentar ese código como demostración completa de todas las pruebas de navegación.
Tampoco deben combinarse cifras de iteraciones diferentes. La introducción y el diario recogen distintos antecedentes de masa y relaciones de transmisión. El valor educativo está en seguir el cambio de diseño que corresponde a cada prueba, no en escoger la cifra más llamativa de cada documento.
Cómo aprovecharlo en un taller
Una primera práctica puede centrarse en leer sensores con el motor detenido. Después se comprueba el centro mecánico del servo y se ensayan esquinas a velocidad reducida. Por último, se comparan las órdenes calculadas con el recorrido real.
Encore V2 requiere fabricación, montaje y puesta a punto. Sus archivos permiten estudiar cómo reducir componentes y mantener un vehículo reparable, pero no convierten la construcción en un juguete listo para usar. La documentación abierta resulta más útil cuando cada mejora se acompaña de una prueba repetible y de la versión exacta que se ha ensayado.
Fuentes
- Encore V2: documentación general del equipo, fuente original (español).
- Encore V2: modelos mecánicos y atribuciones, documentación original (español).
- Encore V2: diario de ingeniería de 2026, documento del equipo (español).
- Encore V2: programa principal del ESP32, código original (inglés y español).
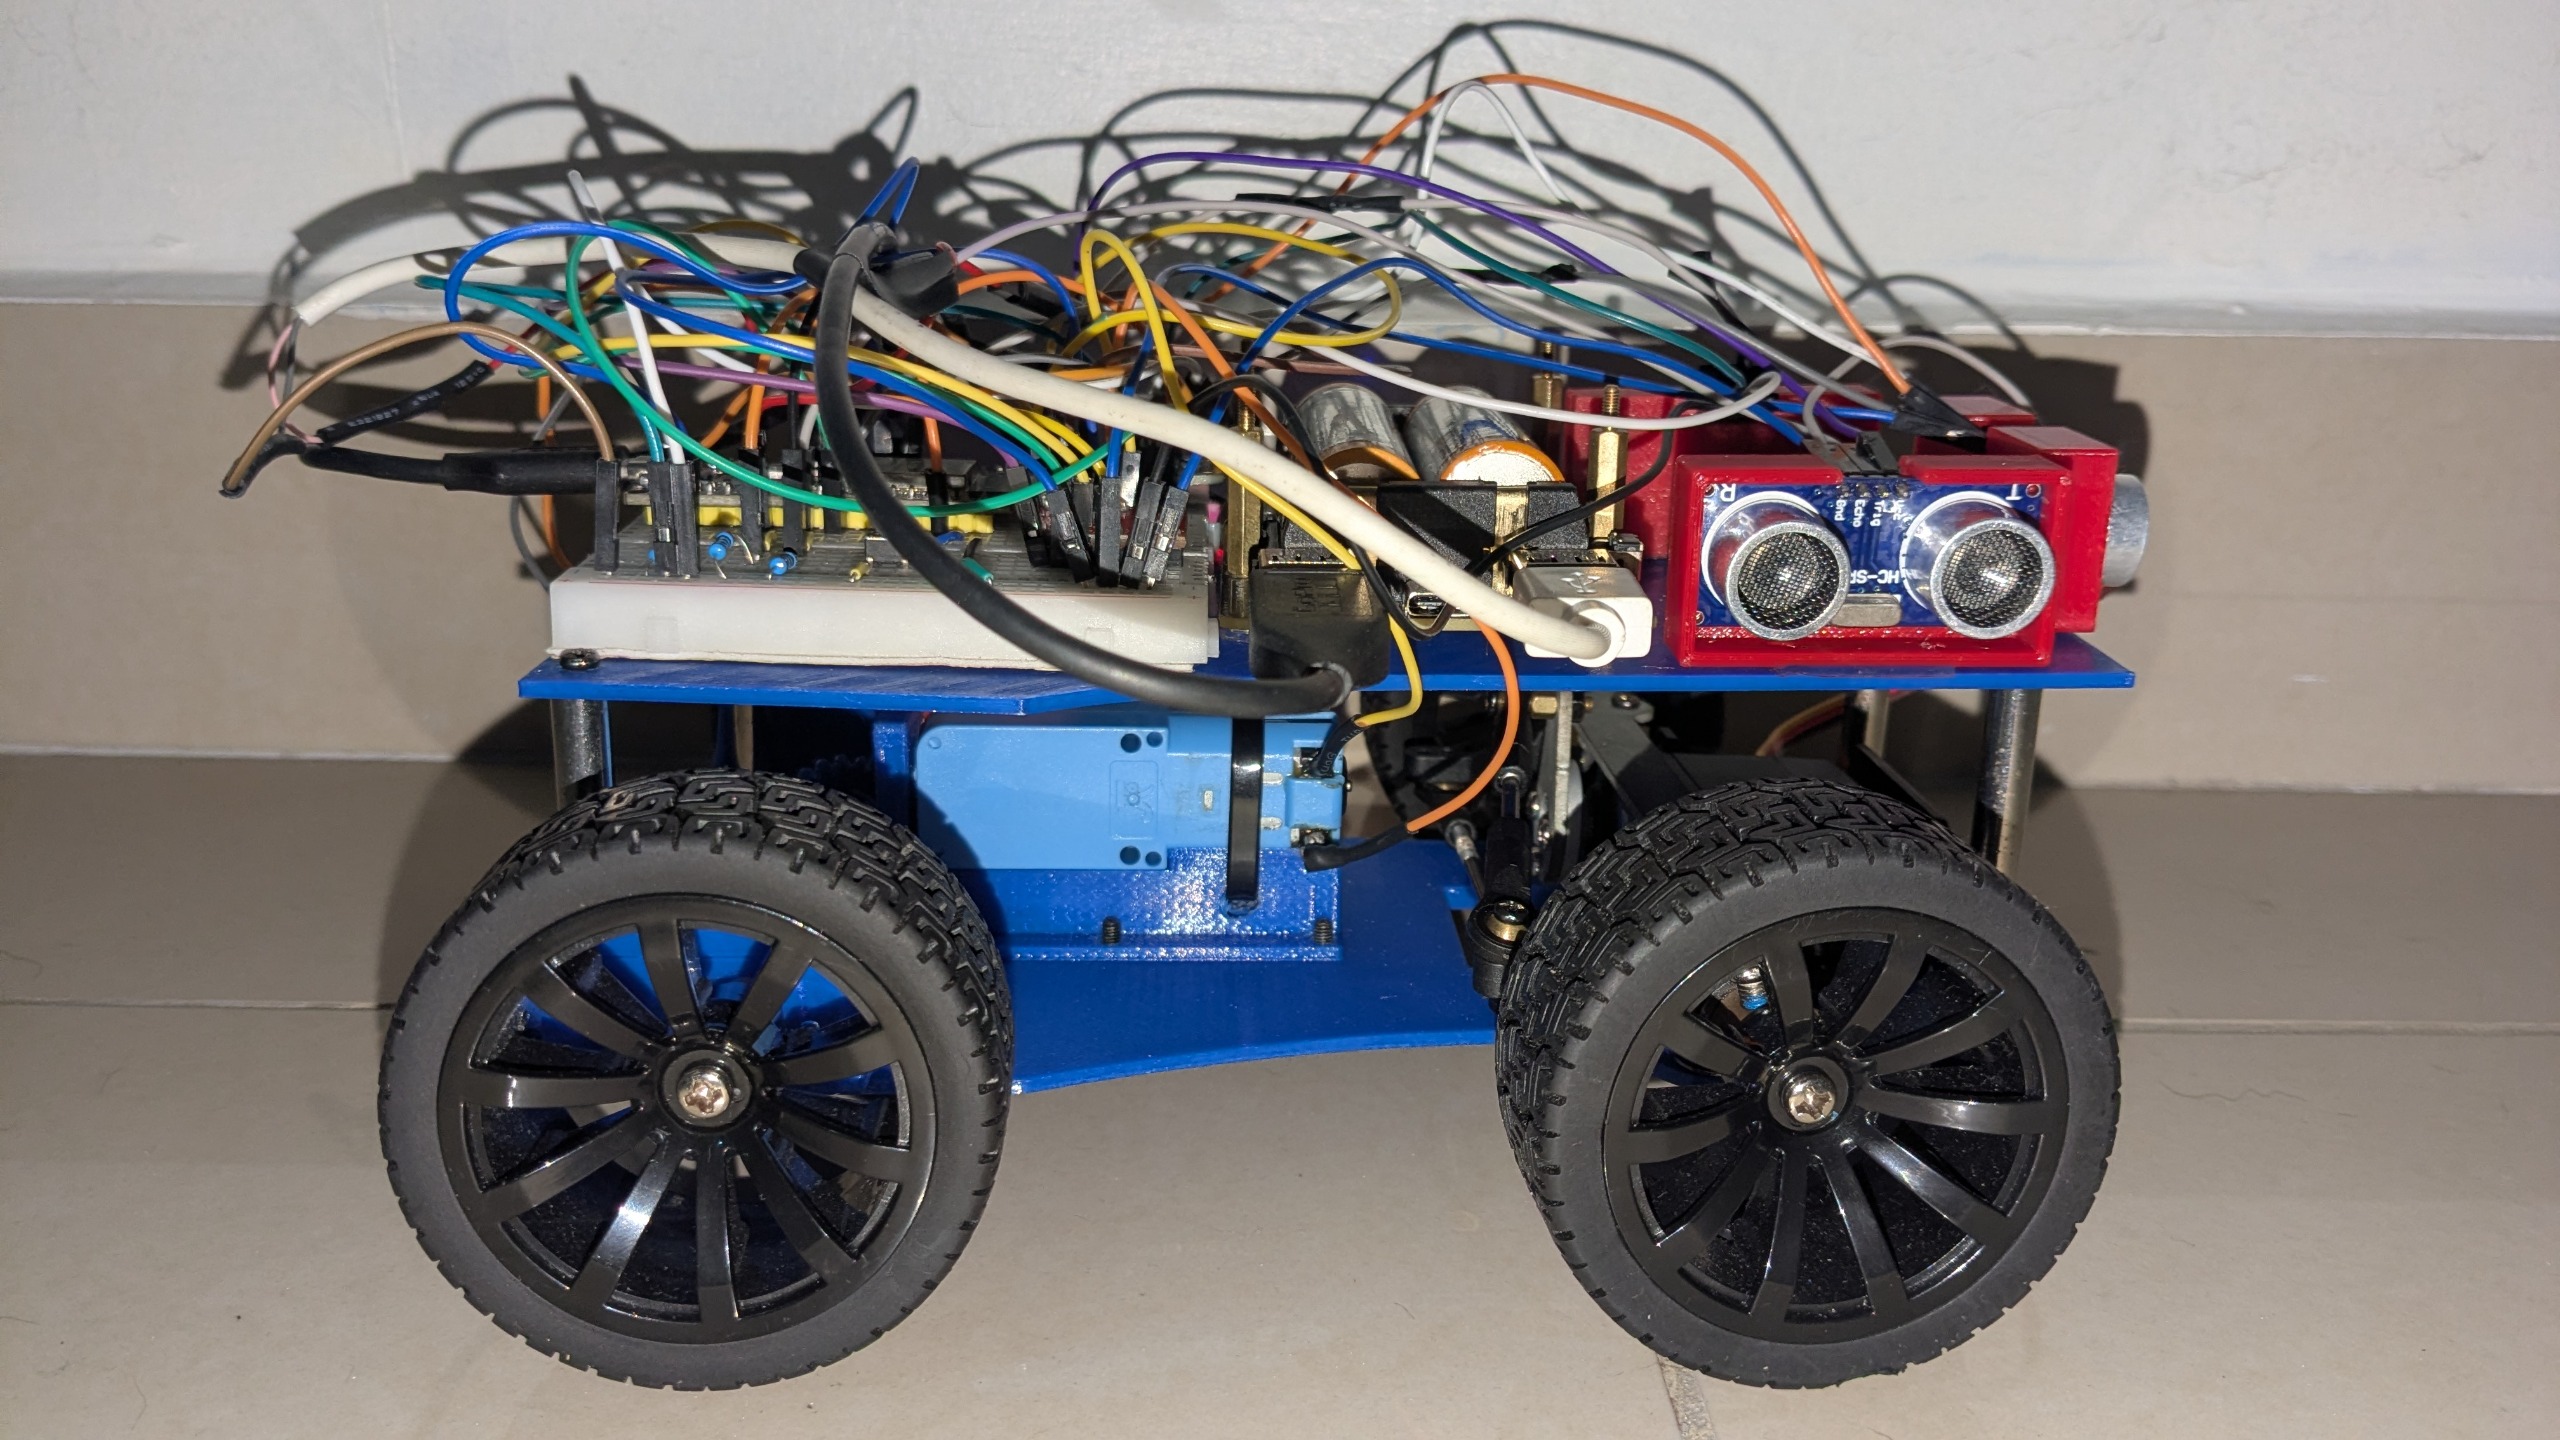
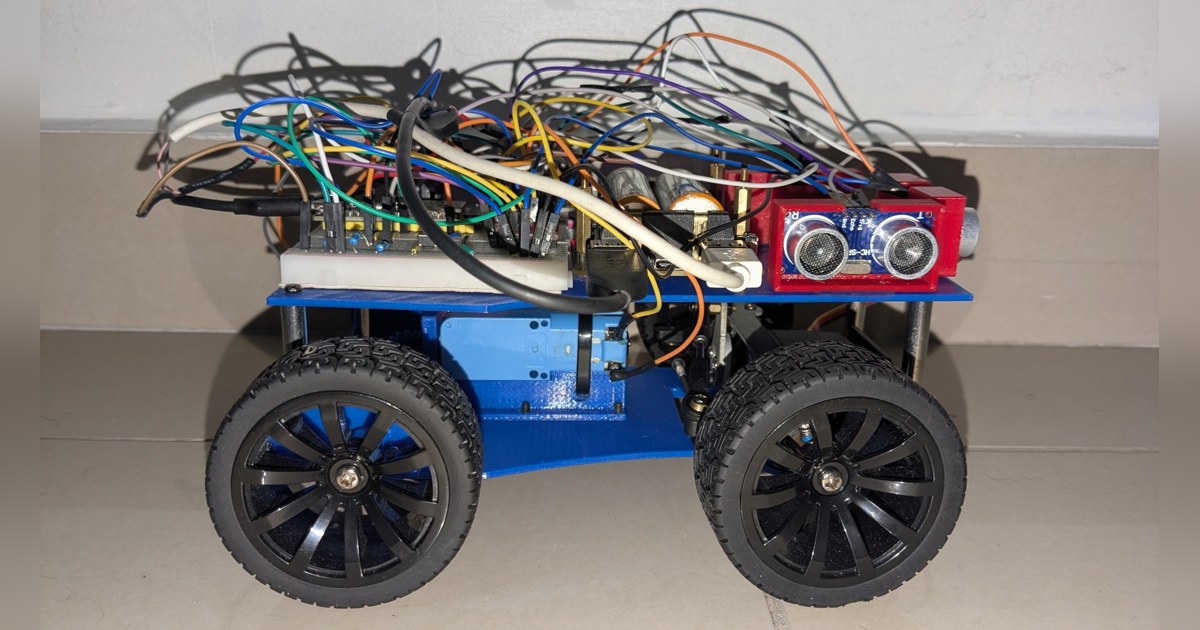
Imagen: Fotografía de Encore V2 de su coche robot completo visto de lado, con estructura azul, cuatro ruedas y ultrasonidos. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.