KU STEAM Pinkies: un robot con dirección de cremallera
KU STEAM Pinkies publica un coche robot de 2025 con piezas mecánicas propias. Su documentación explica la dirección de cremallera y el cambio de sensores.
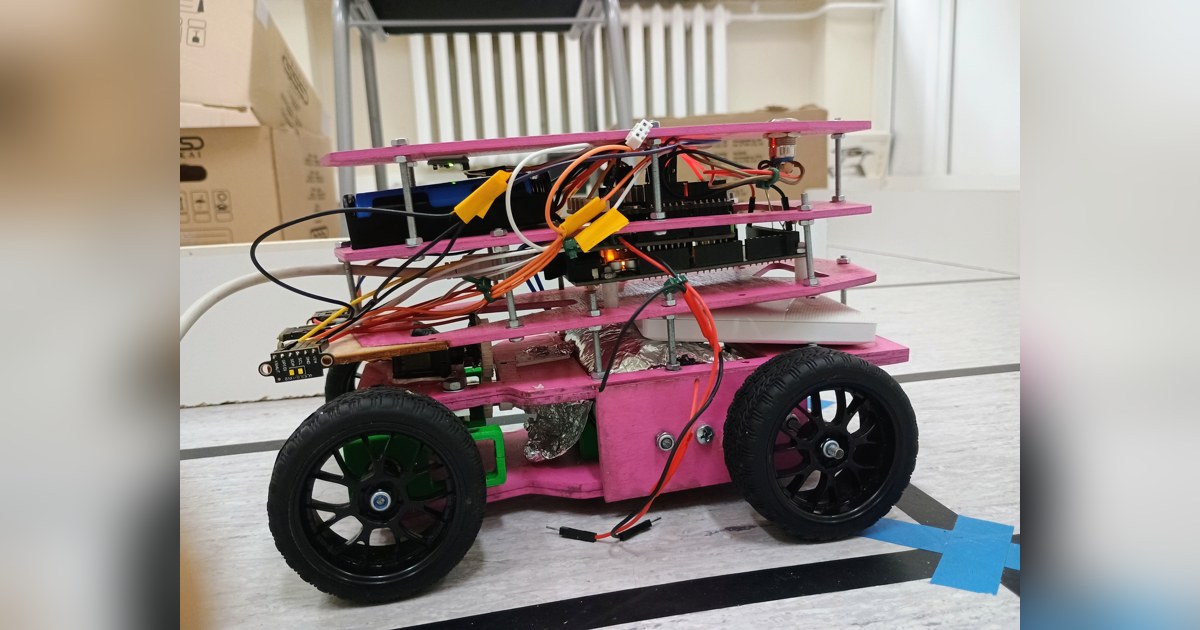
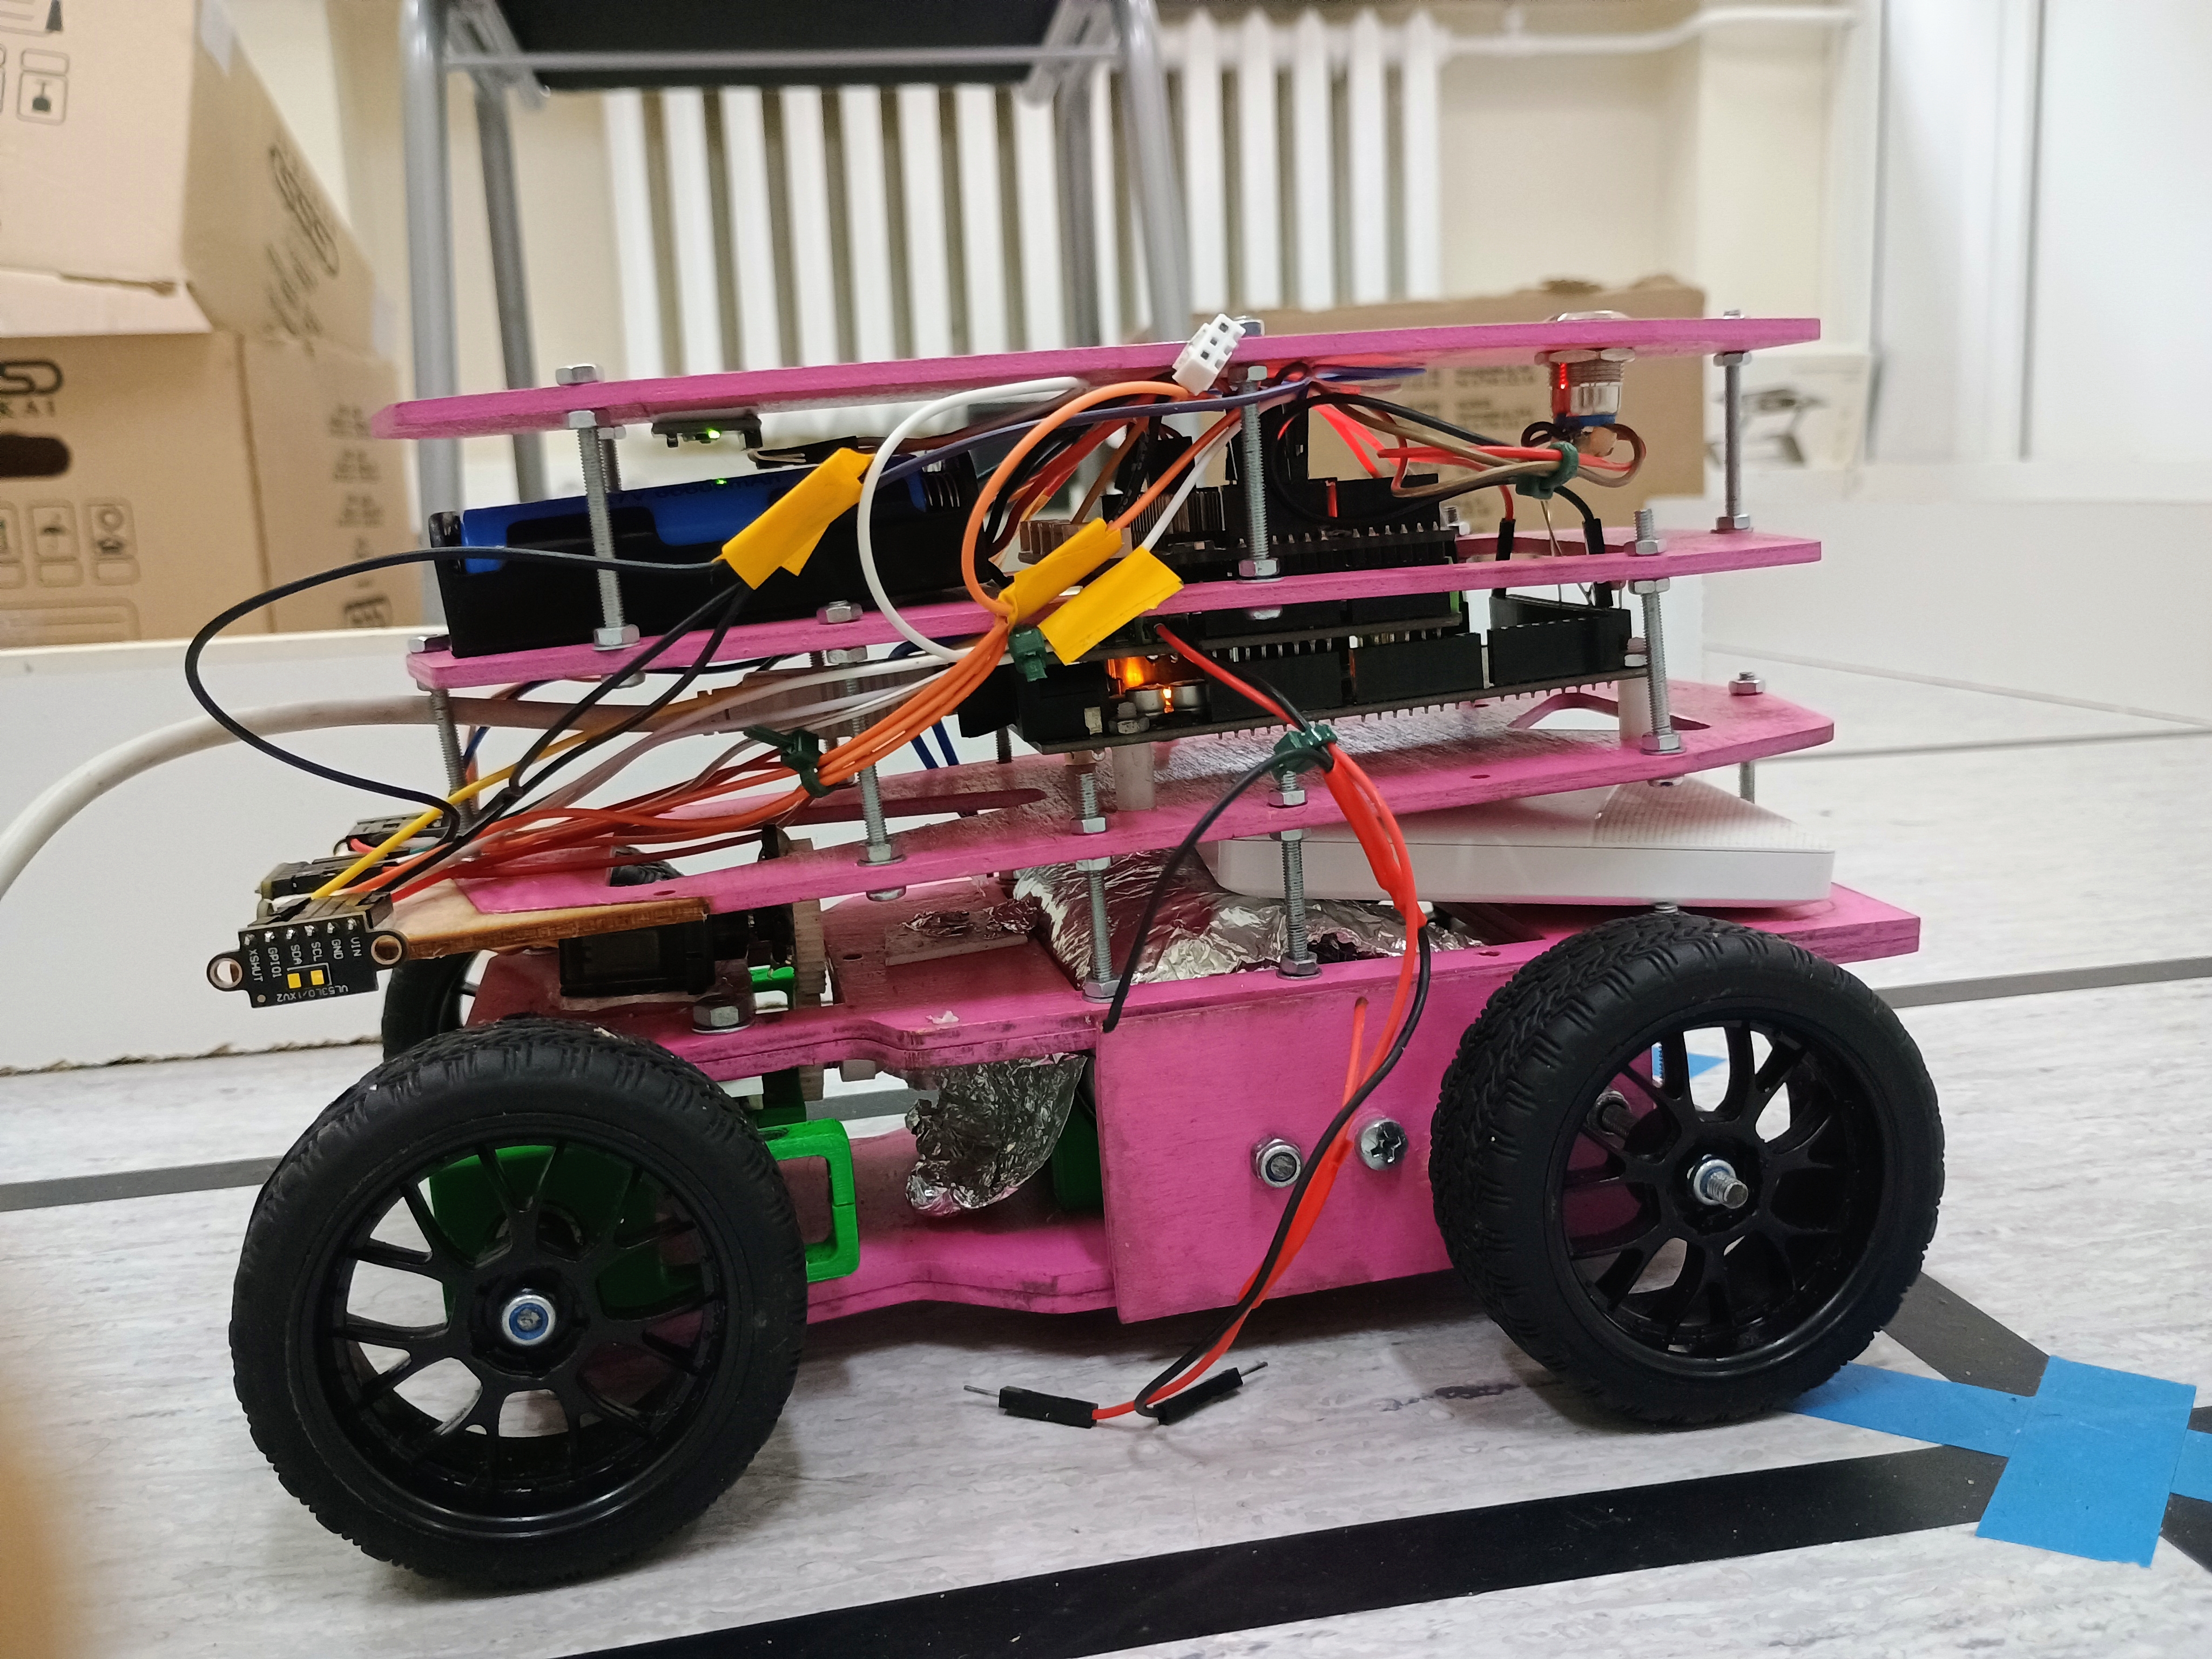
KU STEAM Pinkies 2025 es un coche robot educativo con transmisión y dirección de diseño propio. El proyecto publica fotografías, archivos mecánicos y una memoria de pruebas. Uno de sus detalles más útiles es el cambio de configuración que el equipo realizó después de perder dos sensores de distancia antes de competir. Presentación del proyecto.
La dirección convierte giro en desplazamiento lineal
El servo mueve un piñón que desplaza una cremallera. Ese movimiento orienta las ruedas delanteras. El mecanismo incorpora piezas impresas y apoyos para evitar que la cremallera se desplace fuera de su recorrido. Memoria mecánica.
La transmisión utiliza engranajes para reducir velocidad y aumentar el par disponible. La documentación incluye modelos de estos mecanismos y archivos de las placas del chasis por niveles. La estructura permite acceder a conjuntos interiores retirando plataformas, algo útil al sustituir un componente durante una prueba.
Para aprender mecánica conviene observar también la holgura. El ángulo pedido al servo no siempre se transforma en el mismo giro de rueda si un engranaje tiene juego o la dirección roza. Comparar órdenes en ambos sentidos permite detectar esa diferencia antes de atribuirla al algoritmo.
Dos placas y alimentación separada
El Arduino Mega 2560 lee sensores y controla los actuadores. La Raspberry Pi Zero 2 se reserva para procesamiento de cámara y comunicación con el controlador. La memoria describe alimentación específica para la Pi, separada de la utilizada por motores y otros componentes. Arquitectura electrónica.
El equipo reconoce que la capacidad de procesamiento de la Pi limita las tareas visuales complejas. También indica inestabilidad del servo y del motor cuando disminuye la batería. Esas observaciones permiten diseñar una prueba que registre tensión, lecturas y comportamiento físico al mismo tiempo.
Cinco distancias o tres distancias con orientación
La configuración inicial documentada utiliza cinco sensores ToF: uno delante y cuatro a los lados. La alternativa conserva tres distancias y añade una IMU para aportar orientación. Son dos montajes posibles del mismo proyecto, no ocho sensores funcionando simultáneamente. Configuraciones de hardware.
El equipo explica que dos ToF fallaron poco antes de la competición y que adaptó las entradas del control a la configuración con IMU. La estructura de corrección proporcional y derivativa se mantuvo, pero cambió la información disponible para decidir.
Esa transición ofrece una práctica concreta de robustez: retirar una medida y comprobar qué puede aportar otra. La IMU no sustituye todos los datos de distancia, y la distancia lateral tampoco identifica por sí sola el rumbo. Hay que evaluar qué errores siguen siendo observables en cada montaje.
Las pruebas distinguen objetivos y resultados
El documento de ensayos incluye metas para desviación, detención y tiempo de marcha. En sus resultados, el equipo describe una parada frontal cercana a ocho centímetros y reconoce que la evitación de obstáculos sigue en pruebas. Esas cifras corresponden a su unidad y condiciones, no a una especificación garantizada. Pruebas y resultados.
El informe también señala ajustes pendientes en curvas y problemas de lectura sobre determinadas superficies. Conviene repetir recorridos y conservar datos de fallos, en lugar de juzgar la construcción por una sola vuelta exitosa.
KU STEAM Pinkies aporta un vehículo reciente con mecanismos propios y documentación sobre cambios de diseño. Su valor educativo está en conectar fabricación, sensores y pruebas, incluyendo una adaptación real después de una avería y los límites que el equipo todavía identifica.
Fuentes
- KU STEAM Pinkies: proyecto, alcance y límites del vehículo de WRO 2025 (inglés).
- KU STEAM Pinkies: construcción por niveles, transmisión y dirección de cremallera (inglés).
- KU STEAM Pinkies: componentes y configuraciones alternativas de sensores (inglés).
- KU STEAM Pinkies: pruebas, resultados y cambios después de fallos de sensores (inglés).
Imagen: Fotografía de KU STEAM Pinkies de su coche robot completo visto de lado, con chasis rosa por niveles, cuatro ruedas y cableado visible. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.