Vitality 2026: un coche robot que documenta sus fallos
Vitality publica un coche educativo de 2026 con ESP32, OpenMV y dirección propia. Sus pruebas muestran límites de transmisión, velocidad y detección de obstáculos.
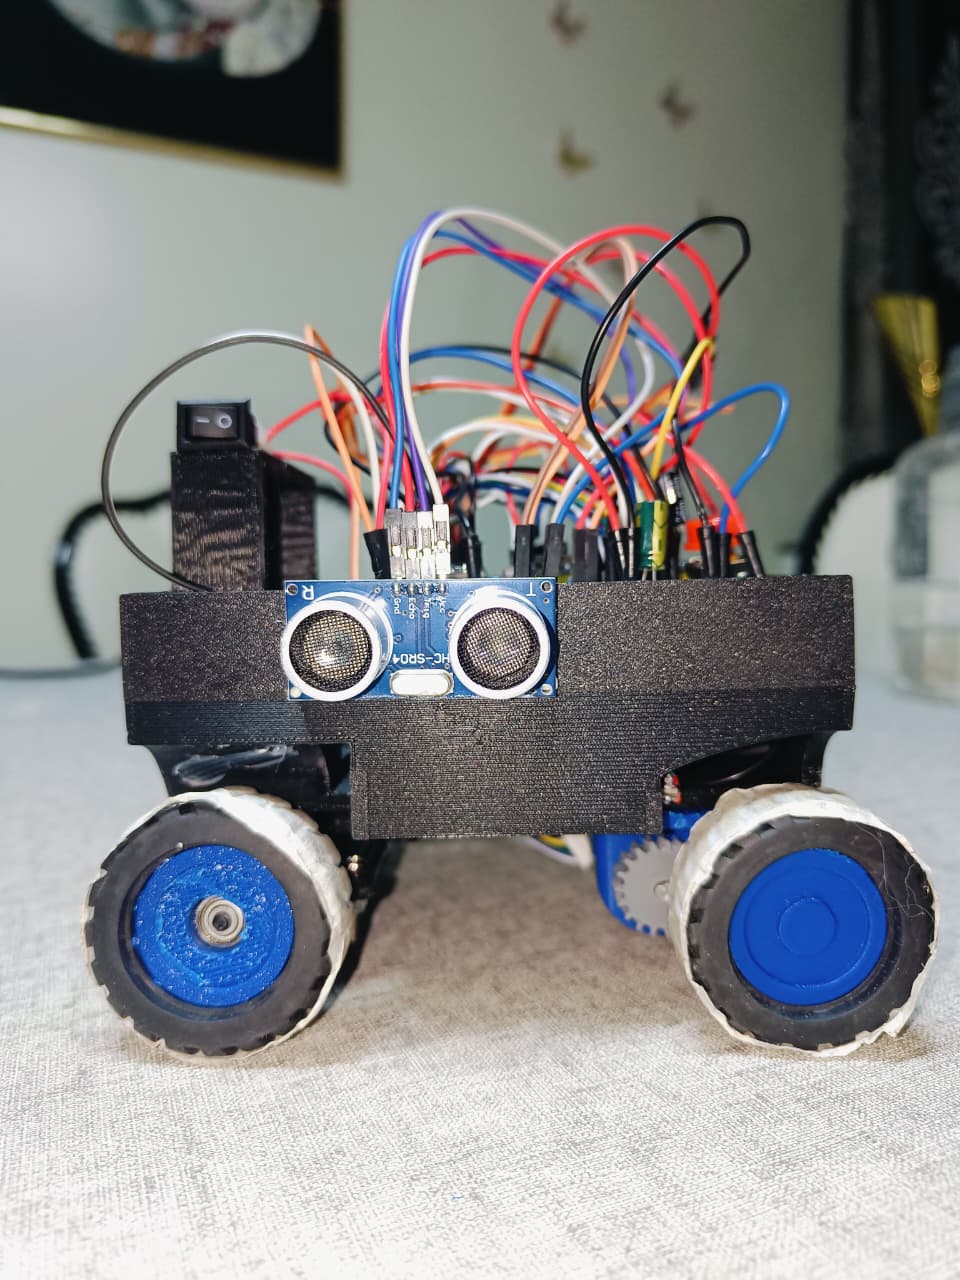
Vitality 2026 es un coche robot educativo cuyo equipo explica los fallos que encontró al construirlo. Tres estudiantes de Nairobi documentan su primera participación en WRO Future Engineers con una plataforma propia, ESP32 y cámara OpenMV. Las fotografías muestran el montaje físico, y el informe distingue el recorrido abierto de los comportamientos que todavía no funcionan con suficiente fiabilidad. Proyecto de Vitality.
Para aprender robótica, esa distinción es valiosa. Un vehículo puede avanzar, girar y reconocer colores sin resolver aún toda una prueba autónoma. Los problemas de alimentación o transmisión también pueden parecer errores del controlador, especialmente cuando solo se observa la trayectoria final.
Una dirección propia sobre un eje trasero rígido
El equipo diseñó una dirección delantera Ackermann, accionada por un MG90S, y publicó la mecánica de su construcción. El informe relata cambios en la geometría y en el soporte de las articulaciones. Son decisiones que permiten trabajar relaciones entre rigidez, ángulo de dirección y radio de giro.
En la parte trasera hay un motor GA25-370 con encoder y un eje rígido. El robot no incorpora diferencial: las dos ruedas traseras deben girar juntas incluso cuando recorren distancias diferentes en una curva. Los autores identifican el rozamiento lateral resultante como una limitación de su montaje.
Ese caso ayuda a explicar por qué aumentar la corrección del programa no resuelve cualquier error de trayectoria. Si la transmisión obliga a una rueda a deslizar, el comportamiento depende también del suelo y de los neumáticos. Comparar curvas a varias velocidades puede hacer visible el problema antes de cambiar los parámetros de control.
Percepción y movimiento se comprueban por separado
La ESP32 coordina el vehículo y la OpenMV Cam H7+ se ocupa de la imagen. El repositorio incluye programas específicos de cámara y control. Esa separación permite verificar detecciones y mensajes antes de asociarlos a una respuesta de dirección. Programa de OpenMV.
El controlador utiliza un giroscopio MPU6050 y contiene una calibración del sesgo antes de iniciar el recorrido. Integrar una velocidad angular permite estimar el giro, pero exige considerar orientación del sensor, deriva y tiempo entre lecturas. El código ofrece esos puntos para estudiar y ajustar. Programa del vehículo.
El equipo también documenta incidencias eléctricas, incluido un regulador que hizo depender el funcionamiento de un margen muy pequeño de carga. El aprendizaje práctico es comprobar el comportamiento bajo carga: una batería que parece correcta en reposo puede producir una respuesta distinta cuando arrancan el motor y el servo.
El encoder todavía no controla la velocidad
La presencia de un encoder no significa que exista un lazo de velocidad cerrado. Vitality indica que lo utiliza para medir movimiento, pero el motor no regula automáticamente su velocidad para compensar la descarga de la batería. El final del recorrido depende además de un tiempo ajustado después de las curvas. Código del recorrido abierto.
Estas limitaciones afectan a la repetición de un ensayo. Si el coche avanza más lento, una parada basada en tiempo ocurre en otra posición. Medir esa diferencia ofrece una actividad concreta para comparar mando PWM, velocidad real y distancia recorrida.
La detección de colores y una respuesta de dirección están desarrolladas, pero el equipo reconoce que la evasión de obstáculos todavía no es fiable para competir y que no ha implementado el aparcamiento. Las dimensiones y el peso publicados son datos de los autores, no una certificación de prestaciones. Vitality aporta una construcción de 2026 especialmente útil para aprender a registrar fallos, comprobar hipótesis y decidir qué subsistema conviene mejorar primero.
Fuentes
- Vitality: mecánica, pruebas y limitaciones del robot de 2026 (inglés)
- Vitality: programa de control del vehículo
- Vitality: programa del recorrido abierto
- Vitality: programa de la cámara OpenMV
Imagen: Fotografía de Vitality de su coche robot completo, con cuatro ruedas azules, electrónica visible y sensor ultrasónico lateral. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.