Çakatech: un coche robot con EVN Alpha y cámara OpenMV
Çakatech publica su vehículo educativo de 2026 con piezas LEGO, EVN Alpha y OpenMV. El código muestra cómo separa visión, orientación y control de la marcha.
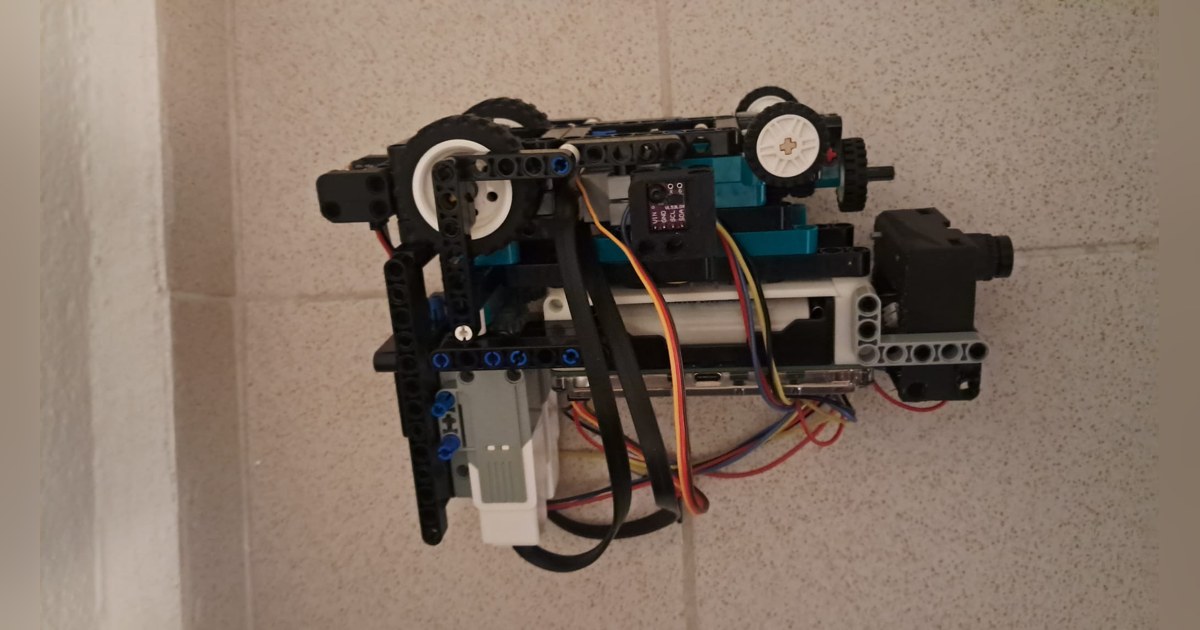
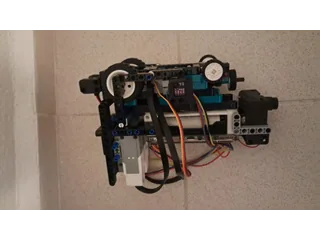
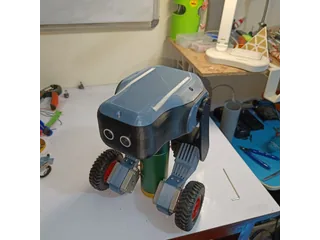
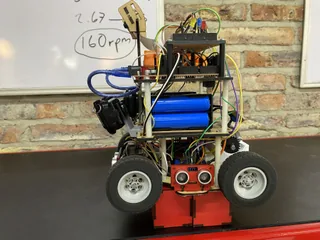
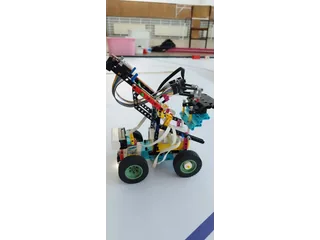
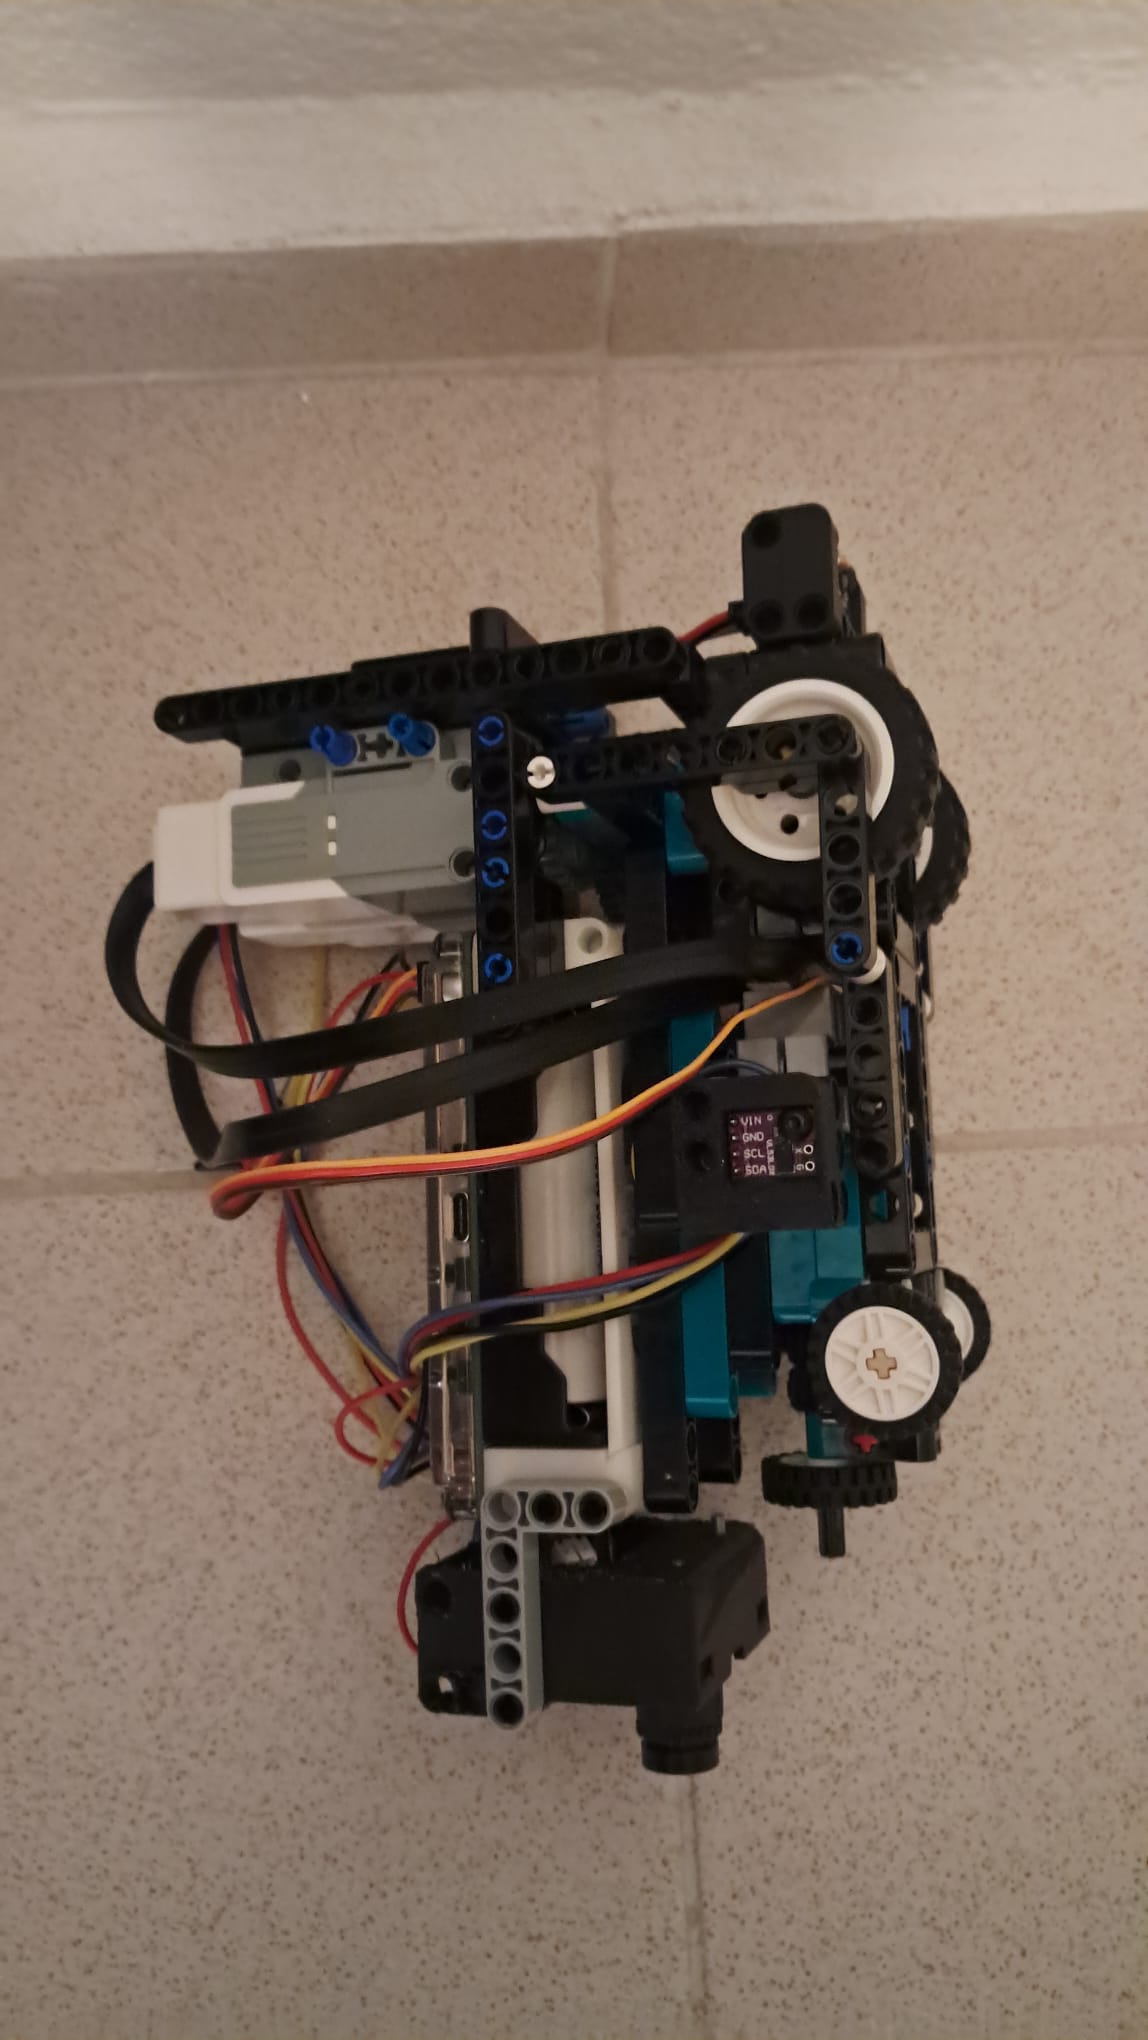
Çakatech 2026 es un coche robot educativo que combina piezas LEGO, un controlador EVN Alpha y una cámara OpenMV. El equipo publica fotografías del vehículo, una explicación de su mecánica y programas separados para el control de marcha y la imagen. La documentación está preparada para WRO Future Engineers 2026. Construcción del equipo.
Piezas modulares y control fuera del hub LEGO
La estructura utiliza piezas Technic para alojar motores, dirección y electrónica. El controlador EVN Alpha ofrece una carcasa compatible con esa construcción, pero trabaja con su propia electrónica basada en RP2040. Es una combinación que permite aprovechar actuadores LEGO y programar otros sensores en el mismo vehículo.
El código revisado configura dos motores EV3 Medium y un servo de dirección. La memoria describe un enlace delantero de tipo Ackermann y un diferencial mecánico dentro de la transmisión. La coordinación de motores y dirección debe entenderse a partir del montaje real, sin reducir el vehículo a una base que gira exclusivamente por diferencia de velocidad entre lados. Control de la prueba abierta.
El soporte impreso de la cámara adapta un diseño previo que el equipo enlaza y acredita. Se ofrece ese archivo, pero no un conjunto de piezas para imprimir todo el coche. Para reproducirlo hacen falta también componentes modulares y ajustes de la mecánica.
Orientación y distancia para decidir las curvas
La configuración documentada incluye una IMU MPU-6500 y dos sensores de distancia VL53L0X. El programa utiliza referencias de orientación para organizar giros y distancias laterales para corregir la marcha. También lee la rotación de los motores. Componentes y arquitectura.
Esa combinación permite comparar fuentes de información: el giro estimado por la IMU, la rotación del motor y la distancia a una pared no miden exactamente lo mismo. Un cambio de ruedas o transmisión obliga a revisar las conversiones y los límites antes de reutilizar los números del programa.
Las posiciones del servo y las ganancias del control pertenecen a la unidad del equipo. Un ejercicio educativo útil es registrar una curva a baja velocidad y comprobar si el giro medido coincide con la referencia que utiliza el algoritmo.
La cámara entrega resultados pequeños
La OpenMV RT1062 procesa la imagen con MicroPython. El programa delimita regiones para buscar líneas y utiliza umbrales de color para detectar elementos rojos y verdes. Envía los resultados por UART, de modo que el controlador de movimiento recibe datos resumidos en lugar de procesar todas las imágenes. Programa OpenMV.
La separación facilita revisar cada parte: primero se comprueba qué identifica la cámara y después cómo responde el vehículo al mensaje recibido. La detección no utiliza por ese hecho un reconocimiento general de objetos; está ajustada a colores y formas del circuito.
Una zona coloreada grande puede dominar el resultado, pero su tamaño aparente no equivale automáticamente a una distancia métrica. Iluminación, exposición, posición y superficie modifican los valores. Los umbrales del archivo deben validarse sobre la pista real que se vaya a utilizar.
Un proyecto para estudiar integración
La memoria combina fotografías, un esquema y código de las dos partes. No aporta una medición independiente que permita asegurar una precisión universal ni una navegación válida fuera del circuito. Documentación del vehículo.
Çakatech resulta útil para estudiantes que ya conocen construcción modular y quieren enlazarla con percepción y control. Su aportación está en mostrar un vehículo reciente completo, las decisiones sobre cada sensor y el intercambio de datos entre una cámara programable y el controlador de los actuadores.
Fuentes
- Team Çakatech: vehículo, mecánica y componentes para WRO 2026, fuente original (inglés).
- Çakatech: programa Open Challenge para EVN Alpha (código).
- Çakatech: programa de cámara OpenMV, detección de colores y protocolo UART (código).
Imagen: Fotografía del Team Çakatech de su coche robot completo, construido con piezas LEGO y electrónica visible. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.