HyperLine Robotics 2026: un robot con una placa por chasis
HyperLine Robotics 2026 combina un chasis PCB, cámara OpenMV, cuatro sensores de distancia y una transmisión propia para aprender conducción autónoma en pista.
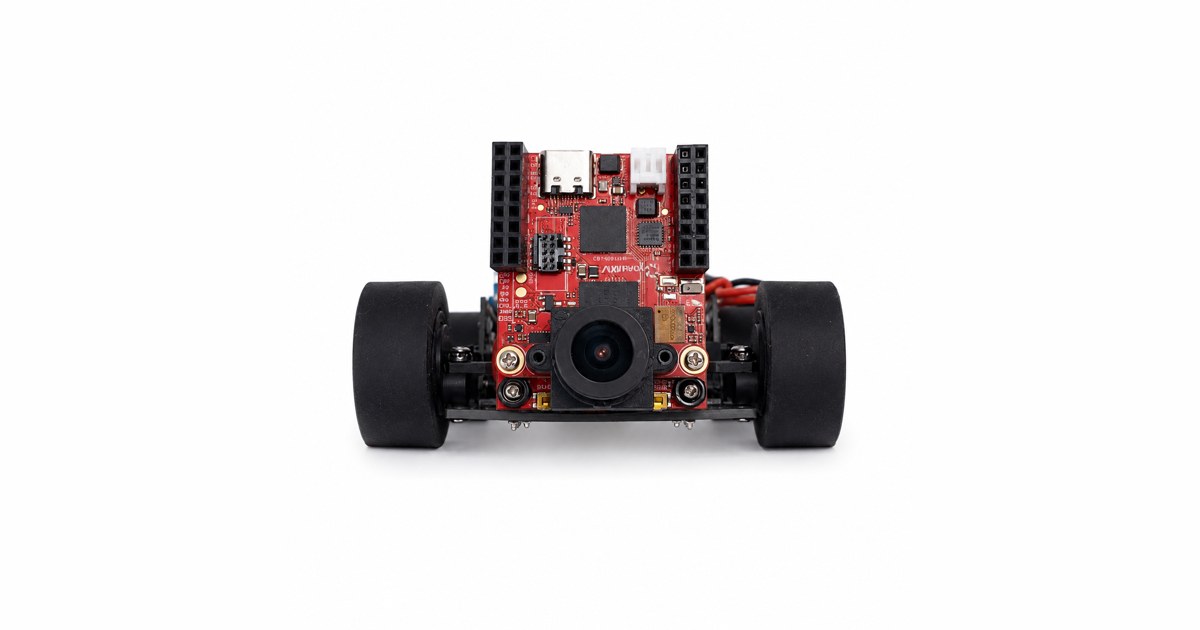
HyperLine Robotics 2026 utiliza la propia placa electrónica como chasis. El vehículo del equipo HyperLine para WRO Future Engineers reúne transmisión, dirección, cámara y sensores en una construcción pequeña, con piezas mecánicas publicadas. Es una plataforma educativa de conducción autónoma sobre pista; para reproducirla hay que fabricar y ensamblar su hardware, además de cargar el código. Documentación del equipo.
Su interés está en cómo conecta decisiones de electrónica con problemas físicos. La posición de un conector determina dónde puede ir un soporte; la flexión del cuerpo cambia la orientación de la cámara; una holgura en la dirección puede convertirse en una corrección constante del programa. Es un proyecto para estudiar esas relaciones con un vehículo real.
Una placa que también soporta el movimiento
El diseño monta el motor, el diferencial trasero y la dirección delantera sobre una PCB estructural. Los soportes, ruedas y elementos de transmisión tienen archivos para impresión 3D. En la parte delantera utiliza dirección paralela, accionada por un MG90S: conviene mantener ese término porque el equipo la distingue de una geometría Ackermann. Piezas mecánicas.
Esto permite trabajar la precisión del montaje desde dos lados. La placa fija las posiciones de los anclajes; los elementos impresos aportan las superficies y articulaciones que hacen posible girar. Al reproducir el robot, comprobar que las ruedas se mueven libremente y que el engranaje no se atasca resulta tan necesario como verificar una conexión.
La construcción incorpora también un impulsor con motor sin escobillas para generar fuerza hacia el suelo. Es una decisión experimental del equipo, con costes en consumo y complejidad. La documentación no permite convertirla en una promesa de adherencia para cualquier superficie ni asignarle una mejora de rendimiento universal.
Cámara para los colores y sensores para la distancia
El Arduino Nano ESP32 coordina el movimiento. La cámara OpenMV RT1062 procesa imágenes y comunica información visual; alrededor del chasis hay cuatro sensores Pololu PWM, orientados hacia delante, detrás y los laterales. Una BMI088 aporta información de giro. Arquitectura del robot.
El reparto tiene un propósito práctico. Identificar el color de una señal y estimar la separación a una pared son problemas diferentes. La cámara ayuda con el primero; los sensores de distancia proporcionan otra referencia para corregir la trayectoria y aproximarse a una zona de aparcamiento. Ninguna lectura aislada elimina la necesidad de comprobar el comportamiento del conjunto.
El programa de OpenMV fija parámetros de imagen y emplea umbrales de color. Al cambiar iluminación, cámara o acabado de la pista, esos valores pueden dejar de separar bien los objetos. Poder leer el código facilita entender qué ajustar, aunque no sustituye las pruebas con el montaje concreto. Programa de visión.
Qué enseñan sus pruebas
El equipo documenta iteraciones y ensayos de vueltas, obstáculos y aparcamiento. Son resultados de desarrollo comunicados por los autores, con fallos y ajustes entre versiones. Sirven para seguir el proceso de ingeniería; no equivalen a una evaluación independiente de autonomía doméstica.
También hay documentación específica de la PCB. Ese material amplía el aprendizaje más allá de conectar módulos sobre una mesa: obliga a revisar alimentación, montaje y compatibilidad antes de encargar una placa. Electrónica publicada.
Para un taller, HyperLine ofrece un estudio especialmente útil de integración compacta. Una secuencia razonable consiste en verificar alimentación y actuadores, registrar sensores por separado y después ensayar recorridos cortos. El valor de esta construcción de 2026 está en que permite explicar por qué una decisión física cambia el control y comprobarlo mediante pruebas repetibles.
Fuentes
- Equipo HyperLine: construcción, sensores y pruebas de 2026 (inglés)
- Equipo HyperLine: piezas imprimibles y mecánica (inglés)
- Equipo HyperLine: documentación de la placa (inglés)
- Equipo HyperLine: programa de visión de OpenMV
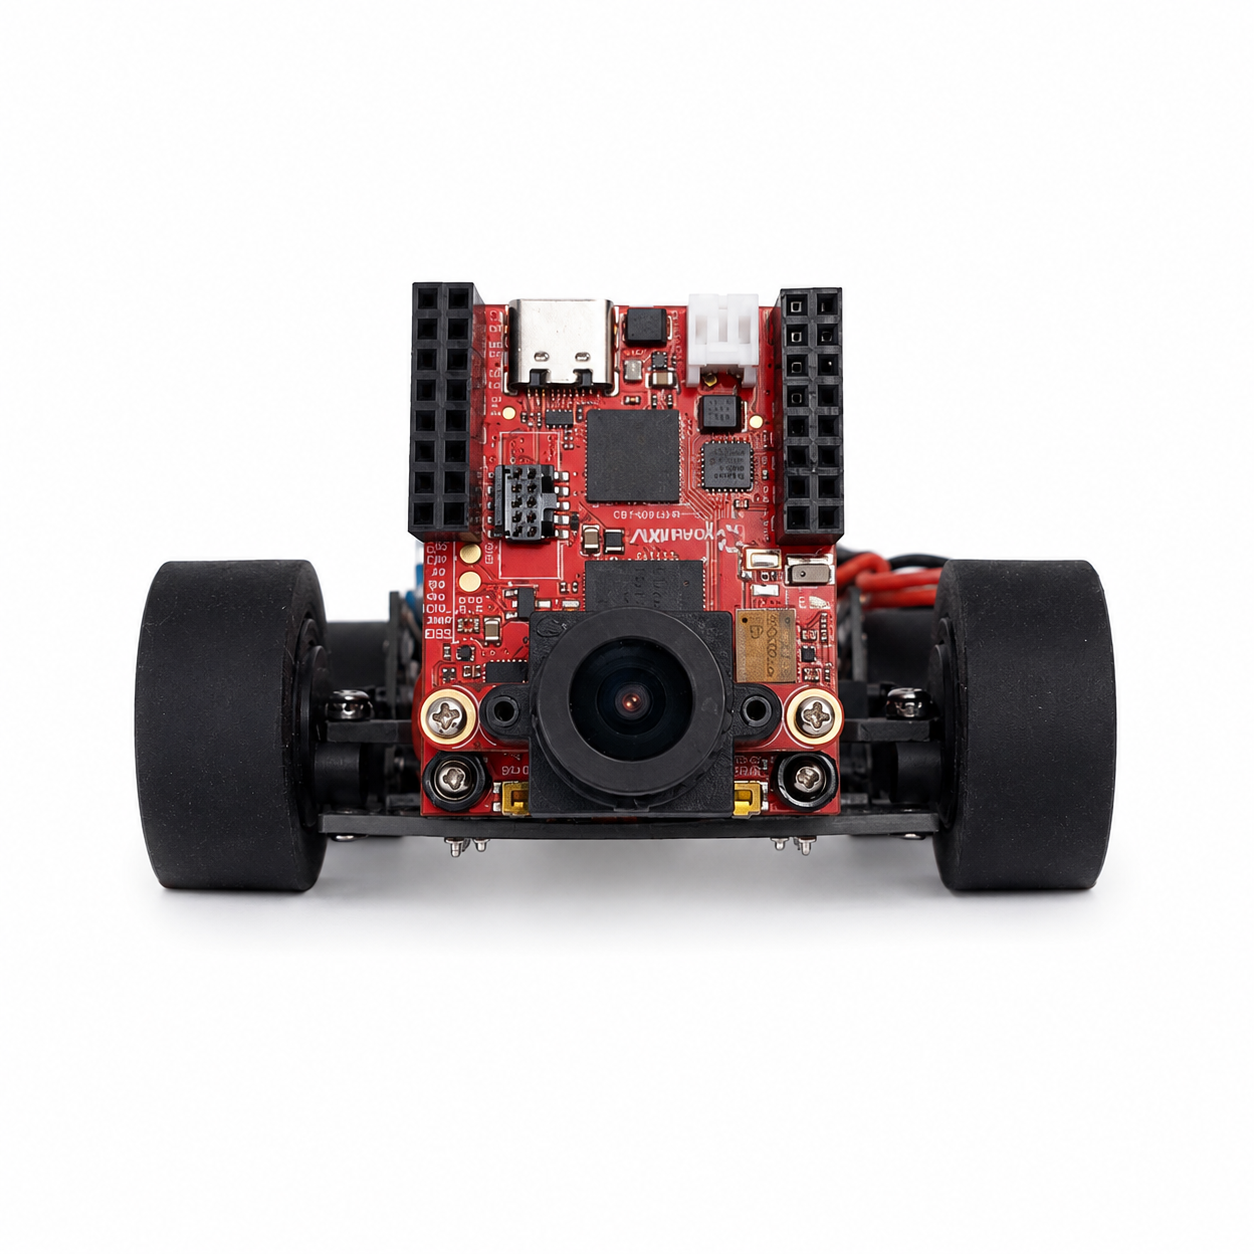
Imagen: Fotografía de HyperLine Robotics de su vehículo completo visto de frente, con ruedas negras, cámara y electrónica sobre el chasis PCB. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.