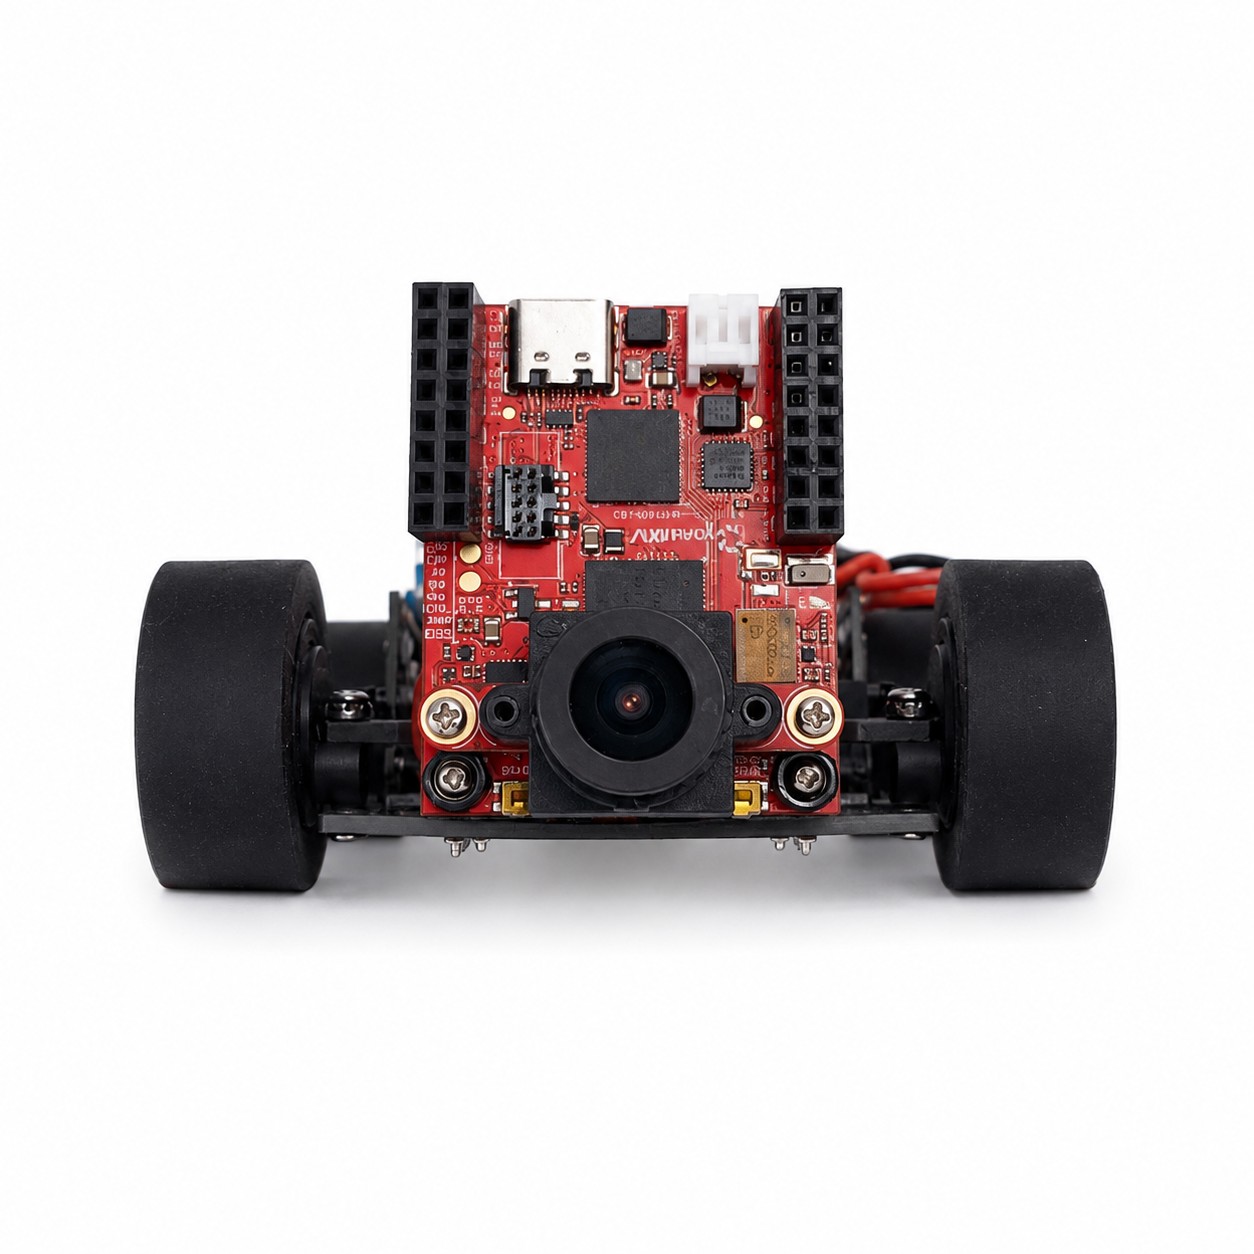
Fotografía de HyperLine Robotics de su vehículo completo visto de frente, con ruedas negras, cámara y electrónica sobre el chasis PCB.

Equipo HyperLine Robotics

HyperLine Robotics 2026

HyperLine Robotics 2026 combina un chasis PCB, cámara OpenMV, cuatro sensores de distancia y una transmisión propia para aprender conducción autónoma en pista.

Ficha actualizada el .

Diseño, código y pruebas del equipo

Información y disponibilidad

Construcción educativa documentada para WRO 2026. Se publican diseños, código y fotografías; requiere fabricar y ajustar el conjunto.

Para qué sirve

Estudiar diseño mecánico, fabricación de placas, visión y control de un vehículo educativo de competición.

Qué tener en cuenta

  • Los resultados son pruebas comunicadas por el equipo en una pista de competición.
  • La cámara y el control necesitan calibración; no se acredita navegación general por una vivienda.
  • El impulsor requiere montaje y protección mecánica; no hay una mejora de adherencia cuantificada de forma independiente.

Datos documentados

Controlador
Arduino Nano ESP32. Fuente ↗
Visión
OpenMV RT1062 y comunicación con el controlador. Fuente ↗
Mecánica
Chasis PCB, diferencial trasero y dirección delantera paralela. Fuente ↗
Percepción
BMI088 y cuatro sensores de distancia Pololu PWM. Fuente ↗
Alimentación
Batería 2S de 300 mAh y regulación separada para la electrónica. Fuente ↗

Quién está detrás

Equipo HyperLine Robotics

Equipo HyperLine Robotics publica documentación sobre el diseño y el desarrollo de HyperLine Robotics 2026.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de HyperLine Robotics 2026