Hybrid Quadruped: un robot educativo con patas y ruedas
Hybrid Quadruped combina doce servos de patas y cuatro motores de ruedas. Sus fotos y utilidades permiten estudiar calibración y límites de integración.
Hybrid Quadruped Robot es una construcción educativa documentada en 2026 que reúne cuatro patas articuladas y cuatro ruedas motorizadas. Su autor publica fotografías del montaje verde, una construcción anterior y programas para comprobar los actuadores. La presentación del proyecto describe doce servos para las patas y cuatro motores DC para las ruedas, con un Arduino Nano ESP32 como controlador actual.
Dos formas de moverse comparten la mecánica
Cada rueda está situada al final de una pata articulada. En lugar de instalar un tren de ruedas separado del mecanismo de marcha, el proyecto combina ambos en los mismos apoyos. Esta distribución plantea un problema de coordinación: la posición de la pata modifica dónde toca el suelo su rueda.
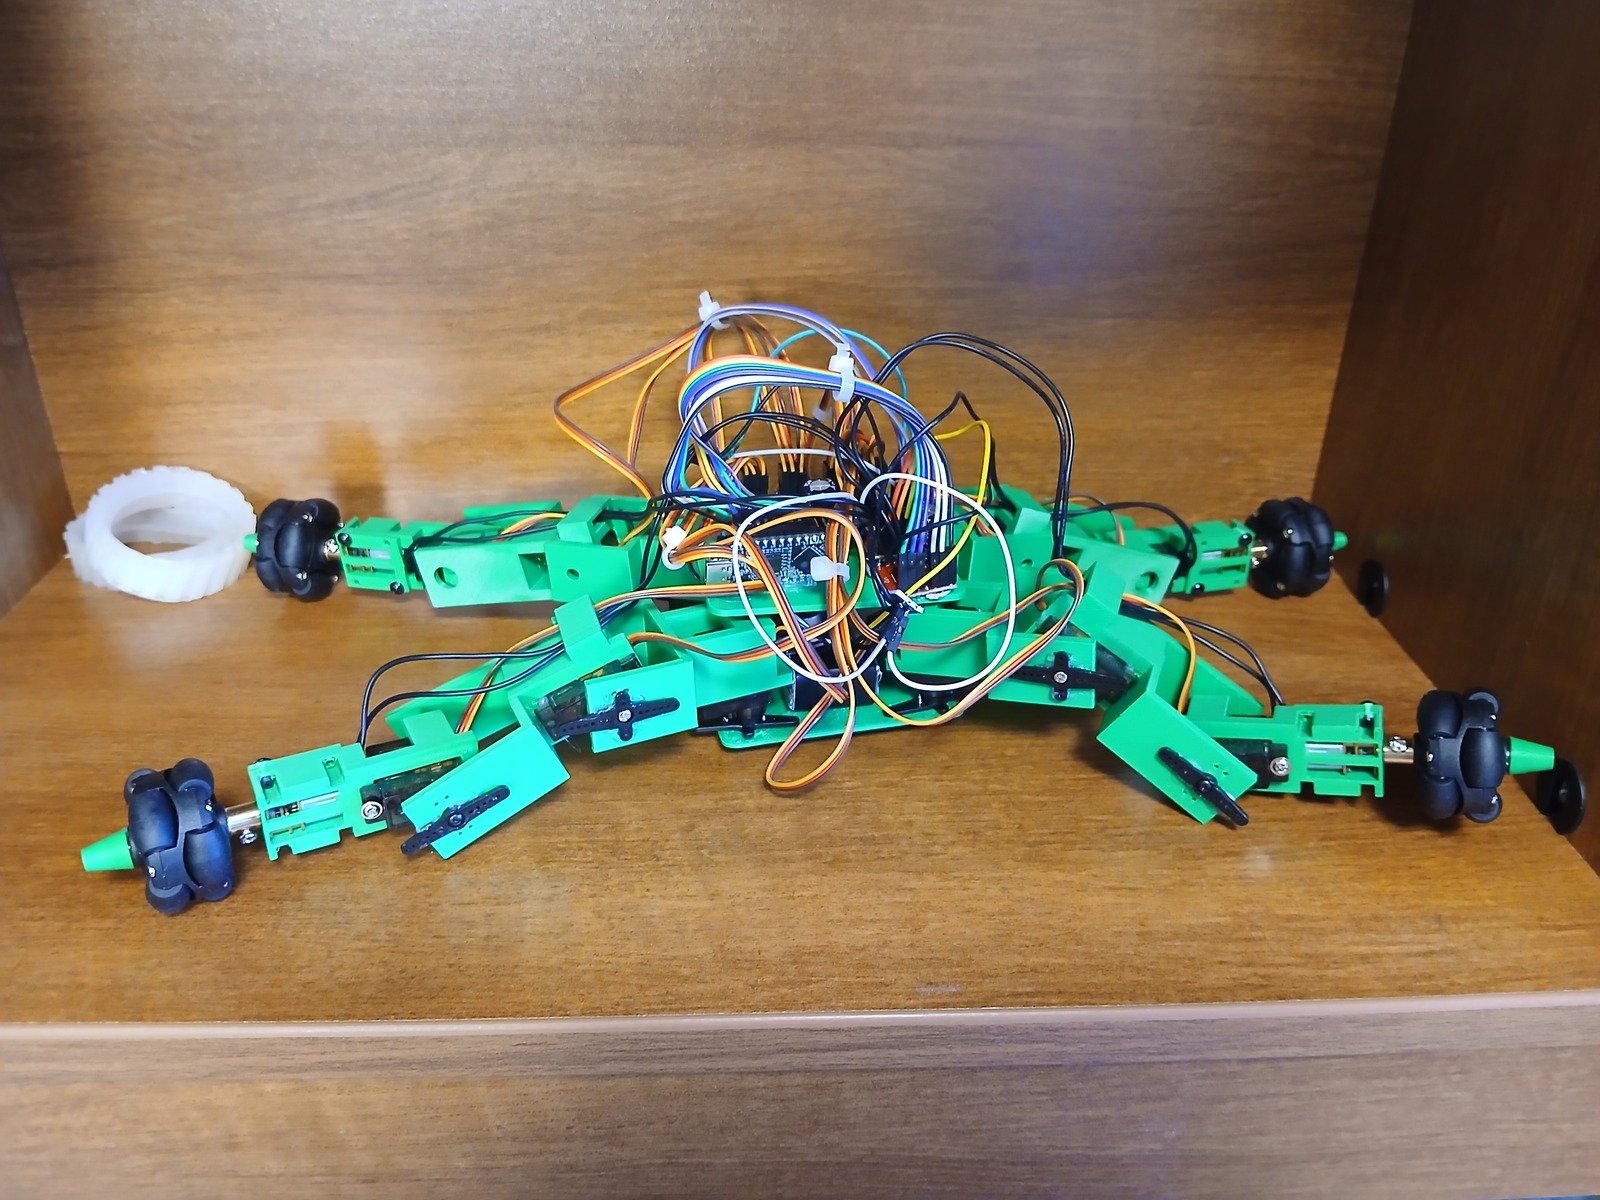
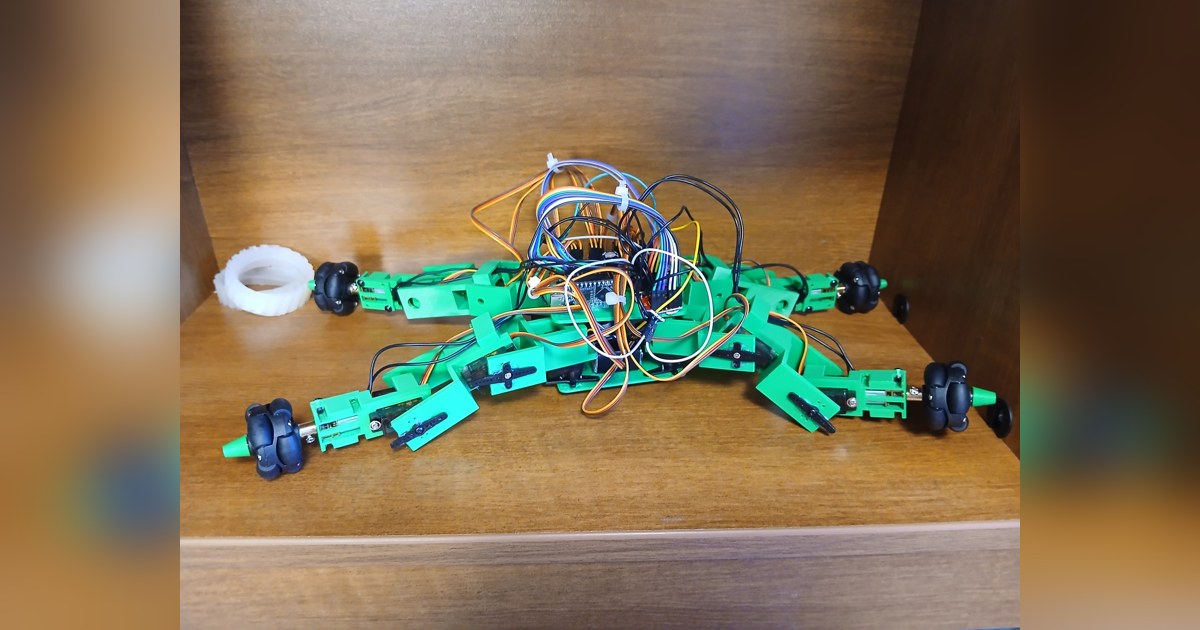
Las fotografías muestran el cuerpo completo, con articulaciones, ruedas y cableado. El montaje ofrece una referencia física para estudiar cómo se reparten las masas y qué movimientos puede producir cada actuador. No demuestra por sí solo que el robot cambie automáticamente de una forma de movimiento a otra.
Separar las órdenes de patas y ruedas
El autor utiliza un PCA9685 para las señales de los servos y dos TB6612 para los motores DC. Son rutas de control distintas: una orden modifica una articulación y otra hace girar una rueda. La misma decisión de avance necesita traducirse de forma diferente según la modalidad elegida.
El enlace de mando descrito utiliza ESP-NOW y un joystick. Eso permite estudiar recepción de órdenes y control de actuadores sin presentar el prototipo como un sistema de navegación autónoma. El estado de los programas determina qué órdenes se pueden ejecutar en cada montaje.
La calibración precede a una secuencia de marcha
Las herramientas de calibración permiten ajustar referencias de los servos. El repositorio incluye también una utilidad para colocarlos en una posición central antes de fijar los brazos. Estas comprobaciones relacionan el valor enviado con la postura mecánica real.
Una tabla de pulsos heredada no describe necesariamente los servos que se han instalado. El montaje de un brazo con otro ángulo o una inversión de la articulación cambia la respuesta. Por eso, comprobar cada pata por separado ayuda a entender una trayectoria antes de coordinar los doce ejes.
El código actual tiene un alcance concreto
El sketch ESP32 de marcha publicado está identificado como solo de servos. Adapta el ciclo de actualización a una tarea de FreeRTOS y ofrece modos de mando, pero no controla las ruedas. El programa combinado anterior está en una carpeta de código AVR heredado.
El autor conserva los créditos de SunFounder, Regis Hsu y Anuchit para la parte de marcha. Su trabajo documentado comprende la construcción mecánica híbrida, distribución de alimentación, calibración, adaptación del control y ensayos de ruedas. Distinguir esas aportaciones evita atribuir al proyecto la invención de todo el algoritmo anterior.
Ensayar motores también exige entender el tiempo
El programa de prueba de hardware permite accionar servos individuales y realizar ráfagas de motor. Parte de esas ráfagas utiliza esperas bloqueantes. El comando de parada se atiende después de ellas, por lo que no representa una interrupción inmediata durante el movimiento.
Este detalle tiene valor educativo: una interfaz que acepta una letra para parar necesita que el programa pueda leerla a tiempo. La duración de las pruebas y el apoyo del robot forman parte de la interpretación del ensayo.
No se anuncia venta ni un paquete completo de CAD para España. Hybrid Quadruped ofrece un prototipo físico y utilidades concretas para estudiar calibración y coordinación entre patas y ruedas. El siguiente paso de integración debe verificarse en el programa y en el montaje utilizado.
Fuentes
- Autor del proyecto: construcción híbrida, fotos y estado del código (inglés)
- Hybrid Quadruped: pruebas acotadas de servos y motores de ruedas (C++)
- Hybrid Quadruped: herramienta de calibración de los servos (C++)
Imagen: Fotografía de OriginalGoodUsername del robot híbrido completo, con cuerpo verde, cuatro patas articuladas y ruedas en los extremos. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.