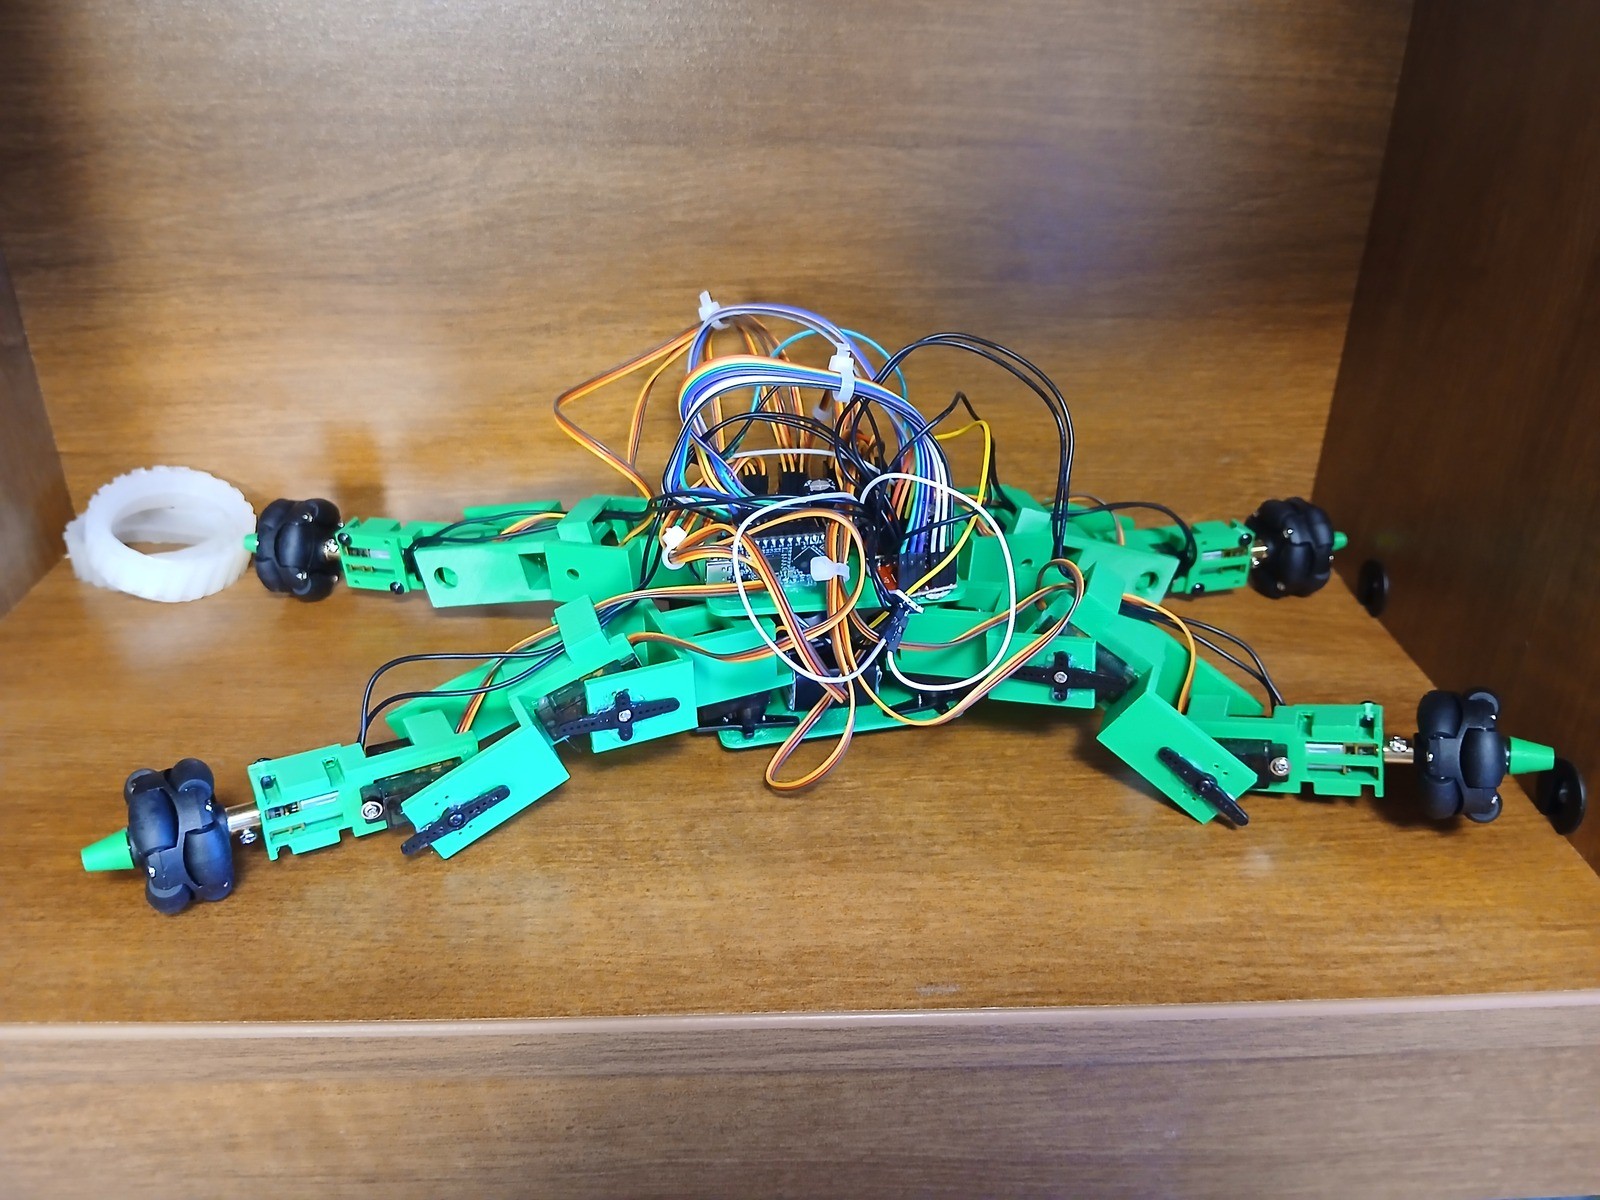
Fotografía de OriginalGoodUsername del robot híbrido completo, con cuerpo verde, cuatro patas articuladas y ruedas en los extremos.

OriginalGoodUsername

Hybrid Quadruped Robot

Hybrid Quadruped combina doce servos de patas y cuatro motores de ruedas. Sus fotos y utilidades permiten estudiar calibración y límites de integración.

Ficha actualizada el .

Proyecto híbrido, fotografías y programas de prueba

Información y disponibilidad

Prototipo físico documentado en 2026 con fotografías y programas de ensayo. El sketch ESP32 actual de marcha controla servos; la integración de ruedas debe comprobarse aparte.

Para qué sirve

Experimentar con una construcción híbrida que dispone de patas articuladas y motores de ruedas independientes.

Qué tener en cuenta

  • El sketch ESP32 actual de marcha es solo de servos; no demuestra conmutación integrada entre caminar y rodar.
  • El programa de prueba ejecuta ráfagas bloqueantes: su comando de parada no se procesa de forma inmediata durante ellas.
  • La marcha adapta código anterior de otros autores; no se publica aquí un conjunto completo de CAD para reproducir la mecánica.

Datos documentados

Mecánica
Cuatro patas con ruedas en sus extremos Fuente ↗
Actuadores descritos
Doce servos de patas y cuatro motores DC de ruedas Fuente ↗
Controlador actual
Arduino Nano ESP32 Fuente ↗
Drivers
PCA9685 para servos y dos TB6612 para ruedas Fuente ↗
Mando descrito
Enlace de joystick ESP-NOW Fuente ↗
Recursos de ensayo
Centrado, calibración y pruebas individuales de motores Fuente ↗

Quién está detrás

OriginalGoodUsername

OriginalGoodUsername publica documentación sobre el diseño y el desarrollo de Hybrid Quadruped Robot.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Hybrid Quadruped Robot