El seguidor de línea de UNY: placas propias y control PID
El seguidor de línea de UNY publica chasis, placas y firmware con ocho sensores. Permite estudiar calibración, curvas y diferencias entre revisiones del proyecto.
El PID Line Follower de UNY es una construcción educativa que publica fotografía del robot, diseño mecánico, placas y firmware. El informe de la Universitas Negeri Yogyakarta lo sitúa en un trabajo de robótica avanzada de 2025 realizado por Mira Aprilia Safitri, Bisyarah Annaya y Bagas Danu Saputro. El repositorio de Bagas Danu permite estudiar el sistema completo, desde la colocación de los sensores hasta la corrección del movimiento.
Un chasis y dos placas con funciones separadas
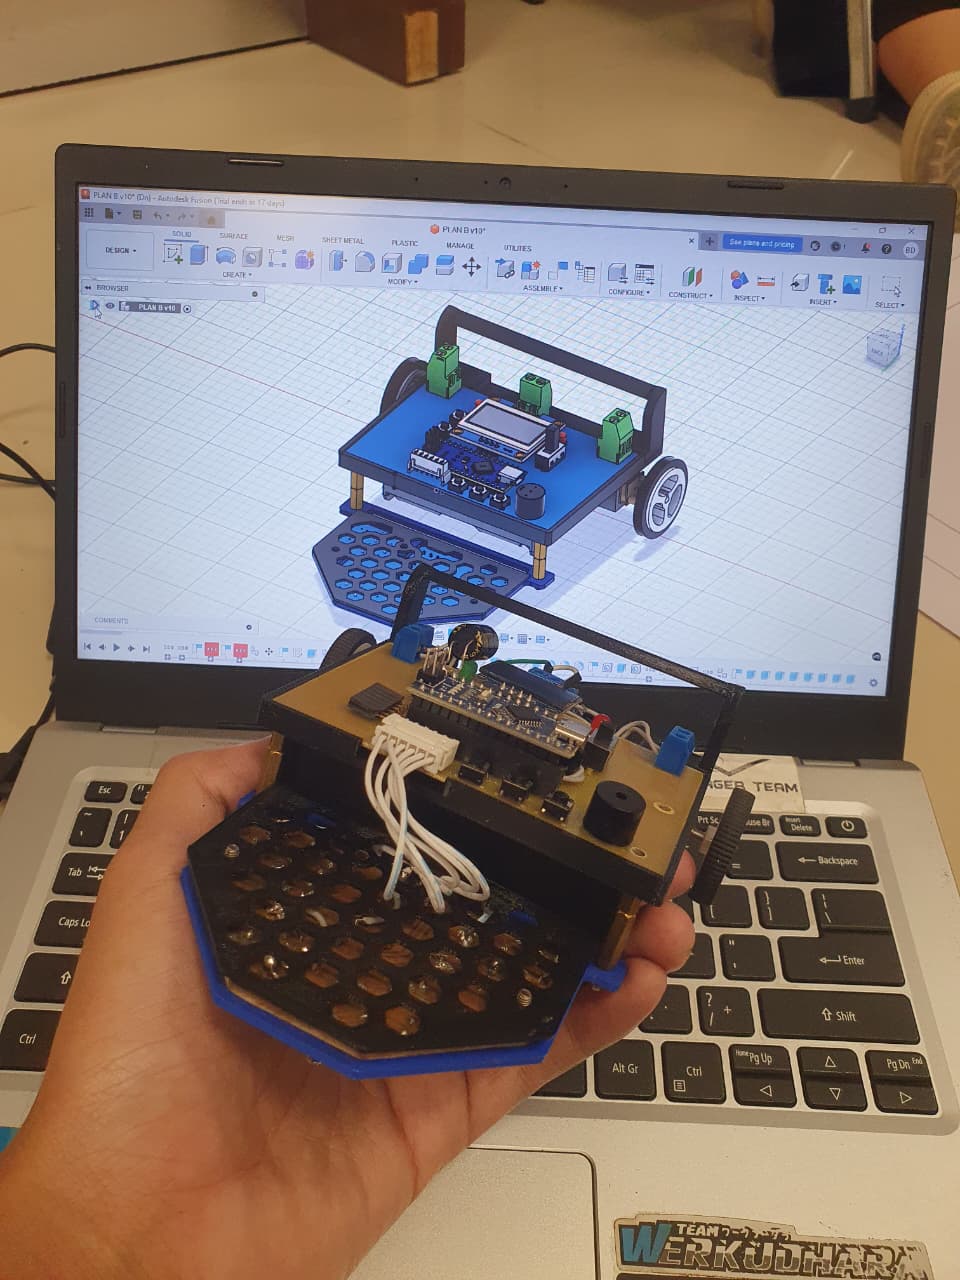
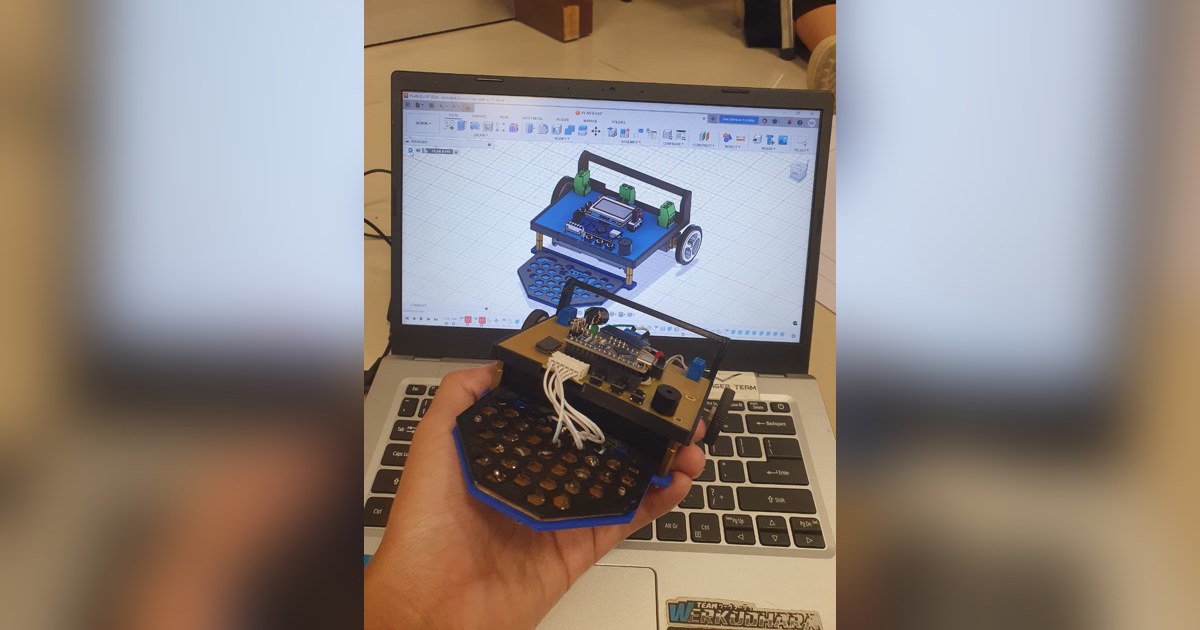
El proyecto incluye un modelo mecánico de Fusion 360 y documentación de las placas de control y sensores. La fotografía muestra la construcción ensamblada, con una placa frontal destinada a observar la pista y la electrónica de control situada sobre el cuerpo.
Esta separación permite estudiar cómo la geometría afecta a la medida. Cambiar la distancia entre sensores o adelantar la placa respecto a las ruedas modifica lo que ve el robot al entrar en una curva. La trayectoria depende tanto de ese montaje como de las constantes que se introducen en el programa.
El firmware actual recorre ocho canales
El código publicado define ocho sensores y utiliza un multiplexor CD4051 para seleccionar cada canal antes de leer la entrada analógica. Después convierte esas lecturas en una estimación de la posición de la línea mediante pesos distintos.
En lugar de preguntar únicamente si un sensor está activo, el programa reúne los canales detectados para calcular un error lateral. Ese error representa hacia qué lado se ha desplazado la línea respecto a la posición deseada. A partir de él, el controlador modifica las órdenes de los dos motores.
Calibrar la pista antes de corregir la trayectoria
El programa dispone de referencias de blanco y negro, con botones para realizar la calibración y almacenamiento en EEPROM. Los umbrales se adaptan así a las lecturas obtenidas por el montaje, en lugar de asumir que todos los sensores responden exactamente igual.
La calibración no elimina toda variación. La altura de la placa y la iluminación pueden cambiar la lectura. Para aprender, interesa registrar qué canales se activan y cómo cambia el error antes de atribuir un fallo de trayectoria al PID.
Cómo trata curvas y tramos sin línea
El controlador combina términos proporcional, integral y derivativo. La configuración publicada fija el término integral en cero, por lo que esa revisión concreta trabaja con los términos proporcional y derivativo. Los valores del archivo son parámetros de partida para ese montaje, no garantías de rendimiento de otra construcción.
Cuando ningún canal detecta línea, el programa consulta el error anterior. Puede continuar recto si la trayectoria estaba centrada o mantener una corrección si venía de un giro. También incorpora una condición de parada cuando casi todos los sensores detectan la marca prevista. Estas reglas están ligadas a una pista concreta y necesitan ensayo.
El informe y el firmware describen revisiones distintas
El informe académico de 2025 explica una configuración de tres sensores y contiene otra aproximación de programación. El archivo actual utiliza ocho canales y un multiplexor. La ficha conserva esa diferencia para que quien reproduzca el proyecto no mezcle conexiones de una revisión con órdenes de otra.
No consta venta como kit para España. Su aportación es una construcción documentada para aprender placas, mecánica y control de trayectoria. Los materiales permiten comparar revisiones y relacionar un cambio de sensorización con el algoritmo que debe leerla.
Fuentes
- Bagas Danu: fotografía, chasis y placas del seguidor de línea (inglés)
- UNY: lectura de sensores, calibración y controlador del robot (C++)
- Equipo UNY: informe de robótica avanzada de 2025, PDF (indonesio)
Imagen: Fotografía del equipo de UNY de su seguidor de línea completo, con dos ruedas, electrónica visible y placa de sensores delanteros. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.