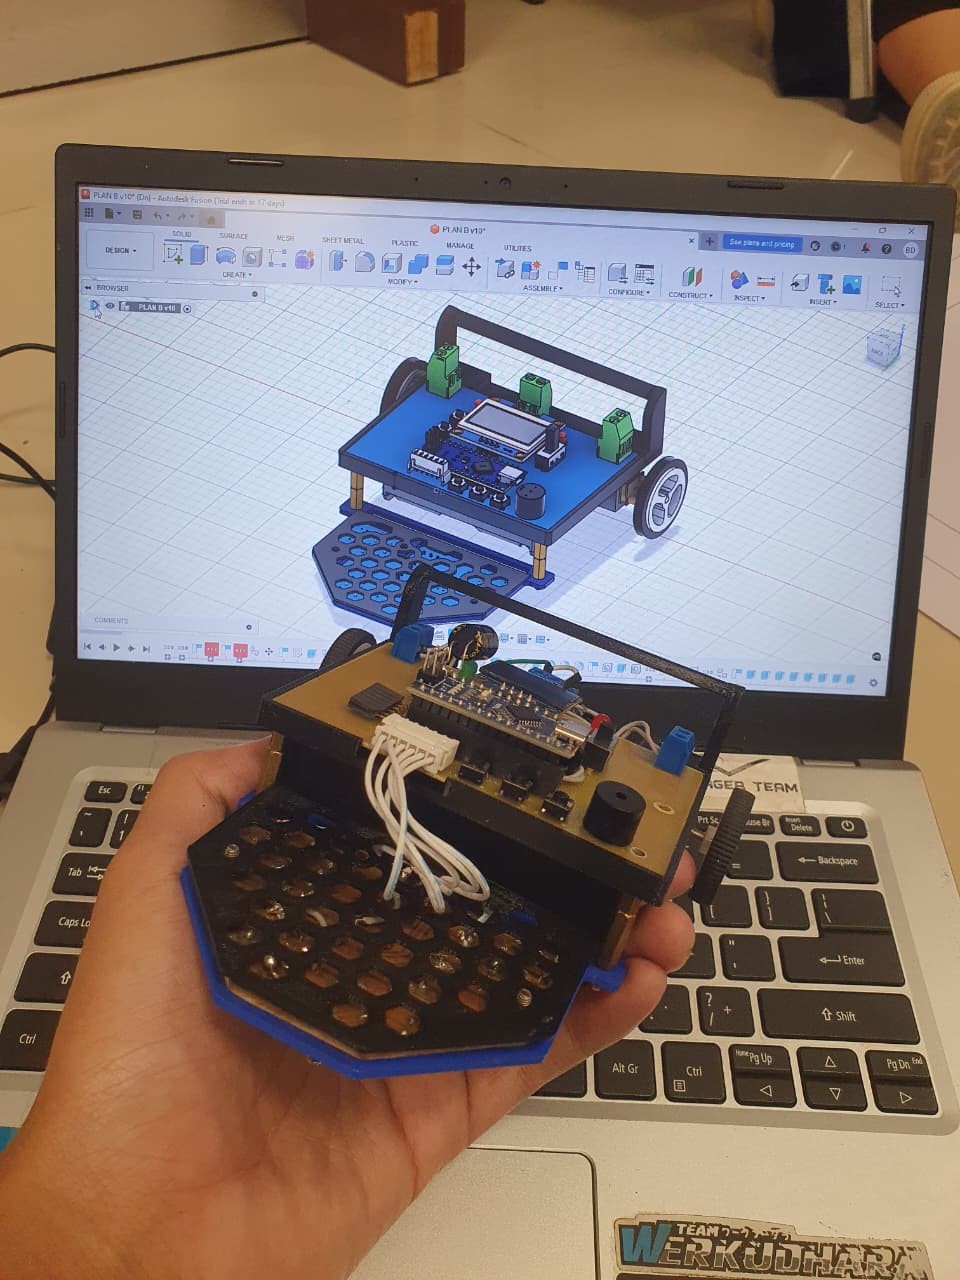
Fotografía del equipo de UNY de su seguidor de línea completo, con dos ruedas, electrónica visible y placa de sensores delanteros.

Equipo de robótica de UNY

PID Line Follower de UNY

El seguidor de línea de UNY publica chasis, placas y firmware con ocho sensores. Permite estudiar calibración, curvas y diferencias entre revisiones del proyecto.

Ficha actualizada el .

Repositorio de construcción, placas y firmware

Información y disponibilidad

Construcción educativa documentada en un informe de UNY de 2025 y en un repositorio con fotografía, mecánica y firmware. No se anuncia un kit comercial.

Para qué sirve

Aprender diseño de placas, lectura de sensores y control de trayectoria mediante un robot seguidor de línea.

Qué tener en cuenta

  • El informe académico describe una configuración de tres sensores; el firmware del repositorio utiliza ocho. Hay que comprobar qué revisión se construye.
  • Los valores PWM y las constantes del programa no son medidas de velocidad o precisión verificadas.
  • La continuidad ante un tramo sin línea utiliza reglas basadas en el error anterior; no implica navegación general sin pista.

Datos documentados

Controlador
Arduino Nano con ATmega328P Fuente ↗
Mecánica
Chasis propio modelado en Fusion 360 Fuente ↗
Electrónica publicada
Placas de control y sensorización, con esquemas y vistas Fuente ↗
Lectura del firmware actual
Ocho canales mediante multiplexor CD4051 Fuente ↗
Calibración
Referencias de blanco y negro guardadas en EEPROM Fuente ↗
Control de trayectoria
PID sobre una estimación ponderada de la posición de la línea Fuente ↗

Quién está detrás

Equipo de robótica de UNY

Equipo de robótica de UNY publica documentación sobre el diseño y el desarrollo de PID Line Follower de UNY.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de PID Line Follower de UNY